স্টেপার মোটর: 28BYJ-48 (ULN2003) বনাম A4988
স্টেপার মোটর কীভাবে ধাপে ঘোরে, 28BYJ-48 আর A4988 ড্রাইভারের পার্থক্য কী, কোনটা কোন কাজে, 2048 ধাপের হিসাব, ওয়্যারিং আর Arduino কোড।
ঘড়ির কাঁটা, প্রিন্টারের ক্যারিজ, ক্যামেরা স্লাইডার, যেখানে "ঠিক এতটুকু ঘোরাও" বলতে হয়, সেখানে লাগে স্টেপার মোটর। সার্ভো একটা কোণে গিয়ে থামে। স্টেপার ঘোরে ধাপে ধাপে, এক পালসে এক ধাপ। ধাপ গুনলেই বলে দেওয়া যায় কতটা ঘুরেছে।
দোকানে এই জগতের দুই মাথা আমরা রাখি। শখের দিকে 28BYJ-48 (ULN2003 ড্রাইভার বোর্ডসহ), আর সিরিয়াস কাজের দিকে A4988 ড্রাইভার। কোনটা কার জন্য, নিচে খুলে বলছি।
যা যা লাগবে
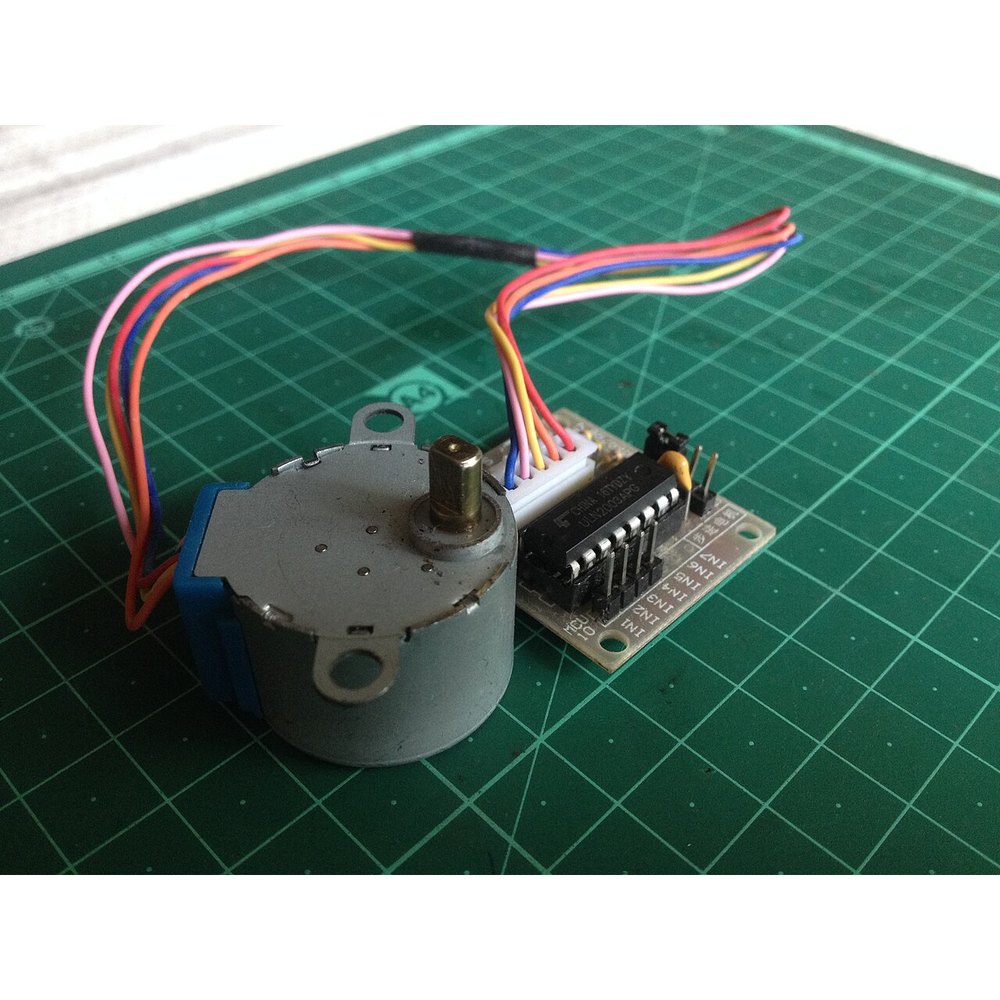
- 28BYJ-48 মোটর, ULN2003 বোর্ডসহ (১টা)
- Arduino Uno বা যেকোনো বোর্ড
- জাম্পার তার (মেয়ে–পুরুষ) ৬টা: IN1–IN4, + আর −
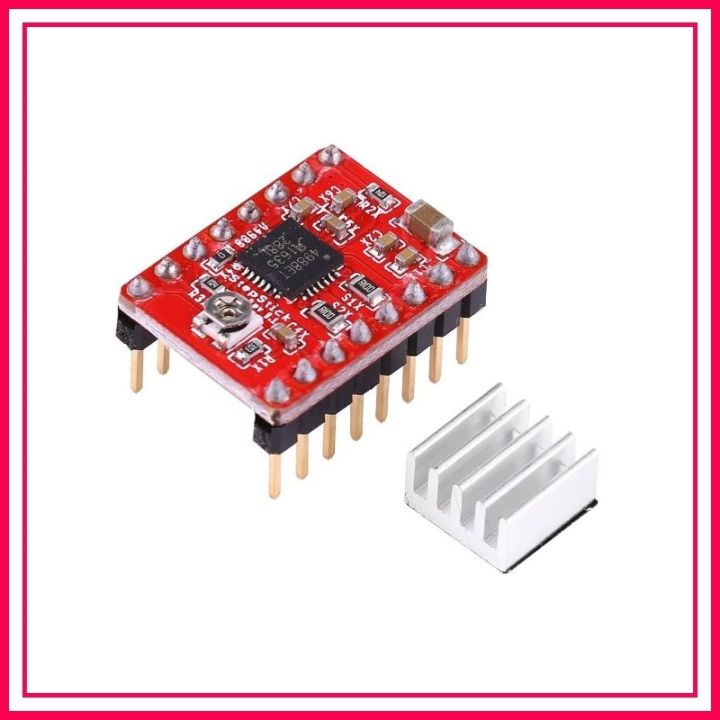
- শুধু A4988-এর জন্য: আলাদা বাইপোলার স্টেপার (NEMA17 ধরনের) আর 8–35V সাপ্লাই
দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।
স্টেপার মোটরের দুই মাথা
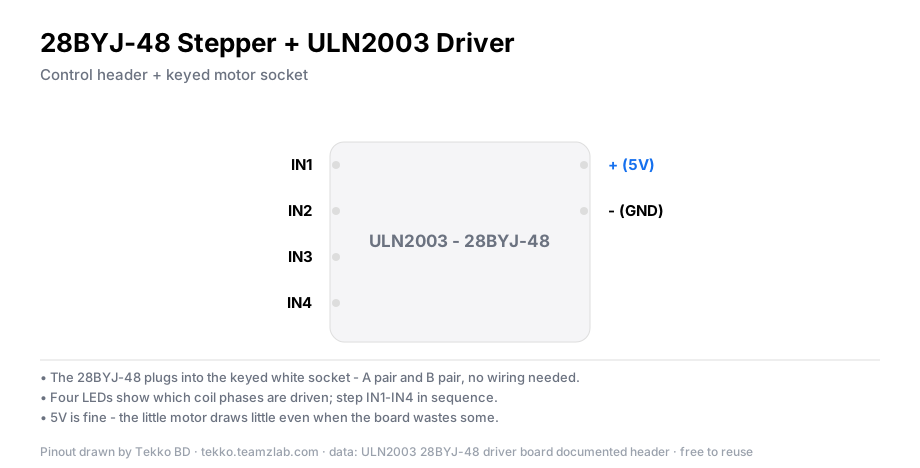
28BYJ-48 গিয়ারওয়ালা ইউনিপোলার স্টেপার। ভেতরের মোটর এক চক্করে ৩২ ধাপ নেয়, তার সাথে প্রায় ৬৪:১ গিয়ার। বাইরের শ্যাফট তাই 2048 ধাপে এক পূর্ণ ঘুর্ণন করে (৩২ × ৬৪)। আসল গিয়ার অনুপাত অবশ্য ঠিক ৬৪ না, ≈৬৩.৭; তাই 2048 একটা মোটামুটি মান। চলে 5V-এ, চালানো সহজ। বদলে ধীর (≈১৫ RPM-এর নিচে) আর টর্ক কম। ঘড়ি, পর্দা টানা, মডেল ডিসপ্লেতে এটাই ঠিক।
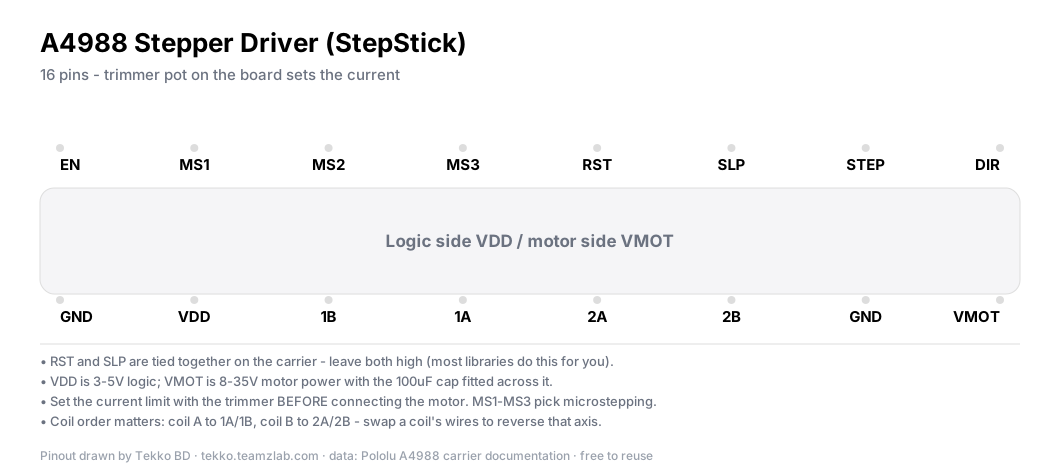
A4988 মোটর না, ড্রাইভার বোর্ড। চালায় বাইপোলার স্টেপার, যেমন প্রিন্টারের ভেতরের NEMA17 ধরনের মোটর। মাইক্রোস্টেপিং (1/16 পর্যন্ত) দিয়ে ঘোরা মসৃণ হয়, কারেন্ট লিমিট বসাতে হয় পট ঘুরিয়ে, সাপ্লাই 8–35V। জোরালো আর দ্রুত। কিন্তু আলাদা মোটর লাগে আর কারেন্ট সেটআপে হাত পাকাতে হয়।
পাশাপাশি তুলনা
| বিষয় | 28BYJ-48 + ULN2003 | A4988 + বাইপোলার মোটর |
|---|---|---|
| ধরন | ইউনিপোলার, গিয়ারওয়ালা | বাইপোলার ড্রাইভার |
| সাপ্লাই | 5V | 8–35V |
| ধাপ/ঘুর্ণন | 2048 | মোটরভেদে (যেমন 200 × মাইক্রোস্টেপ) |
| গতি | ধীর (≈১৫ RPM মাথা) | দ্রুত |
| টর্ক | কম থেকে মাঝারি | বেশি |
| শেখা | সবচেয়ে সহজ | কারেন্ট লিমিট বুঝতে হয় |
| কোথায় মানায় | সায়েন্স ফেয়ার, হবি | CNC, রোবটের ড্রাইভ |
ধাপ — 28BYJ-48 স্টেপার মোটর চালানো
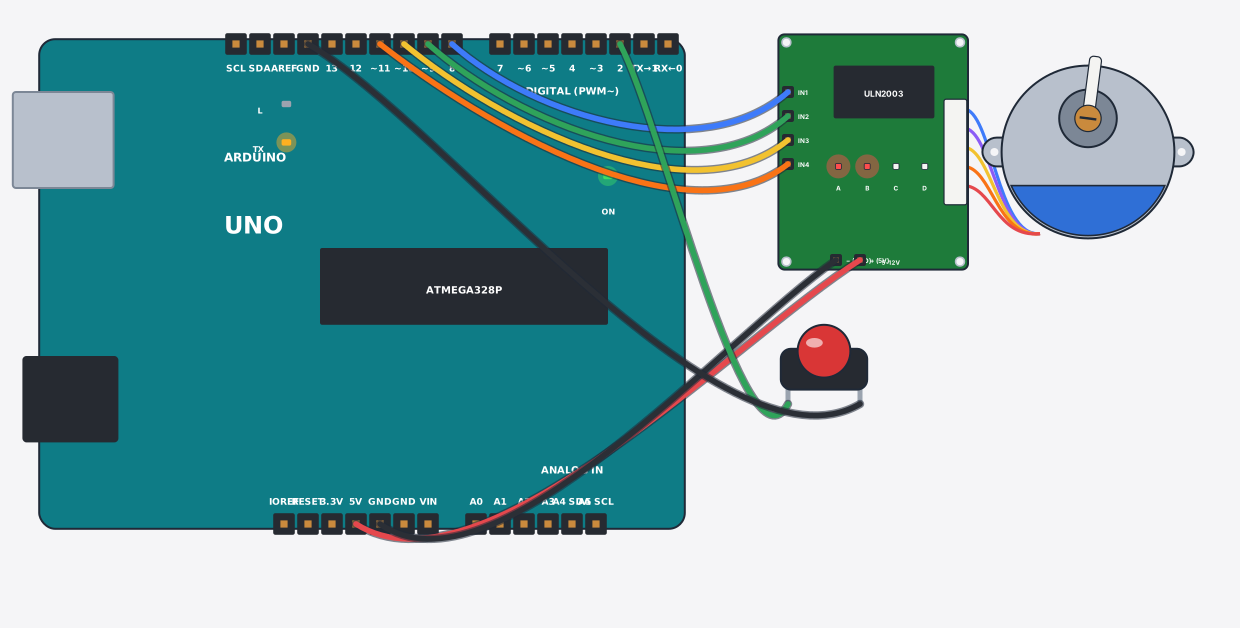
শুরুতে এটাই করো। মোটরের প্লাগ ULN2003 বোর্ডে আগে থেকেই বসানো থাকে। Arduino-র দিকে: IN1–IN4 → ডিজিটাল পিন 8–11, + → 5V, − → GND।
#include <Stepper.h>
const int STEPS = 2048;              // এক পূর্ণ ঘুর্ণনে ধাপ
Stepper stepper(STEPS, 8, 10, 9, 11); // IN1, IN3, IN2, IN4 ক্রমে — খেয়াল করো!

void setup() {
  stepper.setSpeed(10);              // RPM — ১৫ এর উপরে পারফরম্যান্স খারাপ হয়
}

void loop() {
  stepper.step(STEPS);               // এক চক্কর ঘুরো
  delay(500);
  stepper.step(-STEPS);              // উল্টো চক্কর
  delay(500);
}
নোট
ক্রমে 8, 10, 9, 11 — ভুল নয়। 28BYJ-48-এর কয়েল বিন্যাসের জন্য স্ট্যান্ডার্ড Stepper লাইব্রেরিতে পিন ক্রম এভাবেই দিতে হয়; সরাসরি 8,9,10,11 দিলে মোটর শুধু কাঁপবে, ঘুরবে না।
এই সার্কিট Tekko Sim-এও আছে। সেখানে বাটন চাপলে দিক উল্টে যায়, কোড না ছুঁয়েই দেখে নিতে পারো।
A4988-এর দিকে যাওয়ার আগে
সতর্কতা
A4988-এর কারেন্ট লিমিট পট ঠিক না করে চালালে মোটর আর ড্রাইভার দুটোই গরম হয়ে মরতে পারে। Vref = কারেন্ট × 8 × Rsense — তোমার মোটরের রেটেড কারেন্টের ৮০%-এ পট সেট করো, হিটসিংক লাগাও, আর মোটর জুড়ার আগে কখনো পাওয়ার অন করো না (ড্রাইভার চিরতরে মরে যায়)।
A4988-এর পিন: STEP → পালসের পিন, DIR → দিকের পিন, EN খোলা রাখো, VMOT → 8–35V (পাশে 100 µF ক্যাপাসিটর বসাও), আর 2B 2A 1A 1B → মোটরের চার তার।
যাচাই করুন
- 28BYJ-48: কোড চললে শ্যাফট এক চক্কর ঘুরে একটু থেমে উল্টো চক্কর দেবে। ধাপে ধাপে হালকা কাঁপা ভাব থাকবে, স্টেপারে এটাই স্বাভাবিক।
- শুধু কাঁপছে? পিন ক্রম ভুল। উপরের note দেখো।
- A4988: STEP পিনে প্রতি পালসে মোটর ঠিক এক মাইক্রোস্টেপ এগোবে। DIR বদলালে দিক বদলাবে।
সাধারণ সমস্যা
- মোটর ঘুরছে না, গুনগুন করছে — পিন ক্রম ভুল, নয়তো ULN2003-র পাওয়ার তার ঢিলা।
- RPM বাড়ালে শ্যাফট ঘুরছে না — 28BYJ-48-এর গিয়ারের জন্য সর্বোচ্চ গতি কম। ১০–১৫ RPM-এ থাকো।
- A4988 গরম হচ্ছে, গন্ধ আসছে — কারেন্ট লিমিট বেশি, নয়তো হিটসিংক নেই। সাথে সাথে পাওয়ার বন্ধ করো।
- মোটর উল্টো দিকে ঘুরছে — DIR পিন উল্টে দাও, বা কয়েলের এক জোড়া তার অদল-বদল করো।
- থেমে থাকার পরেও 28BYJ-48 গরম — স্টেপার আটকে রাখতে কারেন্ট টানে। অনেকক্ষণ থামিয়ে রাখলে পাওয়ার কেটে দাও।
প্রশ্নোত্তর
সার্ভো নাকি স্টেপার, আমার প্রজেক্টে কোনটা? একটা কোণে গিয়ে থেমে থাকলে বা ফিরে এলে সার্ভো। ঘুরেই চলা আর ঘুর্ণন গুনে রাখা দরকার হলে স্টেপার। দরজার ল্যাচে সার্ভো, ঘড়ির কাঁটায় স্টেপার।
28BYJ-48 দিয়ে রোবটের চাকা ঘোরানো যাবে? খেলনা মাপের রোবটে চলবে। আসল রোবটে টর্ক আর গতি দুটোই কম পড়বে। সেখানে ডিসি গিয়ারড মোটর বা NEMA ধরনের স্টেপার নাও।
একটা A4988 দিয়ে কয়টা মোটর? একটাই। প্রতি মোটরের জন্য একটা ড্রাইভার। CNC শিল্ডে চারটা ড্রাইভার একসাথে বসানো থাকে।
টেক্কো থেকে আরও
- রোবটিক্স ক্যাটাগরি — স্টেপার, ড্রাইভার, মোটর
- সার্ভো গাইড — পাশাপাশি পড়ো
- ডেভ বোর্ড — বোর্ড বাছাইয়ের গাইড
সূত্র
- Arduino Stepper library reference — arduino.cc
কেনার আগে ফ্রি চালিয়ে দেখো
এই প্রজেক্টটা Tekko Sim-এ ব্রাউজারেই চালিয়ে দেখা যায় — কিছু কিনার আগেই।
স্টেপার মোটর 28BYJ-48: ULN2003 দিয়ে নিখুঁত ঘোরা — Sim-এ চালাও