Continuous Rotation Servo Arduino গাইড — কোণ নয়, স্পিড
Continuous rotation সার্ভো কোণে থামে না — পালসে স্পিড আর দিক বদলায়। 1500 µs স্টপ, ক্যালিব্রেশন, চাকা ঘোরানো আর কাঁপা বন্ধ করার সমাধান।
প্রথম continuous rotation সার্ভো হাতে পাওয়া মানুষের কমন অভিযোগ একটাই: write(90) দিলেও মোটর থামছে না, ঘুরেই চলেছে। ভাঙা না — এটাই ওর কাজ। এই লেখার বিষয় continuous rotation servo Arduino চালানোর সেই ভিন্ন মানসিকতাটা: কোণ পাঠানো যায় না, পাঠানো যায় দিক আর স্পিড। কোন পালসে থামে, স্টপ পয়েন্ট কীভাবে খুঁজবে, দুই চাকার গাড়িতে কীভাবে বসাবে — সব পাবে।
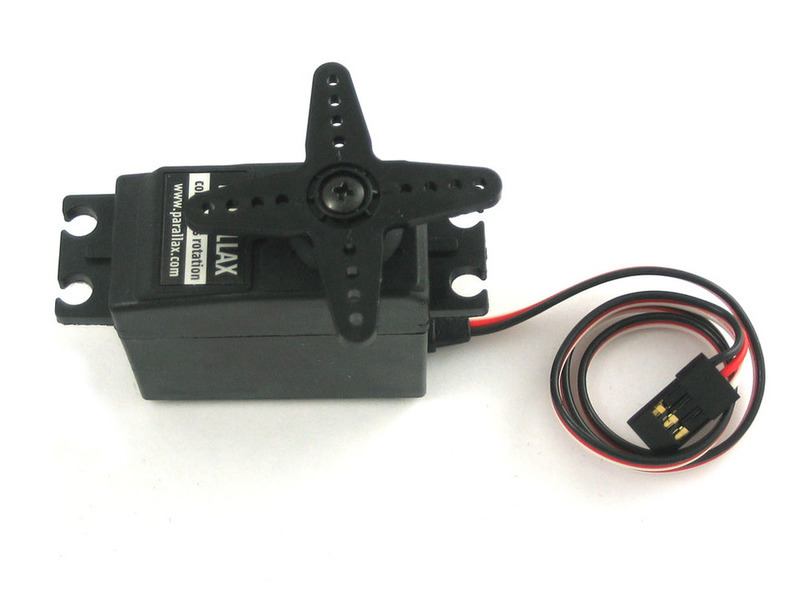
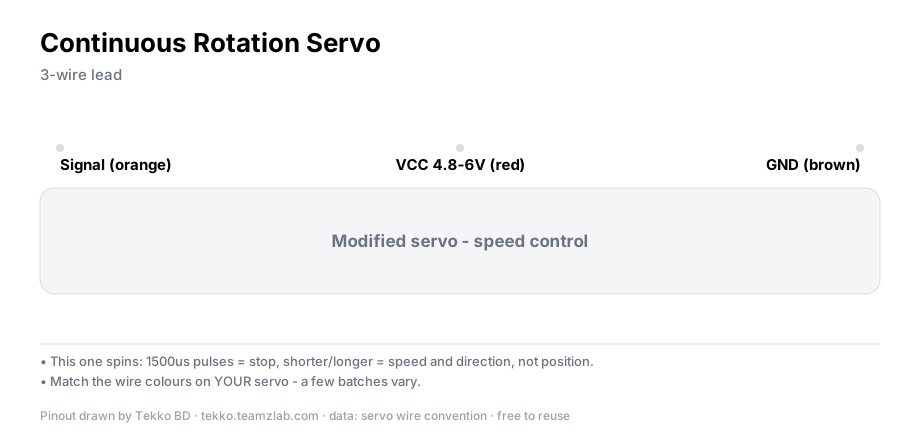
সাধারণ সার্ভোর ভেতরে একটা পজিশন সেন্সর বলে দেয় হর্ন এখন কোন কোণে, সার্কিট সেটা কাঙ্ক্ষত কোণের সাথে মেলায়। Continuous rotation ইউনিটে ওই ফিডব্যাক কেটে দেওয়া হয়েছে। তাই ভেতরে বাকি রইল একটা DC মোটর, যার নিয়ন্ত্রণ শুধু দুটো জিনিসে: কোন দিকে, কত দ্রুত। বাইরে থেকে তিন তার হুবহু সার্ভোর মতোই — বাদামি GND, লাল VCC (4.8–6V), কমলা সিগন্যাল।
যা যা লাগবে
- ১টা Continuous rotation সার্ভো
- Arduino Uno বা যেকোনো বোর্ড
- ফিমেল-ফিমেল জাম্পার তার
- চাকায় বসালে: দুটো সার্ভো, চাকা আর একটা বডি

দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।
স্পেসিফিকেশন
| বিষয় | মান |
|---|---|
| নিয়ন্ত্রণ | পালস চওড়া = কোণ নয়, দিক + স্পিড |
| সিগন্যাল | 50 Hz, পালস ≈1500 µs এলাকায় স্টপ |
| স্টপের আগের দিক | পালস কমলে এক দিক, খাটো পালস = বেশি স্পিড |
| স্টপের পরের দিক | পালস বাড়লে উল্টো দিক |
| মসৃণ স্পিড রেঞ্জ | স্টপ থেকে ±400 µs এলাকা |
| ভোল্টেজ | 4.8–6V |
| পজিশন এনকোডার | নেই — কত ঘুরেছে জানা যায় না |
| কন্ট্রোল | Servo.h, ভালো হয় writeMicroseconds() দিয়ে |
পালস মানে কী, ডিগ্রি নয়
Servo.h-তে write() ভেতরে পালস হিসাব করে: write(90) মানে ≈1500 µs, write(0) ≈1000, write(180) ≈2000। সাধারণ সার্ভোতে এই সংখ্যা কোণ হয়ে যায়। Continuous rotation-এ সেই একই পালস অন্য কিছু বোঝায়:
- ≈1500 µs — স্টপ (যেই মুহূর্তে চাকা থামে, সেটাই তোমার আসল স্টপ)
- স্টপের চেয়ে খাটো পালস — এক দিকে ঘোরে, যত খাটো তত দ্রুত
- স্টপের চেয়ে লম্বা পালস — উল্টো দিকে, যত লম্বা তত দ্রুত
তাই write(45) আর write(135) দুটোই ঘোরায় — দুই দিকে, দুই স্পিডে। স্পিড সূক্ষ্মভাবে সামলাতে writeMicroseconds() নাও, ডিগ্রির মান নিয়ে ভাবতে হবে না।
প্রথম চালা
#include <Servo.h>

Servo wheel;
const int STOP_US = 1500;   // ধাপ ৩-এ ক্যালিব্রেট করে এই মান বসাও

void setup() {
  wheel.attach(9);
  wheel.writeMicroseconds(STOP_US);
  delay(1000);
}

void loop() {
  wheel.writeMicroseconds(1300);   // ধীরে এক দিক
  delay(2000);
  wheel.writeMicroseconds(STOP_US);
  delay(1000);
  wheel.writeMicroseconds(1700);   // ধীরে উল্টো দিক
  delay(2000);
  wheel.writeMicroseconds(STOP_US);
  delay(1000);
}
পাওয়ার Uno-র 5V পিন থেকে শুরুর টেস্টে চলে — কিন্তু চাকায় বসিয়ে আসল কাজ করার সময় আলাদা 5V সাপ্লাই দাও, আর ওর GND Uno-র GND-র সাথে জোড়ো রাখো। টানা ঘোরায় সার্ভোর চাহিদা ছোট থাকে না।
স্টপ খোঁজা (ক্যালিব্রেশন)
প্রতিটা ইউনিটের আসল স্টপ পালস হুবহু 1500 না — 1450–1550 এলাকায় যেকোনো জায়গায় হতে পারে। খোঁজার পদ্ধতি:
STOP_USথেকে শুরু করে প্রতি ধাপে 10 µs কমিয়ে আপলোড করো- যেই মানে চাকা থামতে থামতে একদিকে হামাগুড়ি দিচ্ছে, সেটা এখনো স্টপ না
- সেই মান ধরে 10 µs করে বাড়াও — যেই মুহূর্তে চাকা থামে বা উল্টো দিক নেয়, মাঝের মানটাই তোমার স্টপ
- সেই সংখ্যাটা
STOP_US-এ বসিয়ে দাও, সার্ভোর বডিতে টেপে লিখে রাখো
কিছু ইউনিটে কেস খুললে ভেতরে ট্রিম পট পাওয়া যায় — সেটা ঘুরিয়েও 1500-কেই স্টপ করে ফেলা যায়। পট না থাকলে কোডের স্টপ মান বদলানোই সমাধান, দুটোর একটা সবসময় চলে।
টিপস
দুটো সার্ভোর স্টপ মান প্রায় কখনোই এক হয় না। দুই চাকার গাড়িতে প্রতিটার স্টপ আলাদা করে ক্যালিব্রেট করো, নইলে "থামো" বললে গাড়িটা আস্তে আস্তে এক দিকে সরে যাবে।
দুই চাকা, ট্যাংক-স্টাইল
এই সার্ভোর আসল কাজ চাকা ঘোরানো। দুই চাকায় দুই সার্ভো, বাঁ চাকার পালস ডান চাকার উল্টো — ফলে দুটোই সামনের দিকে ঘোরে। একটাকে থামিয়ে আরেকটা চালালে জায়গায় ঘোরে, দুটোই উল্টো দিলে পিছায়।
- সামনে: বাঁ 1450, ডান 1550 (স্টপের মান যেটাই বসাক)
- ঘোরা: একটা থামাও
- পিছনে: দুই পালস উল্টে দাও
স্পিড টিউনিংয়ে স্টপ থেকে ±400 µs-এর ভেতরে থাকা ভালো — বাইরে গেলে ফুল স্পিডে পুরোটাই এক ধরনের হয়ে যায়।
একটা সীমাবদ্ধতা আগেই জেনে রাখো: এনকোডার নেই বলে সার্ভো জানে না চাকা কত ঘুরেছে। "সামনে দশ সেন্টিমিটার যাও" দেওয়া যায় না — সময় গুনে আনুমানিক যেতে পারে মাত্র। দূরত্ব মাপা দরকার হলে চাকায় এনকোডার বা আলাদা সেন্সরের গল্প।
নোট
চাকা ঘোরানোর বাজেটে সবসময় continuous rotation সার্ভো লাগবেই তা না — BO গিয়ার মোটর আর মোটর ড্রাইভারও একটা পথ, দাম আরও কম। তবে সেই পথে স্পিড কন্ট্রোল আর দিক বদলের জন্য ড্রাইভার সামলাতে হয়; সার্ভোর লাভ কানেকশন আর কোড দুটোই এক তারে সমাধা হয়ে যাওয়া।
যাচাই করুন
STOP_USদিলে চাকা সত্যি থামে — কমপক্ষে কয়েক সেকেন্ড নড়াচড়া নেই- 1300 µs আর 1700 µs উল্টো দিকে ঘোরায়, দুই স্পিড আলাদা চোখে ধরা পড়ে
- 1300 → 1400 করলে স্পিড কমে — পালসে স্পিড সত্যি বদলাচ্ছে
- দুই চাকার সেটআপে "থামো" দিলে গাড়ি এক দিকে সরে না
সাধারণ সমস্যা
- চাকা থামছেই না — এটা ফল্ট না।
write(90)দেওয়ার মানে তোমার ইউনিটের স্টপ নাও হতে পারে। ধাপ ৩-এর ক্যালিব্রেশন করে আসল স্টপ মান বসাও। - স্টপে ছোটখাটো ঘোরে বা কাঁপে — স্টপ মান একটু এদিক-ওদিক। পালস ৫–১০ µs সরিয়ে দেখো; পট থাকলে পট ঘুরিয়ে মেলাও। পুরোপুরি স্থির স্টপ চাইলে কোনো না কোনো মেকানিক্যাল সমাধান (ব্রেক) মনে রাখতে হবে।
- স্পিড সব সময় ফুল — কোডে ডিগ্রির মান দিয়ে স্পিড সামলানোর চেষ্টা।
write()-এর মাঝের মানগুলো ছোট স্পিড দেয়, কিন্তুwriteMicroseconds()দিয়ে স্টপ থেকে দূরত্ব সরাসরি সামলানোই পরিষ্কার। - লোডে কাঁপা, বোর্ড রিসেট — শেয়ার্ড 5V। আলাদা 5V সাপ্লাই + কমন গ্রাউন্ড। বোর্ডের দিকের লক্ষণগুলো পুরো ডিবাগ ল্যাডারে আছে।
প্রশ্নোত্তর
Continuous rotation সার্ভো কেন থামে না? কারণ ওর কাজই থামা না — ভেতরের পজিশন সেন্সরের ফিডব্যাক কাটা, তাই সার্কিট কোণ জানে না, শুধু পালসের খাটো-লম্বা দেখে দিক আর স্পিড ঠিক করে। থামাতে হয় স্টপ পালস দিয়ে, কোণে নয়।
কোন পালসে থামবে? নামে হুবহু 1500 µs, কিন্তু ইউনিটভেদে আসল স্টপ 1450–1550 এলাকার যেকোনো জায়গায়। ক্যালিব্রেশন করে নিজের ইউনিটের মান বের করে নাও — এক লাইনের কাজ, আর কখনো মাথা ঘাক্কা খায় না।
স্পিড কীভাবে কমাবো? স্টপ পালসের কাছে আনো: স্টপ থেকে ±100 µs এলাকায় খুব ধীর, ±400 µs এলাকায় বেশ দ্রুত। writeMicroseconds() দিয়ে এই দূরত্বটাই কন্ট্রোল করো।
পুরনো SG90 কেটে continuous বানানো যায়? হাতে গড়া মানুষের কাছে যায় — গিয়ারের পাশের পট খুলে স্টপ কেটে দিতে হয়, তারপর আবার ক্যালিব্রেট। তবে রেডিমে ইউনিটের দাম এমনি কম যে প্রথমবারের ঝামেলায় ঢোকার মান করে না।
টেক্কো থেকে আরও
- SG90 সার্ভো মোটর গাইড — সাধারণ সার্ভোর কোণ-ভিত্তিক চালা, পরিবারের তুলনা
- বিজ্ঞান প্রজেক্ট আইডিয়া — চাকাওয়ালা প্রজেক্ট কোনগুলো
- Arduino সিমুলেটর ফ্রি — কোডটা আগে ব্রাউজারে চালিয়ে দেখা
- রোবটিক্স ক্যাটাগরি — সার্ভো, BO মোটর, চাকা এক জায়গায়
সূত্র
- Arduino Servo library reference (
writeMicroseconds) — arduino.cc