লাইন ফলোয়ার রোবট বানানোর পুরো গাইড
লাইন ফলোয়ার রোবট বানাও: ২টা IR নাকি ৫-চ্যানেল সেন্সর, L298N আর 18650 ব্যাটারির তার, P-control কোড লাইন ধরে ধরে, আর ট্র্যাক বানানো।
রোবটিক্স ক্লাবের ইভেন্টে নাম দিয়ে ফেলেছ, হাতে এক সপ্তাহ, আর সবাই বলছে "লাইন ফলোয়ার বানাও"। কারণ আছে: এটাই সবচেয়ে চেনা শুরু। লাইন ফলোয়ার রোবট মেঝেতে আঁকা কালো লাইনের ওপর দিয়ে নিজে নিজে চলে। নিচের দিকে তাকানো সেন্সর লাইন দেখে, Arduino ঠিক করে কোন চাকা কতটা জোরে ঘুরবে, আর L298N মোটর ড্রাইভার সেটা চালিয়ে দেয়।
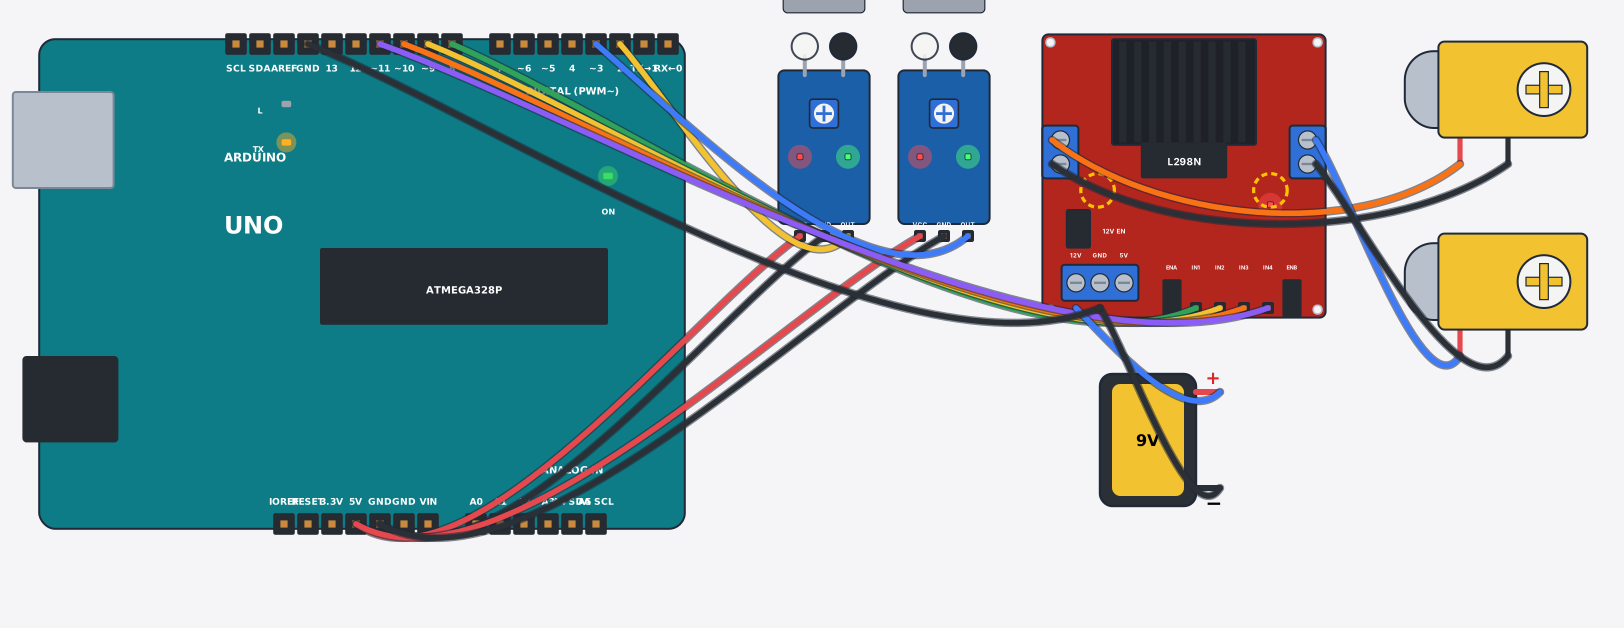
এই লেখায় পুরো বিল্ড আছে: কোন সেন্সর নেবে, ব্যাটারি কী দেবে, তার কোথায় যাবে, একটা P-control কোড লাইন ধরে ধরে, টিউনিং, আর প্রতিযোগিতার ট্র্যাক। শুধু সার্কিট আর সহজ কোড দেখতে চাইলে নিচের সিমুলেটরের ছবির ক্যাপশনের লিংকে ফ্রি চালিয়ে নাও, আগে ওখানে দেখে নিলে মনে ছবি পরিষ্কার হবে।
যা যা লাগবে
- Arduino Uno R3
- সেন্সর: ২টা IR সেন্সর মডিউল (সহজ ভার্সন) অথবা ৫-চ্যানেল লাইন অ্যারে সেন্সর (প্রতিযোগিতার ভার্সন)
- L298N মোটর ড্রাইভার মডিউল
- 2WD রোবট চেসিস কিট, অথবা দুটো গিয়ার মোটর + দুটো চাকা + একটা caster চাকা আলাদা
- ২টা 18650 সেল আর একটা 2S ব্যাটারি হোল্ডার
- একটা স্লাইড সুইচ, জাম্পার তার
- কালো ইনসুলেশন টেপ আর সাদা ট্র্যাকের জন্য একটা বড় সাদা ম্যাট জায়গা
সব আলাদা জোগাড় করতে না চাইলে নিচের কার্ডে লাইন ফলোয়ার কিটগুলোও আছে, দোকানের পাতায় দেখে নিয়ো।
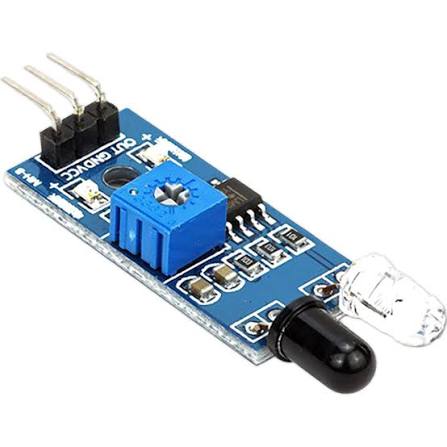
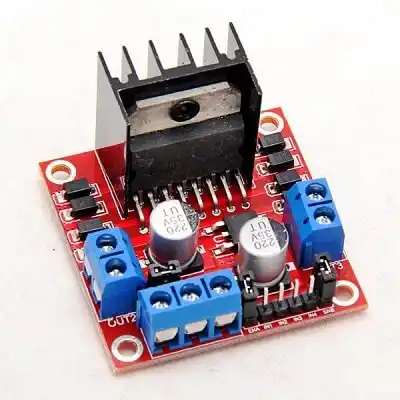

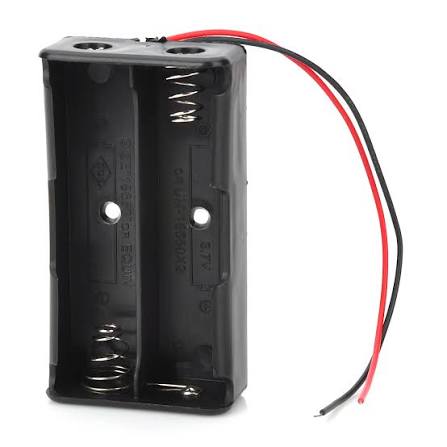
দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।
লাইন ফলোয়ার রোবট কীভাবে কাজ করে
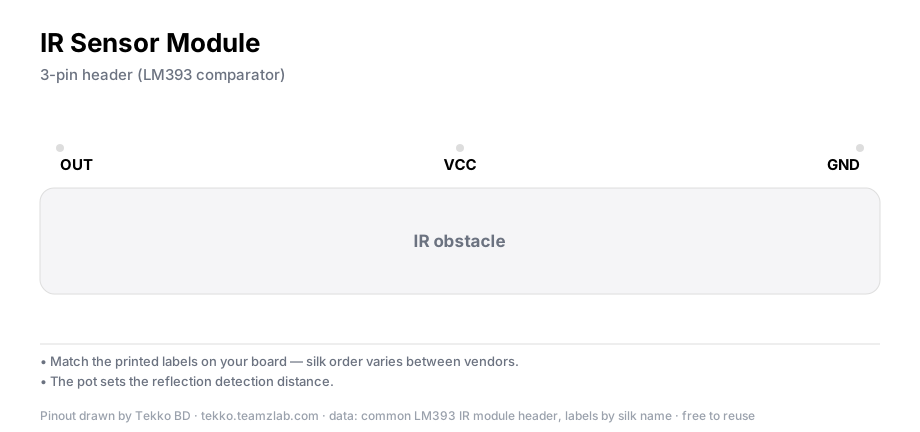
IR সেন্সর মডিউলে একটা IR LED আলো ছোড়ে, পাশের রিসিভার ফেরত আসা আলো মাপে। সাদা মেঝে আলো ফেরত দেয়, কালো লাইন গিলে নেয়। এই FC-51 টাইপ মডিউলে সাদার ওপর OUT থাকে LOW, কালোর ওপর HIGH। তোমার মডিউল উল্টো হতে পারে, তাই মডিউলের ছোট LED দেখে নিয়ো: কোন রঙে জ্বলে আর কোন রঙে নেভে।
দুটো সেন্সর থাকলে লাইনটা তাদের মাঝখানে থাকে। লজিক চারটা লাইনে:
| বাঁ সেন্সর | ডান সেন্সর | রোবট কী করবে |
|---|---|---|
| সাদা | সাদা | সোজা যাও (দুই চাকাই চালু) |
| কালো | সাদা | বাঁয়ে ঘোরো (বাঁ চাকা বন্ধ) |
| সাদা | কালো | ডানে ঘোরো (ডান চাকা বন্ধ) |
| কালো | কালো | থামো |
এটা চলে। সমস্যা হলো, চাকা হয় চালু নয় বন্ধ, মাঝামাঝি কিছু নেই। তাই রোবট ঝাঁকুনি দিয়ে চলে, আর গতি বাড়ালেই লাইন ছেড়ে বেরিয়ে যায়। উপায় হলো proportional control (P-control): লাইন কতটা সরে গেছে সেটা মাপো, আর সরার পরিমাণ অনুযায়ী চাকার গতিতে কম-বেশি করো। বেশি সরলে জোরে ঘোরো, অল্প সরলে আস্তে। এজন্য লাগে বেশি সেন্সর, তাই ৫-চ্যানেল অ্যারে।
কোন সেন্সর নেবে: ২টা IR নাকি ৫-চ্যানেল অ্যারে
| ২টা IR মডিউল | ৫-চ্যানেল অ্যারে | |
|---|---|---|
| Arduino পিন | ২টা ডিজিটাল | ৫টা ডিজিটাল |
| স্টিয়ারিং | চালু/বন্ধ | সরার পরিমাণ ধরে নরম |
| লাইন কতটা সরে গেছে | জানে না, শুধু "সরেছে" | ৫ ধাপে আন্দাজ পায় |
| কোড | ছোট আর সোজা | বড়, তবে P-control চলে |
| ক্লাস প্রজেক্টে | ঠিক আছে | বেশি |
| প্রতিযোগিতায় | গতি বাড়ালে হারাবে | এটাই ধরো |
আমার পছন্দ: স্কুল প্রজেক্ট বা প্রথম রোবট হলে ২টা IR দিয়ে শুরু করো, সিমুলেটরে চালিয়ে বুঝে নাও, তারপর আসল চেসিসে। আর যদি প্রতিযোগিতায় নামো, শুরু থেকেই অ্যারে নাও। ২টা IR দিয়ে বানিয়ে পরে অ্যারেতে বদলাতে গেলে কোড আর সেন্সরের জায়গা দুটোই নতুন করে করতে হয়। অ্যারের খারাপ দিক: পিন বেশি, ঠিকমতো সাদা-কালো মান পাওয়া একটু ঝামেলা, আর বোর্ডটা লাইনের ওপর সোজা বসাতে সময় লাগে।
স্পেসিফিকেশন
| জিনিস | মান |
|---|---|
| L298N মোটর সাপ্লাই | 5–35V, প্রতি চ্যানেলে সর্বোচ্চ 2A |
| L298N-এ ভোল্টেজ কমে | প্রায় 2V (মোটর ঠিক ব্যাটারির ভোল্টেজ পায় না) |
| 2S 18650 প্যাক | 7.4V নামমাত্র, ফুল চার্জে 8.4V |
| Arduino Uno VIN | 7–12V সুপারিশ করা |
analogWrite() | 0–255, Uno-তে PWM পিন 3, 5, 6, 9, 10, 11 |
| হলুদ TT গিয়ার মোটর | সাধারণত 3–6V, তোমার মোটরের গায়ের লেখা দেখে নাও |
2S ব্যাটারির 7.4V (ফুলে 8.4V) থেকে L298N-এ প্রায় 2V কমলে মোটর পায় 5.4–6.4V-এর মতো। হলুদ TT মোটরের জন্য এটা মোটামুটি মানানসই, আলাদা রেগুলেটর লাগে না। আর সিমুলেটরে যে 9V ব্যাটারি দেখেছ, ওটা দেখানোর জন্য। আসল রোবটে 9V ব্যাটারি মোটরের কারেন্ট টানতে পারে না।
18650 সেল চার্জ দেওয়া আর ধরার নিয়ম আলাদা: চার্জ করার আগে 18650 ব্যাটারি আর BMS-এর নিরাপদ ব্যবহারের গাইড পড়ে নাও।
চেসিস আর সেন্সর বসানো
চেসিসে দুটো মোটর বসাও, সামনে বা পেছনে একটা caster চাকা। সেন্সর যাবে সামনের দিকে, চাকার অক্ষের থেকে যতটা সম্ভব আগে, কারণ সেন্সর যত সামনে, রোবট তত আগে লাইন সরতে দেখে।
- ২টা IR হলে: দুটোর মাঝের দূরত্ব লাইনের চওড়ার চেয়ে একটু বেশি রাখো। লাইন মাঝখানে থাকলে দুটোই সাদা দেখবে।
- ৫-চ্যানেল অ্যারে হলে: মাঝের সেন্সরটা রোবটের ঠিক মাঝ বরাবর, আর পুরো অ্যারে লাইনের চওড়ার চেয়ে চওড়া।
- মেঝে থেকে উচ্চতা: ঘষা না খেয়ে যতটা নিচে সম্ভব, ১ সেমি-র কাছাকাছি। দূরে গেলে সাদা-কালোর পার্থক্য ঝাপসা হয়।
IR মডিউলে একটা ছোট পটেনশিওমিটার থাকে। সাদা মেঝের ওপর ধরে ওটা ঘুরিয়ে LED-এর অবস্থা বদলের জায়গাটা বের করো, তারপর কালো টেপের ওপর ধরে দেখো উল্টোটা হচ্ছে কি না।
তার লাগানো
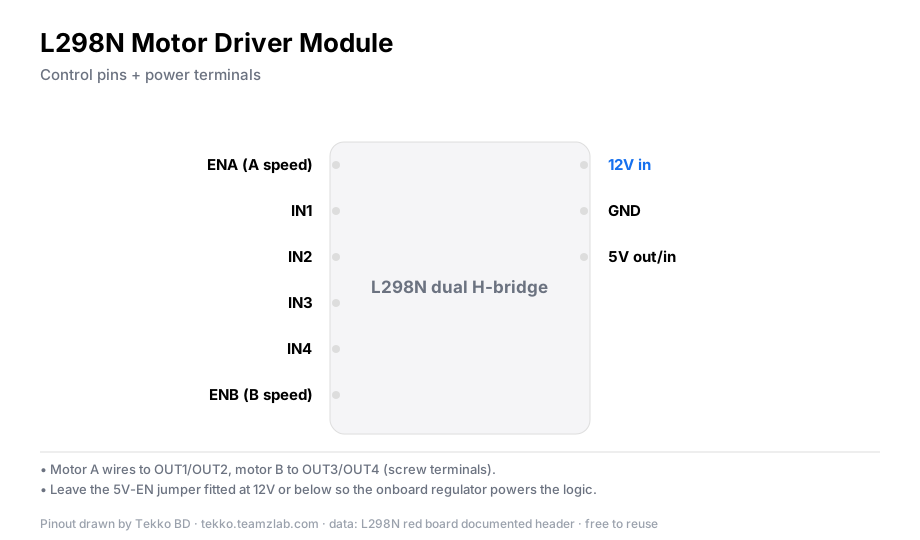
পাওয়ার: ব্যাটারির + যাবে স্লাইড সুইচে, সুইচ থেকে L298N-এর 12V টার্মিনালে আর Arduino-র VIN-এ। ব্যাটারির − যাবে L298N-এর GND আর Arduino-র GND-তে, সবার GND এক জায়গায় মিলবে। L298N-এর 5V জাম্পার যেমন আছে থাকুক, ওর 5V পিন Arduino-তে লাগাবে না।
দুটো IR সেন্সরের ভার্সনে (ছবির মতো): VCC → 5V, GND → GND, বাঁ সেন্সরের OUT → D2, ডানের OUT → D3। L298N: IN1 → D8, IN2 → D9, IN3 → D10, IN4 → D11। বাঁ মোটর OUT1/OUT2-তে, ডান মোটর OUT3/OUT4-এ। EN জাম্পার দুটো লাগানো থাকবে, মানে মোটর সবসময় ফুল গতিতে।
৫-চ্যানেল অ্যারের ভার্সনে গতি কমানো-বাড়ানো দরকার, তাই ENA আর ENB-র জাম্পার খুলে ফেলো:
| L298N | Arduino |
|---|---|
| IN1 / IN2 | D8 / D9 (বাঁ মোটর) |
| IN3 / IN4 | D10 / D11 (ডান মোটর) |
| ENA | D5 (PWM) |
| ENB | D6 (PWM) |
অ্যারের VCC → 5V, GND → GND, পাঁচটা OUT বাঁ থেকে ডানে → A0, A1, A2, A3, A4। বোর্ডের পিনের নাম ভিন্ন লেখা থাকলে লেবেল দেখে মিলিয়ে নাও।
নোট
কোনো মোটর উল্টো দিকে ঘুরলে কোড বদলাবে না। ওই মোটরের দুই তার L298N-এ অদল-বদল করে দাও।
আগে ২টা IR দিয়ে চালাও
২টা IR-এর কোড ওপরের টেবিলের লজিকই: দুই সেন্সর পড়ো (digitalRead), যেটা কালো দেখে তার দিকের চাকা বন্ধ করো, বাকিটা চালু রাখো। পুরো কোড আর সেন্সর অন-অফ করে দেখার জায়গা ওপরের সিমুলেটরের ছবির নিচের লিংকে। আসল রোবটে এটা চালিয়ে নিলে তার, মোটরের দিক, সেন্সরের উল্টো-সোজা, সবই ঠিক আছে কি না জানা হয়ে যাবে। এরপরই P-control-এ যাও।
৫-চ্যানেল অ্যারে দিয়ে P-control কোড
const int sensorPin[5] = {A0, A1, A2, A3, A4};   // বাঁ থেকে ডানে
const int weight[5]    = {-2, -1, 0, 1, 2};
const int IN1 = 8, IN2 = 9, IN3 = 10, IN4 = 11;
const int ENA = 5, ENB = 6;

const int BASE  = 140;   // সোজা চলার গতি, 0-255
const int KP    = 40;    // কতটা জোরে ঘুরবে
const int BLACK = HIGH;  // তোমার অ্যারে কালোতে LOW দিলে LOW লেখো

float lastError = 0;

void drive(int left, int right) {
  left  = constrain(left,  -255, 255);
  right = constrain(right, -255, 255);
  digitalWrite(IN1, left  >= 0 ? HIGH : LOW);
  digitalWrite(IN2, left  >= 0 ? LOW  : HIGH);
  digitalWrite(IN3, right >= 0 ? HIGH : LOW);
  digitalWrite(IN4, right >= 0 ? LOW  : HIGH);
  analogWrite(ENA, abs(left));
  analogWrite(ENB, abs(right));
}

void setup() {
  for (int i = 0; i < 5; i++) pinMode(sensorPin[i], INPUT);
  pinMode(IN1, OUTPUT); pinMode(IN2, OUTPUT);
  pinMode(IN3, OUTPUT); pinMode(IN4, OUTPUT);
  pinMode(ENA, OUTPUT); pinMode(ENB, OUTPUT);
}

void loop() {
  int sum = 0, count = 0;
  for (int i = 0; i < 5; i++) {
    if (digitalRead(sensorPin[i]) == BLACK) {
      sum += weight[i];
      count++;
    }
  }

  if (count == 0) {                    // লাইন হারিয়ে গেছে
    if (lastError > 0) drive(BASE, -BASE);   // শেষবার ডানে ছিল, ডানে ঘুরে খোঁজো
    else               drive(-BASE, BASE);
    return;
  }

  float error = (float)sum / count;    // -2 (লাইন বাঁয়ে) থেকে +2 (ডানে)
  lastError = error;

  int turn = KP * error;
  drive(BASE + turn, BASE - turn);
}
লাইন ধরে ধরে:
weight[]: পাঁচটা সেন্সরকে বাঁ থেকে ডানে -2, -1, 0, 1, 2 নম্বর দিয়েছি। লাইন বাঁয়ে থাকলে নম্বর ঋণাত্মক, ডানে থাকলে ধনাত্মক।BASE: দুই চাকার সোজা চলার গতি। প্রথমে কম রাখো, ঠিকমতো চললে পরে বাড়াবে।KP: P-control-এর মূল সংখ্যা। বেশি হলে লাইন সরার সাথে সাথে জোরে ঘুরবে।drive(): ঋণাত্মক গতি মানে চাকা উল্টো ঘুরবে, তাই IN পিন আর EN-এর PWM আলাদা করে সেট হয়।constrainগতিকে 0–255-এর ভেতরে ধরে রাখে।loop()-এর প্রথম অংশ: যে সেন্সরগুলো কালো দেখছে তাদের নম্বর যোগ করে, আর কয়টা কালো দেখছে গুনে রাখে।count == 0: কোনো সেন্সরই লাইন দেখছে না। রোবট শেষবার লাইন যেদিকে ছিল সেদিকে জায়গায় ঘুরে খুঁজবে। এটা না থাকলে রোবট লাইন হারালে সোজা বেরিয়ে চলে যায়।error: কালো দেখা সেন্সরগুলোর নম্বরের গড়। শুধু মাঝের সেন্সর কালো দেখলে 0, একদম বাঁ প্রান্তের সেন্সর কালো দেখলে -2।turn:KP * error। লাইন ডানে সরলেerrorধনাত্মক, তাই বাঁ চাকা জোরে আর ডান চাকা ধীরে, রোবট ডানে ঘুরে লাইনে ফেরে।
সবগুলো সেন্সর একসাথে কালো দেখলে (যেমন ক্রসিং বা স্টপ বক্স) error 0 আসে আর রোবট সোজা যায়। প্রতিযোগিতার নিয়ম অনুযায়ী ওখানে কী করতে হবে, সেটা আলাদা করে কোড করবে।
টিউনিং
- চাকা ওপরে তুলে দেখো। রোবটকে বইয়ের ওপর রাখো যাতে চাকা বাতাসে থাকে। কালো টেপ সেন্সরের নিচে বাঁয়ে-ডানে সরাও, দেখো কোন চাকা ধীর হচ্ছে। টেপ ডানে গেলে ডান চাকা ধীর হওয়ার কথা।
- ধীরে শুরু।
BASE100 মতো রাখো,KP20। রোবট লাইন ধরে চললেKP10 করে বাড়াও। - KP বেশি হলে রোবট সোজা লাইনেও এদিক-ওদিক দোলে (zig-zag)। কম হলে বাঁকে লাইন ছেড়ে বেরিয়ে যায়। মাঝের মানটা খুঁজে নাও।
- তারপর
BASEবাড়াও, বাড়ানোর সাথেKPআবার একটু দেখে নাও, কারণ জোরে চললে ঠিক সংখ্যাটা বদলায়।
দোল তবুও না কমলে পরের ধাপ হলো D-টার্ম, মানে error আগের বারের চেয়ে কতটা বদলাল সেটা turn-এর সাথে যোগ করা (পুরো নাম PID)। আগে P ঠিক করো, তারপর ওটায় যাও।
প্রতিযোগিতার ট্র্যাক বানানো
বাড়িতে প্র্যাকটিসের ট্র্যাক বানানো সহজ:
- লাইন: কালো ইনসুলেশন টেপ। বাজারের টেপ সাধারণত প্রায় ২ সেমি চওড়া, তোমারটা মেপে নাও। সেন্সর সেটআপ ওই চওড়ার ওপর ভিত্তি করে।
- জমি: সাদা ম্যাট। চকচকে ফ্লোর বা কাচের মতো পিচ্ছিল জায়গা আলো প্রতিফলিত করে সেন্সরকে ভুল দেখায়। সাদা ফ্লেক্স বা সাদা বোর্ডে টেপ লাগানো যায়।
- আকার: আগে সোজা, তারপর নরম বাঁক, তারপর ৯০ ডিগ্রি কোণ। কোণে কী হয় দেখে নাও, কারণ রোবট এখানেই সবচেয়ে বেশি হারায়।
- আলো: জানালার সরাসরি রোদ IR সেন্সরকে বিভ্রান্ত করে। ঘরের আলোতে আর রোদে দুই জায়গায় চালিয়ে দেখো।
আসল ইভেন্টের ট্র্যাকের মাপ, লাইনের রং, রোবটের সর্বোচ্চ আকার আর কয়টা মোটর চলবে, এগুলো আয়োজকের নিয়মবইয়ে লেখা থাকে। বই আগে পড়ো, তোমার টেপের মাপ নয়, ওটার মাপ ঠিক।
যাচাই করুন
রোবট চালু করে সাদা জায়গায় রাখো, তারপর লাইনের ওপর। সোজা অংশে লাইন ধরে চলবে, বাঁকে ধীরে ঘুরবে, লাইন থেকে হাত দিয়ে সরিয়ে দিলে আবার লাইনে ফিরে আসবে।
সাধারণ সমস্যা
- রোবট লাইন ছেড়ে উল্টো দিকে যায় — হয় সেন্সরের সাদা-কালো উল্টো (
BLACK-এর মান বদলাও), নয়তো মোটরের তার উল্টো। চাকা তুলেdrive(150, 150)দিয়ে দুই চাকাই সামনে ঘোরে কি না দেখো। - এক চাকা পেছনে ঘোরে — ওই মোটরের দুই তার L298N-এর OUT-এ অদল-বদল করো।
- সোজা লাইনেও এদিক-ওদিক দোলে —
KPবেশি বাBASEবেশি। দুটোই একটু কমাও। - বাঁকে লাইন ছেড়ে বেরিয়ে যায় — গতি বেশি আর
KPকম।BASEকমাও, তারপরKPবাড়াও। - ঘরে ঠিক চলে, রোদে বা চকচকে ফ্লোরে গোলমাল করে — আলো IR সেন্সরকে বিভ্রান্ত করছে। সেন্সরের ওপর কালো কাগজের ছোট ঢাকনা দাও আর ম্যাট জমিতে চালাও।
- মোটর চালু হতেই Arduino রিসেট হয় — ব্যাটারির ভোল্টেজ পড়ে যাচ্ছে বা সুইচ-তারের জোড়া আলগা। সেল পুরো চার্জে আছে কি না দেখো, জোড়াগুলো শক্ত করো।
- LED জ্বলে কিন্তু রোবট নড়ে না — ENA/ENB-র জাম্পার খুলেছ কিন্তু D5, D6-এ তার দাওনি, নয়তো
BASEএত কম যে মোটর ঘুরছে না। তার দেখো, আরBASEবাড়াও।
প্রশ্নোত্তর
শুধু ২টা IR দিয়ে কি প্রতিযোগিতায় নামা যায়? সোজা আর নরম বাঁকের সহজ ট্র্যাকে চলে। চওড়া বাঁক, ৯০ ডিগ্রি কোণ আর বেশি গতিতে এর সীমা ধরা পড়ে। ট্র্যাকটা কেমন, সেটা আগে আয়োজকের নিয়মবই থেকে জেনে নাও।
Arduino Uno-র বদলে Nano চলবে? চলবে। পিনের নম্বর একই রাখতে পারো, শুধু PWM পিন 5 আর 6 যেন ENA-ENB-তে থাকে।
কোন RPM-এর মোটর নেবো, ১০০ না ২০০? প্রথম রোবটে কম RPM-এর মোটরে নিয়ন্ত্রণ সহজ। গতি বাড়ালে লাইন ধরাও কঠিন হয়। ধীরে চলা ঠিক হলে তবেই দ্রুত মোটরে যাও।
PID কি লাগবেই? না। আগে P দিয়ে চালাও। দোল না কমলে D-টার্ম যোগ করো।
পরের বিল্ড
লাইন ফলোয়ার চলার পর পরের ধাপ হতে পারে বাধা এড়িয়ে চলা রোবট। একই L298N আর চেসিস, শুধু সেন্সর বদলে HC-SR04 আল্ট্রাসনিক। সামনে দেয়াল 20 সেমি-র কাছে এলে থামে, পিছিয়ে ঘোরে।
টেক্কো থেকে আরও
- রোবটিক্স ক্যাটাগরি: চেসিস, মোটর, চাকা, মোটর ড্রাইভার
- সেন্সর: IR আর লাইন অ্যারেসহ আরও সেন্সর
- Arduino বোর্ড নিয়ে দ্বিধা থাকলে কোন Arduino বোর্ড কিনবে
সূত্র
- L298 Dual Full-Bridge Driver datasheet — st.com
- Arduino
analogWrite()reference — arduino.cc - Arduino Uno Rev3 power ও PWM পিন — docs.arduino.cc
কেনার আগে ফ্রি চালিয়ে দেখো
এই প্রজেক্টটা Tekko Sim-এ ব্রাউজারেই চালিয়ে দেখা যায় — কিছু কিনার আগেই।
লাইন ফলোয়ার রোবট — Sim-এ চালাও