Obstacle avoiding robot Arduino গাইড: কিট থেকে চালু
কিটে কী কী থাকে, HC-SR04 আর L298N কোথায় লাগে, প্রথম চালা আর রোবট দেয়াল এড়িয়ে না চললে কী দেখবে — ধাপে ধাপে।
সামনে হাত রাখলেই গাড়িটা থেমে যায়, একটু ঘুরে অন্য দিকে চলে যায়। সায়েন্স মেলার টেবিলে এই একটা ডেমোই দর্শক টেনে নেয়। বাংলায় বলি বাধা এড়ানো রোবট, English-তে obstacle avoiding robot arduino প্রজেক্ট — আর প্রস্তুত কিট নিলে এক বিকেলেই চালু করা যায়। কিটের বাইরে বানাতে চাইলেও অংশগুলো আলাদা পাওয়া যায়, নিচে সব আছে।
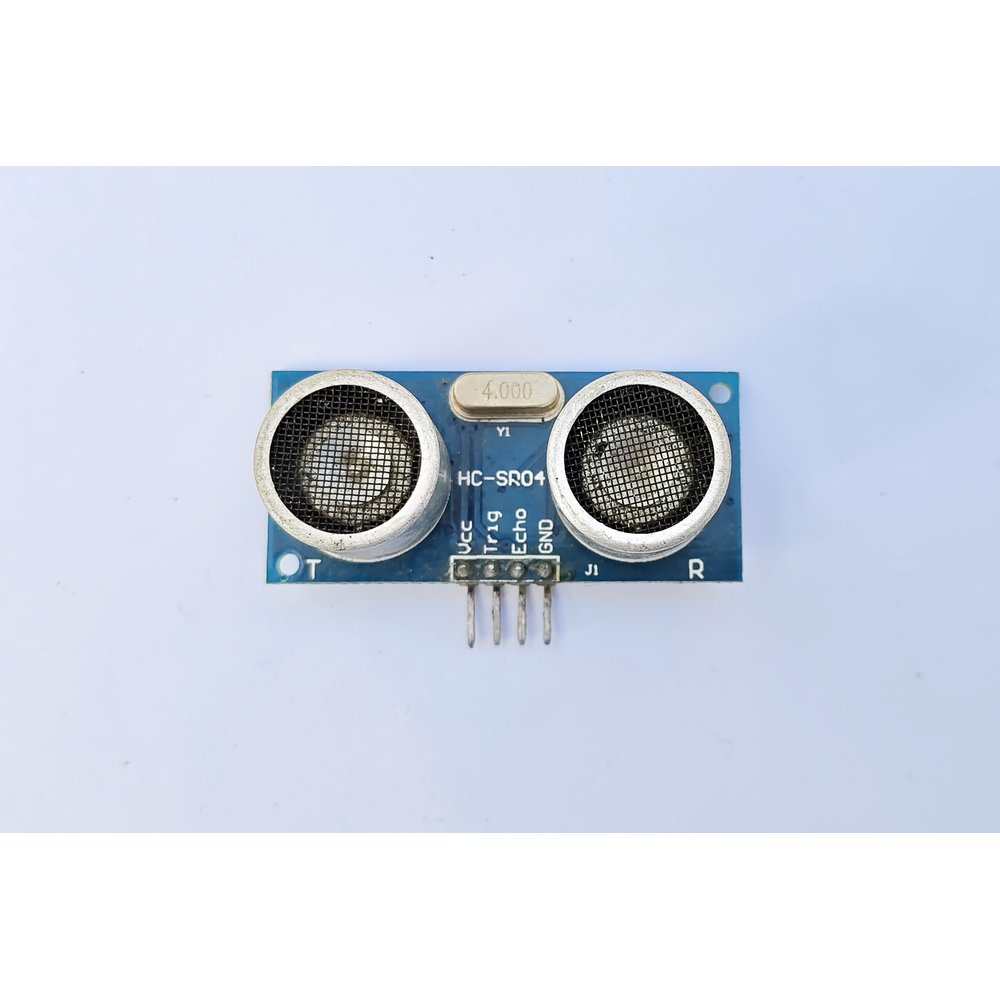
আগে লজিকটা, কারণ রোবটটা আসলে খুব সহজভাবে ভাবে। সামনের চোখ হলো HC-SR04: শব্দের প্রতিধ্বনি মেপে বলে দেয় বাধা কত দূরে। দূরত্ব একটা থ্রেশহোল্ডের (যেমন ২০ cm) নিচে নামলে Arduino থামার নির্দেশ দেয়, তারপর এক পাশ ঘুরিয়ে নতুন দিক নেয়। দুই চাকা দুই আলাদা মোটরে চলে বলেই শুধু এক পাশ থামিয়ে বা উল্টো ঘুরিয়ে দিক বদল করা যায়। পুরো বুদ্ধি এটুকুই — বাকিটা ওয়্যারিং আর দুইটা সংখ্যা টিউন করা।
যা যা লাগবে
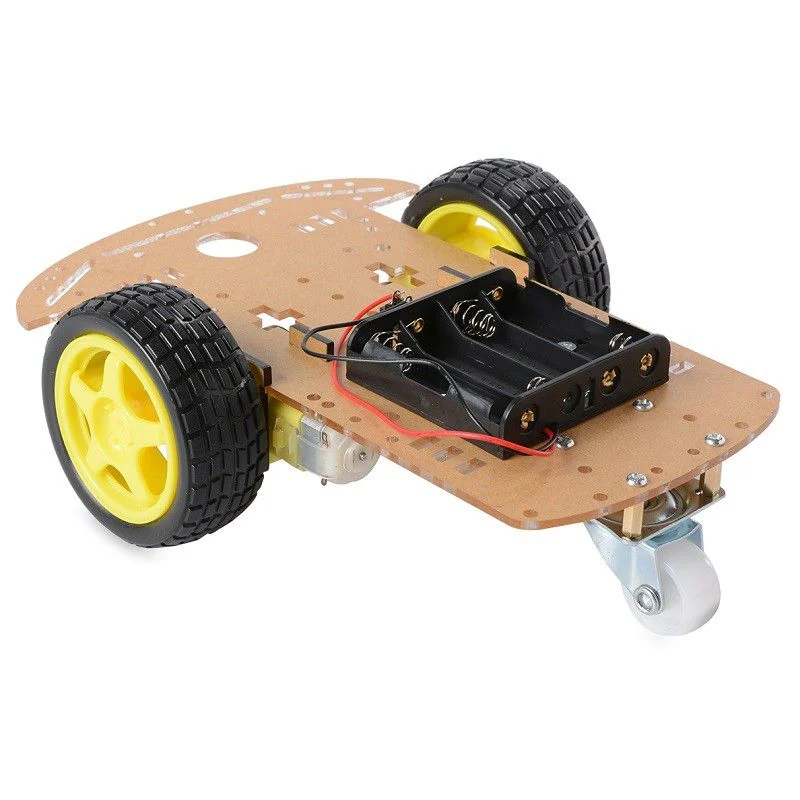
- ১টা অবস্টাকল এভয়ডিং রোবট কিট — চেসিস, মোটর, চাকা, ড্রাইভার, সেন্সর এক বাক্সে
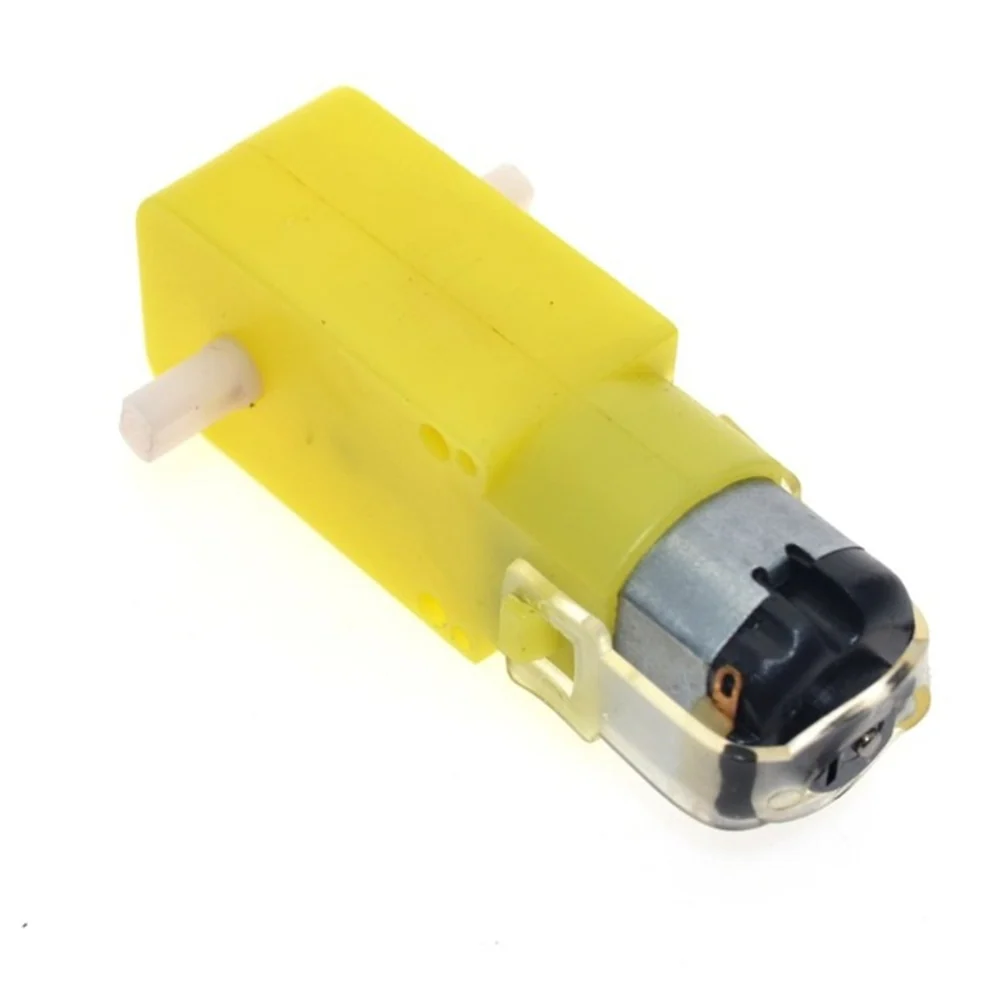
- নিজে জোড়াতে চাইলে: 2WD চেসিস কিট + BO মোটর, L298N ড্রাইভার, HC-SR04 সেন্সর
- Arduino Uno (বেশিরভাগ কিটে থাকে, তবু অর্ডারের আগে মিলিয়ে নাও)
- ব্যাটারি: ৪টা AA হোল্ডারে চলে, ভালো টান চাইলে 18650 প্যাক

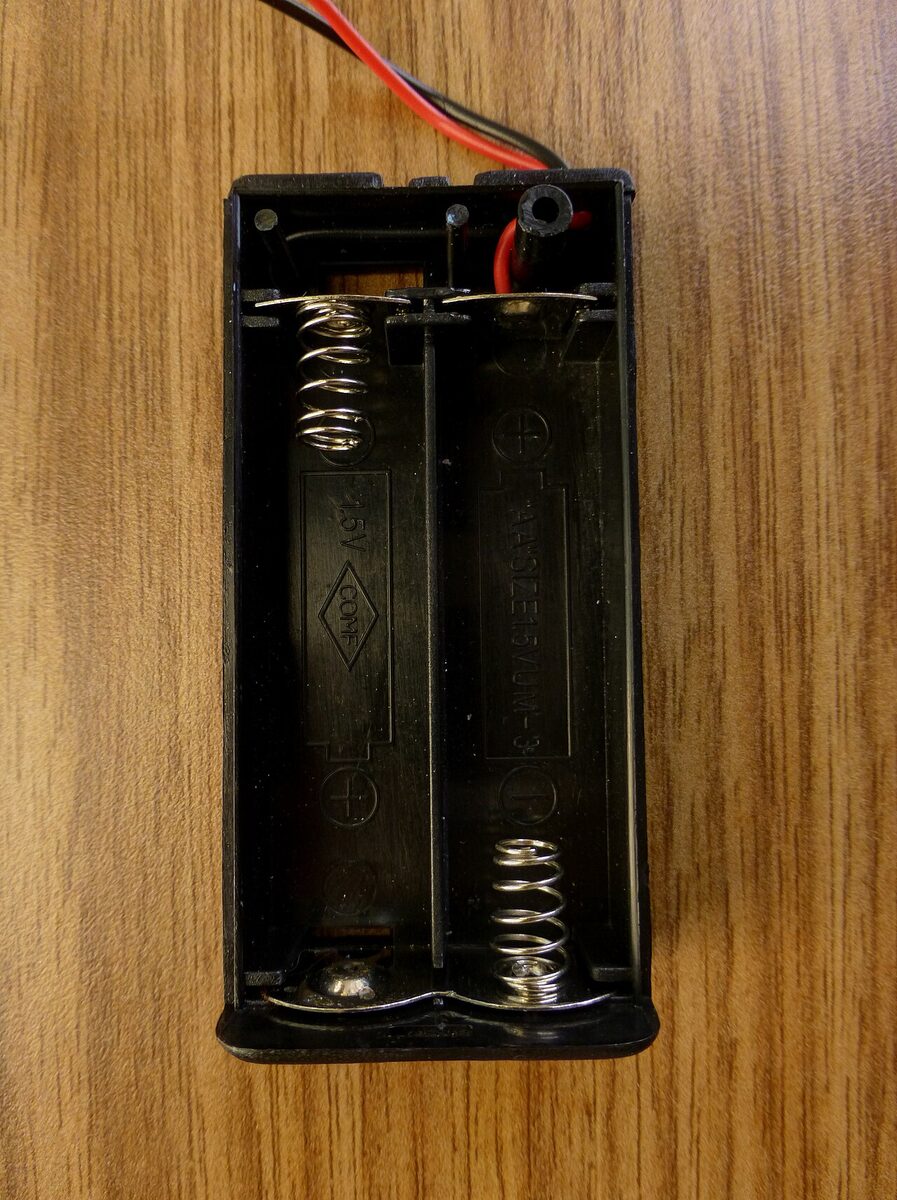
দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।
স্পেসিফিকেশন
| অংশ | কী কাজ |
|---|---|
| ব্রেইন | Arduino Uno |
| চোখ | HC-SR04 আল্ট্রাসনিক (Trig + Echo) |
| পেশি | L298N ড্রাইভার, দুই পাশে এক-একটা BO মোটর |
| সিদ্ধান্ত | দূরত্ব থ্রেশহোল্ডের নিচে হলে থেমে ঘোরা |
| পাওয়ার | মোটরের জন্য ব্যাটারি প্যাক, বোর্ডের 5V আলাদা জায়গা থেকে |
HC-SR04 বসানো
সেন্সরটা চেসিসের সামনে খাড়াভাবে বসাও, তিন দিকে যেন মুক্ত থাকে। চার তার: VCC → 5V, GND → GND, Trig আর Echo দুইটা দুই ডিজিটাল পিনে (যেমন পিন 9 আর 10)।
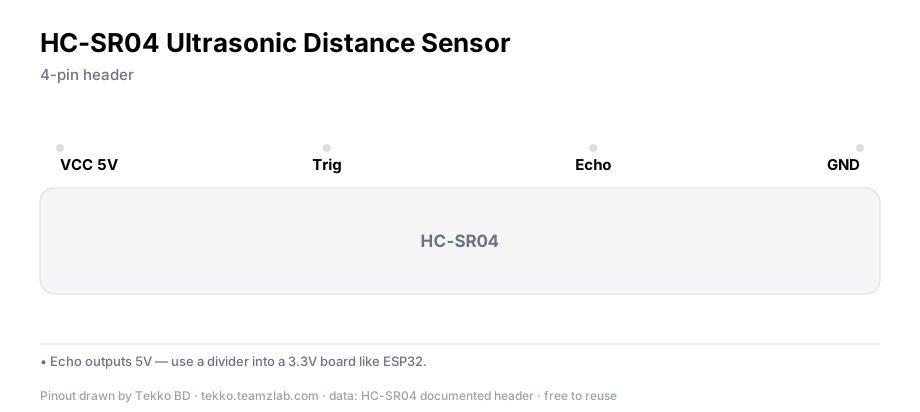
সেন্সর একটু তির্যক হয়ে গেলে প্রতিধ্বনি অন্য দিকে চলে যায় আর রোবট কান্নাকাটি শুরু করে। বসানোর সময়ই এক মিনিট খেয়াল দিলে পরের ঘণ্টা বাঁচে।
L298N ড্রাইভার
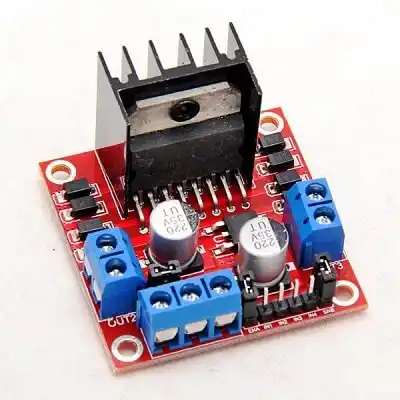
L298N বোর্ডের IN1–IN4 চার পিনে দিক ঠিক হয়, ENA আর ENB পিনে স্পিড। OUT1/OUT2 বাম পাশের মোটর, OUT3/OUT4 ডান পাশের। ব্যাটারির প্লাস-মাইনাস যাবে ড্রাইভারের মোটর সাপ্লাই টার্মিনালে, আর Arduino-র 5V নেবে আলাদা জায়গা থেকে। দুই সাপ্লাইয়ের GND কমন করতেই হবে, এটা না করলে সিগন্যালের কোনো মান থাকে না।
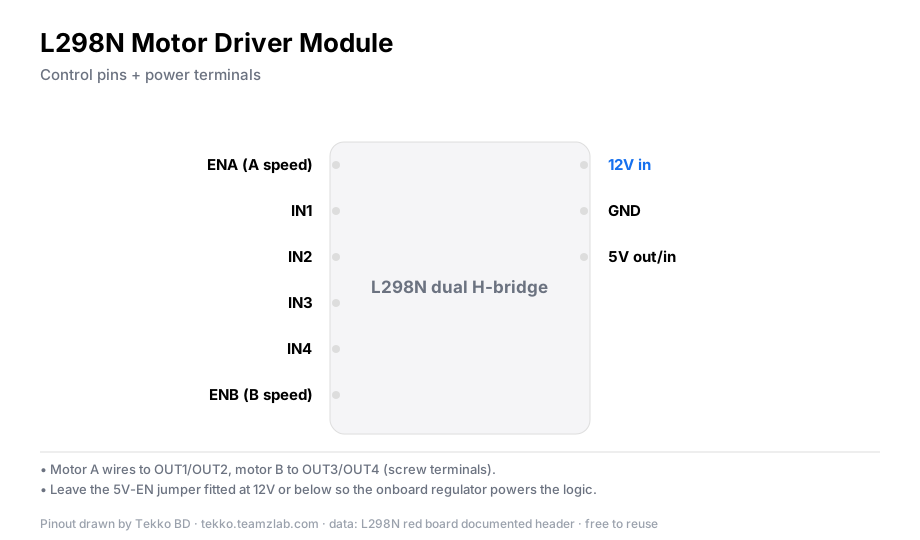
মোটরের তার প্রথমে যে ক্রমেই লাগাও। কোন চাকা উল্টো ঘুরলে ওই মোটরের দুই তার অদল-বদল করলেই ঠিক হয়ে যায়, কোড ছোঁয়ার দরকার নেই।
দুই ধাপে প্রথম চালা
আগে চাকা তোলা অবস্থায় টেস্ট করো, মেঝেতে নামিয়ে না। কোড আপলোড করে সিরিয়াল মনিটর খোলো: হাত সেন্সরের সামনে কাছে-দূরে সরালে দূরত্বের সংখ্যা কমছে-বাড়ছে কি না দেখো। এই ধাপটা পার হলে সেন্সর ঠিক আছে, বাকিটা চাকার কাজ।
তারপর মেঝেতে। রোবট সামনে চলছে, হাত দিলে থেমে ঘুরছে — ব্যস, ডেমো রেডি। কোডে যে দুইটা সংখ্যা টিউন করতে হয়: কত cm-এ থামবে (থ্রেশহোল্ড) আর ঘুরতে কত মিলিসেকেন্ড (টার্ন টাইম)। মসৃণ ফ্লোরে চললে সেই মেঝের জন্য এই দুটোই আবার মেলাতে হবে।
নোট
পুরো কোড এই লেখার কাজ না, ওটা নিজে লিখতে পারবে বা প্রস্তুতটা চোখে দেখে নিতে পারবে: Tekko Sim-এর obstacle-avoiding-robot প্রজেক্টটা ব্রাউজারেই ফ্রি চালাও, সেন্সরের মান আর ঘোরার লজিক হাতে-কলমে দেখে তারপর হার্ডওয়্যারে নামো।
কোথায় কাজে লাগে
সায়েন্স মেলার ক্লাসিক, এ কথা আগেই বললাম। আরেকটা জায়গা আছে: লাইন ফলোয়ার বানানো শিখে যারা পরের ধাপ খোঁজে, তাদের জন্য এটাই প্রাকৃতিক পরের প্রজেক্ট — ওখানে সেন্সর নিচে তাকাত, এখানে তাকায় সামনে। যন্ত্রের ভেতরের লজিক দুটোতেই একই ছন্দের: সেন্সর মান পড়া, থ্রেশহোল্ডের সাথে মেলানো, মোটরের ওপর সিদ্ধান্ত।
যাচাই করুন
- চাকা তোলা অবস্থায় সিরিয়ালে দূরত্বের সংখ্যা হাতের সাথে মিলে কমে-বাড়ে।
- মেঝেতে সোজা চলে, কাছে বাধা দিলে থেমে ঘুরে অন্য দিকে যায়।
- হাত সরালে আবার সামনে চলে — আটকে বসে থাকে না।
সাধারণ সমস্যা
- দেয়াল দেখছেই না, ধাক্কা দিয়ে দেয় — সেন্সর তির্যক বসানো, নয়তো কাচ বা ঢেউ খেলানো পৃষ্ঠে শব্দ ফেরত আসছে না। সেন্সর খাড়া করো, থ্রেশহোল্ড কমিয়ে কাছ থেকে ধরতে বাধ্য করো।
- এক চাকা উল্টো দিকে ঘোরে — ওই মোটরের তারের পোলারিটি উল্টো। দুই তার অদল-বদল করো।
- জিগজ্যাগ করে চলে — ব্যাটারি দুর্বল বা মোটর আর বোর্ড একই সাপ্লাই ভাগ করে নিচ্ছে। মোটরের জন্য আলাদা প্যাক দাও।
- দূরত্ব সিরিয়ালে ঠিক, তবু চলা ভুল — থ্রেশহোল্ড আর টার্ন টাইমের টিউনিং বাকি। নিজের মেঝেতে দুই সংখ্যাই মিলাও।
- হাত দিলেই বোর্ড রিসেট হয় — মোটর কারেন্ট টানায় ভোল্টেজ নেমে যাচ্ছে। মোটরের সাপ্লাই আলাদা করো, GND কমন রাখো।
প্রশ্নোত্তর
অবস্টাকল এভয়ডিং রোবট কীভাবে কাজ করে? সেন্সর সামনের দূরত্ব মাপে, Arduino সেটা একটা থ্রেশহোল্ডের সাথে মেলায়, কাছে গেলে এক পাশ ঘুরিয়ে দিক বদল করে। দুই চাকা দুই মোটরে হওয়ায়ই এই ঘোরা সম্ভব।
রোবট দেয়াল দেখছে না কেন? বেশিরভাগ সময় সেন্সর তির্যক বা পৃষ্ঠের সমস্যা। কাচের দরজা, ঢেউ খেলানো পর্দা এসবে আল্ট্রাসনিক কাজ করে না বা ভুল কোণে ফেরে। সমস্যার তালিকার ১ নম্বর দেখো।
কিটে আর কী কী কিনতে হবে? কিটভেদে বোর্ড আর ব্যাটারি আলাদা হয়। অর্ডারের আগে কিটের লিস্ট মিলিয়ে নাও, আর হোল্ডারসহ AA চারটা হাতে রাখলে প্রথম দিনেই চালানো যায়।
L293D দিয়েও তো বানায়, কী পার্থক্য? লজিক একই, ড্রাইভার ভিন্ন। L293D ছোট চিপ, প্রতি চ্যানেলে কম কারেন্ট; L298N মডিউল বেশি কারেন্ট আর তাপ সামলায়, তাই আমরা কিটে ওটাই রাখি। দুটোতেই রোবট বানানো যায়।
টেক্কো থেকে আরও
- বিজ্ঞান প্রজেক্ট আইডিয়া — পরের প্রজেক্ট বাছতে
- Arduino Uno R3 গাইড — রোবটের ব্রেইনটা ভালো করে জানতে
সূত্র
- HC-SR04 আর L298N-এর পিন বিন্যাস সাধারণ প্র্যাকটিস অনুযায়ী; নির্দিষ্ট অংশের datasheet চাইলে WhatsApp-এ বলো।