Tilt Switch Sensor Arduino গাইড: বল সুইচ কীভাবে কাজ করে
টিল্ট সুইচের ভেতরের বল কীভাবে ঝুঁকে পড়া ধরে, মাউন্ট অরিয়েন্টেশন, Uno-ESP32 ওয়্যারিং, ডিবাউন্স লজিক আর ভুয়া অ্যালার্মের ৫টা ফিক্স।
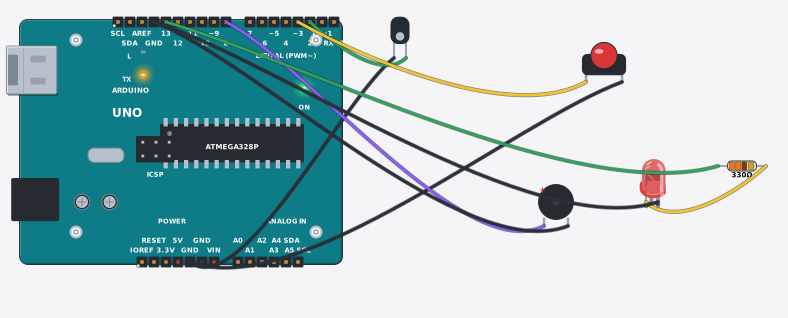
রান্নাঘরের গ্যাস সিলিন্ডার, দোকানের পাটির ওপরে রাখা মেশিন, ল্যাবের স্ট্যান্ড — কোনোটা হেলে পড়লে ধরতে হবে, কিন্তু চোখ তো সারাক্ষণ ওদিকে থাকে না। ছোট্ট একটা বল সুইচ দিয়ে ওই চোখের কাজটা Arduino কে দিয়ে দাও: ঝুঁকে পড়তেই buzzer বাজবে। এই লেখায় tilt switch sensor arduino জোড়ার পুরো কথা: ভেতরের বলটা কীভাবে কাজ করে, কোন দিকে মাউন্ট করতে হয়, আর এক ঝুঁকিতে অ্যালার্ম দশবার কাঁপার মতো সমস্যা কেন হয়।
মূল জিনিসটা খুব সাদামাটা। মেটাল টিউবের ভেতরে একটা ধাতব বল। টিউব সোজা থাকলে বল এক মাথায় গড়িয়ে পড়ে, দুই পিনের মাঝের সার্কিট খোলা থাকে। নির্দিষ্ট কোণে (সাধারণত ১৫–৩০°) ঝুঁকলে বল গড়িয়ে দুই পিনের মাঝে সেতু বানায়, সার্কিট ক্লোজ। পুরোনো যন্ত্রে এই কাজ পারদের সুইচ করত, বল সুইচ ওই একই ধারণার নিরাপদ রূপ — পারদ নেই। মডিউল বোর্ডে বল সুইচের সাথে একটা পুল-আপ রেজিস্টর বসানো, যাতে সরাসরি ডিজিটাল আউটপুট পাওয়া যায়।
যা যা লাগবে
- ১টা Tilt Switch Sensor Module
- Arduino Uno বা যেকোনো বোর্ড
- ১টা 5V buzzer
- ফিমেল-ফিমেল জাম্পার তার
- মাউন্টের জন্য ডাবল টেপ বা বাঁধার তার
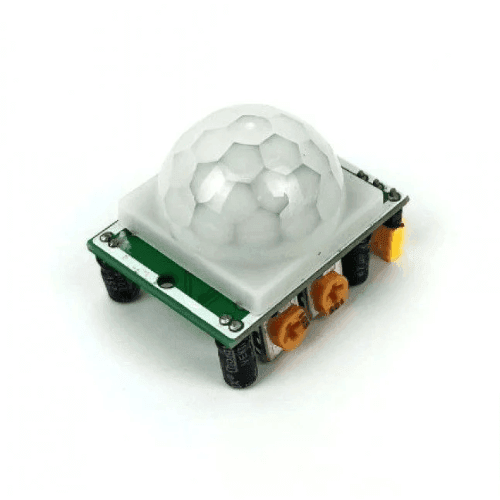
আরেকটা কমন সেন্সরের সাথে গুলিয়ে ফেলা হয়: PIR মোশন সেন্সর চলমান শরীর ধরে, টিল্ট সুইচ ধরে ভাঁজ। জিনিসটা শুধু সরলে PIR ব্যস্ত হবে না, টিল্টই কাজের।
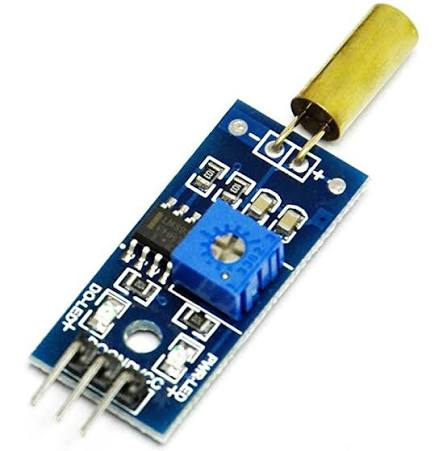
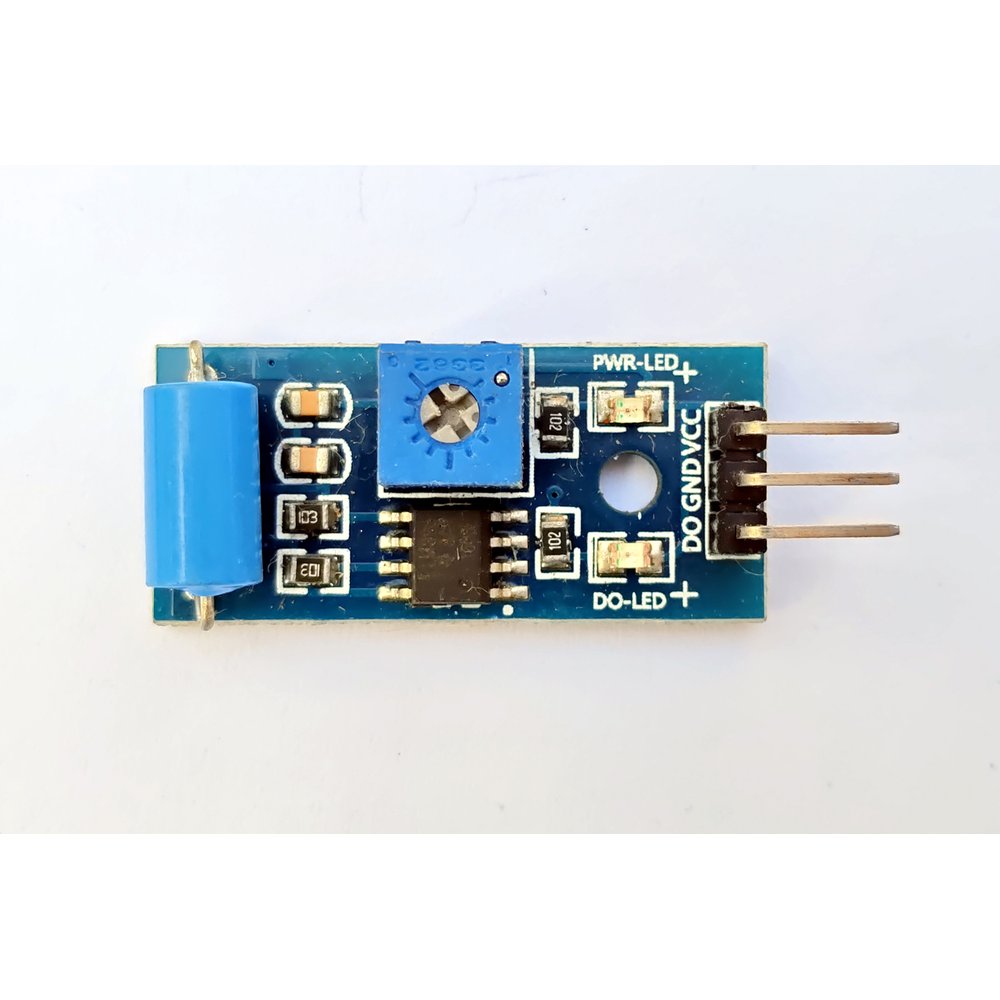

দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।
স্পেসিফিকেশন
| বিষয় | মান |
|---|---|
| সুইচ | মেটাল টিউবে বল, প্যাসিভ — পাওয়ার ছাড়াও সুইচটা চলে |
| পিন | S (সিগন্যাল), VCC (মাঝে), GND |
| সাপ্লাই | 3.3–5 V, কারেন্ট প্রায় শূন্য — ব্যাটারি অ্যালার্মে চলে |
| ট্রিগার কোণ | ≈১৫–৩০°, বোর্ডভেদে আলাদা |
| ওয়ার্কিং দিক | একটাই — মাউন্টের আগে মেপে নাও |
| চ্যাটার | আছে — কোডে স্থির-ঝুঁকি উইন্ডো লাগবেই |
কিছু টিল্ট বোর্ডে LM393 কম্প্যারেটর আর সেনসিটিভিটি পটও থাকে, কিন্তু এই ব্রেকআউট সাধারণত বল সুইচ + পুল-আপই — পট নেই।
পিন ও ওয়্যারিং — Uno আর ESP32
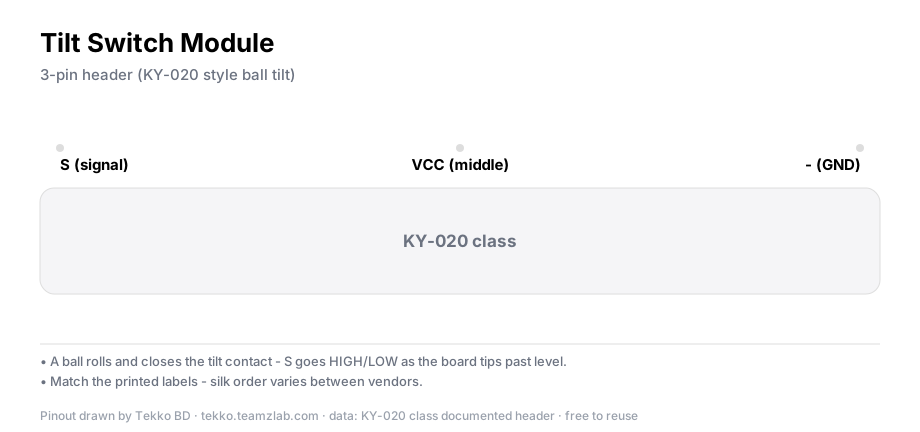
Uno-তে:
- VCC → 5V
- GND → GND
- S → D2 (INPUT_PULLUP)
ESP32-তে VCC-তে 3.3 V দাও — 5 V VCC-র বোর্ডের আউটপুট হাই 5 V হয়, ESP32 পিনের জন্য ঠিক নয়; নইলে ডিভাইডার।
মাউন্টের আগে একটা কাজ হাতেই করো: সেন্সরটা আঙুলে ধরে ধীরে ঘুরাও, সিরিয়ালে দেখো কোন দিকে ঝুঁকলে S-এর লেভেল বদলায়। বল সুইচের ওয়ার্কিং দিক একটাই — উল্টো দিকে ঝুঁকলে চুপ। কোন দিক কাজের, সেটা বোর্ডের দিকে তাকিয়ে অনুমান নয়, নিজের মাপেই জানো।
দিক মাপা আর প্রথম রিডিং
void setup() {
  pinMode(2, INPUT_PULLUP);
  Serial.begin(9600);
}

void loop() {
  Serial.println(digitalRead(2));
  delay(200);
}
সেন্সর হাতে ধরে ধীরে ঘুরাও — কোন কোণে মান বদলায়, কোন দিকে ফিরে আসে, দুটো খাতায় লিখে রাখো। এই মাপটাই মাউন্টের সিদ্ধান্ত ঠিক করবে: গ্যাস সিলিন্ডারের কাণ্ডার দিকে কার কোণে ট্রিগার হবে, মাউন্ট করার সময় সেই দিকেই সেন্সরের ওয়ার্কিং দিক ঘুরিয়ে বসাও।
ঝুঁকি অ্যালার্মের লজিক: চ্যাটার ভেতরে থেকে
বল সুইচের বড় অভ্যাস চ্যাটার — ঝুঁকে পড়ার মুহূর্তে বল কয়েকবার লাফিয়ে সার্কিট জুড়ে-ভাঙে। তাই শর্তটা ভিন্নভাবে লেখা হয়: "ট্রিগার হয়েছে" নয়, "ট্রিগারড অবস্থা টানা ১৫০ ms টিকে আছে"। কাঁপুনির এক-এক চ্যাটার তখন ইভেন্ট হয়ে গোনা হয় না।
const int DO_PIN = 2;
const int BUZZ = 8;
unsigned long tippedAt = 0;
bool alarmOn = false;

void setup() {
  pinMode(DO_PIN, INPUT_PULLUP);
  pinMode(BUZZ, OUTPUT);
}

void loop() {
  bool tipped = (digitalRead(DO_PIN) == LOW);   // তোমার বোর্ড উল্টো হলে HIGH
  if (tipped) {
    if (tippedAt == 0) tippedAt = millis();
    if (millis() - tippedAt > 150 && !alarmOn) {  // ১৫০ ms স্থির-ঝুঁকি উইন্ডো
      alarmOn = true;
      tone(BUZZ, 2500, 800);
    }
  } else {
    tippedAt = 0;
    alarmOn = false;
  }
}
siren চাইলে buzzer-এর জায়গায় রিলে বসিয়ে বড় সাউন্ডার চালাও — পিনের কারেন্ট সরাসরি বইতে পারে না, মাঝের রিলেই ভার নেয়। মাউন্টের পর টেবিলে আলতো চাপ দিয়ে দেখো: ঝাঁকুনিতে বাজে না, আসল ভাঁজে বাজে, এটাই এই লজিকের লক্ষ্য।
কোন কাজে লাগে
- গ্যাস সিলিন্ডার বা মেশিন ঝুঁকে পড়লে অ্যালার্ম
- পোস্টবক্সে চিঠি পড়লে সিগন্যাল — ঢাকনার ভাঁজই ট্রিগার
- রোবট উল্টে গেলে বোঝা — রোবটের চ্যাসিসে একটা টিল্ট সুইচ
- পোষা প্রাণীর বাটি নাড়ালে কাউন্ট — খাওয়ার দেখার মজার রূপ
ভাইব্রেশন সেন্সর (SW-420) এর সাথে পার্থক্যটা এক লাইনে: SW-420 ধাক্কা আর কাঁপুনি ধরে, টিল্ট ধরে ভাঁজ। দুটো একসাথে বসালে ট্যাম্পার প্যাক হয়ে যায় — ছুঁয়ে সরানো আর হেলে দেওয়া দুটোই ধরা পড়ে।
যাচাই করুন
- ওয়ার্কিং দিকে ২০°-র মতো ঝুঁকালে মান বদলায়, সোজা করলে ফেরে
- উল্টো দিকে ঝুঁকালে কিছু হয় না — ওয়ার্কিং দিক একটাই, স্বাভাবিক
- টেবিল থাপ দিলে ভুয়া অ্যালার্ম নেই, আসল ভাঁজে বাজে
- buzzer বন্ধ অবস্থায় সেন্সরের কারেন্ট প্রায় শূন্য — ব্যাটারি হিসাব চলে
সাধারণ সমস্যা
- কাঁপুনিতেই ভুয়া অ্যালার্ম — বল চ্যাটার করে ঘটনা বানাচ্ছে। স্থির-ঝুঁকি উইন্ডো দাও (ধাপ ২), এক-এক চ্যাটার গোনা বন্ধ হবে।
- উল্টো দিকে ঝুঁকলে ধরে না — বল সুইচের ওয়ার্কিং দিক একটাই। মাউন্টের অরিয়েন্টেশন বদলাও, কোডের কিছু নেই।
- সবসময় ট্রিগারড থাকে — সুইচ আসলেই ঝুঁকে আছে, বা পট-ওয়ালা বোর্ড হলে পট এক মোড়ে। সোজা করে আইডল মান দেখো।
- এক ঝুঁকিতে অনেক কাউন্ট — ডিবাউন্স নেই। ট্রিগারড-টানা-ms শর্ত ছাড়া গোনা শুরু করবে না।
- ESP32-তে অদ্ভুত মান — 5 V VCC। 3.3 V দাও বা ডিভাইডার বসাও।
প্রশ্নোত্তর
টিল্ট সুইচ কীভাবে কাজ করে? টিউবের ভেতরের ধাতব বল মাধ্যাকর্ষণে গড়িয়ে যায়; নির্দিষ্ট কোণে বল দুই পিনের মাঝে সেতু বানিয়ে সার্কিট ক্লোজ করে। প্যাসিভ সুইচ — পাওয়ার ছাড়াও কন্টাক্ট চলে; মডিউলের পুল-আপ রেজিস্টর শুধু Arduino পড়ার মতো লেভেল বানায়।
টিল্ট সেন্সর কোন দিকে বসাতে হয়? ওর ওয়ার্কিং দিকটা একটাই — ঝুঁকে পড়ার সম্ভাব্য দিকে কাণ্ডার করে বসাও, আর কোন কোণে ট্রিগার হয় সেটা মাউন্টের আগে হাতে ঘুরিয়ে মেপে নাও। উল্টো দিক বা সোজা অবস্থায় সুইচ চুপ থাকবে, এটাই স্বাভাবিক।
বল সুইচ কেন বারবার ট্রিগার করে? ঝুঁকার মুহূর্তে বল কয়েকবার লাফিয়ে কন্টাক্ট জুড়ে-ভাঙে — এটা চ্যাটার, বল সুইচের স্বভাব। কোডে "ট্রিগারড অবস্থা টানা ১০০–২০০ ms টিকেছে" শর্ত দাও; এক-এক ঝাঁক তখন ইভেন্ট নয়, আসল ভাঁজই ইভেন্ট।
টেক্কো থেকে আরও
- Tilt Tamper Alarm with a SW-520D — Tekko Sim প্রজেক্ট — একই বল-সুইচ পরিবারের পুরো অ্যালার্ম ঝুঁকি ছাড়া চালিয়ে দেখো
- ভাইব্রেশন সেন্সর গাইড (SW-420) — ধাক্কার সেন্সর, ট্যাম্পার প্যাকের জুটি
- Arduino Uno R3 গাইড — INPUT_PULLUP আর পিন নিয়ে বিস্তারিত
সূত্র
- Arduino digitalRead reference — arduino.cc
কেনার আগে ফ্রি চালিয়ে দেখো
এই প্রজেক্টটা Tekko Sim-এ ব্রাউজারেই চালিয়ে দেখা যায় — কিছু কিনার আগেই।
টিল্ট ট্যাম্পার অ্যালার্ম — নাড়ালেই বাজতে থাকে, রিসেট দিলে থামে — Sim-এ চালাও