VL53L0X Distance Sensor Arduino গাইড: লেজার দিয়ে মাপা
VL53L0X ToF সেন্সরের I2C ওয়্যারিং (Uno + ESP32), অ্যাড্রেস 0x29, লাইব্রেরিতে প্রথম রিডিং, XSHUT দিয়ে একাধিক সেন্সর, HC-SR04 তুলনা, রেঞ্জিং সমস্যার ফিক্স।
টাচলেস স্যানিটাইজার ডিসপেনসারের সামনে হাত রাখলেই ফোম পড়ে যায় — ওই ছোট্ট জাদুর পেছনে সাধারণত একটা VL53L0X থাকে। চোখে দেখা যায় না, ফণা হয় না, মোটরের আওয়াজ নেই — লেজার গিয়ে ফিরে আসার সময় থেকেই দূরত্ব বের হয়ে আসে। এই লেখায় vl53l0x distance sensor arduino-তে লাগানোর পুরো গাইড: I2C ওয়্যারিং, প্রথম রিডিং, দুই সেন্সর এক বাসে, আর এই সেন্সরের সবচেয়ে বিখ্যাত সমস্যা — 8190 মিমি এরর — সহ ফিক্সগুলো।
ToF মানে Time of Flight: চিপের ভেতরের 940 nm VCSEL লেজার এক ঝলক আলো ছোড়ে, টার্গেট থেকে ফিরে আসা পর্যন্ত কত সময় লাগল সেটা মেপে দূরত্ব দেয়। আলোর গতি অত বেশি, তাই হিসাবটা চিপের ভেতরেই হয়ে যায় — তুমি শুধু মিলিমিটার পড়ো। লেজার ক্লাস 1 (আইসেফ), মোবাইলের ক্যামেরায় যে ফোকাস লেজার থাকে সেই শ্রেণিরই। বিমের কোণ ছোট, ~25° — আল্ট্রাসনিকের চওড়া ফণার চেয়ে অনেক ফোকাসড, তাই সরু ফাঁক দিয়ে বা ছোট টার্গেটেও মাপা যায়।
যা যা লাগবে
- ১টা VL53L0X ToF সেন্সর
- Arduino Uno বা ESP32
- ফিমেল-মেল জাম্পার তার
- টেস্টের জন্য একটা মাপার স্কেল আর সাদা কার্ড (টার্গেট)
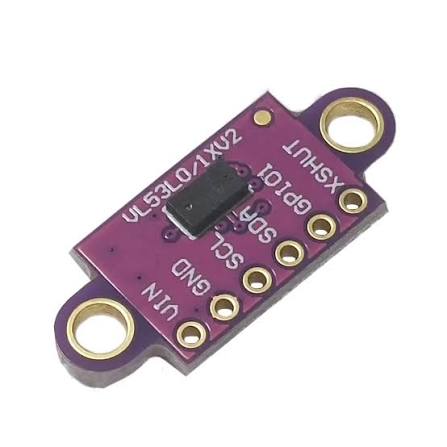
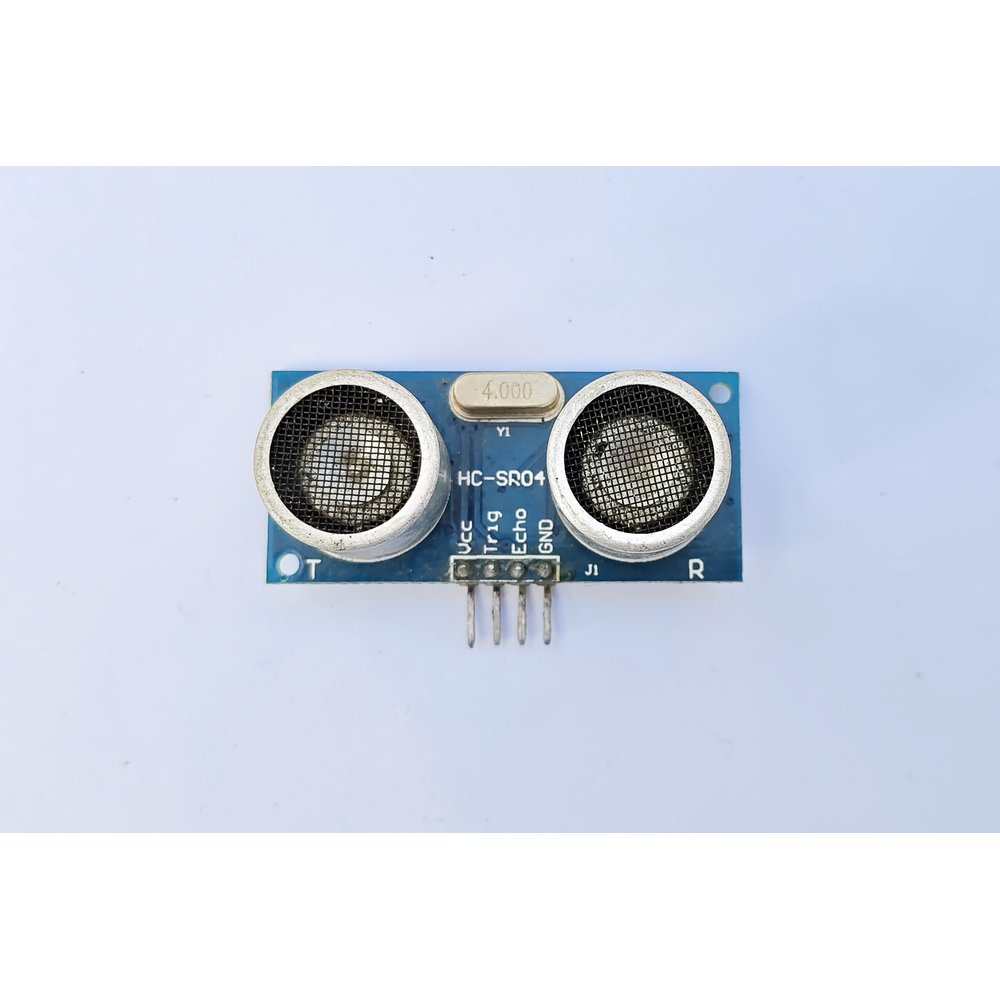

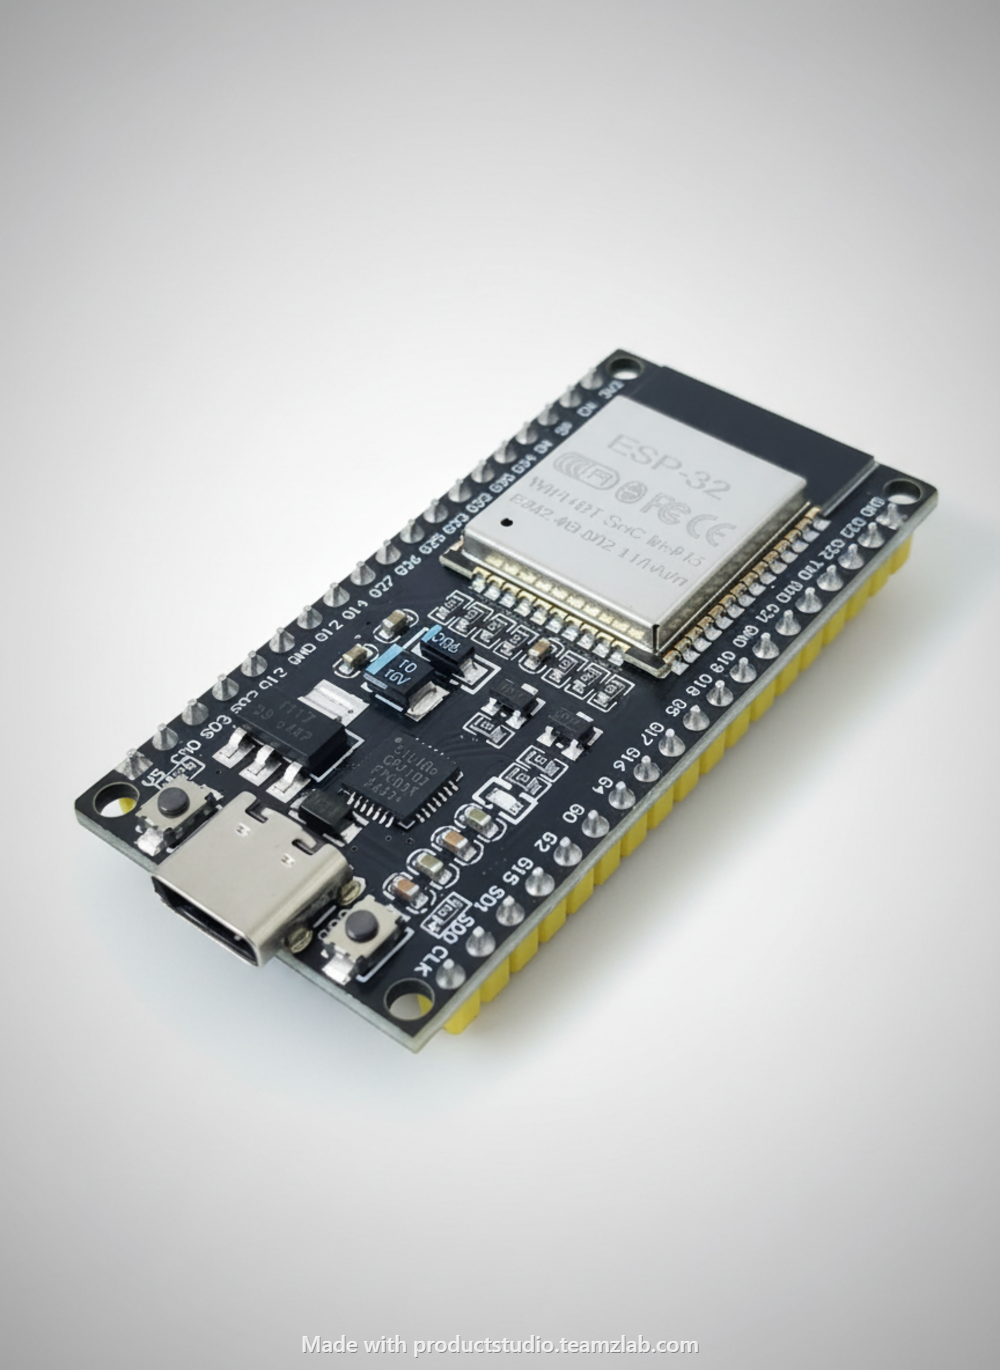
দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।
স্পেসিফিকেশন
| বিষয় | মান |
|---|---|
| রেঞ্জ | ~৩০ মিমি থেকে ~২০০০ মিমি (ভালো প্রতিফলনে) |
| একুরেসি | রেঞ্জের ±৩% ঘেঁষে (টিপিক্যাল) |
| বাস | I2C, অ্যাড্রেস 0x29 |
| রিডিং রেট | ২০–৫০ Hz পর্যন্ত |
| বিম | ~25° কোণ |
| চিপ | ST VL53L0X; মডিউলে XSHUT + GPIO1 বের করা |
রেঞ্জের নিচের সীমাটা টার্গেটের প্রতিফলনের ওপর নির্ভর করে — অন্ধকার বা ম্যাট টার্গেটে কার্যকর রেঞ্জ প্রায় অর্ধেক নেমে আসে। মনে রাখো, এটা ঘরের সেন্সর: সরাসরি রোদে রেঞ্জ কমে যায়।
I2C ওয়্যারিং
- Uno: VIN → 5V (মডিউলে রেগুলেটর থাকলে), GND → GND, SDA → A4, SCL → A5। R3 বোর্ডে আলাদা SDA/SCL পিনও আছে — একই বাস, যেটাতেই লাগাও।
- ESP32: SDA → GPIO 21, SCL → GPIO 22। 3.3 V লজিক, কোনো লেভেল শিফটার লাগে না — সবচেয়ে ঝামেলাহীন জোড়া।
- XSHUT ফ্লোটিং রেখেও চলে, কিন্তু একটা GPIO-তে ধরে রাখলে সেন্সর রিসেট করা আর অ্যাড্রেস বদলানো সহজ হয় — একাধিক সেন্সরের প্ল্যান থাকলে এখনই ওই পিনটাও লাগাও।
লাইব্রেরি আর প্রথম রিডিং
Arduino IDE-র Library Manager-এ গিয়ে Adafruit VL53L0X ইনস্টল করো (Pololu VL53L0X-ও ভালো, যেকোনো একটাই)।
#include "Adafruit_VL53L0X.h"

Adafruit_VL53L0X lox = Adafruit_VL53L0X();

void setup() {
  Serial.begin(9600);
  if (!lox.begin()) {
    Serial.println("VL53L0X not found");
    while (1);
  }
}

void loop() {
  VL53L0X_RangingMeasurementData_t measure;
  lox.rangingTest(&measure, false);
  if (measure.RangeStatus < 4) {
    Serial.println(measure.RangeMilliMeter);
  } else {
    Serial.println("out of range");
  }
  delay(200);
}
readRangeSingleMillimeters() দিয়ে সরাসরি মিলিমিটারও পাওয়া যায়। প্রথম টেস্টটা টেবিলে: সাদা কার্ড স্কেলের সাথে ১০০ মিমি, ২০০, ৪০০ ধরে সরাও, সিরিয়ালের মান আর স্কেল মিলাও। ৫০ মিমি ধাপে নোট করলে তোমার ইউনিটের বেসলাইন তৈরি হয়ে যাবে।
VL53L0X নাকি HC-SR04
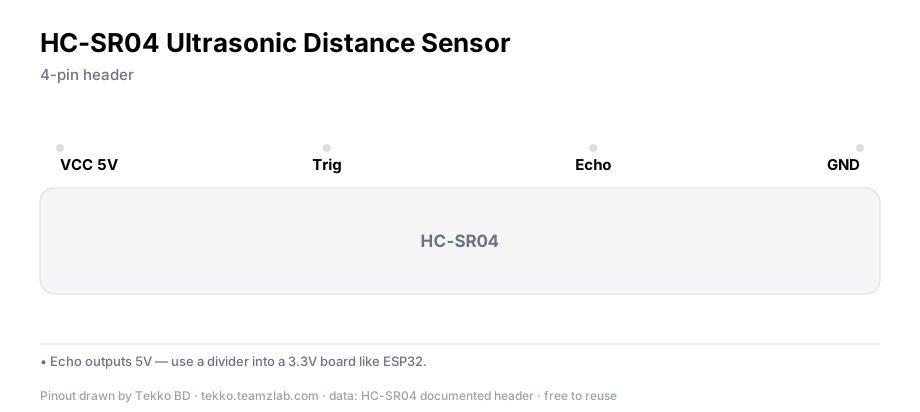
দুই সেন্সরের শত্রু ভিন্ন। আল্ট্রাসনিক নরম, ফেনায়ালো বা কাপড়ের তলায় প্রতিধ্বনি হারায়; লেজার ম্যাট কালো টার্গেটে আলোই ফেরে না, রেঞ্জ গুঁড়িয়ে যায়। সিদ্ধান্ত সহজ:
- ছোট প্রজেক্ট, টাইট কোণ, সরু টার্গেট, ডিসপেনসারের মতো কাছের মাপ → VL53L0X
- ট্যাংকের মতো খোলা জায়গায় ২–৪ মিটার দরকার → HC-SR04
- বাইরের রোদে → দুটোর কেউই ভালো না, তবু টোফ কম সামলায় — ভেতরের কাজেই এই সেন্সর
দুই সেন্সর এক বাসে
সব VL53L0X একই অ্যাড্রেসে জন্মায়: 0x29। একসাথে লাগালে দুইজন একই নামে ডাক শুনে দুজনেই উত্তর দেয় — মানে গোলমাল। XSHUT দিয়ে এক এক করে জাগিয়ে অ্যাড্রেস বদলে দিতে হয়:
// XSHUT পিন: সেন্সর ১ → 7, সেন্সর ২ → 8
digitalWrite(7, LOW);
digitalWrite(8, LOW);
delay(10);

digitalWrite(7, HIGH);          // প্রথমটা জাগলো, 0x29
lox1.begin();

digitalWrite(8, HIGH);          // দ্বিতীয়টা জাগলো
lox2.begin();
lox2.setDeviceAddress(0x30);    // ওর অ্যাড্রেস বদলে দাও
ক্রমটা মনে রাখো: সব XSHUT লো → একটা হাই → begin → অ্যাড্রেস বদল → পরেরটা। রিসেট হওয়ার পর চিপ আবার 0x29-এ ফিরে আসে, তাই প্রতি পাওয়ার-অনে এই সিকোয়েন্স আবার চালাতে হয়। দুই সেন্সর দুই দিকে — ঘুরন্ত মাথা বা দুই ডিসপেনসার — এই একই প্যাটার্নেই চলে।
যাচাই করুন
স্কেলের সাথে ১০০/২০০/৪০০ মিমি-র রিডিং মিলছে, এবং টার্গেট সরালে মান প্রায় সঙ্গে সঙ্গে বদলাচ্ছে — মানে সেন্সর ঠিক। একটা কালো কাপড়ের টুকরা টার্গেট করে দেখো: মান কমে আসবে বা এরর দেখাবে। হতাশ হবে না — ওটা ভাঙা না, ওই সেন্সরের জানা সীমা, পরের অংশে ওর নিয়ম আছে।
সাধারণ সমস্যা
- মান 8190 বা 8191 mm, বা এরর — এই চিপের ভাষায় "মাপতে পারিনি": টার্গেট রেঞ্জের বাইরে, বা আলো শুষে নিচ্ছে। হালকা/চকচকে টার্গেট দাও, কোডে
RangeStatusচেক করো, দরকার হলে সেন্সরের রেঞ্জ লিমিট মোড ব্যবহার করো। এই মানটা কোনো দূরত্ব না — টোটালে ওই সংখ্যা দেখলেই বুঝবে মাপ হয়নি। - কালো ম্যাট কাপড়ে মাপ অর্ধেক — প্রত্যাশিত আচরণ, ত্রুটি নয়। কাজের জায়গায় টার্গেট সাদা বা চকচকে রাখো, রেঞ্জের প্রত্যাশাও সেই মতো রাখো।
- এনক্লোজারের কাচের পিছনে বসালে মান সামান্য বেশি — কাচের রিফ্র্যাকশন একটা অফসেট যোগ করে। এক নির্দিষ্ট দূরত্বে মেপে অফসেটটা বের করে কোডে বিয়োগ করে দাও।
- I2C ডিভাইস পাওয়া যায় না — SDA/SCL উল্টো, বা বাসে অন্য কিছু 0x29 দখল করে আছে। I2C স্ক্যানার স্কেচ চালিয়ে দেখো অ্যাড্রেস কত উঠছে।
- Uno-তে দুই সেন্সর একই মান দেয় — অ্যাড্রেস বদলানো হয়নি, দুইজন 0x29-তে উত্তর দিচ্ছে। ধাপ ৩-এর XSHUT সিকোয়েন্স হুবহু চালাও, প্রতি পাওয়ার-অনে।
প্রশ্নোত্তর
VL53L0X কত দূর পর্যন্ত মাপে? ভালো প্রতিফলনে ~২০০০ মিমি পর্যন্ত, কাছের সীমা ~৩০ মিমি। অন্ধকার ম্যাট টার্গেটে কার্যকর রেঞ্জ প্রায় অর্ধেক — টার্গেট সাদা রাখলে পুরো রেঞ্জ পাবে।
I2C পিন কোনটা? Uno-তে SDA = A4, SCL = A5। ESP32-তে SDA = GPIO 21, SCL = GPIO 22। XSHUT লাগালে একাধিক সেন্সরের অ্যাড্রেস বদলানো সহজ হয়।
কালো কাপড়ে কেন মাপ কমে? লেজারের আলো কালো ম্যট পৃষ্ঠ শুষে নেয়, ফেরার মতো আলোই চিপে পৌঁছায় না। সেন্সর তখন হয় কম রেঞ্জ দেয়, হয় মাপতে পারে না। চকচকে বা সাদা টার্গেটে এই সমস্যা হয় না।
দুটো সেন্সর একসাথে কীভাবে লাগাবো? দুটোর XSHUT আলাদা GPIO-তে। পাওয়ার-অনে: সব XSHUT লো → একটা জাগিয়ে begin → জাগাও, begin করে setDeviceAddress() দিয়ে নতুন অ্যাড্রেস দাও। প্রতি চালুতে এই ক্রম আবার চালাতে হবে।
টেক্কো থেকে আরও
- Obstacle Avoiding Robot গাইড — দূরত্ব সেন্সরে রোবটের চোখ বানানো
- Arduino Starter Kit গাইড — প্রথম বেঞ্চের পুরো তালিকা
সূত্র
- ST VL53L0X product page — st.com
- Adafruit VL53L0X learn guide — learn.adafruit.com
কেনার আগে ফ্রি চালিয়ে দেখো
এই প্রজেক্টটা Tekko Sim-এ ব্রাউজারেই চালিয়ে দেখা যায় — কিছু কিনার আগেই।
কনট্যাক্টছাড়া স্যানিটাইজার — VL53L0X লেজার চোখ দিয়ে — Sim-এ চালাও