2WD রোবট কার চেসিস কিট: ভেতরে কী, প্রথম গাড়ি কীভাবে
চেসিস কিটে কী কী থাকে, এটা একা চলে না কেন — মোটর ড্রাইভার, বোর্ড আর ব্যাটারি কোথায় লাগে, লাইন ফলোয়ার বা অবস্টাকল রোবটের ভিত কীভাবে দাঁড়ায়।
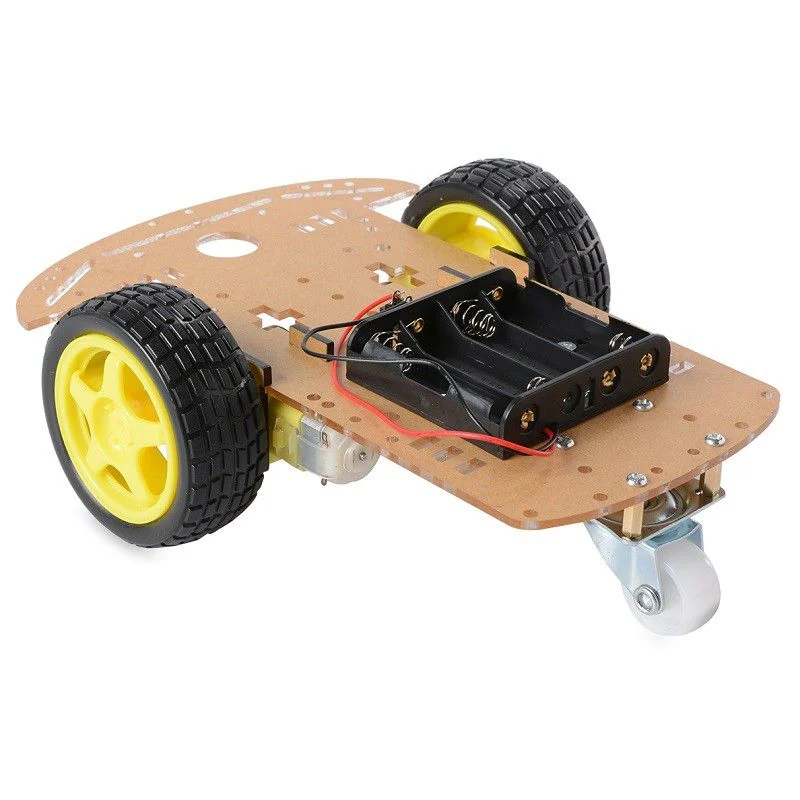
রোবটিক্স ক্লাবে নাম লেখানো হয়ে গেছে, এখন প্রথম গাড়িটা দরকার। শুরুর গাড়ির ভিত হিসেবে সবচেয়ে সস্তা আর চেনা রাস্তাটা এই 2WD রোবট কার চেসিস কিট — বাইরে যাকে Arduino 2WD robot car kit বা 2WD smart robot car kit নামেও ডাকে। 2WD মানে two-wheel drive: দুইটা ড্রাইভ চাকা, দুইটা DC গিয়ার মোটর, আর ভারসাম্যের জন্য সামনে-পেছনে একটা কাস্টার চাকা — নামের ভেতরেই পুরো কনফিগ লেখা আছে।
একটা সোজা সত্য শুরুতেই: এই কিট একা চলবে না। বক্সে মেকানিক্স আছে, মস্তিষ্ক নেই। মোটর ঘোরানোর ড্রাইভার, চিন্তা করার বোর্ড, শক্তি দেওয়ার ব্যাটারি — তিনটাই আলাদা। এই লেখার বেশিরভাগ অংশ তাই সেই তিনটা কোথায় লাগে, কীভাবে জুড়ে প্রথম চাকা ঘোরাবে, তার হিসাব।
যা যা লাগবে
- ১টা 2WD রোবট কার চেসিস কিট
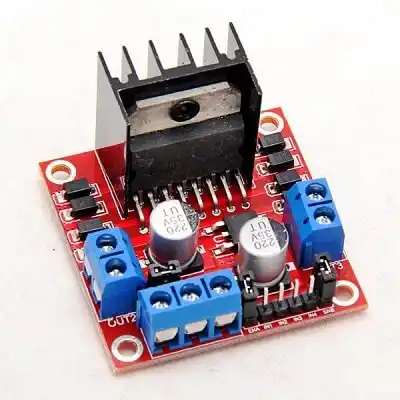
- L298N মোটর ড্রাইভার (দুই মোটর একসাথে চালায়)
- Arduino Uno (বা Nano)
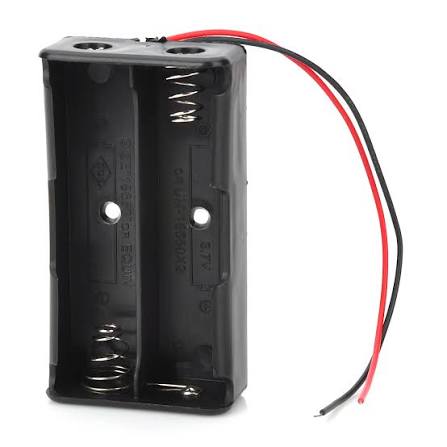
- ২টা 18650 সেল + 2S ব্যাটারি হোল্ডার
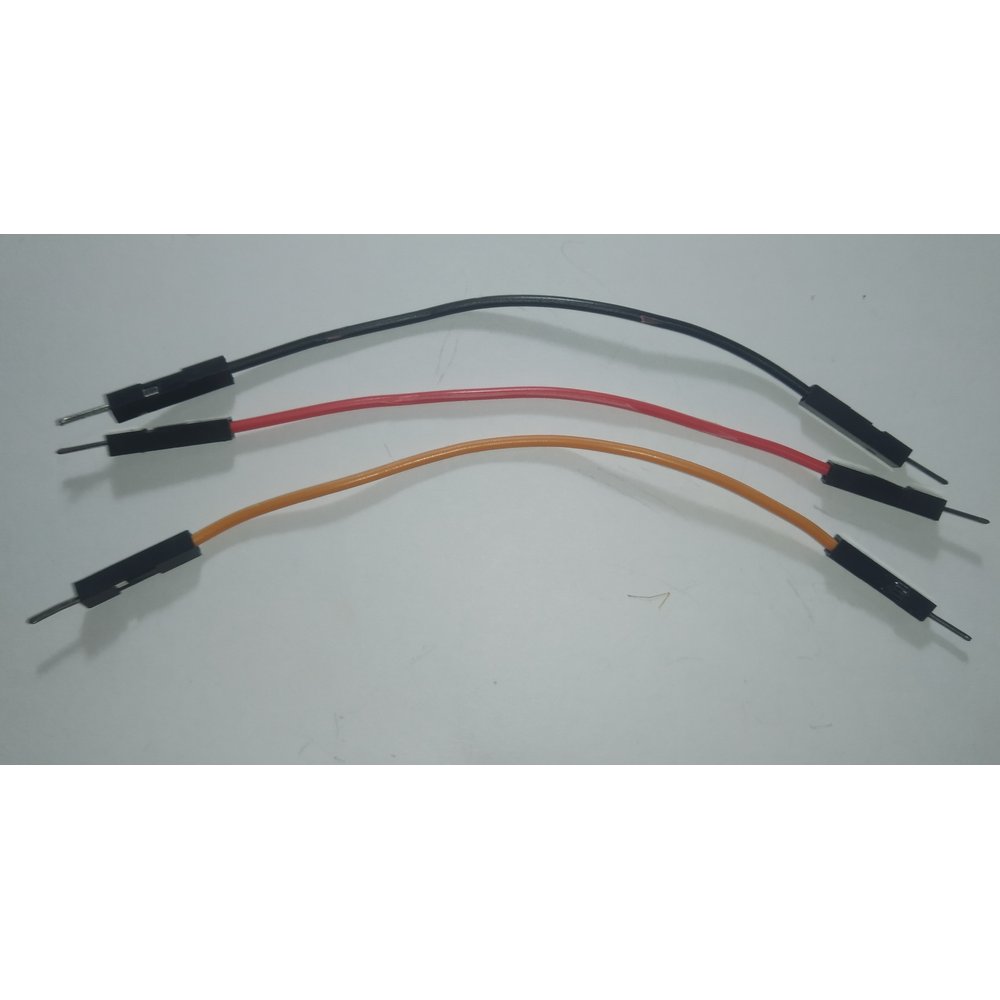
- জাম্পার তার (M-M বেশি লাগবে)
- ছোট একটা স্ক্রু-ড্রাইভার — কিট জোড়াতেই হাত পুড়বে না, তবে স্ক্রু শক্ত করতে হয়
লাইন ফলোয়ার বানাতে চাইলে পরে IR সেন্সর, অবস্টাকল গাড়ি বানাতে চাইলে HC-SR04 — ওগুলো ধাপে ধাপে আসবে।

দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।
2WD রোবট কার চেসিস কিটে কী কী আছে
নাম থেকে দুটো জিনিস নিশ্চিত: দুইটা ড্রাইভ চাকা আর দুইটা DC গিয়ার মোটর (এই চেসিসগুলোতে সাধারণত হলুদ TT গিয়ার মোটর থাকে), সাথে কাস্টার। বাকি অংশগুলো — চেসিস প্লেট, স্ক্রু-নাট, মোটর হোল্ডার, ব্যাটারির জায়গা — বক্স খুলে মিলিয়ে নেওয়াই ঠিক। সত্যি কথা বলি: ঠিক কোন অংশ কয়টা দেওয়া আছে, সেই তালিকা আমাদের ক্যাটালগে নেই — আনবক্স করে পুরো তালিকা বসানো বাকি। তোমার বক্সের প্রতিটা জিনিস টেবিলে সাজিয়ে ফেলে আগে গুনে নাও, স্ক্রু কম থাকলে মাঝপথে কাজ আটকে যায়।
স্পেসিফিকেশন
| জিনিস | মান |
|---|---|
| ড্রাইভ চাকা | ২টা |
| মোটর | ২টা DC গিয়ার মোটর (হলুদ TT টাইপ সাধারণত 3–6V) |
| কাস্টার | সামনে বা পেছনে ১টা |
| মোটর ড্রাইভার | কিটে নেই — L298N আলাদা |
| বোর্ড | কিটে নেই — Arduino Uno আলাদা |
| ব্যাটারি | কিটে নেই — 2S 18650 সাজেস্টেড |
কিট মানেই সব থাকবে ভেবে বসে থাকলে হতাশা আসবে। এটা চেসিস কিট — হাড়, মাংস তুমি জোগাবে।
প্রথম গাড়ি কীভাবে দাঁড়ায়
সিমুলেটরে আমাদের লাইন ফলোয়ার প্রজেক্টটা IR সেন্সর + L298N + Uno + ব্যাটারি দিয়ে চলে — ঠিক এই চেসিসে বসিয়ে হুবহু ওই ভাবেই বানানো যায়। আগে সিমে ফ্রি চালিয়ে দেখে নিলে তার লাগানোর সময় মনে ছবিটা পরিষ্কার থাকে।
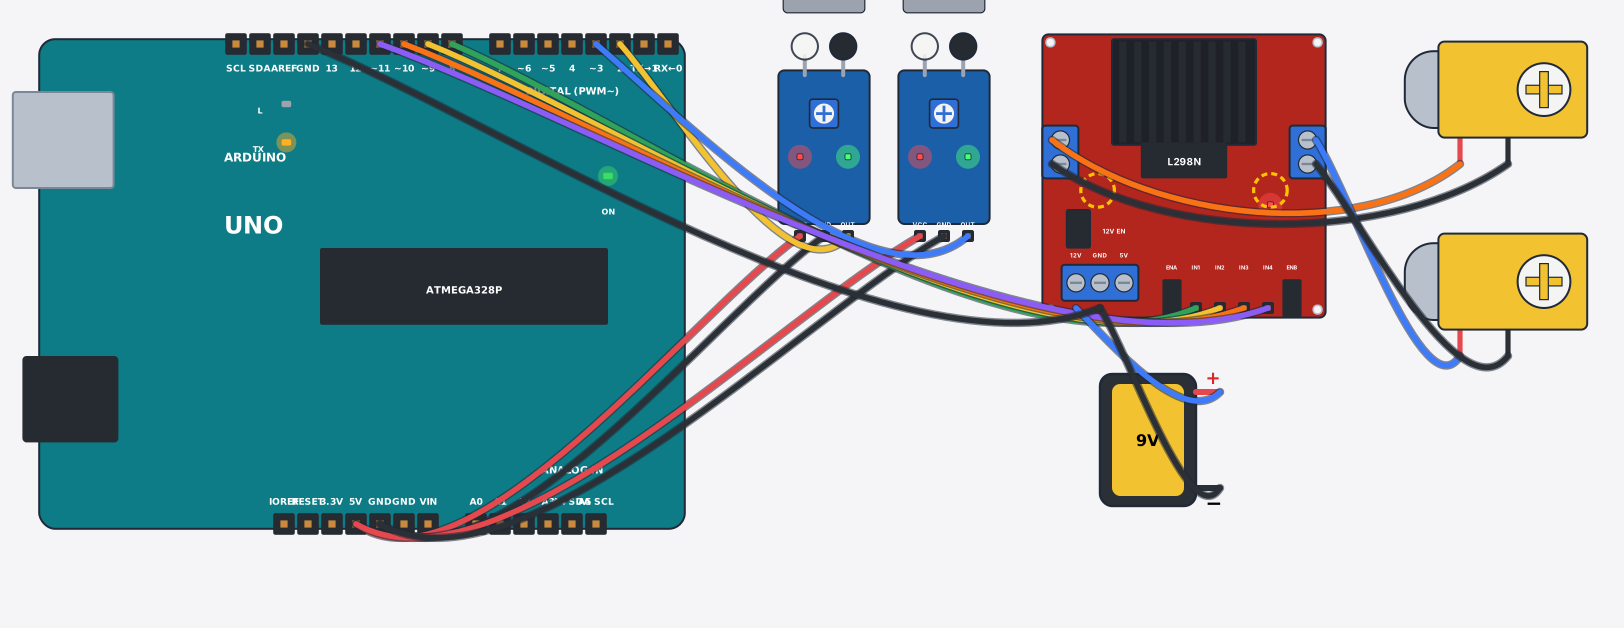
ধাপ ১ — মেকানিক্স। দুই মোটর চেসিসে বসাও, চাকা লাগাও, কাস্টার বসাও। চাকার হাব-স্ক্রু শক্ত করে মেলাও — আধোলে চাকা ঘুরবে না, মোটর ঘুরবে। বোর্ড আর ড্রাইভার চেসিসের ওপর বসানোর জায়গা রাখো, ডাবল-টেপ দিয়েও চলে।
ধাপ ২ — ড্রাইভার আর বোর্ড জুড়া। L298N-এর IN1/IN2 Uno-র D8/D9-তে (বাঁ মোটর), IN3/IN4 D10/D11-তে (ডান মোটর)। মোটরের দুই তার OUT1/OUT2 আর OUT3/OUT4-এ।
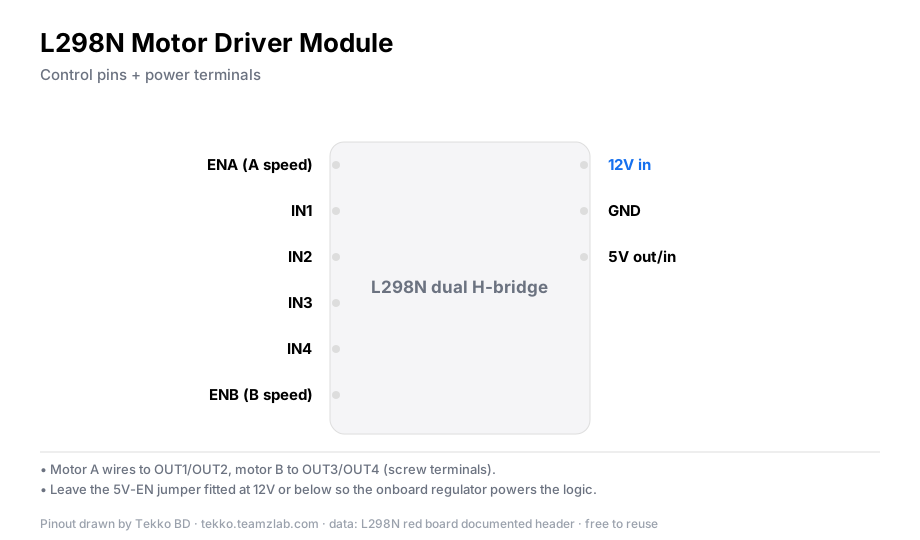
ধাপ ৩ — পাওয়ার। 2S প্যাকের 7.4V যাবে L298N-এর 12V টার্মিনালে, মাইনাস GND-তে। Uno চালাবে চার্জারে হোক বা একই ব্যাটারির VIN থেকে হোক — সবার GND এক জায়গায় মিলতেই হবে। L298N-এর 5V পিন থেকে Uno চালাবে না, ওই রেল মোটরের ঝাঁকুনিতে নড়বড় করে।
18650 সেল হাতে নেওয়ার নিয়ম আলাদা:
সতর্কতা
18650 লিথিয়াম-আয়ন ব্যাটারি আর BMS: ভুল হলে আগুন লাগতে পারে। প্লাস আর মাইনাস আগে মিলিয়ে নাও — 2S প্যাকে দুইটা সেল সিরিজে যায়, একটাও উল্টো গেলে BMS বাঁচাবে না। খোলা তারের ফাঁকা মাথা কখনো জোড়া লাগিও না — শর্ট হলে সেল গরম হয়ে যেতে পারে। চার্জ দেবে শুধু লিথিয়াম চার্জার দিয়ে (TP4056 বা 2S চার্জার বোর্ড), ফোনের চার্জারে সরাসরি কখনো না; প্রোটেকশন বোর্ড ছাড়া কখনো চার্জ করবে না — BMS ওভারচার্জ আটকায়। ফুল চার্জ মানে প্রতি সেলে 4.2 ভোল্ট, 2S হলে 8.4 ভোল্ট; এর বেশি দিলে বিপদ। ফেলে রাখলে 3.7–3.8 ভোল্টে রাখো, পুরো চার্জে ঝুলিয়ে রাখবে না, আর গরম রোদে বা আগুনের কাছে রাখবে না। ফুলে যাওয়া, ফুটো হওয়া বা পোড়া গন্ধ ছাড়া সেল ব্যবহার করবে না। ১৬ বছরের নিচের কেউ কাজ করলে পাশে একজন বড় কেউ থাকবে, আর খোলা সেল পকেটে চাবি বা কয়েনের সাথে রাখবে না। নষ্ট সেল ময়লার ঝুড়িতে ফেলবে না — আলাদা করে রেখে ব্যাটারি রিসাইকেল করার জায়গায় দাও।
ধাপ ৪ — প্রথম চাল। গাড়ি চাকার ওপর না দিয়ে বইয়ে তুলে রাখো। দুই মোটর একসাথে সামনে ঘুরছে কি না দেখার সবচেয়ে ছোট কোড:
const int IN1 = 8, IN2 = 9, IN3 = 10, IN4 = 11;

void setup() {
  for (int p = 8; p <= 11; p++) pinMode(p, OUTPUT);
}

void loop() {
  digitalWrite(IN1, HIGH); digitalWrite(IN2, LOW);   // বাঁ মোটর সামনে
  digitalWrite(IN3, HIGH); digitalWrite(IN4, LOW);   // ডান মোটর সামনে
  delay(2000);
  digitalWrite(IN1, LOW); digitalWrite(IN2, LOW);    // থামো
  digitalWrite(IN3, LOW); digitalWrite(IN4, LOW);
  delay(1000);
}
যাচাই করুন
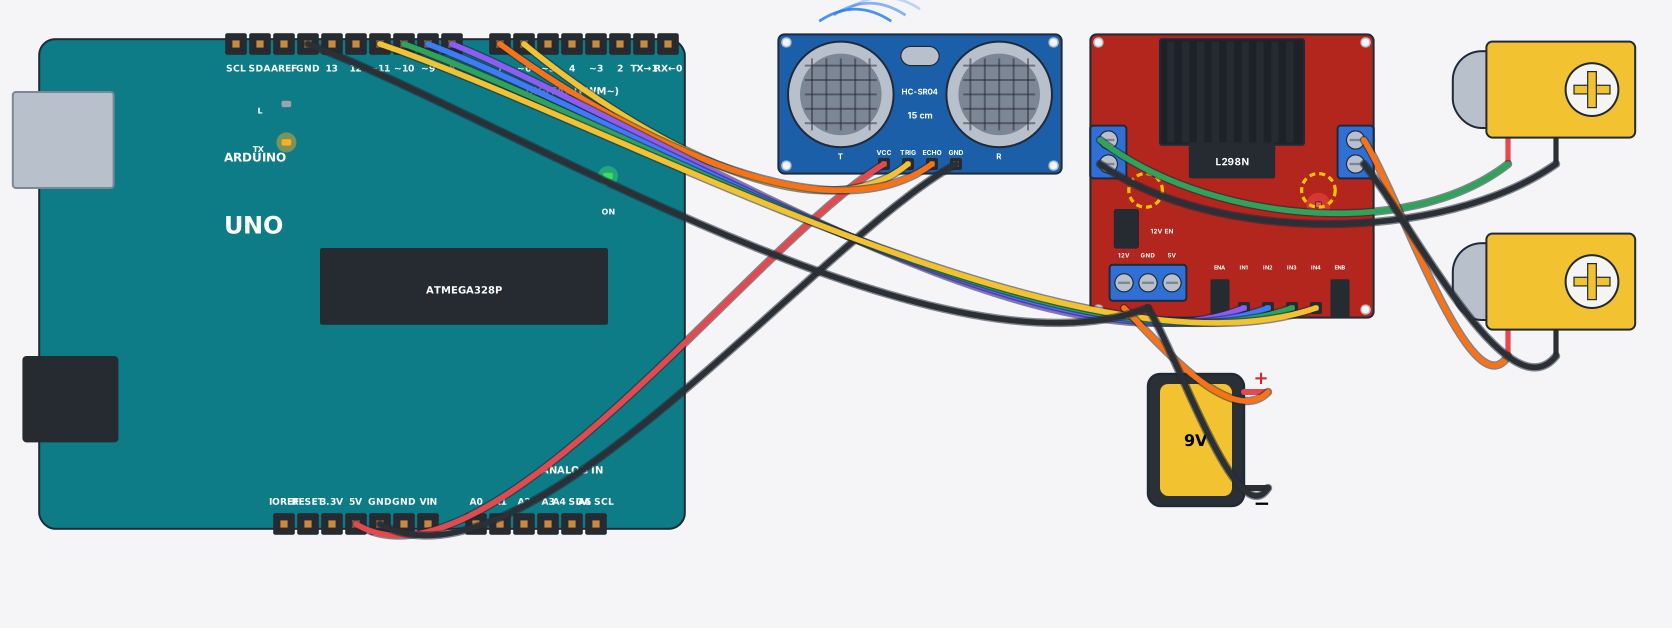
চাকা দুটো একসাথে সামনে ঘোরে, থামে, আবার ঘোরে। এটা হয়ে গেলে গাড়ি মেঝেতে নামিয়ে দাও — সোজা চলবে। এরপরই সেন্সর বসিয়ে লাইন ফলোয়ার বা HC-SR04 বসিয়ে বাধা এড়ানো গাড়ি; বাধা এড়ানো ভার্সনের সেটআপটা সিমের অবস্টাকল প্রজেক্টে একই চেসিস আর L298N দিয়ে দেখা যায়।
সাধারণ সমস্যা
- গাড়ি সোজা না গিয়ে ঘুরে যায় — এক পাশের মোটরের দুই তার উল্টো বসেছে। ওই মোটরের তার দুটো অদল-বদল করো, কোড ধরবে না।
- Uno মোটর চালু হতেই রিসেট হয় — মোটর Uno-র 5V রেল টানছে। ড্রাইভারে আলাদা ব্যাটারি দাও, GND কমন রাখো।
- চাকা ঘোরে না, মোটর ঘুরছে — হাব-স্ক্রু লুজ, চাকা মোটরের শ্যাফটে বসেনি। মেকানিক্স আগে চেক করো, তার পরে কোড।
- মোটর দুটোই দুর্বল, ব্যাটারি ভালো দেখাচ্ছে — সেল আসলে কম চার্জে। এক সেল 3.0V-এর নিচে নামলে 2S প্যাকের 7.4V দাঁড়ায় না; চার্জ দাও, মেঝেতে পুরো গাড়ির ওজন টানতে হলে ফুল চার্জ দরকার।
প্রশ্নোত্তর
2WD চেসিস কিটে কী কী থাকে? চেসিস প্লেট, দুইটা DC গিয়ার মোটর, দুই চাকা, কাস্টার আর স্ক্রু-নাট — হুবহু তালিকা বক্স খুলে মিলাও। মোটর ড্রাইভার, বোর্ড, ব্যাটারি এই কিটে আসে না।
চেসিস কিট একা চলে না কেন? চেসিস মানে মেকানিক্স। মোটর ঘোরাতে ড্রাইভার (L298N) লাগে, কখন ঘোরাবে সে সিদ্ধান্ত নিতে বোর্ড (Uno) লাগে, ওদের শক্তি দিতে ব্যাটারি লাগে। তিনটা মিললে গাড়ি, তিনটা ছাড়া টয়লেট ফ্রেম।
লাইন ফলোয়ারের জন্য এই চেসিস যথেষ্ট না? যথেষ্টই। স্কুল আর ক্লাব প্রতিযোগিতার লাইন ফলোয়ারের বেশিরভাগটাই এই 2WD বেসে চলে। লাগবে শুধু সেন্সর — সহজ ভার্সনে ২টা IR মডিউল, প্রতিযোগিতার ভার্সনে ৫-চ্যানেল অ্যারে — আর লাইন ধরার কোড।
ট্যাংক-স্টাইল চেসিস নেবো, 2WD নয়? সমান ভারী জায়গায় ট্র্যাক ভালো, কিন্তু কাজের বেশিরভাগ অংশে বাঁক ঘোরানোর গতি আর সরলতায় 2WD আগে। প্রথম গাড়ি 2WD-তেই শেখো, ট্র্যাক পরে।
টেক্কো থেকে আরও
- কিট ক্যাটাগরি — চেসিসসহ প্রজেক্ট কিটগুলো
- রোবটিক্স ক্যাটাগরি — মোটর, চাকা, ড্রাইভার
- L298N মোটর ড্রাইভার — দুই মোটর চালানোর মডিউলটা
সূত্র
- L298 Dual Full-Bridge Driver datasheet — st.com
- আমাদের সিমুলেটরের Line Follower প্রজেক্ট — tekko.teamzlab.com/sim/projects/line-follower/
- আমাদের সিমুলেটরের Obstacle Avoiding Robot প্রজেক্ট — tekko.teamzlab.com/sim/projects/obstacle-avoiding-robot/