JSN-SR04T Arduino গাইড: ওয়াটারপ্রুফ দূরত্ব মাপা
JSN-SR04T-র ওয়াটারপ্রুফ প্রোব কীভাবে কাজ করে, ব্লাইন্ড জোন কত, HC-SR04-র সাথে পার্থক্য, V2 বনাম V3 লিস্টিং আর ট্যাংকে পানি মাপার নিয়ম।
ছাদের পানির ড্রাম কতটা ভরা — উঁকি দিয়ে দেখার অভ্যেস সবার নেই, আর বৃষ্টির সিজনে ড্রামের পাশে দাঁড়ানো মানেই ভেজা। দূর থেকে লেভেল মাপার সেন্সর চাই, এমন জায়গায় যেখানে পানির ছোঁয়া লাগতেই পারে। এই লেখায় jsn-sr04t arduino-তে লাগিয়ে ঠিক সেই কাজটা করছি: ওয়াটারপ্রুফ প্রোবের নিয়ম, ব্লাইন্ড জোন, HC-SR04-র সাথে পার্থক্য, আর দুই লিস্টিংয়ের মধ্যে কোনটা নিবে সেই সিদ্ধান্ত।
দেখতে অন্যরকম, ভেতরের চিন্তা চেনা। একটা ধাতুর মতো ওয়াটারপ্রুফ প্রোব আর ছোট কন্ট্রোল বোর্ড — দুটো ক্যাবলে জোড়া (প্রায় 2.5 m ক্লাস)। ভেতরের প্রিন্সিপল HC-SR04-এরই: Trig দিলে শব্দ যায়, Echo ফেরে, দূরত্ব = সময় × 0.0343 / 2। তাই HC-SR04-এর কোডই ওতে চলে, নতুন লাইব্রেরি লাগে না। আলাদা হয় দুই জায়গায়: প্রোব পানিরোধী, আর কাছের জিনিস ধরে না।
যা যা লাগবে
- ১টা JSN-SR04T ওয়াটারপ্রুফ সেন্সর
- Arduino Uno বা ESP32
- মাপার টার্গেট: পানির বালতি বা ড্রাম, দেয়াল
- জাম্পার তার
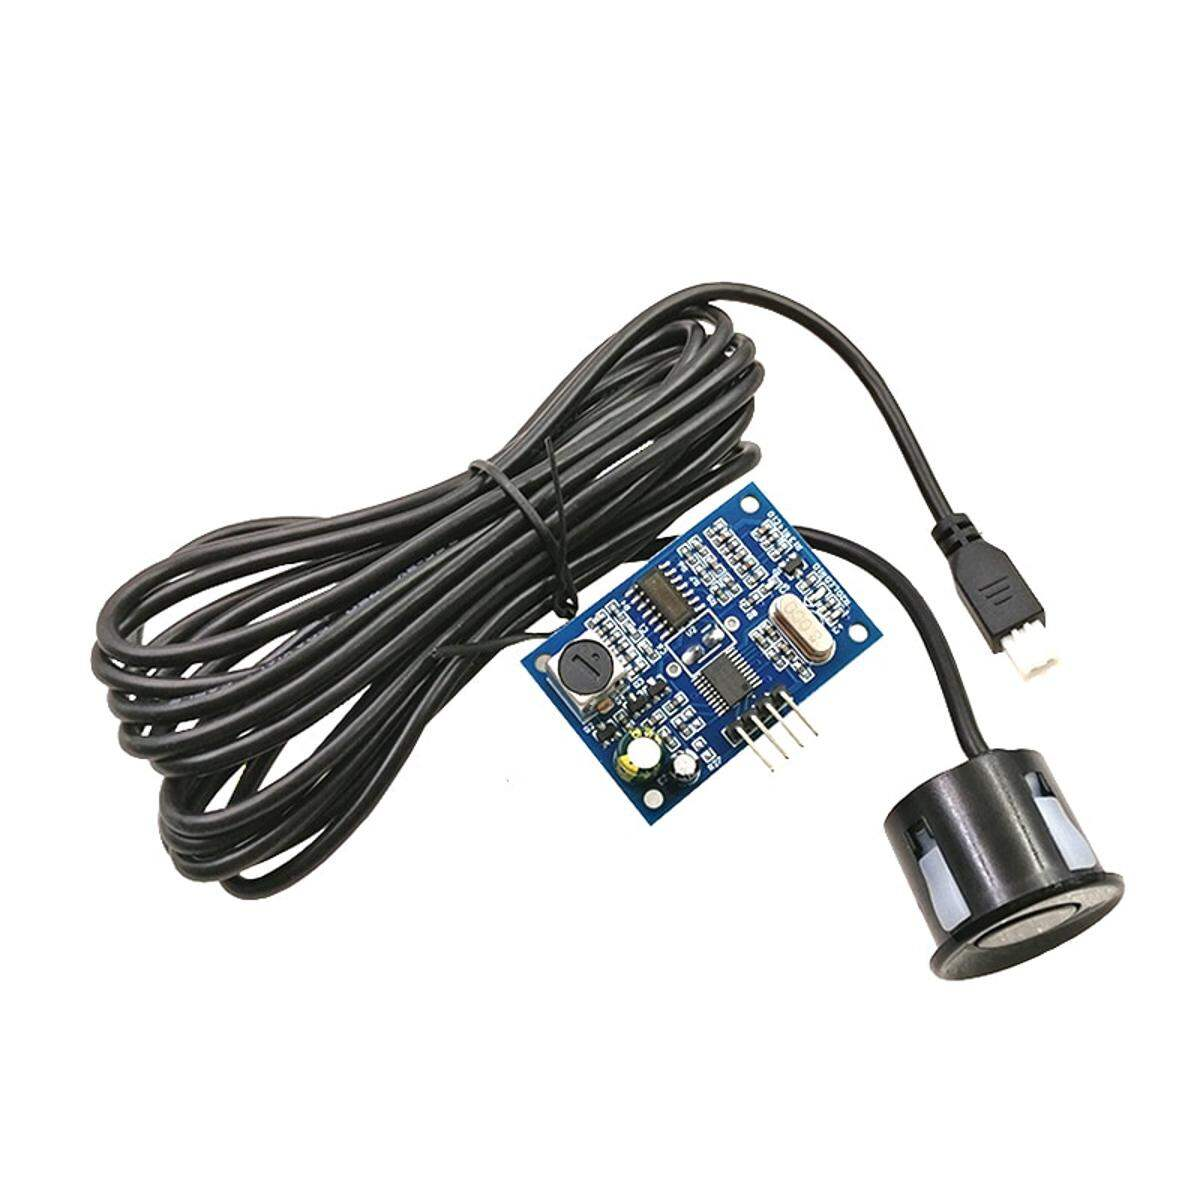
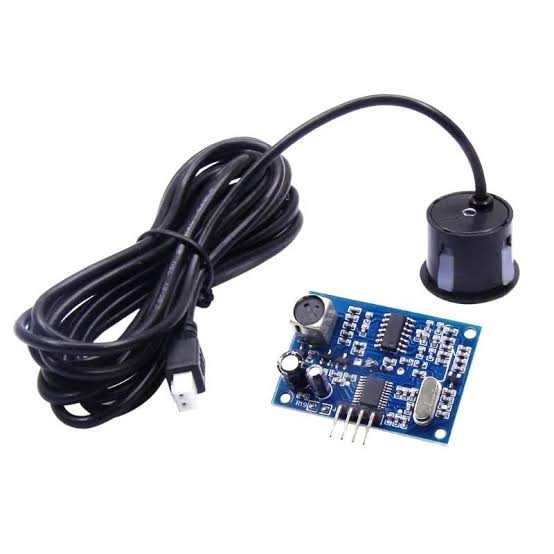 JSN-SR04T V3.3 Waterproof Integrated Ultrasonic Ranging Sonar Sensor Module৳৮৪০বিস্তারিত দেখোWhatsApp
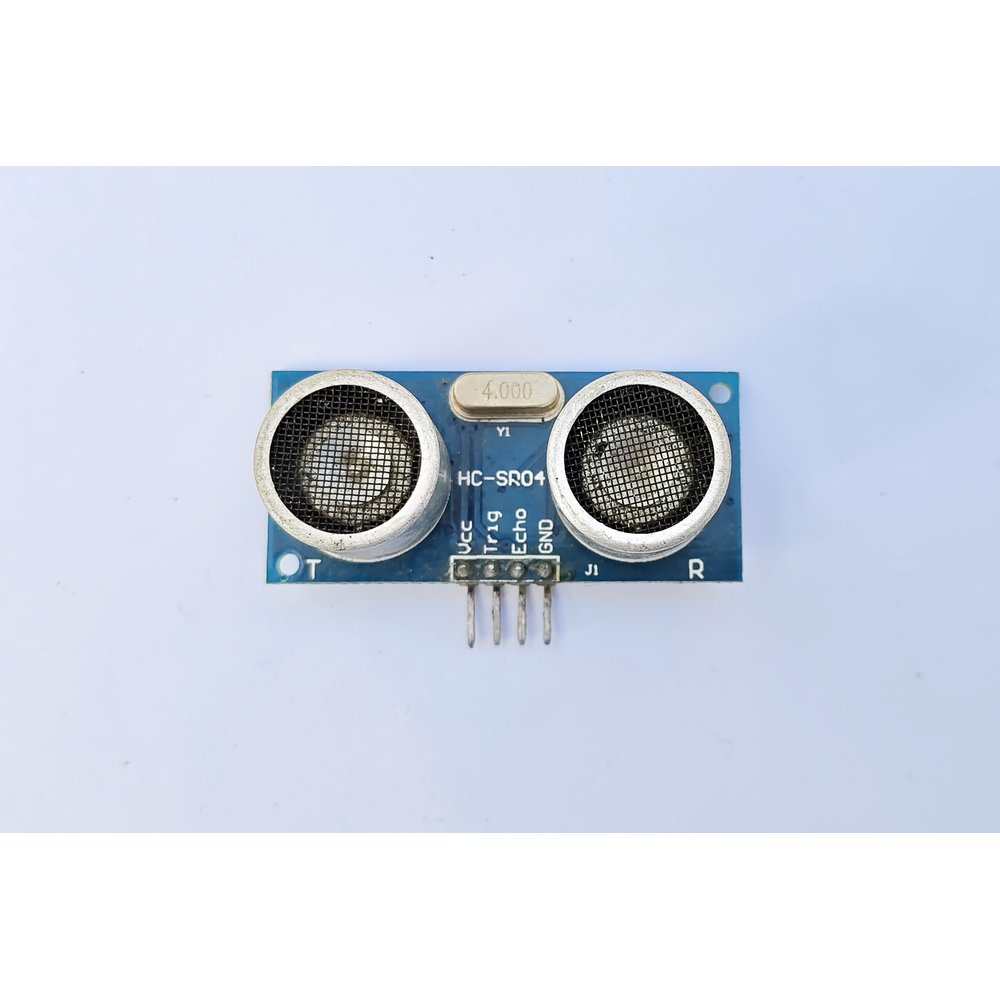

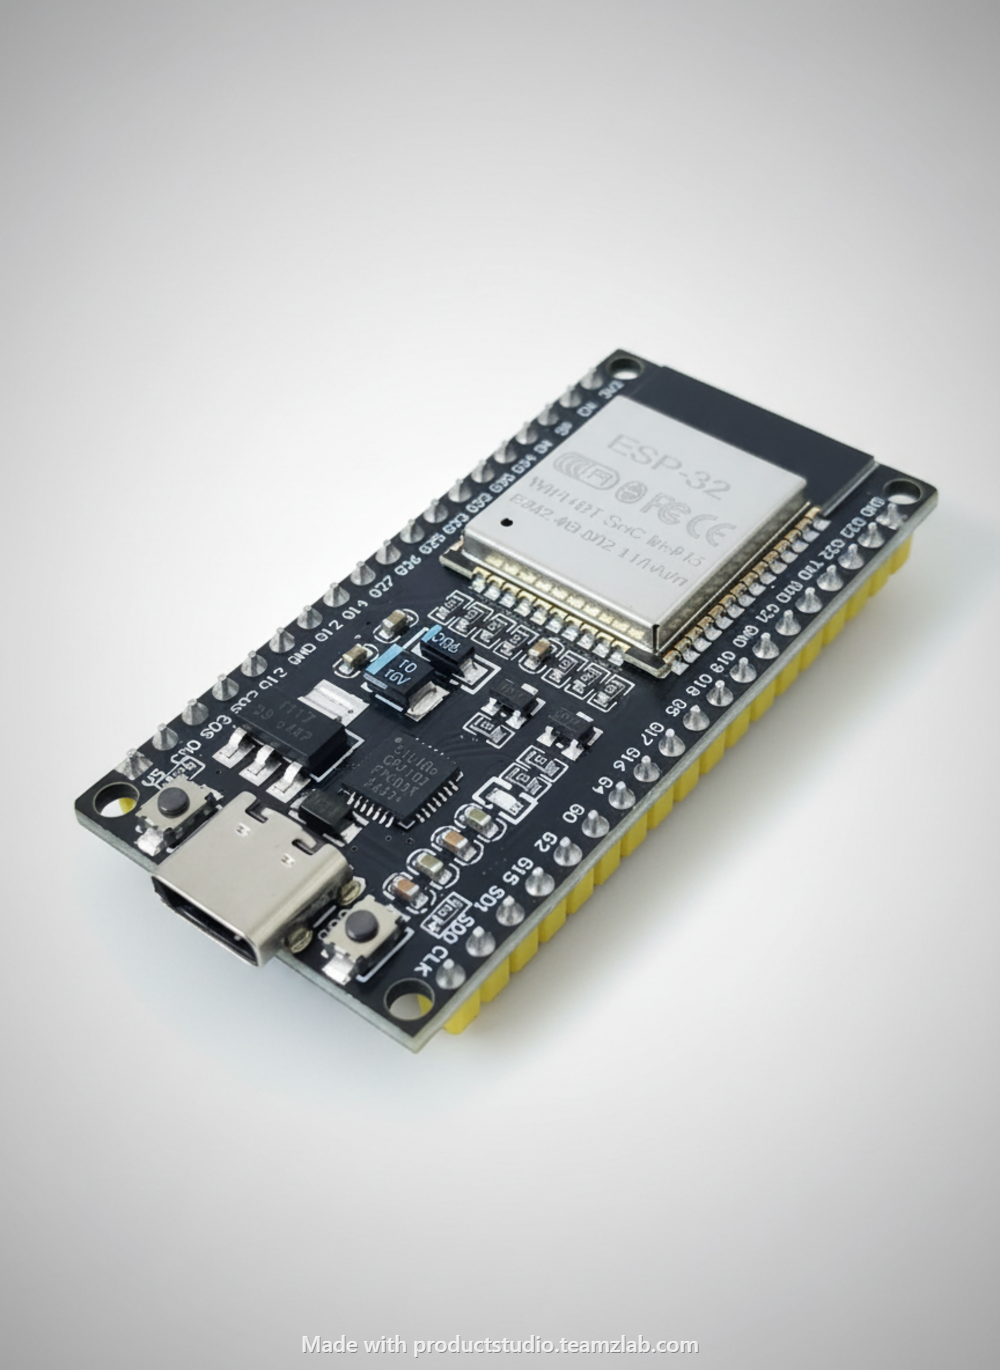
দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।
স্পেসিফিকেশন
| বিষয় | মান |
|---|---|
| রেঞ্জ | ~25–450 cm |
| VCC | 5V |
| কারেন্ট | ~30 mA ক্লাস — HC-SR04-এর চেয়ে বেশি |
| ব্লাইন্ড জোন | ~25 সেমি ক্লাস (HC-SR04 প্রায় 2 সেমি) |
| প্রোব | ওয়াটারপ্রুফ; কন্ট্রোল বোর্ড না |
| ক্যাবল | ~2.5 m ক্লাস |
ব্লাইন্ড জোনটা বোঝা জরুরি: এক প্রোবেই শব্দ ছাড়া আর ফেরত পাওয়া — রিং থেমে কাজ শুরু করতে যে সময়টা লাগে, তত কাছের প্রতিধ্বনি ধরা পড়ে না। তাই ২৫ সেমির নিচের জিনিসে রিডিং 0 বা ভুল আসবে, সেন্সর খারাপ না।
পিন ও ওয়্যারিং
কন্ট্রোল বোর্ডে চার পিন: 5V, Trig, Echo, GND। Uno-তে Trig আর Echo যেকোনো ডিজিটাল পিনে।
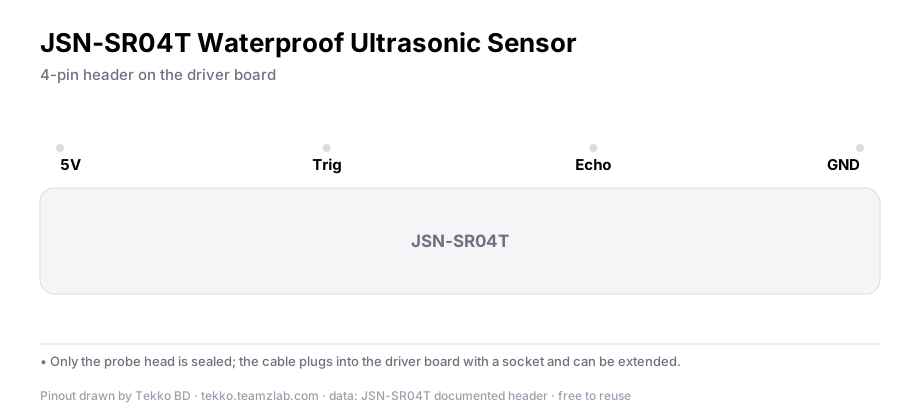
ESP32-তে একটা কাজ আগে করতে হয়: Echo-র আউটপুট 5V-এর, বোর্ডের পিন 3.3V পর্যন্ত সামলায়। Echo আর GND-এর মাঝে ভোল্টেজ ডিভাইডার দিয়ে মানটা নামাও, তারপর GPIO-তে দাও। আর একটা ছোট কিন্তু দামি বিষয় — ক্যাবল আর বোর্ডের জোড়াটা শক্ত করে বসাও; ঢিলা জোড়াই বেশিরভাগ "রিডিং নয়েজি" অভিযোগের কারণ।
ট্যাংকে বসিয়ে মাপা
কোড পুরনো বন্ধু — pulseIn()-ই কাজ করে:
const int TRIG = 9;
const int ECHO = 10;

void setup() {
  pinMode(TRIG, OUTPUT);
  pinMode(ECHO, INPUT);
  Serial.begin(9600);
}

void loop() {
  digitalWrite(TRIG, LOW);
  delayMicroseconds(2);
  digitalWrite(TRIG, HIGH);
  delayMicroseconds(10);              // মাপার নির্দেশ
  digitalWrite(TRIG, LOW);

  long t = pulseIn(ECHO, HIGH, 30000);
  if (t == 0) {
    Serial.println("রেঞ্জের বাইরে");
  } else {
    Serial.print(t * 0.0343 / 2);
    Serial.println(" cm");
  }
  delay(500);
}
পানির বালতিতে টেস্ট করলে প্রোব মুখোমুখি রাখো পানির সারফেসের দিকে — ওয়াটারপ্রুফ সেন্সরের প্রিয় টার্গেটই এমন নরম-সমতল জিনিস, প্রতিধ্বনি ফেরে ভালো। ট্যাংকে পানির লেভেল মাপার পুরো সার্কিটটা সিমে বসানো আছে, ব্রাউজারেই চালানো যায়।
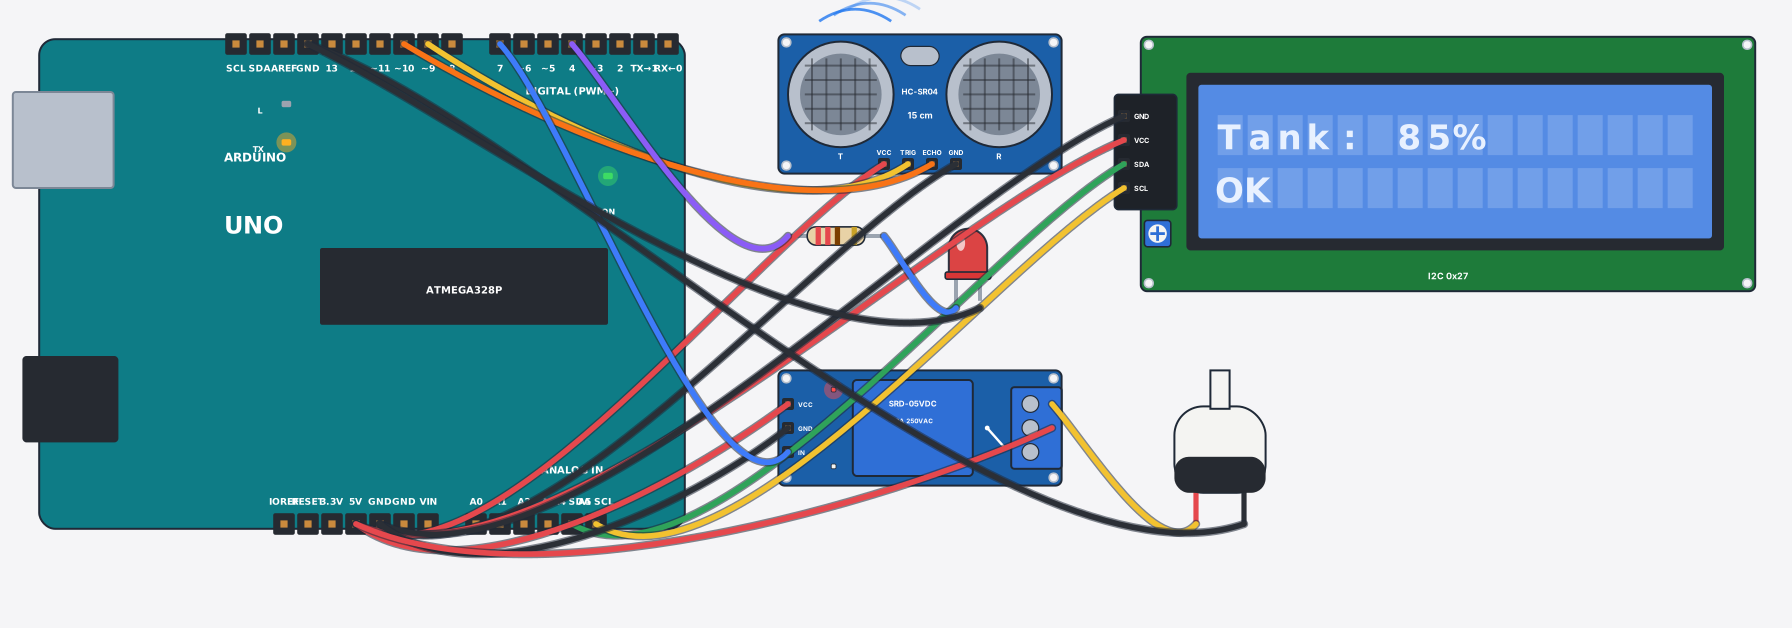
পুরো কোড ওয়াকথ্রু আমাদের HC-SR04 গাইডে আছে — প্রিন্সিপল এক, ওখানেই লাইনে লাইনে ব্যাখ্যা।
যাচাই করুন
দেয়ালের সামনে প্রোব ধরে ধীরে পিছাও — সংখ্যা দেয়ালের দূরত্ব অনুযায়ী বাড়বে, স্থির টার্গেটে সংখ্যাও স্থির। তারপর পানির বালতিতে: প্রোব থেকে পানির সারফেস প্রায় 30 সেমি রেখে মান যত সেমি, আঙুল ঢুকিয়ে পানি তুললে মান ততটাই কমবে। ছোট দূরত্বে মান গিয়ে 0 হওয়াটা ব্লাইন্ড জোন, সেন্সরের দোষ না।
V2 বনাম V3 — দুই লিস্টিং কোনটা
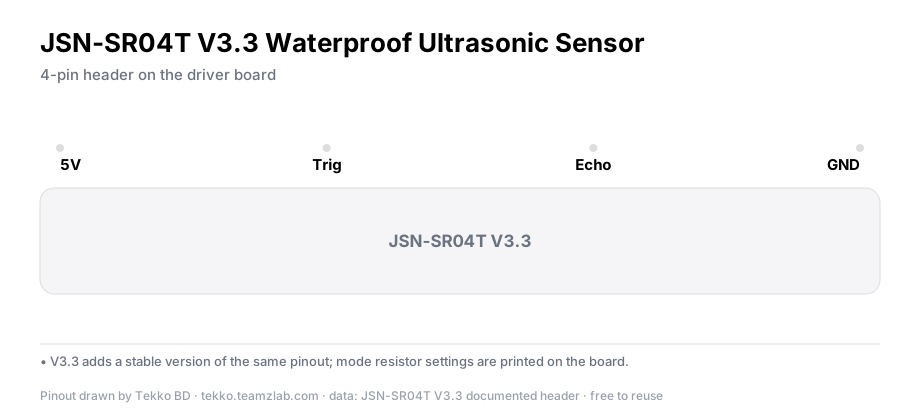
আমাদের দুই লিস্টিংই এক পরিবারের। পুরনোটা এবং নতুন V3.x-এর মধ্যে কার্যত পার্থক্য একটাই: V3-তে মোড যোগ হয়েছে — বোর্ডের প্যাডে সিলেক্ট করে serial অটো-আউটপুট বা লেভেল সুইচ মোডে চালানো যায়। সাধারণ Trig/Echo ব্যবহারে দুই ভার্সনই একই কাজ করে, একই কোডে।
তাহলে কোনটা? মাত্রা দেখানো লেভেল মিটার বা সাধারণ প্রজেক্টে দুটোর যেকোনোটা। কোনো কন্ট্রোলার ছাড়া সরাসরি serial আউটপুট বা সুইচ-আউটপুট চাওয়ার প্ল্যান থাকলে V3। যে বোর্ডই নাও, প্যাডগুলো খোলা মিলিয়ে নেওয়া ভালো।
কোন কাজে লাগে
- পানির ট্যাংক বা ড্রামের লেভেল — ছাদের বৃষ্টির পানির রিজার্ভারে দারুণ কাজের
- বাইরের পার্কিং সেন্সর, গেটে গাড়ি ডিটেক্ট — ভেজা বা ধুলোর এলাকায় HC-SR04 টিকে না
- 4.5 মিটার পর্যন্ত মাপার দরকারে বড় জায়গার ডিটেকশন
সাধারণ সমস্যা
- ২৫ সেমির নিচে 0 বা ভুল সংখ্যা — ব্লাইন্ড জোন। সেন্সর নয়, ফিজিক্স। প্রোব একটু উঁচুতে বসাও যেন টার্গেট ব্লাইন্ড জোনের বাইরে পড়ে।
- রিডিং লাফায় — টার্গেট কাত বা ফ্যামে ঢাকা। সমতল টার্গেটে মাপো, কয়েকটা রিডিংয়ের গড় নাও।
- প্রোবের মুখে কনডেনসেশন — ঠান্ডা-গরমের পার্থক্যে ভেতরে শিশিরবিন্দু জমে। নরম কাপড়ে মুছো, আর প্রোব একটু ঝুঁকিয়ে বসালে পানি জমে না।
- কিছুই ধরে না — Trig আর Echo উল্টো, নয়তো ক্যাবলের জোড়া খোলা। ওয়্যারিং মিলিয়ে জোড়া চেপে বসাও।
প্রশ্নোত্তর
JSN-SR04T পানির নিচে কাজ করে? না। "ওয়াটারপ্রুফ" মানে প্রোব ভেজা জায়গা, ছোঁয়া, বৃষ্টি সামলায় — সেন্সর পানির ওপর থেকে সারফেস মাপে। পানির নিচে ডুবিয়ে মাপার যন্ত্র ওটা না, কারণ শব্দের চলার রাস্তাই অন্য হয়ে যায়। কন্ট্রোল বোর্ডটা ভেজা হবে না, ওটা শুকনো জায়গায়।
কত কাছের জিনিস ধরে না? প্রায় 25 সেমি — এটা ব্লাইন্ড জোন। HC-SR04 একই কাজ 2 সেমি থেকে করে, তাই টেবিলের ওপর ছোট দূরত্ব মাপতে এই সেন্সর নেবে না।
V3 আর V2 লিস্টিং কোনটা নিবো? Trig/Echo দিয়েই চালাবে — দুটোই এক, যেটা হাতে থাকবে। কন্ট্রোলার ছাড়া serial বা সুইচ আউটপুটের প্ল্যান থাকলে V3, কারণ মোডগুলো শুধু ওতে আছে।
ESP32-তে Echo পিন কীভাবে লাগাবো? সরাসরি না — Echo 5V দেয়, পিন 3.3V পর্যন্ত নেয়। Echo-GND-এর মাঝে ডিভাইডার দিয়ে নামিয়ে তবেই GPIO-তে।
টেক্কো থেকে আরও
- অটোমেটিক প্ল্যান্ট ওয়াটারিং প্রজেক্ট — পানির আরেকটা ব্যবহারিক মুখ
- অবস্টাকল এভয়ডিং রোবট গাইড — দূরত্ব সেন্সরের প্রথম মাঠ
- ওয়েদার স্টেশন কিট গাইড — বাইরের আবহাওয়ায় বাঁচার নিয়ম
সূত্র
- Arduino
pulseIn()reference — arduino.cc - JSN-SR04T V3 ডেটাশিট (মডিউলের সাথে আসা পেপার/ভেন্ডর পেজ)
- Tekko Sim contactless-tank প্রজেক্ট — tekko.teamzlab.com
কেনার আগে ফ্রি চালিয়ে দেখো
এই প্রজেক্টটা Tekko Sim-এ ব্রাউজারেই চালিয়ে দেখা যায় — কিছু কিনার আগেই।
পানি ছাড়া ট্যাংকের লেভেল (ultrasonic + অটো ফিল) — Sim-এ চালাও