Gyroscope Sensor Arduino গাইড: ITG3200 ঘূর্ণন মাপা
ITG3200-এর I2C পিন, 3.3V সাপ্লাই সতর্কতা, জিরো-রেট ক্যালিব্রেশন আর ড্রিফট — জাইরোস্কোপ মডিউলের বাস্তব গাইড।
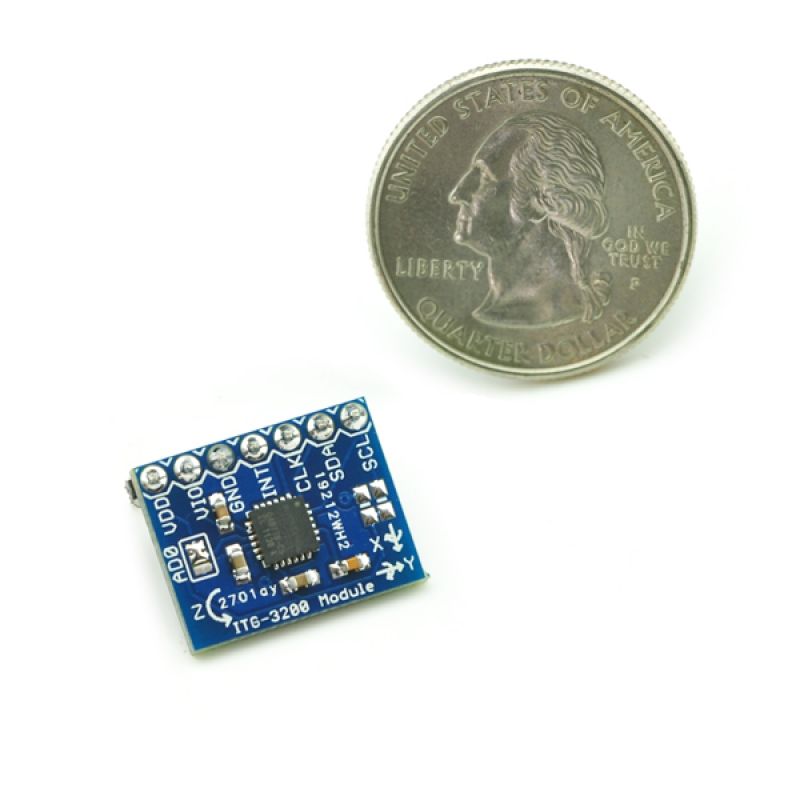
রোবট গাড়ি সোজা দিকে যাওয়ার নির্দেশ পেয়েও মাঝপথে ঘুরে যায়, ব্যালেন্সিং রোবট এক ঝটকায় পড়ে যায়; দুটোর পেছনেই একটা জিনিস: ঘূর্ণন বুঝতে না পারা। ঘূর্ণন মাপার যন্ত্রটাই জাইরোস্কোপ। এই লেখায় gyroscope sensor arduino-র সাথে ইন্টারফেস করার পুরো কাজটা ITG3200 মডিউল ধরে দেখাচ্ছি — পিন, ভোল্টেজের সতর্কতা, জিরো-রেট ক্যালিব্রেশন, আর সবাইকে ভোগানো ড্রিফট।
প্রথমেই একটা ভুল ধারণা ঝেড়ে ফেলি। জাইরোস্কোপ কোণ দেয় না; দেয় ঘূর্ণনের হার — প্রতি সেকেন্ডে কত ডিগ্রি ঘুরছে (°/s)। কোণ চাইলে সেই হারকে সময় ধরে যোগ করতে হয়, আর ওই যোগটাই ভুল জমায়: প্রতি সেকেন্ডে অসামান্য একটু ভুল, দশ সেকেন্ডে দৃশ্যমান শত ডিগ্রি। অ্যাক্সেলেরোমিটার আবার ঝুঁকি-টান দেয়, ঘূর্ণন নয়। দুটোকে মিলিয়ে নিলে একটার দুর্বলতা আরেকটা ঢেকে দেয়, স্থির দিক তখনই বোঝা যায়।
যা যা লাগবে
- ১টা Gyroscope Sensor Module (ITG3200)
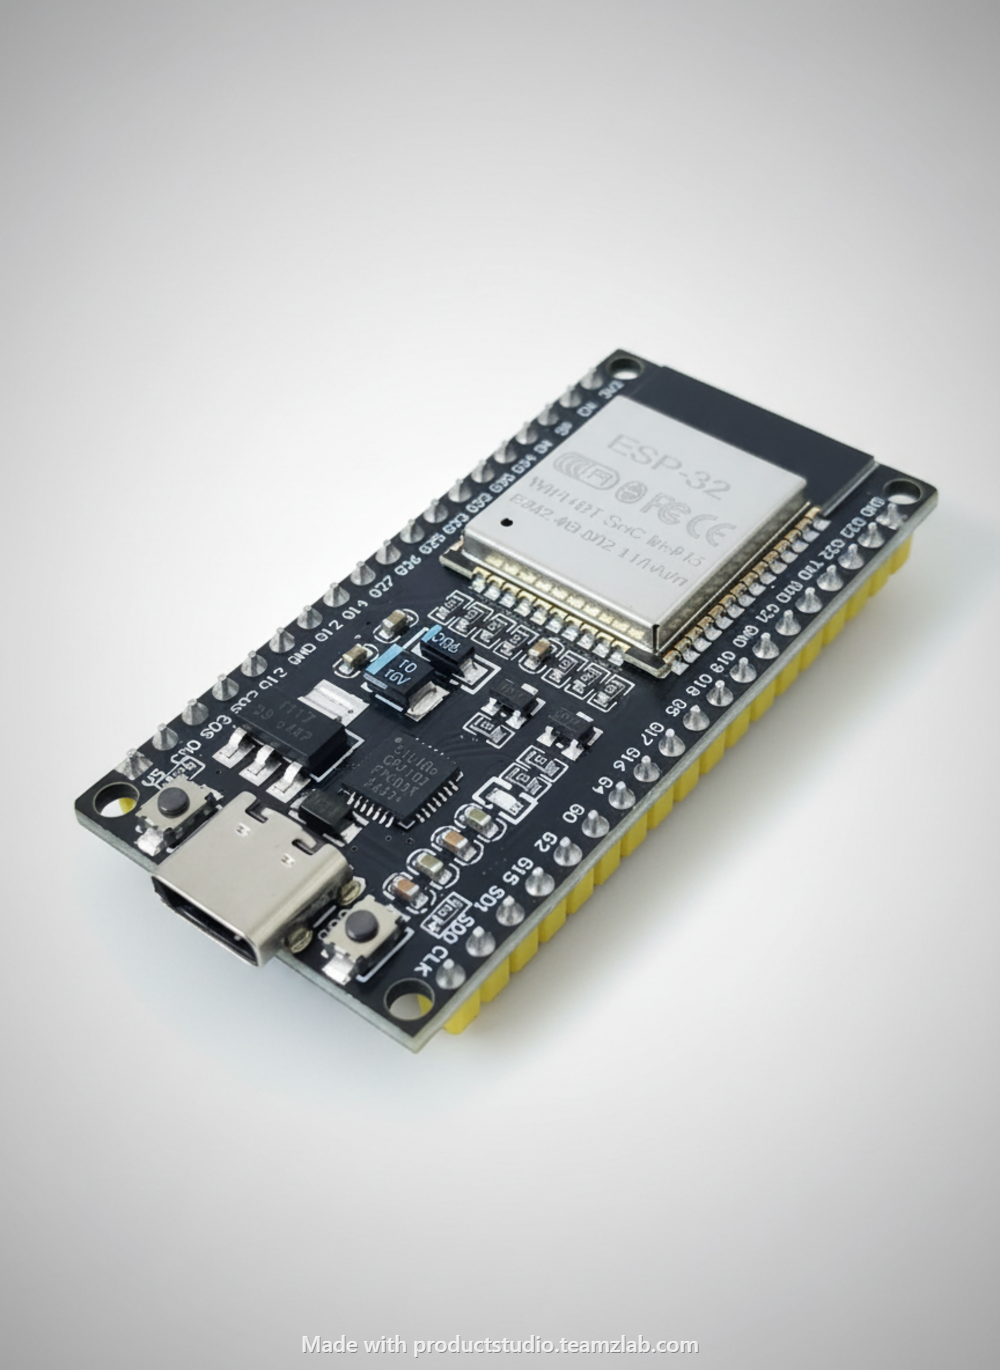
- Arduino Uno বা যেকোনো বোর্ড
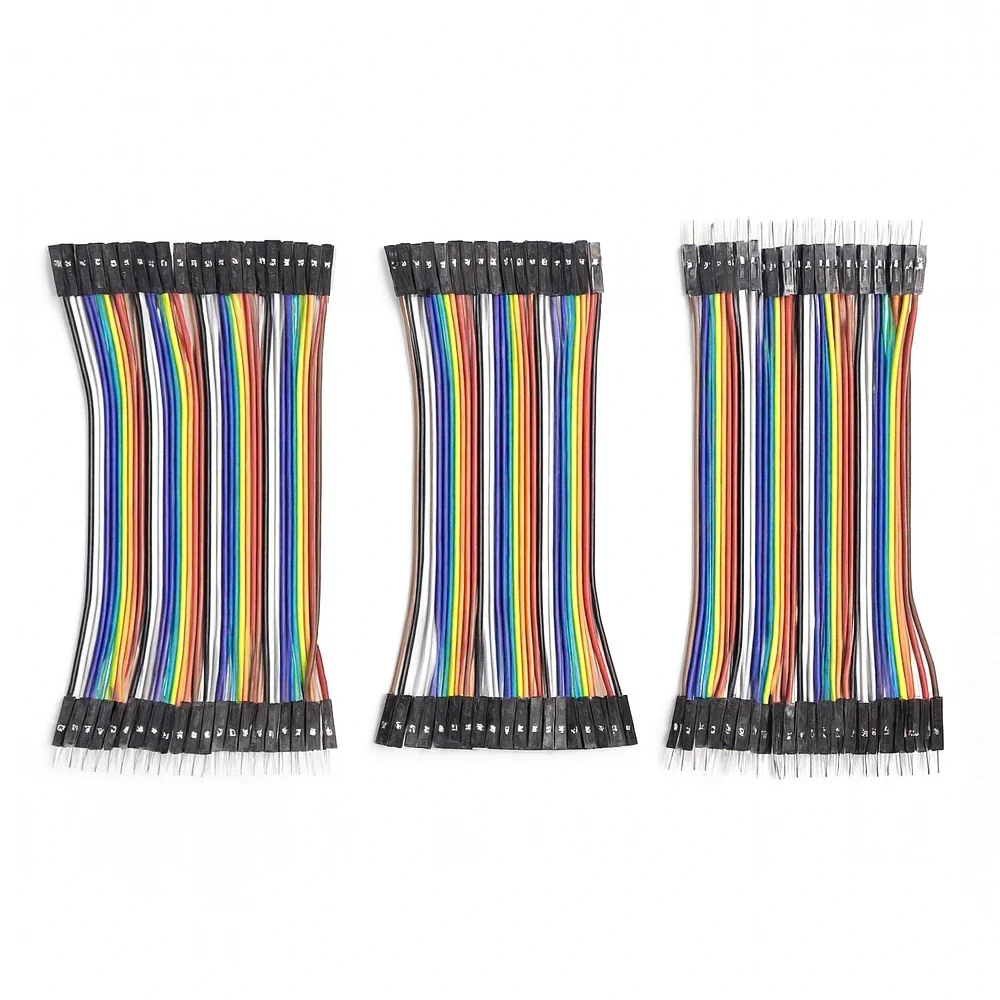
- ফিমেল-ফিমেল জাম্পার তার
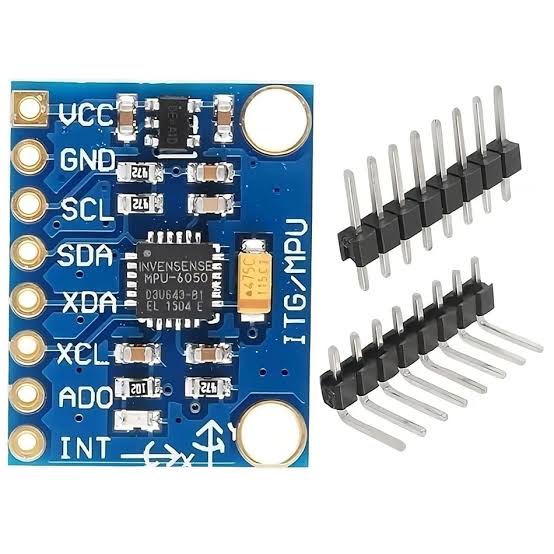
- তুলনার জন্য GY-521 (MPU-6050) থাকলে ভালো, কিন্তু বাধ্যতামূলক না

দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।
স্পেসিফিকেশন
| বিষয় | মান |
|---|---|
| সেন্সর | ৩-অক্ষ MEMS জাইরোস্কোপ |
| রেঞ্জ | ±2000 °/s |
| আউটপুট | 16-বিট ডিজিটাল (I2C) |
| সংবেদনশীলতা | 14.375 LSB per °/s |
| VDD | 2.1–3.6 V ক্লাস — চিপ কখনো 5V সামলায় না |
| I2C অ্যাড্রেস | 0x68 (AD0 LOW) বা 0x69 (AD0 HIGH) |
পিন ও ওয়্যারিং
GY মডিউলের পিন: VDD (কোথাও VCC লেখা), GND, SDA, SCL, AD0। Uno-তে SDA যাবে A4-তে, SCL A5-তে। AD0 খালি বা GND থাকলে অ্যাড্রেস 0x68; VDD-তে তুললে 0x69।
পাওয়ার নিয়ে একটা সিদ্ধান্ত আগে নাও। চিপের সর্বোচ্চ 3.6 V, সরাসরি 5V গেলে চিপ মারা খাওয়ার ঝুঁকি। কিছু মডিউল বোর্ডে রেগুলেটর রাখে, ওগুলো 5V ভিসিসি নেয়; আমাদের মডিউলে রেগুলেটর আছে কিনা নিশ্চিত না হলে নিরাপদ দিকটাই নাও — Uno-র 3.3V পিন থেকে সাপ্লাই। ESP32-তে 3.3V-ই স্বাভাবিক: SDA = GPIO21, SCL = GPIO22, সিগন্যাল লেভেলও 3.3V।
সতর্কতা
5V সরাসরি চিপে গেলে কাজ করতে কারতেই আইসি শেষ হয়ে যেতে পারে — কখনো গরম হয়ে গন্ধও ওঠে। তার লাগানোর আগে পাওয়ার লাইন দুবার মিলিয়ে নাও, আর সন্দেহ থাকলে 3.3V লাইন থেকেই চালাও। একবার 5V খেয়ে ফেলা আইসি পরে ঠিক করার রাস্তা নেই, নতুন ইউনিটই লাগে।
প্রথম রিডিং
ITG3200-এর ভাগ্য একটু খারাপ: MPU-6050-এর মতো একটা প্রচলিত লাইব্রেরি ওর জন্য নেই, তাই রেজিস্টার পড়াই কমন পথ। Wire লাইব্রেরি দিয়ে এমন:
#include <Wire.h>

const byte ADDR = 0x68;            // AD0 HIGH হলে 0x69

void regWrite(byte r, byte v) {
  Wire.beginTransmission(ADDR);
  Wire.write(r);
  Wire.write(v);
  Wire.endTransmission();
}

void setup() {
  Wire.begin();
  Serial.begin(115200);
  regWrite(0x3E, 0x00);            // ঘুম থেকে তোলা
  regWrite(0x16, 0x1B);            // ±2000 °/s + লো-পাস ফিল্টার
  delay(50);
}

void loop() {
  Wire.beginTransmission(ADDR);
  Wire.write(0x1D);                // GYRO_XOUT_H থেকে ৬ বাইট
  Wire.endTransmission(false);
  Wire.requestFrom(ADDR, 6);
  if (Wire.available() == 6) {
    int x = (Wire.read() << 8) | Wire.read();
    int y = (Wire.read() << 8) | Wire.read();
    int z = (Wire.read() << 8) | Wire.read();
    Serial.print(x / 14.375); Serial.print(" ");
    Serial.print(y / 14.375); Serial.print(" ");
    Serial.println(z / 14.375);    // ডিগ্রি-পার-সেকেন্ড
  }
  delay(20);
}
আপলোড করে Serial Plotter খুলো, মডিউলটা টেবিলে স্থির রাখো। তিনটা লাইন শূন্যের চারপাশে ছোটখাটো দুলবে — এই অবস্থাটাই তোমার বেসলাইন। এখন মডিউল ঘুরিয়ে দেখো: যে অক্ষ দিয়ে ঘুরছে, সেই লাইন লাফিয়ে ওঠে, থামলে ফের শূন্যের কাছে নামে।
জিরো-রেট অফসেট আর কোণ
স্থির অবস্থাতেও তিন অক্ষের বেসলাইন হুবহু 0 না — প্রতিটা ইউনিটের নিজস্ব একটা ছোট অফসেট থাকে। বুটের সময় মডিউল নড়াচড়া ছাড়া রেখে প্রায় ১০০টা স্যাম্পলের গড় নাও, তারপর প্রতিটা পড়া থেকে ওই গড় বিয়োগ করো। এই এক ধাপ না করলে কোণের হিসাব দ্রুত পিছলে যায়।
কোণ চাইলে কম্পেনসেটেড রেটকে নিয়ত সময় ধরে যোগ করো: প্রতি লুপে angle += rate × dt। এখানেই ড্রিফট ঢোকে — অফসেট কম্পেনসেশনের পরেও ছোট ভুল জমে, মিনিট পেরোলে কোণ সরতে থাকে। কত দ্রুত জমে সেটা মেপে নিজের ইউনিটেই জানা ভালো।
যাচাই করুন
মডিউল টেবিলে স্থির রাখো — তিন লাইনই শূন্যের চারপাশে ছোটখাটো দুলবে, একটাও কার্যত শূন্যে আটকে থাকবে না। এবার X অক্ষের চারদিকে ঘুরিয়ে থামাও: সেই লাইন ওঠানামা করে আবার বেসলাইনে ফিরবে। সব রিডিং একদম ফ্ল্যাট শূন্য হলে রিডিং আসছেই না; অ্যাড্রেস আর পাওয়ার আগে মিলাও।
কোন কাজে লাগে — আর কখন GY-521 নেবে
জাইরো লাগে রোবটের বাঁক চেনার জায়গায়, ব্যালেন্সিং রোবটের ঘূর্ণন রেটে, গিমবাল বা হ্যান্ড-ট্র্যাকিং প্রজেক্টে। তবে সৎ কথাটা আগে বলি: শিক্ষার্থীর প্রথম জাইরো হলে আমি GY-521 (MPU-6050) বলব — একই বোর্ডে অ্যাক্সেলেরোমিটারও আছে, লাইব্রেরির ভিড়ও মোটা, টিউটোরিয়ালের অভাব নেই।
| ITG3200 | GY-521 (MPU-6050) | |
|---|---|---|
| সেন্সর | শুধু জাইরো (৩ অক্ষ) | জাইরো + অ্যাক্সেল (৬ অক্ষ) |
| লাইব্রেরি | কমন একটাও নেই — Wire দিয়ে রেজিস্টার | প্রচুর, ডকুমেন্টেড |
| শুরুর কষ্ট | বেশি | কম |
| কার জন্য | আলাদা জাইরো-চিপ রাখা দরকার হলে | প্রথম IMU প্রজেক্ট |
সাধারণ সমস্যা
- সব রিডিং 0 — I2C অ্যাড্রেস বা পিন ভুল, নয়তো পাওয়ার নেই। I2C স্ক্যানার স্কেচ চালাও; বাসে 0x68 বা 0x69 ধরা পড়বে কিনা দেখো।
- আইসি গরম, গন্ধ, একদম মৃত — 5V সরাসরি ঢুকে গেছে। পাওয়ার লাইন ঠিক করো, ইউনিট নতুন নাও।
- স্থির রেখেও কোণ সরে যাচ্ছে — জিরো-রেট অফসেট কম্পেনসেশন বাকি। বুটে গড় মেপে বিয়োগ করো (ধাপ ২)।
- মোটরের কাছে মান লাফায় — ভাইব্রেশন জাইরোর সবচেয়ে বড় শত্রু। মডিউল ফোম বা ডাবল-সাইড টেপে বসিয়ে যান্ত্রিকভাবে আলাদা করো।
প্রশ্নোত্তর
জাইরোস্কোপ আর অ্যাক্সেলেরোমিটারের পার্থক্য কী? জাইরো দেয় ঘূর্ণনের হার (°/s), অ্যাক্সেল দেয় টান-ঝুঁকি। টেবিলে রাখা জাইরো ঘোরালে জাইরোই সাড়া দেবে, কাত করলে অ্যাক্সেল। মজার ব্যাপার, অ্যাক্সেল পৃথিবীর টান মাপে বলে স্থির অবস্থায় কোনদিকে নিচ — সেটাও বোঝা যায়।
ITG3200 কত ভোল্টে চলে? চিপ চায় 2.1–3.6 V ক্লাসের VDD — 5V সরাসরি না। মডিউল বোর্ডে রেগুলেটর থাকলে 5V ভিসিসি চলে, থাকার প্রমাণ না পেলে 3.3V লাইনই নাও।
মান কেন ধীরে ধীরে সরে যায়? কোণ বানানো হয় রেট যোগ করে, আর প্রতিটা পড়ায় অসামান্য ভুল থাকে — জমতে জমতে ড্রিফট। জিরো-রেট অফসেট কম্পেনসেশন ধীর করে, পুরো থামায় না; স্থির দিক দরকার হলে অ্যাক্সেলের ডেটার সাথে মিলিয়ে ফিল্টার করো।
টেক্কো থেকে আরও
- অবস্টাকল এভয়ডিং রোবট গাইড — ঘূর্ণন বোঝার আসল মাঠ
- SG90 সার্ভো মোটর গাইড — গিমবালের দ্বিতীয় অর্ধেক
- Arduino UNO R3 পিন গাইড — A4/A5-তে I2C কোথায়
সূত্র
- InvenSense ITG-3200 three-axis MEMS gyroscope ডেটাশিট (InvenSense/TDK)
- Arduino Wire (I2C) library reference — arduino.cc