Line Follower Sensor Array গাইড: ৫ চ্যানেল IR
৫ চ্যানেল IR অ্যারের পিন ও ওয়্যারিং, কালো-সাদা ক্যালিব্রেশন, পট থ্রেশহোল্ড, স্টিয়ারিং পজিশন বের করা আর রিডিং ভুল হলে কী করবেন — সহজ গাইড।
একটা IR সেন্সর দিয়ে বানানো লাইন ফলোয়ার সোজা রাস্তায় চলে ভালোই, কিন্তু মোড়ে গিয়ে লাইন হারিয়ে ফেলে — কারণ ওই একটা সেন্সর শুধু বলে "লাইনের ওপর আছি কি নেই", লাইন কোনদিকে সরে গেছে সেটা বলে না। সমাধান হলো line follower sensor array: এক বোর্ডে পাশাপাশি ৫টা সেন্সর, যেটা লাইনের অবস্থান সংখ্যা দিয়ে বলে দেয়। এই লেখায় অ্যারের পিন, ওয়্যারিং, ক্যালিব্রেশন আর পজিশনের হিসাব আছে। রোবট বানিয়ে চালানোর পুরো কোড আমাদের প্রজেক্ট লেখায়, ওখানেই যাবে।
যা যা লাগবে
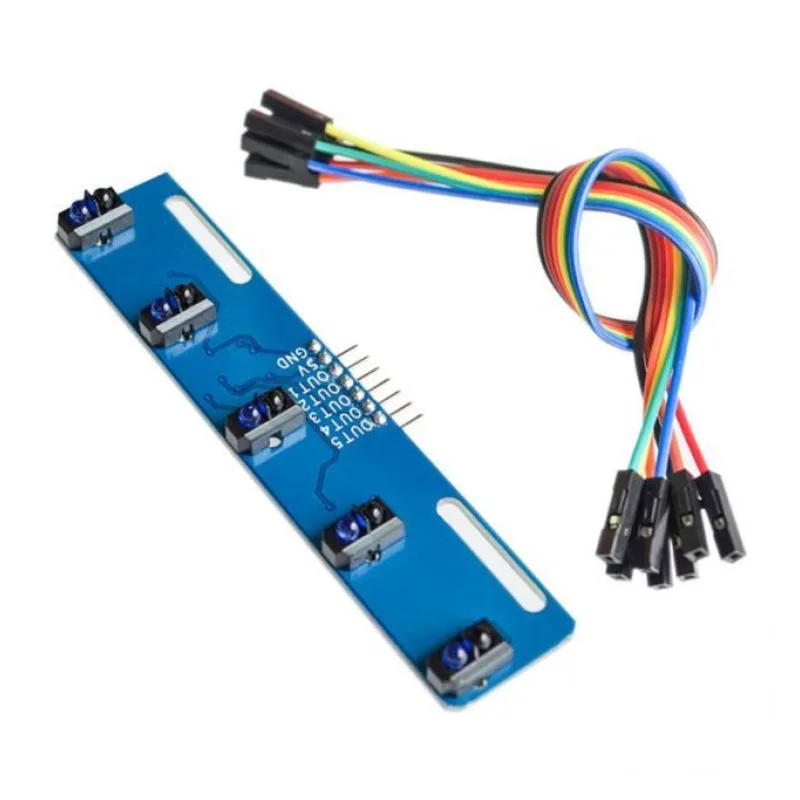
- ১টা ৫ চ্যানেল লাইন ফলোয়ার সেন্সর অ্যারে — স্টক শেষ হলে কার্ডে "Sourced on request" দেখাবে, অর্ডারে আনা যায়
- Arduino Uno বা Nano
- ফিমেল-ফিমেল জাম্পার তার (৭টা: VCC, GND, ৫টা আউটপুট)
- কালো টেপ আর সাদা প্লেকার্ড — ক্যালিব্রেশনে লাগবে

দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।
সেন্সর অ্যারে কী — একটা সেন্সর থেকে ৫টা কেন
প্রতিটা চ্যানেলে এক জোড়া জিনিস: একদিকে IR LED, অন্যদিকে ফটোট্রানজিস্টর — TCRT5000 রকম রিফ্লেক্টিভ জোড়া। সেন্সর ফ্লোরের দিকে তাকানো থাকে। সাদা তল IR ফেরত পাঠায়, ফটোট্রানজিস্টর সেটা পায়; কালো লাইন আলো শুষে নেয়, ফেরত আসে কম। বোর্ডের ভেতরে প্রতি চ্যানেলে একটা কম্প্যারেটর (LM393/LM339 রকম) এই পার্থক্যকে HIGH/LOW-তে ফেলে দেয়, আর একটা করে পট থ্রেশহোল্ড সেট করে।
কাজে পার্থক্যটা এখানেই: এক সেন্সরের আউটপুট বাইনারি — হ্যাঁ/না। ৫ চ্যানেলের আউটপুট মিলিয়ে তুমি জানো লাইন ঠিক মাঝে, একটু বাঁয়ে, নাকি অনেক ডানে। স্টিয়ারিং তখন ঝাঁকুনির বদলে মসৃণ হয়। Pololu-র QTR সিরিজ (যেমন QTR-8RC) এই ভাবনারই বড় ভার্সন, দামও তার মতো; শুরুর প্রজেক্টে ৫ চ্যানেলের এই বোর্ডই যথেষ্ট।
স্পেসিফিকেশন
| বিষয় | মান |
|---|---|
| সাপ্লাই | সাধারণত 3.3–5 V |
| আউটপুট | প্রতি চ্যানেলে ডিজিটাল; কিছু বোর্ডে অ্যানালগও |
| চ্যানেল | ৫টা |
| কাজের দূরত্ব | কয়েক mm থেকে ~১ cm |
| রিফ্লেক্টিভ জোড়া | TCRT5000 ক্লাস — পিক ~2.5 mm, ডেটাশিট রেঞ্জ 0.2–15 mm |
Uno-র অ্যানালগ পিন ৬টা (A0–A5), তাই ৫ চ্যানেল অ্যানালগ মোডেও সরাসরি আঁটে। সাপ্লাই আর আউটপুটের ধরন মেকারভেদে বদলায়।
পিন ও ওয়্যারিং
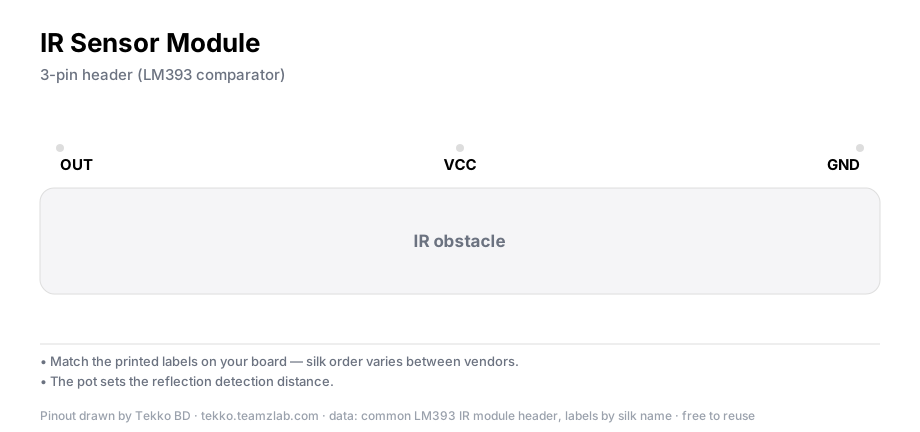
বোর্ডের হেডারে সাধারণত এই পিনগুলো থাকে: VCC, GND, তারপর ৫টা আউটপুট — IN1 থেকে IN5 (অ্যানালগ ভ্যারিয়েন্টে A1–A5 রকম লেবেল)।
- ডিজিটাল আউটপুট হলে: IN1–IN5 → Uno-র D2–D6
- অ্যানালগ আউটপুট হলে: → A0–A4
- VCC → Uno-র 5V, GND → GND
ছোট মনে হলেও জরুরি নিয়ম: মোটর ড্রাইভার আর সেন্সর একই ব্যাটারি থেকে চললেও সেন্সরের VCC নাও বোর্ডের 5V থেকে, আর সব জায়গার GND কমন করো। মোটরের নয়েজ সেন্সরের সাপ্লাইয়ে ঢুকলে রিডিং লাফায়।
ক্যালিব্রেশন আর থ্রেশহোল্ড
সেন্সর ফ্লোর থেকে কয়েক mm উঁচুতে রাখো (বোডে বসানোর পর চাকার সাথে মিলিয়ে নাও — বেশি উঁচু হলে কোনো চ্যানেলই পার্থক্য ধরবে না)। এবার:
- সব সেন্সর সাদা প্লেকার্ডের ওপর রাখো, প্রতিটা চ্যানেলের পট ঘুরিয়ে দেখো কোন মানে স্যুইচ করে।
- এবার কালো টেপের ওপর একে একে রাখো — আউটপুট উল্টে যাওয়াই দরকার।
- কোনো চ্যানেল টিউন হচ্ছে না হলে পটটা শেষ পর্যন্ত দুইদিকে ঘোরাও, তবু না হলে ওই জোড়ার LED বা ফটোট্রানজিস্টর মরা হতে পারে।
কালো তলে রিফ্লেকশন কম — এটা ঠিক। কিন্তু ডিজিটাল আউটপুটে কালো = HIGH না LOW, সেটা বোর্ডের কম্প্যারেটর কোনদিকে ফেলেছে তার ওপর নির্ভর করে, মেকারভেদে উল্টো হয়। ক্যালিব্রেশনের সময়ই নিজের বোর্ডের পোলারিটি নোট করে রাখো।
টিপস
শো বা মেলার দিন টেস্ট ঘরের ভেতরে করো। রোদে সূর্যের নিজের IR ঢুকে পড়ে, রিডিং নষ্ট করে দেয় — শক্ত বাতিতেও একই হয়। ভেন্যুর আলোয় ক্যালিব্রেশন আবার করে নেওয়াই নিরাপদ।
৫ চ্যানেল থেকে স্টিয়ারিং পজিশন
প্রতিটা চ্যানেলকে একটা ওজন দাও: −2, −1, 0, +1, +2। লাইনে থাকা চ্যানেলগুলোর ওজনের গড়টাই লাইনের অবস্থান:
const int SENSORS[5] = {2, 3, 4, 5, 6};
const int WEIGHTS[5] = {-2, -1, 0, 1, 2};

int linePosition() {
  long total = 0, sum = 0;
  for (int i = 0; i < 5; i++) {
    int onLine = digitalRead(SENSORS[i]) == LOW; // বোর্ডভেদে উল্টো হতে পারে
    total += onLine;
    sum += WEIGHTS[i] * onLine;
  }
  if (total == 0) return 0;   // লাইন হারানো — আসল কোডে শেষ পজিশন মনে রাখো
  return sum / total;         // 0 মানে লাইন ঠিক মাঝে
}
পজিশন 0 হলে দুই মোটর সমান স্পিডে। পজিশন যত বাইরে, ভেতরের চাকা তত ধীর করে রোবটকে লাইনের দিকে ফিরিয়ে আনো — এই স্পিডের পার্থক্যই স্টিয়ারিং। ফুল কোড, PID আর শার্প টার্নে লাইন খোঁজার লজিক আমাদের লাইন ফলোয়ার রোবট প্রজেক্ট লেখায় আছে; সেখানেই এই ফাংশনটা পুরো রোবটের সাথে জুড়ে দেখো।
যাচাই করুন
কালো টেপের লাইনের ওপর অ্যারে আস্তে আস্তে সরাও। Serial Monitor-এ ৫টা পিনের মান প্রিন্ট করলে দেখবে "লাইনের নিচে যে চ্যানেল, সেটাই বদলে যাচ্ছে" — বাঁ থেকে ডানে সরালে IN1 থেকে IN5 পর্যন্ত জ্বলে। লাইনের position সংখ্যাটা 0 → −2 → +2 দিকে মসৃণভাবে সরলে ক্যালিব্রেশন ঠিক।
সাধারণ সমস্যা
- সব চ্যানেল একই রিডিং দেয় — অ্যারে ফ্লোর থেকে বহুত উঁচুতে, নয়তো রোদে টেস্ট করছো। কয়েক mm-এ নামাও, ঘরের আলোয় ক্যালিব্রেট করো।
- লাইন দুই সেন্সরের ফাঁকে হারিয়ে যায় — লাইন বেশি চিকন (২ cm-র নিচে) হলে দুই সেন্সরের পিচের মাঝখানে পড়ে যায়। লাইন মোটা করো (২–৩ cm ভালো) বা অ্যারে ফ্লোরের কাছে নামাও।
- একটা চ্যানেল কখনো বদলায় না — ওই চ্যানেলের পট শেষ পর্যন্ত দুইদিকে ঘোরাও; তবু এক থাকলে ওই জোড়ার LED মরা। ওই চ্যানেল বাদ দিয়ে বাকি ৪টা দিয়েও অনেকটা চলে যায়।
- মোটর চালু হলে রিডিং লাফায় — মোটরের নয়েজ। মোটরের আলাদা সাপ্লাই + সব জায়গায় কমন GND, সেন্সরের তার মোটরের তার থেকে আলাদা রাস্তায়।
- শার্প টার্নে লাইন হারায় — স্পিড কমাও। তবু হারালে শেষ পজিশন কোন দিকে ছিল মনে রেখে সেই দিকেই ঘুরিয়ে খোঁজো; পজিশন 0 ধরে সোজা যাওয়া ভুল।
প্রশ্নোত্তর
৫ চ্যানেল অ্যারে Uno-র কোন পিনে লাগাবো? ডিজিটাল আউটপুট হলে D2–D6, অ্যানালগ হলে A0–A4। মোটর ড্রাইভারের সাথে পিন সংঘর্ষ হলে ডিজিটালের যেকোনো ৫টা খালি পিনই নাও — কোডে শুধু নম্বর মিলিয়ে নিও।
কালো লাইনে রিডিং কম নাকি বেশি? অ্যানালগ রিডিংয়ে কালো তলে মান কম (রিফ্লেকশন কম)। কিন্তু ডিজিটাল আউটপুটে HIGH/LOW বোর্ডভেদে উল্টো — ক্যালিব্রেশনের সময় নিজের বোর্ডে একবার মেপে নাও, এটাই নির্ভরযোগ্য।
সেন্সর ফ্লোর থেকে কত উঁচুতে রাখবো? TCRT5000-ক্লাস জোড়ার পিক ~2.5 mm, বাস্তবে কয়েক mm থেকে ১ cm-এর ভেতরেই রাখো। বেশি উঁচু হলে কালো-সাদার পার্থক্য ফিকে হয়ে যায়, সব চ্যানেল একই রিডিং দেয়।
কোড লিখবো কোথা থেকে? এখানকার linePosition() ফাংশন দিয়েই শুরু — প্রিন্ট করে আগে দেখো পজিশন ঠিক আসছে কি না। তারপর মোটরের স্পিড বদলে দিয়ে ফিরিয়ে আনো। পুরো ফলো-কার কোড প্রজেক্ট লেখায় রেডি আছে, ওখান থেকে কপি করে শুরু করা সবচেয়ে দ্রুত।
টেক্কো থেকে আরও
- লাইন ফলোয়ার লার্নিং কিট গাইড — কিট আকারে সব একসাথে নিতে চাইলে
- অবস্টাকল অ্যাভয়ডিং রোবট গাইড — একই চেসিসে পরের প্রজেক্ট
- রোবটিক্স ক্যাটাগরি — চেসিস, মোটর, চাকা সব এক জায়গায়
সূত্র
- Vishay TCRT5000 reflective sensor datasheet — vishay.com