MCP2515 Arduino CAN মডিউল: ওয়্যারিং আর প্রথম মেসেজ
MCP2515 CAN মডিউলের SPI পিন ম্যাপ, Uno ওয়্যারিং, দুই বোর্ডে প্রথম মেসেজ পাঠানো, 120Ω টার্মিনেশন আর কিছুই রিসিভ না হওয়ার সমাধান।
দুইটা বোর্ডের মধ্যে নয়েজে-টানতে না-পারা নিজস্ব মেসেজ চালাতে চাও, ওয়্যারলেস নয় — তাহলে mcp2515 arduino জোড়াটাই সবচেয়ে কম খরচের রাস্তা। এই ছোট মডিউলটাই গাড়ির ভেতরের নেটওয়ার্ক (CAN) আর তোমার ব্রেডবোর্ডের মাঝখানে দাঁড়িয়ে দর্জির কাজ করে। নিচে ওয়্যারিং, দুই বোর্ডে প্রথম মেসেজ পাঠানোর কোড, আর "কিছুই রিসিভ হচ্ছে না" সমস্যার পুরো তালিকা।
আগে CAN আসলে কী, দুই লাইনে। এটা গাড়ি-শিল্পের নয়েজ-প্রতিরোধী দুই তারের বাস — CAN_H আর CAN_L। মেসেজ চলে দুই তারের ভোল্টেজের পার্থক্যে, তাই মোটরের চাঙ্ক-চাঙ্ক নয়েজ ওকে কাঁপাতে পারে না। এক বাসে অনেক নোড বসে, প্রতিটা মেসেজে একটা ID থাকে, আর দুই নোড একসাথে কথা বলতে চাইলে কে আগে বলবে সেটা বাস নিজেই ঠিক করে নেয়। তুমি নিয়ন্ত্রণ করতে হবে না।
যা যা লাগবে
- ২টা MCP2515 CAN বাস মডিউল — একটা পাঠাবে, একটা পড়বে
- ২টা Arduino Uno (বা Uno + ESP32, নিচে ESP32 দিক আছে)
- ছোট টুইস্টেড পেয়ার তার বা এক-দুই স্প্যানের মেল-মেল জাম্পার
মডিউলে দুই চিপ বসে: MCP2515 কন্ট্রোলার, আর তার পাশে একটা ট্রান্সিভার — আমাদের পিনআউটে বোর্ডে TJA1050 শ্রেণির ট্রান্সিভার দেখানো। Arduino কন্ট্রোলারের সাথে SPI-তে কথা বলে, ট্রান্সিভার বাসের দুই তার চালায়। তাই Uno-র সাথে সাতটা তার, বাসের সাথে দুইটা। ব্যাপারটা ঠিক এতটুকুই।
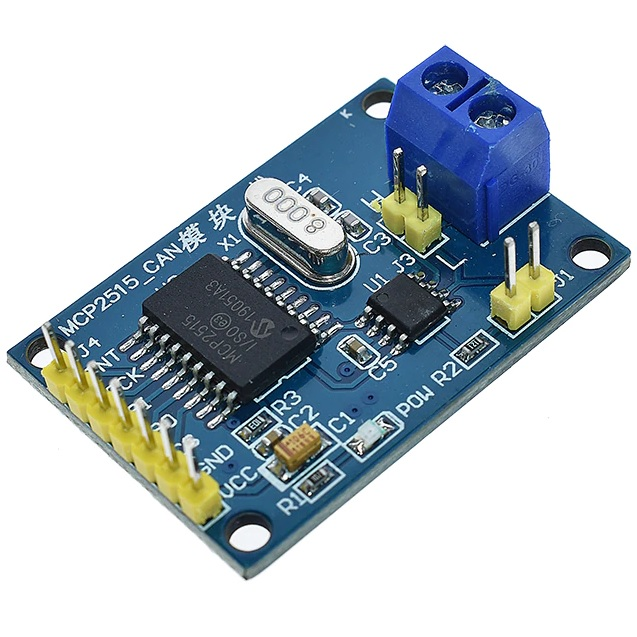

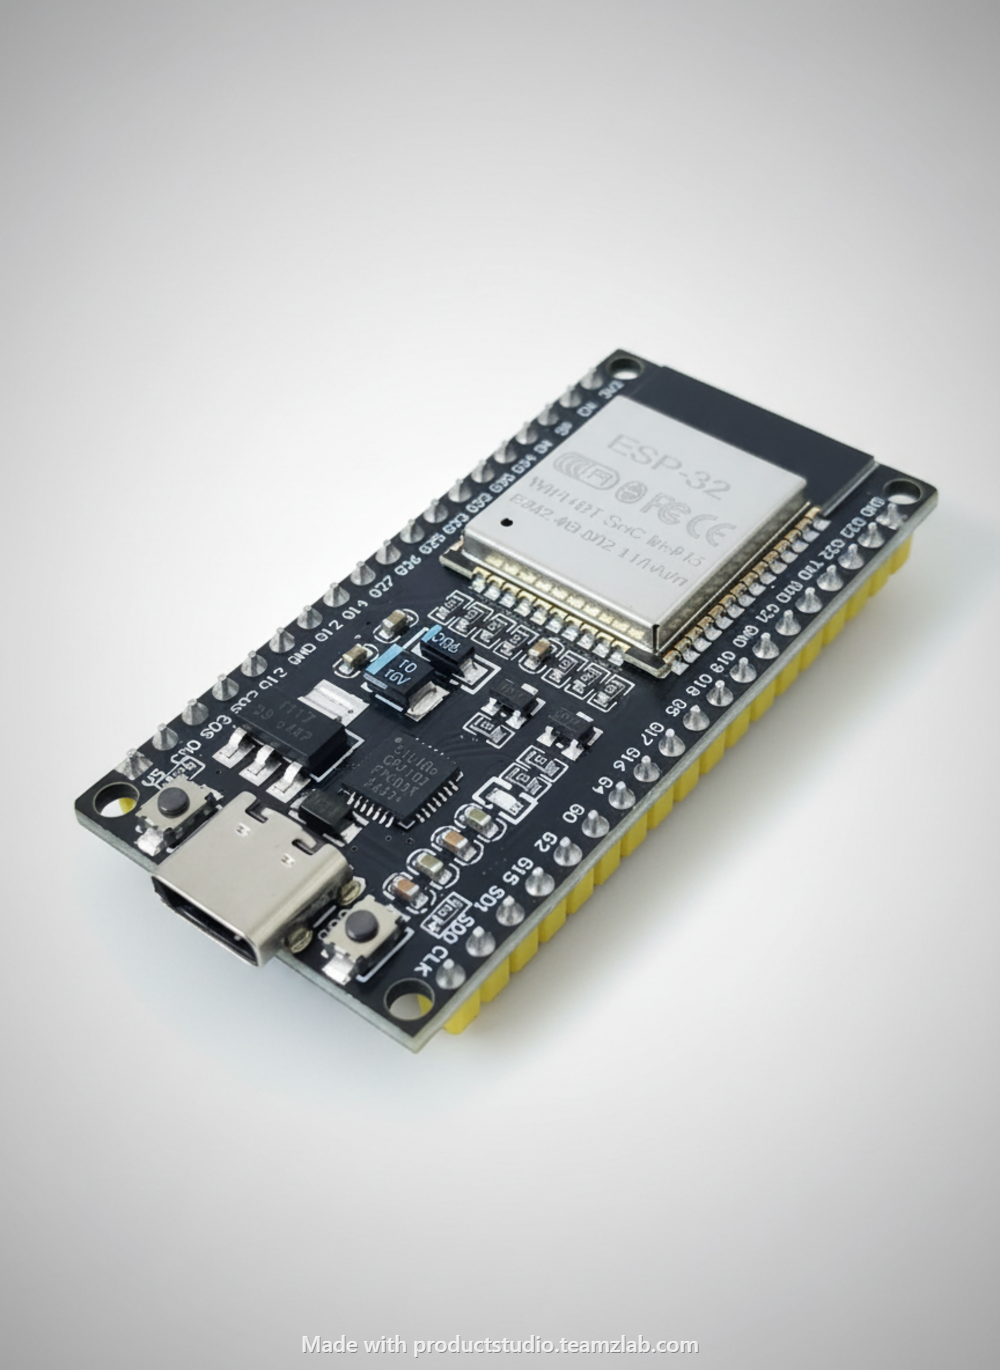
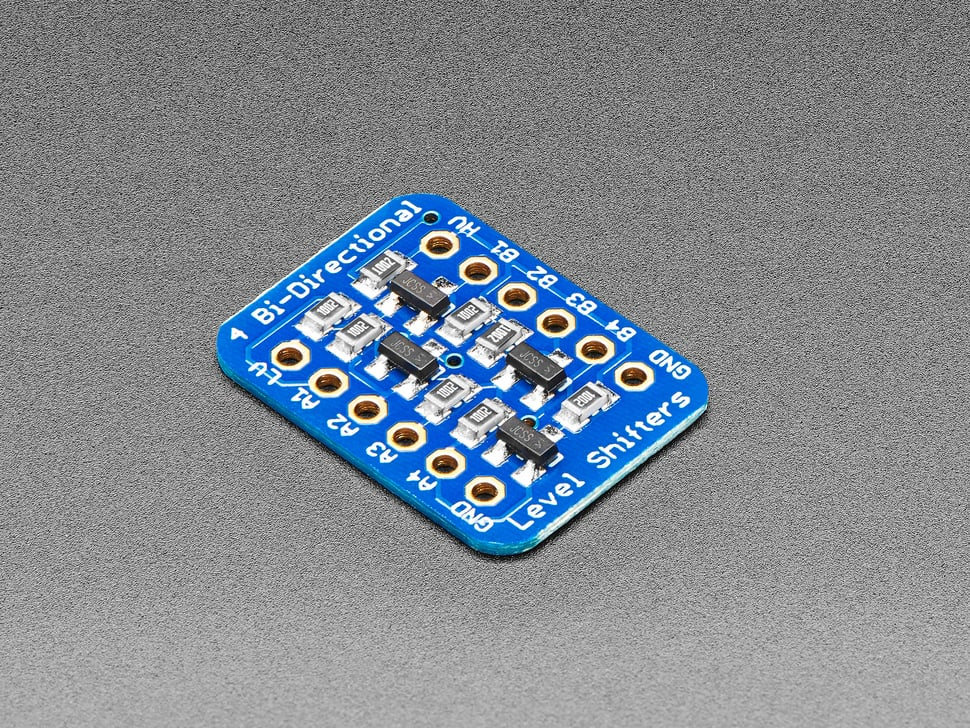
দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।
স্পেসিফিকেশন
| বিষয় | মান |
|---|---|
| কন্ট্রোলার | MCP2515 (Microchip) |
| ট্রান্সিভার | TJA1050 শ্রেণি |
| বোর্ডের ইন্টারফেস | SPI + INT পিন |
| VCC | 5V (বেশিরভাগ বোর্ডে) |
| বাস | CAN_H, CAN_L — স্ক্রু টার্মিনাল |
| টার্মিনেশন | বাসের দুই প্রান্তে 120Ω |
| কমন বড | 500 kbps (গাড়ির OBD2), 100 kbps ইত্যাদি |
Uno-র SPI ওয়্যারিং
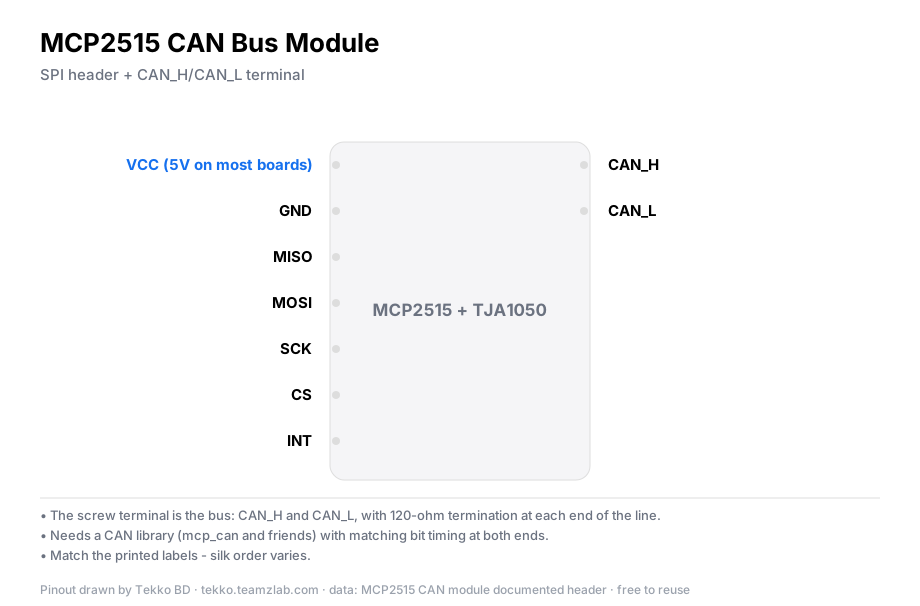
Uno-তে হার্ডওয়্যার SPI ঠিক এই পিনগুলোতেই বসে, তাই ম্যাপটা মুখস্থ হয়ে যায়:
| মডিউল পিন | Uno পিন |
|---|---|
| VCC | 5V |
| GND | GND |
| CS | D10 |
| SI (MOSI) | D11 |
| SO (MISO) | D12 |
| SCK | D13 |
| INT | D2 (ইচ্ছা হলে) |
INT পিন রিসিভ ইন্টারাপ্টে কাজে লাগে — শুরুর টেস্টে খালি রেখেও চলে।
দুই নোডে প্রথম মেসেজ
দুই মডিউল, দুই বোর্ড। একটা পাঠায়, আরেকটা পড়ে। বাসের জোড়া: এক মডিউলের CAN_H আরেকটার CAN_H-এর সাথে, CAN_L আর CAN_L-এর সাথে (উল্টো নয়)। আর দুই বোর্ডের GND একসাথে — কমন গ্রাউন্ড না থাকলে মেসেজ আসে না।
লাইব্রেরি: coryjfowler-র MCP_CAN (Library Manager-এ "mcp_can")। কোডে দুই মডিউলে হুবহু একই বড দিতে হবে — না মিললে কিছুই আসবে না। গাড়ির OBD2 যে 500 kbps-এ চলে, সেটা কমন বাছা; নিজের বাসে 100 kbps ধীর-নয়েজ বিকল্প।
পাঠানো বোর্ডে:
#include <SPI.h>
#include <mcp_can.h>

MCP_CAN CAN(10);          // CS = D10

void setup() {
  Serial.begin(115200);
  while (CAN.begin(MCP_ANY, CAN_500KBPS, MCP_8MHZ) != CAN_OK) {
    Serial.println("CAN init fail, retry");
    delay(200);
  }
  Serial.println("CAN init OK");
}

void loop() {
  byte data[8] = {1, 2, 3, 4, 5, 6, 7, 8};
  CAN.sendMsgBuf(0x100, 0, 8, data);   // ID 0x100, ৮ বাইট
  delay(1000);
}
রিসিভ বোর্ডে:
#include <SPI.h>
#include <mcp_can.h>

MCP_CAN CAN(10);

void setup() {
  Serial.begin(115200);
  while (CAN.begin(MCP_ANY, CAN_500KBPS, MCP_8MHZ) != CAN_OK) {
    Serial.println("CAN init fail, retry");
    delay(200);
  }
}

void loop() {
  unsigned char len;
  unsigned char buf[8];
  if (CAN.checkReceive() == CAN_MSGAVAIL) {
    CAN.readMsgBuf(&len, buf);
    Serial.print("ID 0x");
    Serial.print(CAN.getCanId(), HEX);
    for (byte i = 0; i < len; i++) {
      Serial.print(" ");
      Serial.print(buf[i]);
    }
    Serial.println();
  }
}
রিসিভ সাইডের সিরিয়াল মনিটরে প্রতি সেকেন্ডে ID 0x100 1 2 3 4 5 6 7 8 আসলেই প্রথম লুপ সফল।
টার্মিনেশন আর তার
CAN-এর সেই 120Ω টার্মিনেটর কথাটা এখানেই: বাসের দুই প্রান্তে একটা করে 120Ω রেজিস্টর CAN_H–CAN_L-এর মধ্যে বসে। অনেক মডিউলে বোর্ডেই রেজিস্টর আর ওর জাম্পার দেওয়া থাকে। নিয়ম:
- বাসের দুই প্রান্তে টার্মিনেটর চালু — এই টেস্টে দুই মডিউলই প্রান্ত, দুটোরই জাম্পার অন।
- মাঝের নোড (পরে তিন-চারটা যোগ করলে) টার্মিনেটর বন্ধ।
- সব খোলা বা সব বন্ধ — দুটোই ভুল; প্রথমটায় নয়েজ বাড়ে, দ্বিতীয়টায় সিগন্যাল ভাঙে।
তার হিসাবে ছোট টুইস্টেড পেয়ার সবচেয়ে ভালো; লম্বা লুজ জাম্পারে বাস অস্থির হয়। এই বেঞ্চ টেস্টে এক-দুই স্প্যান যথেষ্ট।
ESP32 দিক — নিজের CAN আছে
ESP32-র ভেতরে TWAI নামে নিজস্ব CAN কন্ট্রোলার আছে — বাইরের MCP2515 ছাড়াই চলে, শুধু একটা ট্রান্সিভার মডিউল লাগে বাসের দুই তার চালাতে। তাই Uno + ESP32 টেস্টে ESP32 পাশ থেকে MCP2515 বাদও দেওয়া যায়। একটা জিনিস ভাবতে হবে: ESP32-র লজিক 3.3V, আর এই মডিউল সাধারণত 5V-তে চলে, তাই সরাসরি জোড়ার আগে লেভেল শিফটার ভাবো। বিস্তারিত বোর্ডের পার্থক্য আমাদের ESP32 গাইডে।
যাচাই করুন
- দুই বোর্ডেই
CAN init OK— init fail হলে ওয়্যারিং আর CS পিন দেখো - রিসিভ সাইডে প্রতি সেকেন্ডে ID আর ৮ বাইট আসছে
- পাঠানো বোর্ডের তার খুলে দিলে রিসিভ থামে, আবার লাগালে ফেরে — বাসটাই চলছে তার প্রমাণ
সাধারণ সমস্যা
- কিছুই রিসিভ হয় না — দুই এন্ডের বড মিলে না। দুই কোডে হুবহু একই CAN_XXXKBPS আর একই ক্রিস্টাল মান (MCP_8MHZ) দাও।
- বড ঠিক, তবু আসে না — টার্মিনেটর নেই বা বেশি। দুই প্রান্তে একটা করে 120Ω চালু, মাঝে কিছুই না।
- init fail ছাপাচ্ছে — কোডে CS পিন ওয়্যারিংয়ের সাথে মিলছে না (MCP_CAN-এ শুরু
MCP_CAN CAN(10)), বা SPI তারের কোনোটা লুজ়। CS=D10, SI=D11, SO=D12, SCK=D13 মিলাও। - মেসেজ আসে তবু ভাঙা ভাঙা — CAN_H/CAN_L উল্টো, বা তার দুর্বল। H–H, L–L মিলাও, ছোট টুইস্টেড তার নাও।
- এক নোড পাঠায়, অন্যটা পায় না — কমন GND নেই। দুই বোর্ডের GND এক তারে জোড়ো। এর বাইরের এলোমেলো কমিউনিকেশন সমস্যা পুরো ডিবাগ ল্যাডার-এর ধাপে মিলাও।
প্রশ্নোত্তর
MCP2515 কী কাজে লাগে? Arduino-র সাথে CAN বাস জোড়ার মডিউল — দুই বা বেশি বোর্ডের মধ্যে নয়েজ-সহনশীল মেসেজ চালানো, গাড়ির বাস পড়া, আর লম্বা তারে দূরের নোডে সেন্সর ডেটা নেওয়া।
Uno-র কোন পিনে লাগাবো? VCC 5V, GND, CS→D10, SI→D11, SO→D12, SCK→D13। INT শুরুতে খালি। D11–D13 বাধ্যতামূলক কারণ Uno-র হার্ডওয়্যার SPI সেখানেই বসে।
CAN_H, CAN_L কোথায় যোগ করবো? দুই মডিউলের স্ক্রু টার্মিনালে — H আর H-এর সাথে, L আর L-এর সাথে, সাথে দুই বোর্ডের GND জোড়া। দুই প্রান্তে 120Ω টার্মিনেটর চালু রাখো।
কিছুই রিসিভ হচ্ছে না — কী দেখবো? ক্রমে: দুই কোডে বড এক কি না, টার্মিনেটর দুই প্রান্তে একটা করে কি না, CAN_H/CAN_L উল্টো হয়নি তো, আর দুই বোর্ডের GND কমন কি না। চার জায়গায় দশজনের নয়জন আটকে থাকে।
টেক্কো থেকে আরও
- Arduino Nano গাইড — দ্বিতীয় নোডের জন্য ছোট বোর্ড, SPI ম্যাপ একই ঘরানার
- RC522 RFID মডিউল গাইড — SPI জোড়ার আরেকটা কমন মডিউল, পিন ম্যাপের চেনা ছাঁদ
সূত্র
- Microchip MCP2515 stand-alone CAN controller — microchip.com
- MCP_CAN Arduino library (coryjfowler) — github.com