Digital Potentiometer Arduino-তে: MCP41010 গাইড
MCP41010-এর পিন আর SPI কমান্ড, কোডে 10kΩ-এর ২৫৬ ধাপ কীভাবে সেট করবে, ওয়াইপারের 1mA সীমা কেন জরুরি — বাংলা গাইড।
অ্যামপ্লিফায়ারের গেইন, ব্যাকলাইটের উজ্জ্বলতা, সেন্সরের অফসেট — এসব জায়গায় একটা পটের দরকার হয়। সমস্যা একটাই: ঘোরানো পটের হাতটা বক্স বন্ধ করার পরে পৌঁছায় না। digital potentiometer arduino-র জগতে এই জিনিসটার সমাধান MCP41010 — চিপের ভেতরের রেজিস্ট্যান্স SPI কমান্ডে বদলায়, তার ঘুরিয়ে দেওয়ার প্রশ্নই ওঠে না।
ভেতরে যা আছে: একটা সত্যিকারের রেজিস্টর অ্যারে, আর সেই অ্যারের ধাপগুলো ছোঁয়ার জন্য MOSFET সুইচ। তুমি কোডে যে নম্বর পাঠাবে, ওয়াইপার (নামের সাথে মানানসই, ঘোরে না কিন্তু) সেই ধাপে বসে যায়। মানে সাধারণ পট যা করে, এটাও ঠিক তা-ই করে — শুধু আঙুলের জায়গায় কমান্ড।
যা যা লাগবে
- ১টা MCP41010 ডিজিটাল পটেনশিওমিটার মডিউল
- Arduino Uno (বা যেকোনো বোর্ড, SPI থাকলেই চলে)
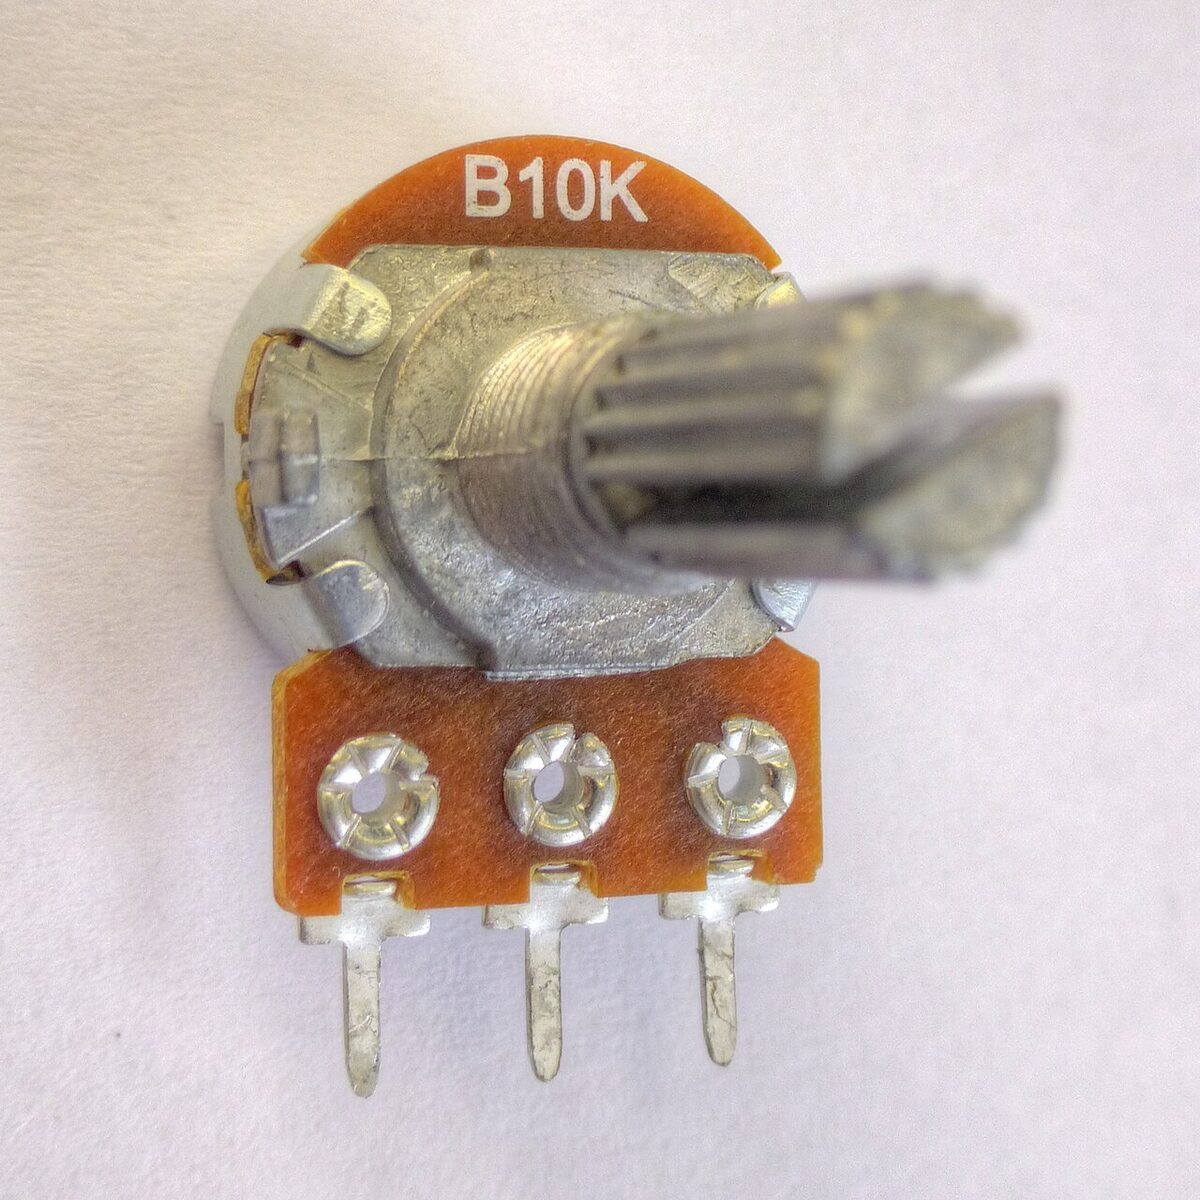
- তুলনার জন্য একটা সাধারণ 10k পট
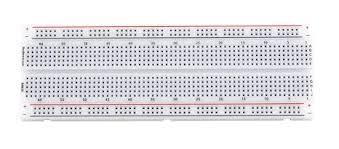
- ব্রেডবোর্ড আর জাম্পার তার
- মাল্টিমিটার

দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।
স্পেসিফিকেশন
| MCP41010 | মান |
|---|---|
| চ্যানেল | ১টা |
| রেজিস্ট্যান্স | 10 kΩ |
| ধাপ | ২৫৬ (8-bit) |
| ধাপ প্রতি | ≈39 Ω |
| ইন্টারফেস | SPI (CS/SCK/SI) |
| VCC | 2.7–5.5 V |
| ওয়াইপার কারেন্ট | ≈1 mA |
শেষ লাইনটা টেবিলের সবচেয়ে জরুরি: ওয়াইপার প্রতি শাখায় প্রায় 1 mA-র বেশি টানতে পারে না। ওয়াইপারটা পাওয়ার সুইচ না, সিগন্যাল-লেভেলের যন্ত্র — এই এক লাইন মনে থাকলে চিপ বাঁচবে।
সার্চে X9C103S-এর নামও ঘুরে আসে — ওটা উল্টো স্টাইলের: up/down পালসে এক ধাপ করে ওঠে-নামে, SPI নেই। এই পোস্ট MCP41010 নিয়ে; পরিবারের বড় ভাই MCP42010-এ দুই চ্যানেল।
পিন চেনা আর ওয়্যারিং
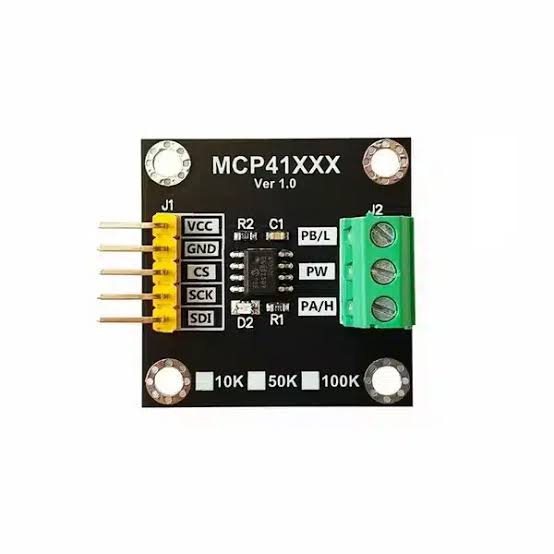
মডিউলের কন্ট্রোল পাশে থাকে VCC, GND, CS, SCK, SI। রেজিস্ট্যান্স পাশে থাকে PA0, PB0 (দুই মাথা) আর PW0 (ওয়াইপার)। Uno-র সাথে মেলাও:
| মডিউল | Arduino |
|---|---|
| VCC | 5V |
| GND | GND |
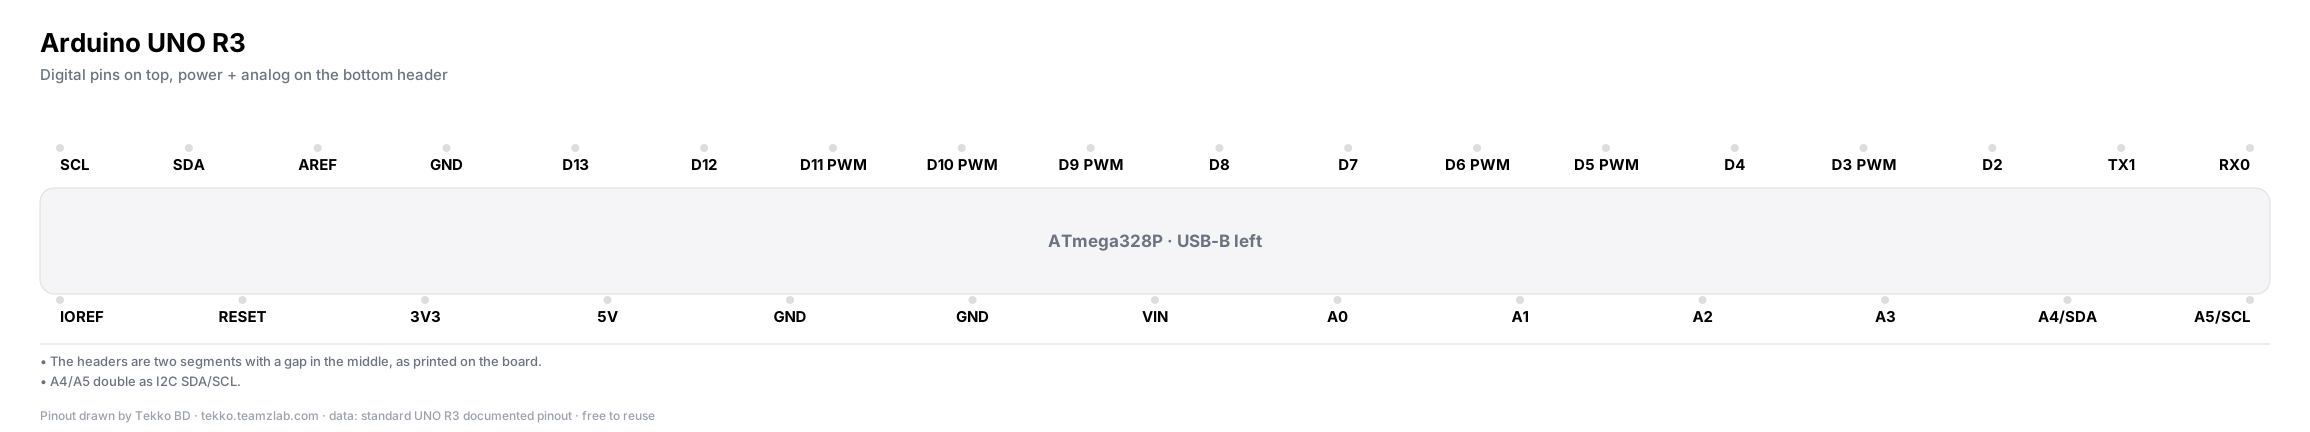
| CS | D10 |
| SCK | D13 |
| SI | D11 |
CS/SCK/SI তিনটা মানেই hardware SPI বাস। PA0–PB0-র মধ্যের 10k-কে ওয়াইপার দুই ভাগ করে — সাধারণ পট যেভাবে ভোল্টেজ ডিভাইডার বসে, এটাও ঠিক সেভাবে বসে: PA0-তে ইনপুট ভোল্টেজ, PB0 GND-তে, PW0 থেকে আউটপুট।
SPI কোড
MCP41010-কে দুই বাইট পাঠাতে হয়: আগে কমান্ড বাইট, পরে ভ্যালু। ওয়াইপার 0-তে লেখার কমান্ড বাইট 0x11, ভ্যালু 0 থেকে 255।
#include <SPI.h>

const int CS_PIN = 10;

void potWrite(byte value) {
  digitalWrite(CS_PIN, LOW);
  SPI.transfer(0x11);    // কমান্ড: ওয়াইপার 0-তে লেখো
  SPI.transfer(value);   // ভ্যালু: 0–255
  digitalWrite(CS_PIN, HIGH);
}

void setup() {
  pinMode(CS_PIN, OUTPUT);
  digitalWrite(CS_PIN, HIGH);   // CS বাইরে থাকলে চিপ কথা শোনে না
  SPI.begin();
}

void loop() {
  potWrite(0);      // এক মাথায়
  delay(1000);
  potWrite(128);    // মাঝে ≈5k
  delay(1000);
  potWrite(255);    // অন্য মাথায়
  delay(1000);
}
SPI মোড 0, MSB আগে — লাইব্রেরির ডিফল্টই ওটা, আলাদা করে কিছু সেট করতে হয় না। CS নিচে (LOW) পড়ে যাওয়ার পরে যত বাইট যাবে, সব এক কমান্ডের অংশ; CS আবার উঁচু হলে চিপ সেটা প্রয়োগ করে।
মাপা
মাল্টিমিটার রেজিস্ট্যান্স রেঞ্জে PA0–PW0 আর PB0–PW0 মাপো। potWrite(0)-তে এক জোড়া প্রায় 0, আরেক জোড়া প্রায় 10k; potWrite(128)-এ মাঝামাঝি; potWrite(255)-এ উল্টো। ভোল্টেজ ডিভাইডার লাগিয়ে থাকলে PW0-তে DC ভোল্টেজ মাপো — 0, মাঝামাঝি, পূর্ণ এভাবে লাফাবে।
টিপস
ওয়াইপারে ≈1 mA-র নিয়ম: LED সরাসরি চালাতে যাবে না, মোটর তো নয়ই। ওয়াইপার দেও অ্যামপ্লিফায়ারের ইনপুট, ড্রাইভারের সেটপয়েন্ট, কিংবা op-amp-এর ফিডব্যাক — যেখানে "সেটিং" দরকার, "শক্তি" না।
যাচাই করুন
কোড আপলোড করে PW0-তে প্রোব ধরো। প্রতি সেকেন্ডে মান তিন জায়গায় ঘুরবে — এক মাথা, মাঝ, আরেক মাথা। মান একটু এদিক-ওদিক হবে (39 Ω ধাপে ধাপে যায়, মসৃণ না), তাও ঠিকই আছে। আর PA0–PB0-র মোট রেজিস্ট্যান্স মেপলে দেখবে সব অবস্থাতেই 10k — ওয়াইপার মোটটা বদলায় না, ভাগটা সরায়।
সাধারণ সমস্যা
- pot কাজ করছে না, উত্তর ফেরত আসে না — CS সত্যিই LOW হচ্ছে কিনা দেখো, নয়তো SPI মোড ভুল। মাল্টিমিটারে CS লাইনে পালস আসছে কিনা চেক করো; কোডের
digitalWrite(CS_PIN, LOW)-এর ঠিক আগে-পরে লাইনটা নামে-উঠে না করলে চিপ কিছুই শোনেনি। - মডিউল গরম, মারা যায় — ওয়াইপারে 1 mA-র বেশি লোড বসেছে। LED/মোটর সরিয়ে দাও; লোড দরকার হলে ট্রানজিস্টর বা ড্রাইভারের ওপাশে দাও, ওয়াইপার শুধু সিগন্যাল দেবে।
- মান লাফায়, এলোমেলো আচরণ — একই CS-এ আরেকটা SPI ডিভাইস থাকলে বাসের সীমানা ভাঙছে। প্রতি ডিভাইসে আলাদা CS পিন দাও।
- কখনো চলে কখনো না — PA0/PB0/PW0 চেনা ভুল হলে এমন হয়। ওয়াইপারটা মাঝের পিন — মাপে মিলিয়ে নাও, সিল্কের গল্পে বিশ্বাস করো না।
আরও জানুন
- দুই মাথা PA0–PB0 দুটোই ব্যবহার করলে এটা পটেনশিওমিটার (ভোল্টেজ ডিভাইডার); শুধু ওয়াইপার আর এক মাথা নিলে রিওস্ট্যাট (ভ্যারিয়েবল রেজিস্টর)। দুই চেহারাই সার্কিটে কাজে লাগে — চাহিদা অনুযায়ী বাছো।
- ওয়াইপারের জায়গা চিপ মনে রাখে না — পাওয়ার গেলে সেটিং হারিয়ে যায়। চালু হওয়ার পরে কোডে আবার সেট করে দাও। সেটিং টিকিয়ে রাখা দরকার হলে সাথে একটা EEPROM মেলানো প্রচলিত জোড়া — আসল মানটা সেখানে ঘুমায়, চালু হলে কোড ওই মান এনে ওয়াইপারে বসিয়ে দেয়।
প্রশ্নোত্তর
MCP41010 কত ওহম? 10 kΩ, ২৫৬ ধাপে ভাগ করা — ধাপ প্রতি ≈39 Ω। একই পরিবারে 50k (MCP41050) আর 100k (MCP41100) ভার্সনও আছে; নামের শেষের দুই ডিজিটেই রেজিস্ট্যান্স লুকিয়ে থাকে।
ওয়াইপার দিয়ে কি মোটর/LED চালানো যাবে? না। ওয়াইপার ≈1 mA-র বেশি টানলে চিপ মরে। LED স্পিড-ব্রাইটনেস কন্ট্রোল দরকার হলে PWM পিন ব্যবহার করো — কাজটা কোড দিয়েই হয়, চিপ লাগে না।
pot কাজ করছে না কী দেখবো? তিনটা জায়গা ক্রমে দেখো: CS পালস আসছে কিনা, SPI মোড 0 কিনা, আর PA/PB/PW চেনা ঠিক কিনা। বেশিরভাগ "মরা" চিপ আসলে এই তিনটার কোনো একটায় আটকে থাকে।
টেক্কো থেকে আরও
- LDR দিয়ে অ্যানালগ পড়া — ভোল্টেজ ডিভাইডারের অন্য দিকটা
- Arduino Uno R3 গাইড — SPI পিনগুলো কোথায় বসে
সূত্র
- Microchip MCP41/42XX Digital Potentiometer datasheet — ww1.microchip.com/downloads/en/DeviceDoc/22059b.pdf