MG90S Servo Arduino গাইড — মেটাল গিয়ার কখন দরকার
MG90S সার্ভোর মেটাল গিয়ার, টর্ক আর ওয়্যারিং — SG90 থেকে কী আলাদা, কোন কাজে একই সাইজের বদলে মেটাল গিয়ারটা নেবে, আর কাঁপা বা গরম হলে কী করবে।
রোবট আর্মের কবজিতে একটা SG90 লাগিয়ে কয়েক সপ্তাহ চালানোর পর হর্ন ঘোরার জায়গায় ঘোরে, মোটর শুধু গুনগুন করে — খুললে দেখা যায় প্লাস্টিক গিয়ারের দাঁত সমান খালি। ওই দিনটার পরেই বেশিরভাগ মানুষ MG90S servo Arduino সেটআপে চলে আসে। এই লেখায় MG90S-এর নিজের কথাই আছে: মেটাল গিয়ারটা আসলে কোথায় কাজে দেয়, টর্ক কত, কোন পিনে লাগে, আর কাঁপা বা গরম হলে কী করবে।
এক লাইনে বলি কেন এই সার্ভো জনপ্রিয়: SG90-এর হুবহু মাইক্রো বডি, ভেতরের প্লাস্টিক গিয়ারের জায়গায় মেটাল গিয়ার। স্ক্রু, হর্ন, মাউন্ট — সব SG90-এর সাথে মেলে। মানে প্রজেক্টের কিছু বদলাতে হয় না, শুধু জিনিসটা বদলাও, গিয়ার আর ঝামেলা কমে।
যা যা লাগবে
- ১টা MG90S মেটাল গিয়ার মাইক্রো সার্ভো
- Arduino Uno বা যেকোনো বোর্ড
- ফিমেল-ফিমেল জাম্পার তার (সার্ভোর প্লাগ ফিমেল)
- লোড দিয়ে টেস্ট করলে আলাদা 5V সাপ্লাই
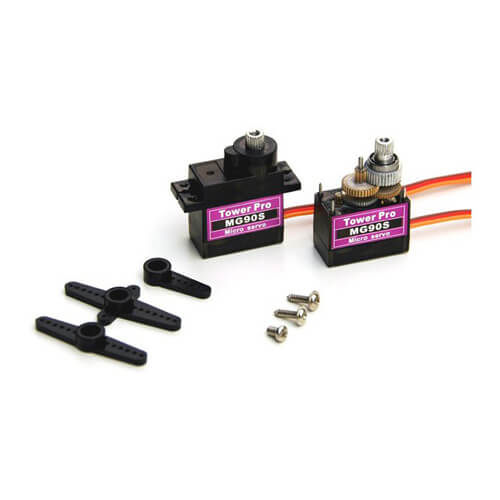
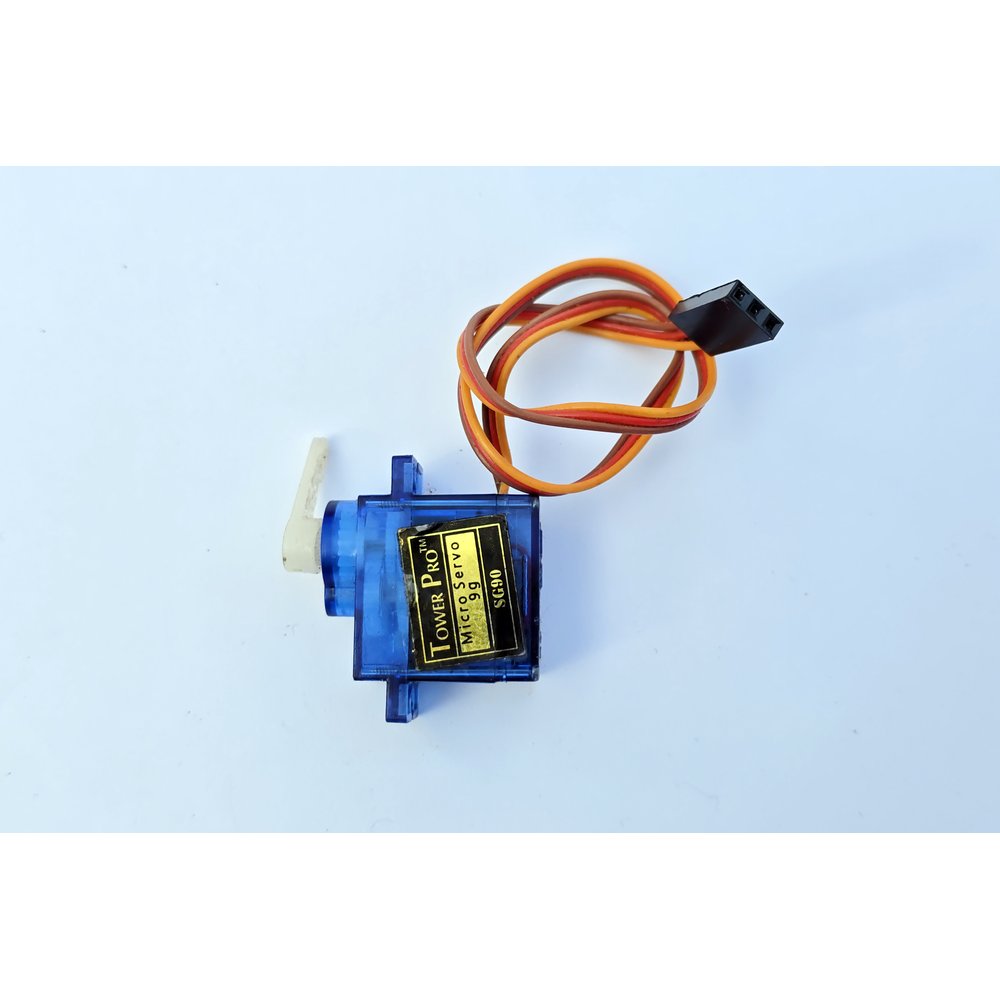

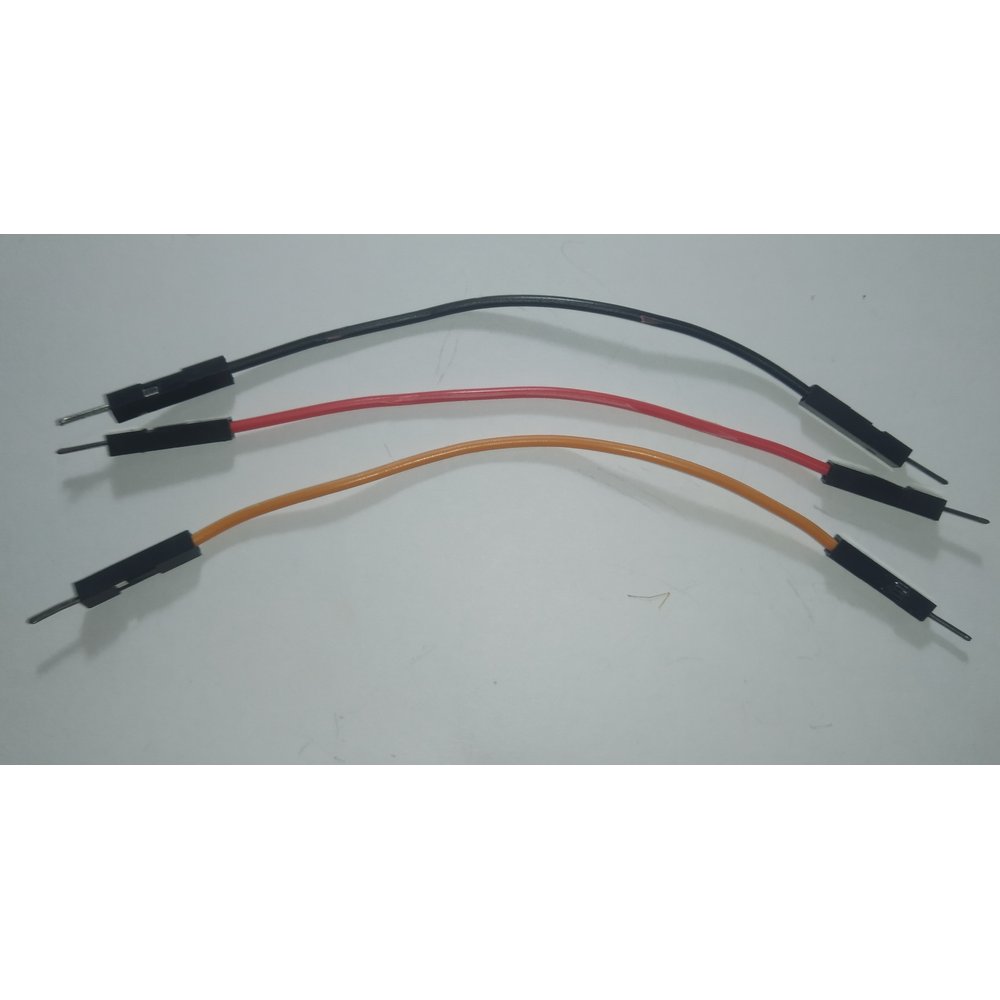
দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।
স্পেসিফিকেশন
| বিষয় | মান |
|---|---|
| সাইজ | মাইক্রো — SG90-এর একই ফর্ম ফ্যাক্টর |
| ওজন | ≈13–14 g |
| গিয়ার | মেটাল |
| টর্ক | ≈2.2 kg·cm @ 4.8V (SG90-এর প্লাস্টিক গিয়ার ইউনিট ≈1.8) |
| ভোল্টেজ | 4.8–6V |
| রেঞ্জ | ≈180°, ক্লোনে একটু কম |
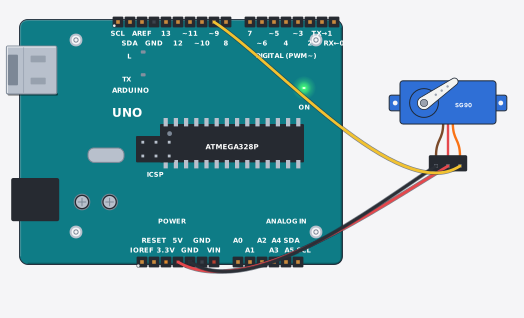
| তার | বাদামি GND, লাল VCC, কমলা সিগন্যাল |
| কন্ট্রোল | Arduino Servo.h, write(angle) |
টর্কের সংখ্যাটা TowerPro-র ইউনিট মান; নকল ক্লোনে একটু কম-বেশি হয়।
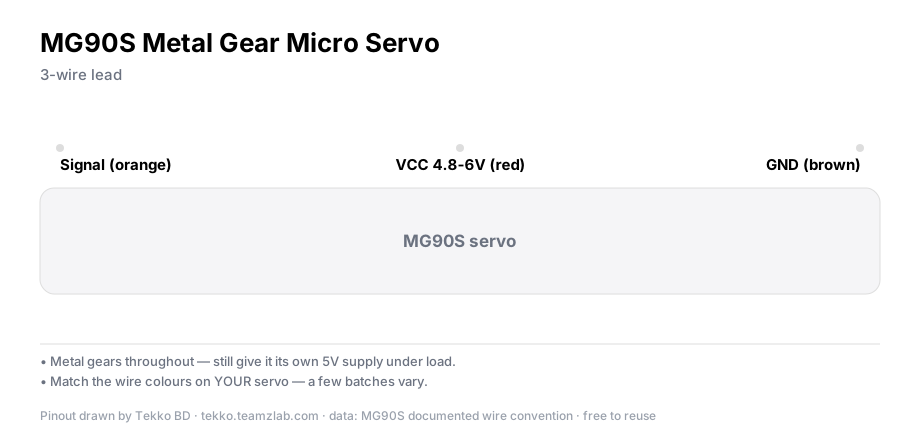
Uno-র সাথে তার
তিন তার, SG90-এর মতোই:
- বাদামি → GND
- লাল → Uno-র 5V
- কমলা → D9 (যেকোনো PWM ডিজিটাল পিন চলে)
গ্রাউন্ড কমন রাখা বাধ্যতামূলক — পরে আলাদা সাপ্লাই জুড়লেও ওর GND Uno-র GND-র সাথেই থাকবে।
একটা MG90S বেঞ্চে Uno-র 5V পিনে চলে যায়। কিন্তু সার্ভো লোডে আটকে গেলে কারেন্ট লাফিয়ে বাড়ে, তখন Uno রিসেট খেতে পারে। রোবটের জয়েন্টের মতো আসল লোড দিয়ে চালাবে — সেখান থেকেই আলাদা 5V অ্যাডাপ্টার।
প্রথম চালা
Servo.h লাইব্রেরি আগে থেকেই আছে। এই কোডটা সার্ভোকে ৪৫ ডিগ্রি পরপর হাঁটায়, মাঝে মাঝে ফিরে আসে — জয়েন্টের মতো নড়াচড়া দেখতে:
#include <Servo.h>

Servo joint;

void setup() {
  joint.attach(9);
}

void loop() {
  for (int a = 0; a <= 180; a += 45) {
    joint.write(a);
    delay(400);
  }
  delay(600);
  joint.write(0);          // এক লাফে শুরুতে
  delay(800);
}
মেকানিক্সে বাধা থাকলে 0–180 পুরোটা ব্যবহার না করে বাস্তবের রেঞ্জে সীমা বাঁধে দাও — কোনো সার্ভোকেই লোড দিয়ে শেষ মাথায় ঠেলে রাখা ভালো না।
লোড দিয়ে টেস্ট
খালি হর্নে সব সার্ভোই ভালো চলে। আসল পরীক্ষা লোড লাগানোর পরে: হালকা কাগজের ঠেলা, তারপর আসল জিনিসটা। চলে গেলে থাকো। কাঁপলে বা গুনগুন করলে নিচের সমস্যা তালিকায় যাও।
টিপস
মেটাল গিয়ার মানেই সব ঠিক না — মোটর আর বিয়ারিং তখনও তার সীমার ভেতরে। মেটাল গিয়ারের সার্ভোতে চাপ দিয়ে চালাতে থাকলে গিয়ার বাঁচে, মোটরটা মরে। সীমার মধ্যে রাখার সহজ নিয়ম: বাধা খাওয়ার সাথে সাথে কারণটা মেকানিক্সে খোঁজো, বিদ্যুতে না।
যাচাই করুন
- ০ → ৪৫ → ৯০ → ১৩৫ → ১৮০ হয়ে এক লাফে ০-তে ফেরে
- লোডে চালালেও কোণ ধরে রাখে, হর্ন হাতে চেপে ধরলে একটু গুনগুন করে জায়গায় থাকার চেষ্টা করে
- দুই-তিন মিনিট চালানোর পর বডি উষ্ণ, আঙুল পোড়ানোর মতো গরম না
সাধারণ সমস্যা
- জিগজ্যাগ করে কাঁপছে — শেয়ার্ড 5V-তে ভোল্টেজ ড্রপ। আলাদা 5V সাপ্লাই দাও, গ্রাউন্ড কমন রাখো। বেশিরভাগ "খারাপ সার্ভো" আসলে এই কারণেই খারাপ।
- কোণ একটু এদিক-ওদিক — ক্লোন ইউনিটে ক্যালিব্রেশন পালস ভিন্ন হয় (500–2500 µs পর্যন্ত পালটে যেতে দেখা যায়)।
write()-এর বদলেwriteMicroseconds()দিয়ে নিজের ইউনিটের মান মিলিয়ে নাও। - গরম, পোড়া গন্ধ — মেকানিক্যাল জ্যাম বা ওভারলোড। সাথে সাথে পাওয়ার কেটে দাও, হর্ন হাতে ঘুরিয়ে দেখো কোথাও আটকে আছে কি না। গন্ধ আসা মানে সাধারণত কয়েল আংশিক পুড়ে গেছে বোঝায় — ওই ইউনিটে আর ভরসা করো না।
- গিয়ারে খড়খড়, লোডের মুহূর্তে কোণ স্কিপ করে — মেটাল গিয়ারও ক্ষয় হয়, বিশেষ করে বারবার বাধা খেলে। সার্ভো খুলে গিয়ারের দাঁত দেখো; খালি থাকলে গিয়ার সেট বদল বা ইউনিট বদল।
সার্ভো ঠিক কিন্তু বোর্ড আপলোডই নিচ্ছে না — সেদিকে হাত দিতে চাইলে আমাদের পুরো ডিবাগ ল্যাডার পাশে রাখো, কেবল বোর্ডের সমস্যাগুলো ধাপে ধাপে ওখানে।
মেটাল গিয়ারটা কোথায় সত্যি দরকার
গিয়ার ফাটে যেখানে মেকানিক্যাল জোর পড়ে — রোবট আর্মের জয়েন্ট, পুশ-পুল লিংকেজ, বারবার বাধা খাওয়া লিফটার। এই জায়গাগুলোতে SG90 তাড়াতাড়ি হার মানে, MG90S টিকে।
উল্টো দিকে: দরজার ল্যাচ, স্মার্ট ডাস্টবিনের ঢাকনা, মডেল স্টিয়ারিং ডেমো — হালকা এই কাজগুলোতে SG90-ই যথেষ্ট, দামও কম। প্রথম সার্ভো হলে আমি SG90 দিয়ে শুরু করতাম; গিয়ার খাওয়ার পর MG90S।
প্রশ্নোত্তর
MG90S কত টর্ক দেয়? ≈2.2 kg·cm @ 4.8V — একই সাইজের প্লাস্টিক গিয়ার SG90-এর ≈1.8-এর একটু উপরে। মেটাল গিয়ারের আসল লাভ তবু টর্কের চেয়ে টেকসইতা: জোর পড়লে গিয়ারের দাঁত এত সহজে পড়ে না।
MG90S নাকি SG90? কাজ আর বাজেট দুটো একই থাকলে SG90। জয়েন্ট, লিংকেজ বা বারবার বাধার কাজ হলে MG90S। সার্ভো পরিবারের পুরো তুলনা — SG90, MG996R, DS3218 পর্যন্ত — আমাদের SG90 গাইডে এক টেবিলে আছে।
MG90S কাঁপছে কেন? বেশিরভাগ ক্ষেত্রে কারণটা পাওয়ার: Uno-র 5V পিন লোডে ড্রপ খাচ্ছে। আলাদা 5V + কমন গ্রাউন্ড দিয়ে দেখো। তাতেও থাকলে ক্যালিব্রেশন পালস মেলাও।
ESP32 দিয়ে চালানো যাবে? যাবে। ESP32 Servo লাইব্রেরি নাও। সিগন্যাল 3.3V-তেও এই ক্লাসের সার্ভো বুঝে নেয়, কিন্তু সার্ভোর VCC তবু 5V থেকেই দাও — 3.3V সাপ্লাইয়ে টর্ক পড়ে যায়।
টেক্কো থেকে আরও
- SG90 সার্ভো মোটর গাইড — পরিবারের তুলনা আর প্রথম সার্ভোর বেসিক
- বিজ্ঞান প্রজেক্ট আইডিয়া — সার্ভো কোন প্রজেক্টে বসে
- HC-SR04 গাইড — সার্ভোর সাথে স্মার্ট ডাস্টবিনের জুটি
- রোবটিক্স ক্যাটাগরি — SG90, MG90S, MG996R এক জায়গায়
সূত্র
- TowerPro MG90S অফিসিয়াল প্রোডাক্ট পেজ — towerpro.com.tw
- Arduino Servo library reference — arduino.cc
কেনার আগে ফ্রি চালিয়ে দেখো
এই প্রজেক্টটা Tekko Sim-এ ব্রাউজারেই চালিয়ে দেখা যায় — কিছু কিনার আগেই।
Servo এদিক-ওদিক ঘোরানো — Sim-এ চালাও