Mecanum wheel robot Arduino গাইড: পাশে হাঁটানো সেটআপ
মেকানাম চাকা পাশে আর কাতারে যায় কীভাবে, চার চাকা কোন দিকে লাগাতে হয়, দুই L298N দিয়ে Arduino-র মুভমেন্ট লজিক — বাংলা গাইড।
সাধারণ চার চাকার রোবট সামনে যায়, পেছনে যায়, ঘোরে — ব্যস। পাশে সরতে চাইলে আগে দিক ঘুরাতে হয়। মেকানাম চাকা এই নিয়মটাই ভাঙে: গাড়ি সোজা দাঁড়িয়ে থেকেই ডানে-বাঁয়ে সরে যায়, কাতারে হাঁটে। লাইন ধরে গিয়ে পাশে সরে জিনিস তোলা — এই মুভ যেই প্রজেক্টে দরকার, সেখানেই এই চাকা। এই লেখায় mecanum wheel robot arduino সেটআপের তিনটা জিনিস থাকবে: চাকা কোন দিকে লাগাতে হয়, দুইটা L298N দিয়ে ওয়্যারিং, আর মুভমেন্ট লজিক টেবিল।
আগে একটা কথা। মেকানাম চাকা দামে সাধারণ চাকার দ্বিগুণ-তিনগুণ, আর ভুল দিকে লাগালে সবচেয়ে দামি ফিচারটাই — স্ট্রাফ — কাজ করে না। কাজের অর্ধেক তাই চাকা বসানো, কোড নয়।
যা যা লাগবে
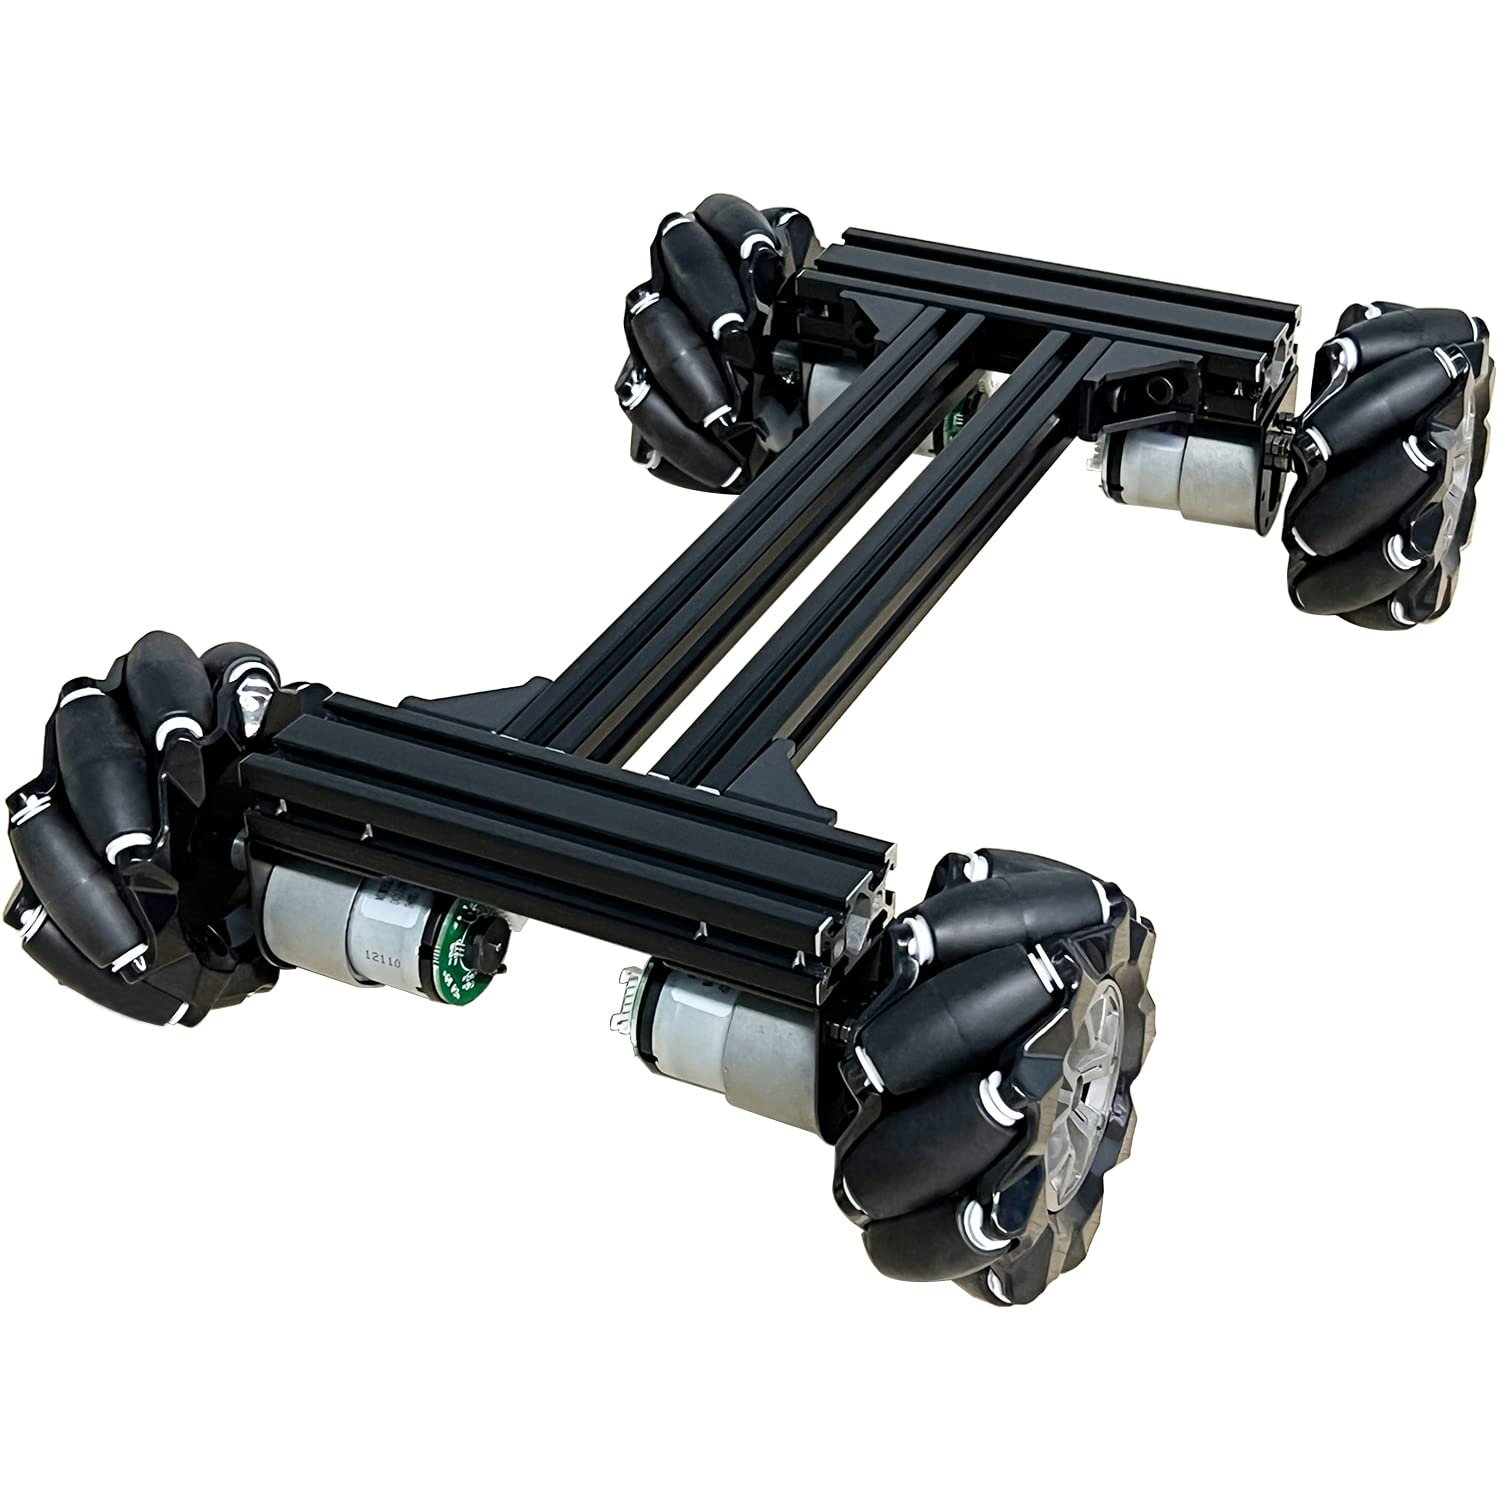
- ১টা মেকানাম হুইল রোবট চেসিস কিট
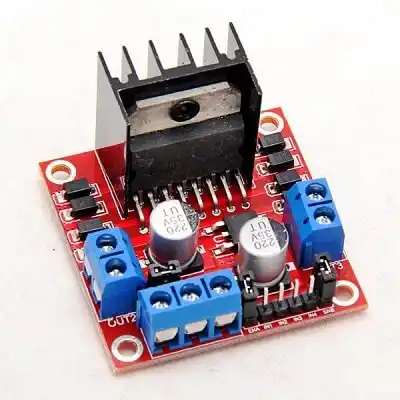
- দুইটা L298N মোটর ড্রাইভার — চার মোটরে চার চ্যানেল চাই
- Arduino Uno (Mega হলে আরও আরাম, পিন ফুরাবে নিশ্চিন্তে)
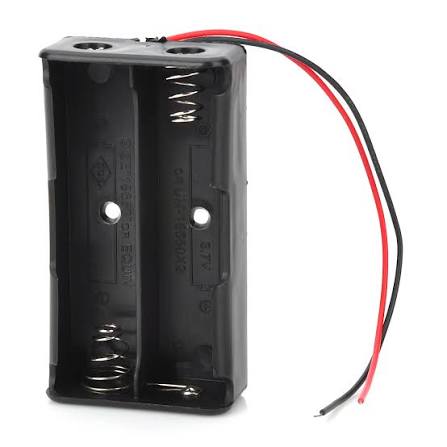
- 2S 18650 ব্যাটারি হোল্ডার আর দুইটা সেল — ড্রাইভারের মোটর সাইডের জন্য
- জাম্পার তার (M-M বেশি লাগবে, F-F সাথে রাখলে ভালো)

দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।
স্পেসিফিকেশন
| বিষয় | মান |
|---|---|
| চাকা | ৪টা, গায়ে ৪৫° কাত রোলার |
| মোটর | ৪টা DC গিয়ার মোটর |
| ড্রাইভার | দুইটা L298N = মোট ৪ চ্যানেল |
| Arduino পিন | ১২টা (৪টা EN + ৮টা IN) |
| মোটর সাপ্লাই | 2S Li-ion, 7.4V নমিনাল |
| মুভমেন্ট | সামনে-পেছনে, দুই পাশে স্ট্রাফ, জায়গায় ঘোরা |
মেকানাম হুইল কীভাবে কাজ করে: ৪৫° রোলার
চাকার গায়ের রিমে ছোট ছোট বাঁকা রোলার বসানো, প্রতিটা ৪৫° কোণে। চাকা সামনে ঘুরলে রোলারগুলো তাদের কাতের দিকেও গড়িয়ে দেয় — চাপটা একটু পাশে চলে যায়। চার চাকার চাপ একসাথে জোড়া লাগালেই ব্যাপারটা নিয়ন্ত্রিত হয়: কোন চাকা কোন দিকে ঘুরবে ঠিক করে দিলে গাড়ি হেলে না গিয়ে সোজা সরে যায়।
চারটা মুভ তাই ওই এক টেবিলেই: সামনে, পেছনে, স্ট্রাফ (পাশে হাঁটা), জায়গায় ঘোরা। স্ট্রাফের সময় খেয়াল করলে দেখবে কাতারের দুই চাকা সামনে, বাকি দুই চাকা পেছনে — রোলারের কাত ওই ঘুর্ণিটাকে পাশের গতিতে বদলে দেয়।
বাঁয়ে-ডানে আয়না চাকা
এখানেই সবাই আটকায়। চারটা চাকা এক রকম দেখায়, কিন্তু আসলে দুই জোড়া: বাঁয়ের চাকার রোলার এক দিকে কাত, ডানের চাকার রোলার আয়নার মতো উল্টো। একই দিকে চারটা লাগিয়ে দিলে সামনে তো যাবেই, কিন্তু স্ট্রাফ দিলেই কাত হয়ে ঘুরে যাবে।
চাকাগুলোতে মার্কিং থাকলে সুবিধা — কিটের চাকায় A/B লেখা আছে কি না খুলে দেখে নাও। না থাকলে রোলারের কাত দেখে বাঁয়ের জোড়া আর ডানের জোড়া আলাদা করো, টেবিলে বসিয়ে দুই পাশে আয়নার মতো পড়ছে কি না মিলাও।
চাকা বসানো
চেসিস উল্টো করে বসাও। বাঁয়ের দুই চাকা এক জোড়া, ডানের দুইটা আয়না জোড়া — এই হিসেবেই বসাও। বসানোর পর উপর থেকে দেখো রোলারের কাত একটা প্যাটার্নে পড়ছে কি না: কোনো এক চাকা অন্যদের চেয়ে আলাদা কাতে থাকলে ওটাই ভুল পাশের চাকা, খুলে বদলে বসাও। এখন দশ মিনিটের কাজ, পরে ডিবাগের এক ঘণ্টা।
দুই L298N-এর ওয়্যারিং
চার মোটর মানে চার চ্যানেল। একটা L298N দুই মোটর চালায়, তাই দুইটা লাগবেই — সামনের দুই মোটর একটার চার আউটপুট টার্মিনালে, পেছনের দুই মোটর আরেকটার।
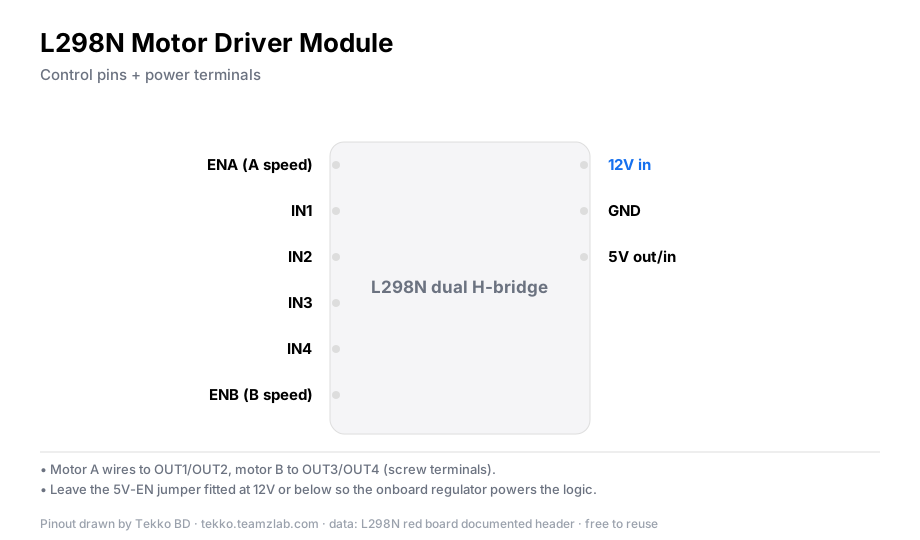
কন্ট্রোল পিনের হিসাব: প্রতিটা ড্রাইভারে ছয়টা — ENA, IN1–IN4, ENB। দুই ড্রাইভার মানে বারোটা, আর Uno-র D2 থেকে D13 — হুবহু বারোটা। স্পিডের জন্য EN চারটা PWM পিনে (D5, D6, D9, D10), IN আটটা বাকি পিনে।
দুটো জিনিস ভুললে চলবে না। এক — দুই ড্রাইভারের GND আর Arduino-র GND সব এক জায়গায় জোড়া থাকবে, কমন গ্রাউন্ড ছাড়া সিগন্যালের কোনো মানে হয় না। দুই — 7.4V সাপ্লাইয়ে L298N-এর 5V-EN জাম্পার লাগানো থাকো, তাহলে বোর্ডের নিজের রেগুলেটরই লজিক সাইড চালায়।
সতর্কতা
চার মোটর একসাথে ঘোরার সময় মোট কারেন্ট Arduino-র 5V পিন থেকে নেওয়ার মতো নয়। মোটর সাইডের পাওয়ার সবসময় ব্যাটারি থেকে ড্রাইভারের 12V টার্মিনালে, Arduino শুধু সিগন্যাল দেবে। USB-র ওপর ভরসা করলে বোর্ড ব্রাউনআউটে রিসেট হবে — "মাঝপথে গাড়ি থেমে যায়" ঘটনার বেশিরভাগ কারণ এটাই।
মুভমেন্ট লজিক টেবিল আর প্রথম কোড
চাকাগুলোকে FL (সামনে-বাঁয়ে), FR, RL, RR নাম দাও। ঘুর্ণির দিক + মানে সামনে, − মানে পেছনে:
| মুভ | FL | FR | RL | RR |
|---|---|---|---|---|
| সামনে | + | + | + | + |
| পেছনে | − | − | − | − |
| ডানে স্ট্রাফ | + | − | − | + |
| বাঁয়ে স্ট্রাফ | − | + | + | − |
| ঘড়ির কাঁটায় ঘোরা | + | − | + | − |
| উল্টো ঘোরা | − | + | − | + |
লক্ষ করো — ডানে স্ট্রাফে কাতারের চাকাগুলো (FL, RR) সামনে, অন্য দুইটা পেছনে। এই কাতারের জোড়টাই মেকানামের আসল ট্রিক।
// দুই L298N: EN চারটা PWM পিনে, IN আটটা বাকি ডিজিটাল পিনে
const int EN[4]  = {5, 6, 9, 10};                  // FL, FR, RL, RR
const int IN[4][2] = {{2, 3}, {4, 7}, {8, 11}, {12, 13}};

void drive(int fl, int fr, int rl, int rr) {
  int d[4] = {fl, fr, rl, rr};
  for (int i = 0; i < 4; i++) {
    digitalWrite(IN[i][0], d[i] >= 0);
    digitalWrite(IN[i][1], d[i] <= 0);
    analogWrite(EN[i], d[i] == 0 ? 0 : 180);       // স্পিড 0-255
  }
}

void setup() {
  for (int i = 0; i < 4; i++) {
    pinMode(EN[i], OUTPUT);
    pinMode(IN[i][0], OUTPUT);
    pinMode(IN[i][1], OUTPUT);
  }
}

void loop() {
  drive(1, 1, 1, 1);   delay(2000);   // সামনে
  drive(1, -1, -1, 1); delay(2000);   // ডানে স্ট্রাফ
  drive(0, 0, 0, 0);   delay(3000);   // থামো
}
প্লাস/মাইনাসের এই চার্ট ধরে নেওয়ার আগে একবার ফরোয়ার্ড চালিয়ে দেখো — কোনো মোটর উল্টো ঘুরলে ওই মোটরের দুই তার টার্মিনালে অদলবদল করে দাও। কোড বদলানোর দরকার নেই।
যাচাই করুন
তিনবার চালাও: সোজা সামনে যাওয়া সরলরেখায়, ডানে স্ট্রাফে গাড়ি যেন ঘোরে না বরং পাশে স্লাইড করে, আর জায়গায় ঘোরা। তিনটাই পাস হলে সেটআপ ঠিক। মসৃণ ফ্লোরে টেস্ট করো — কার্পেট স্ট্রাফ দুর্বল করে দেয়, সেটা চাকার দোষ না।
সাধারণ সমস্যা
- স্ট্রাফ দিলে গাড়ি ঘুরে যায় — চাকার ওরিয়েন্টেশন ভুল: বাঁয়ের জায়গায় ডানের চাকা বসে আছে, নয়তো কোনো চাকা পেছনে-সামনে সোয়াপ। ধাপ ১-এর প্যাটার্নের সাথে মিলাও, সন্দেহভাজন চাকা বদলাও।
- এক চাকা উল্টো ঘোরে, বাকি তিনটা ঠিক — ওই মোটরের দুই তার ড্রাইভারের টার্মিনালে উল্টো। তার অদলবদল করো, কোড ছুঁবে না।
- কার্পেটে আটকে যায়, ফ্লোরে চলে — মেকানামের রোলার ছোট, নরম কার্পেটের ভেতর ঢুকে যায়। মসৃণ শক্ত ফ্লোরে চালাও, এটা এই চাকার চরিত্র।
- স্ট্রাফ দুর্বল, সামনে যাওয়া ঠিকই হয় — ওজন বেশি হলে রোলারের ওপর চাপ কমে পাশের গতি পায় না। ব্যাটারি-বোর্ডের বসানো জায়গা বদলে ওজন কমাও।
প্রশ্নোত্তর
মেকানাম চাকা কীভাবে কাজ করে? চাকার গায়ে ৪৫° কাত রোলার থাকে। চার চাকার স্পিড আর দিক আলাদা দিলে রোলারের চাপগুলো মিলে পাশের গতি বানায় — তাই দিক না ঘুরিয়েই গাড়ি সরে যেতে পারে।
মেকানাম রোবটে কয়টা ড্রাইভার লাগে? চার মোটরে চার চ্যানেল। L298N হলে দুইটা, নয়তো 4-চ্যানেলের একটা ড্রাইভার বোর্ড। একটা L298N দিয়ে চার মোটর চালানোর কথা যেখানে দেখবে — প্রতি চ্যানেলে দুই মোটর জোড়া লাগানো থাকে; স্ট্রাফে মোটরগুলো আলাদা দিকে ঘোরে, তাই এখানে চলে না।
মেকানাম হুইল কোন দিকে লাগাবো? বাঁয়ের দুই চাকা আর ডানের দুই চাকা আয়নার মতো উল্টা — উপর থেকে দেখলে রোলারের কাত একটা প্যাটার্নে পড়বে। কোন কাতে ঠিক হবে সেটা কিটের ম্যানুয়ালের ছবির সাথে মিলিয়ে নাও; ভুল হলে স্ট্রাফে গাড়ি ঘুরে যাবে, ওটাই বোঝাবে।
টেক্কো থেকে আরও
- লাইন ফলোয়ার রোবট — মেকানাম বসানোর আগে সাধারণ দুই মোটরের গাড়ি চালিয়ে দেখো
- কোন Arduino বোর্ড কিনবে — বারোটা পিন খেয়ে ফেলার পরে Mega লাগবে কি না
- ESP32 গাইড — WiFi দিয়ে চালানো রোবটের পথ
সূত্র
- মুভমেন্ট লজিক সাধারণ মেকানাম কাইনেমেটিক্স অনুযায়ী; নির্দিষ্ট কিটের ম্যানুয়াল থাকলে ওয়্যারিং আর রোলার দিক ওটার সাথে মিলিয়ে নাও — কিটে ম্যানুয়াল না থাকলে WhatsApp-এ বলো।