4 DOF Robotic Arm Arduino গাইড: জয়স্টিকে চালানো
অ্যাক্রিলিক 4 DOF আর্মের কোন জয়েন্টে কোন সার্ভো, Arduino-র সাথে ওয়্যারিং, আলাদা 5V কেন লাগে আর আর্ম কাঁপলে কী করবে — সহজ গাইড।
বাক্সে অ্যাক্রিলিকের কাটা টুকরো, এক ব্যাগ স্ক্রু, আর চারটা ছোট সার্ভো। বাংলাদেশের বেশিরভাগ ছাত্রের প্রথম রোবট আর্ম ঠিক এই সেটআপ থেকেই জন্মায়। এই লেখায় 4 DOF robotic arm Arduino-র সাথে কীভাবে জোড়া লাগাবে, সার্ভোর পাওয়ার কোথা থেকে দেবে, জয়স্টিকে জয়েন্ট একটা একটা করে চালাবে — সব ধাপে ধাপে আছে। গুগলে 4 DOF robotic arm Arduino code লিখে যেই কোড সবাই খোঁজে, সেটাও নিচে।
আগে একটা সত্যি কই: এই ক্লাসের আর্ম মার্কার, পেন্সিল, হালকা বক্স ওঠে — মোবাইল ফোন বা বোতলের ভরি কোলা তার কাজ না। কেন, সেটা একটু পরেই হিসাব করে দেখাচ্ছি।
যা যা লাগবে
- ১টা 4 DOF অ্যাক্রিলিক রোবোটিক আর্ম কিট — সার্ভোসহ
- ১টা Arduino Uno (Nano বা ESP32-ও চলে)
- ফিমেল-ফিমেল জাম্পার তার
- সার্ভোর পাওয়ারের জন্য আলাদা 5V সাপ্লাই — ফোনের চার্জারই চলে
- ছোট স্ক্রু-ড্রাইভার

দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।
স্পেসিফিকেশন
| বিষয় | মান |
|---|---|
| DOF | ৪টা — বেস ঘোরা, কাঁধ, কনুই, গ্রিপার |
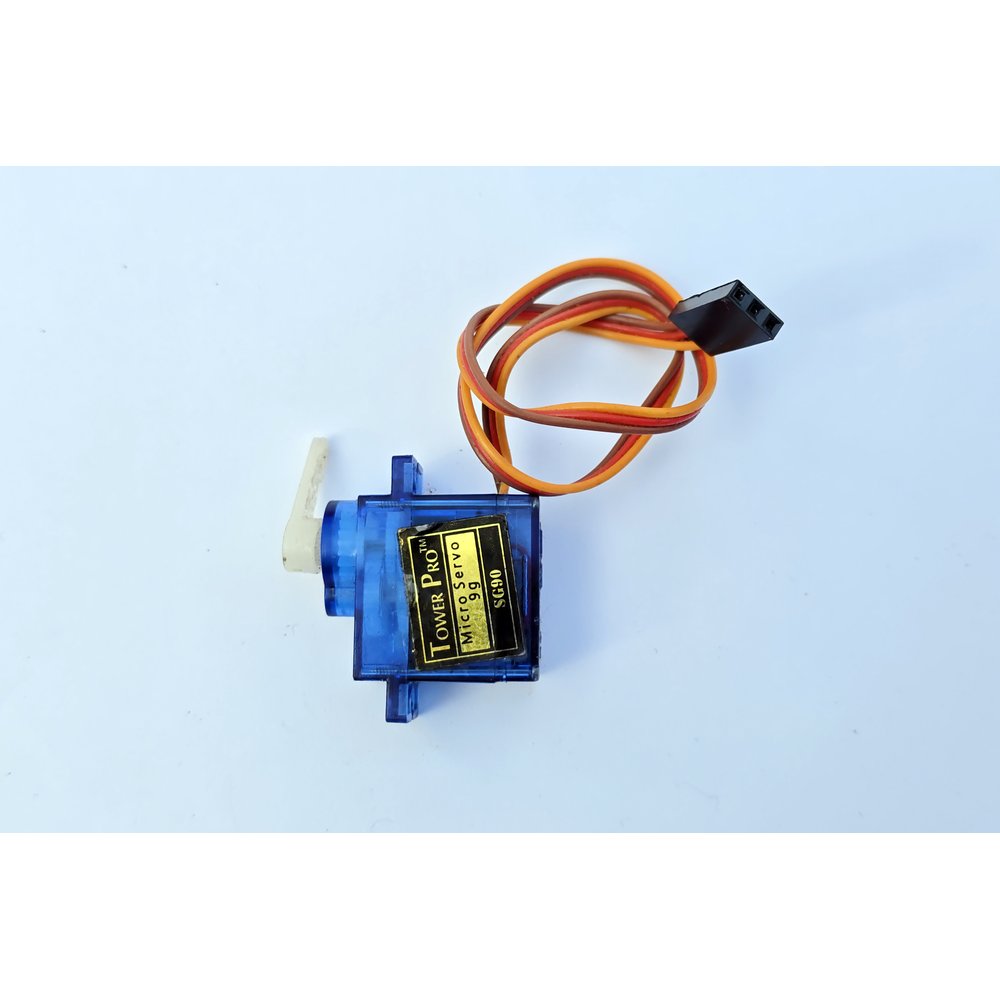
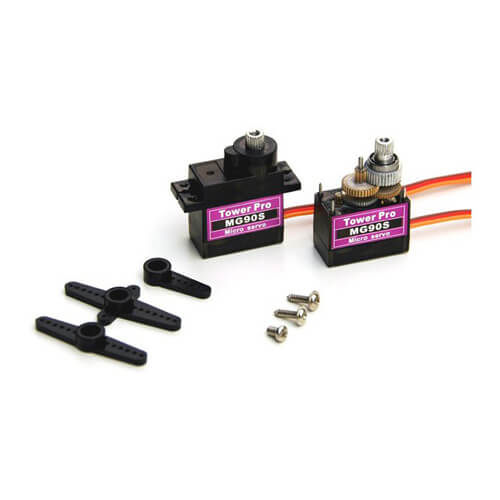
| সার্ভো | মাইক্রো সার্ভো (SG90/MG90S ক্লাস); কিটে ঠিক কোন মডেল আসে প্যাকেটে মিলিয়ে নাও |
| বডি | অ্যাক্রিলিক, স্ক্রু-জোড়া |
| কন্ট্রোল | ৪টা সিগন্যাল পিন, বা PCA9685 দিয়ে I2C |
| পাওয়ার | আলাদা 5V রেল — Uno-র 5V পিন নয় |
মেকানিক্স আগে, কোড পরে
ঢিলা স্ক্রু থাকলে কোড একদম ঠিক হলেও আর্ম হেলাবে। জোড়াগুলো শক্ত করো, তবে অ্যাক্রিলিক ফাটে — সর্বশক্তি দিয়ে নয়।
সার্ভোর হর্ন লাগানোর আগে ওকে 90°-তে আনো (Uno না লাগিয়েও সার্ভো হাতে আস্তে ঘুরিয়ে মাঝের কোণে আনা যায়), তারপর হর্ন স্ক্রু করো। তাহলে প্রতিটা জয়েন্টের দুই মাথা সমান থাকে, পরে ক্যালিব্রেশনের ঝামেলা কমে।
কোন সার্ভো কোন জয়েন্ট — জোড়ার সময়ই তারে টেপ দিয়ে নম্বর লিখে রাখো (বেস=১, কাঁধ=২, কনুই=৩, গ্রিপার=৪)। পরে পিন খুঁজতে ঘণ্টা লাগে।
ওয়্যারিং: সিগন্যাল Uno-তে, পাওয়ার আলাদা
| সার্ভোর তার | কোথায় যাবে |
|---|---|
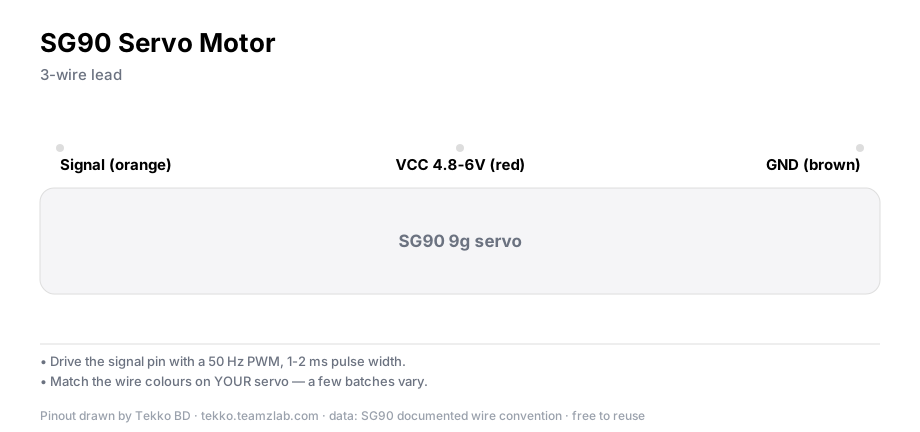
| বাদামি (GND) | চারটারই একসাথে — অ্যাডাপ্টারের − আর Uno-র GND-তে |
| লাল (VCC) | আলাদা 5V+ রেলে |
| কমলা/হলুদ (সিগন্যাল) | বেস → D9, কাঁধ → D10, কনুই → D11, গ্রিপার → D12 |
সতর্কতা
চারটা সার্ভোর লাল-বাদামি তার Uno-র 5V পিনে দিলে আর্ম ওঠার মুহূর্তেই ভোল্টেজ পড়ে গিয়ে বোর্ড রিসেট হবে। একটা SG90 নিজেই চাপে পড়লে প্রায় 700 mA টানে, চারটা মিলে Uno-র সীমা সহজেই ছাড়িয়ে যায়। সার্ভোর পাওয়ার দাও আলাদা 5V অ্যাডাপ্টার (1A কম নয়) বা 4টা AA ব্যাটারি থেকে, আর অ্যাডাপ্টারের − আর Uno-র GND এক জায়গায় জুড়ে দাও। এটাই কমন GND — না দিলে সিগন্যালের মানই থাকে না।
টিপস
ফোনের 5V চার্জার এই কাজে নিখুঁত চলে। আলাদা অ্যাডাপ্টার কেনার দরকার নেই — শুধু USB মাথা থেকে দুই তার বের করার একটা পার্ট লাগবে।
জয়েন্ট একটা একটা করে সুইপ টেস্ট
আগে বোঝো কোন পিন কোন জয়েন্ট নাড়ায়। এই কোড চারটাকে পালা করে নাড়াবে:
#include <Servo.h>

Servo base, shoulder, elbow, gripper;

void setup() {
  base.attach(9);
  shoulder.attach(10);
  elbow.attach(11);
  gripper.attach(12);
}

void sweep(Servo &j) {
  j.write(10);  delay(700);
  j.write(170); delay(700);
  j.write(90);  delay(700);
}

void loop() {
  sweep(base);
  sweep(shoulder);
  sweep(elbow);
  gripper.write(30);  delay(700);   // খোলা
  gripper.write(110); delay(700);   // বন্ধ
}
আপলোডের পর চার জয়েন্ট পালা করে নড়বে। কোনোটা না নড়লে ওই চ্যানেলের সিগন্যাল তার আগে দেখো। বডি নড়ছে কিন্তু জয়েন্ট নড়ছে না — তাহলে স্ক্রু ঢিলা, সার্ভো নয়।
জয়স্টিকে চালানো
জয়স্টিকের প্রতিটা অক্ষ একটা জয়েন্ট চালায়। পুরো আর্মের জন্য দুই জয়স্টিক (বা একটার সাথে মোড বদলানোর বাটন) লাগে। এক অক্ষের ম্যাপিং এরকম:
int raw = analogRead(A0);                 // জয়স্টিকের এক অক্ষ: 0–1023
int angle = map(raw, 0, 1023, 170, 10);   // কোণে রূপান্তর
base.write(angle);
দুটো জিনিস এখানে বাধ্যতামূলক। এক, কোণকে 10–170-এর মধ্যে আটকে রাখো — নাহলে জয়েন্ট শেষ মাথায় গিয়ে মেকানিক্যাল জ্যাম খায়, সার্ভো গরম হয়ে যায়। দুই, জয়স্টিক মাঝে থাকলে (raw মোটামুটি 450–570) শেষ কোণটা ধরে রাখো যাতে জয়েন্ট কাঁপতে না পারে। এই লিমিটগুলোই robotic arm Arduino servo joystick control-এর আসল কাঠিন্য; বাকিটা তো শুধু map()।
সার্ভো আরও লাগলে PCA9685
চারটা সার্ভো Uno-র চার পিনেই চলে। কিন্তু প্রজেক্ট বড় হলে (সেন্সর, চাকা, আরও সার্ভো) পিন কমে যায়। তখন PCA9685 নাও: 16 চ্যানেল, I2C, Uno-র মাত্র দুই পিন (SDA = A4, SCL = A5) খায়। সার্চে 4dof robotic arm Arduino PCA9685 লেখা ঠিক এই জন্যই দেখা যায়। ৪টা সার্ভোর জন্য ওটা লাগে না, তবে তার গোছানো আর পরে বাড়ানোর সুবিধা আছে।
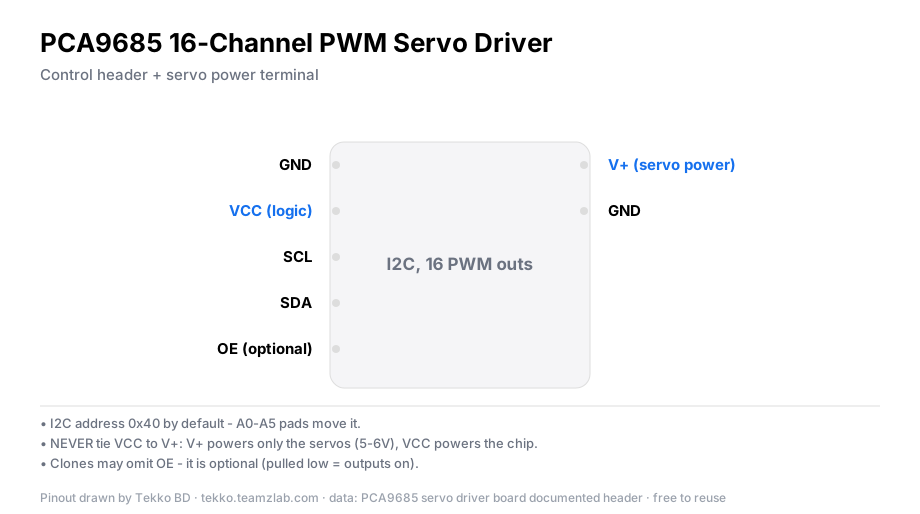
Adafruit-এর PWM Servo Driver লাইব্রেরি নিয়ে pwm.begin() আর pwm.setPWMFreq(50) দিয়েই চালানো শুরু হয়।
উঠতে পারে কত — সত্যিটা
SG90 ক্লাসের টর্ক মোটামুটি 1.8 kg·cm @4.8V। কনুইয়ের গিরা থেকে 5 সেমি দূরে তত্ত্বে প্রায় 350 গ্রাম-বল আসে — বাস্তবে লিংকেজের ঘর্ষণ আর বডির নিজের ওজন কেটে নিয়ে এর অর্ধেকেরও কম থাকে। আর কনুই যত লম্বা, একই জিনিস ওঠাতে তত বেশি টর্ক লাগে। তাই হাত ছোট রাখো আর লোড হালকা রাখো, আর্ম ভালো চলবে।
জয়েন্টগুলোর মধ্যে কাঁধ সবচেয়ে কষ্টে থাকে। ওটাতে একটু বেশি টান চাইলে একই সাইজের MG90S মেটাল গিয়ার সার্ভো বসাও — মডেলভিত্তিক তুলনা আমাদের SG90 গাইডের টেবিলে আছে। আর সত্যি ভারী জিনিস ওঠার কথা হলে সে পথে অন্য ক্লাসের আর্ম চাই: ৬ DOF MG996R আর্মের গাইড, যেখানে সার্ভো বড়, পাওয়ারের হিসাবও বড়।
যাচাই করুন
সুইপ কোডে চার জয়েন্ট পালা করে নড়ে, কোনোটা কাঁপে না, Uno কখনো রিসেট করে না। জয়স্টিকে প্রতিটা জয়েন্ট দুই দিকে যায়, গ্রিপার খুলে বন্ধ হয়। এই চারটা মিললে মেকানিক্স আর পাওয়ার — দুটোই ঠিক।
সাধারণ সমস্যা
- আর্ম ওঠার সময় সার্ভো কাঁপে, গুনগুন করে — পাওয়ার শেয়ার্ড বা দুর্বল। আলাদা 5V রেল + কমন GND দাও (ধাপ ২)।
- লোড দিতেই Uno রিসেট হয় — এটাই ব্রাউনআউট। সার্ভোর লাল-বাদামি তার Uno থেকে সরিয়ে দাও, বাকি কিছুই করতে হবে না।
- আর্ম ওঠেই না — টর্ক শেষ। কনুই ছোট করো, লোড কমাও, কাঁধে MG90S বসাও।
- সার্ভো গরম হয়ে যাচ্ছে — কোণ ধরে রাখাও কারেন্ট টানে। পোজ রাখার দরকার না থাকলে
detach()ডাকো, সার্ভো শিথিল হয়ে যাবে। - গ্রিপার জিনিস ধরে রাখতে পারে না — গিয়ারে জ্যাম বা টর্ক কম। জ্যাম চেক করো, হালকা জিনিস দিয়ে আবার টেস্ট করো।
- জয়েন্ট শেষ মাথায় আটকে আওয়াজ করে — কোড 180 চেয়েছে কিন্তু মেকানিক্স 170-এই থামে। কোডের লিমিট 10–170 রাখো।
প্রশ্নোত্তর
4 DOF মানে কতটা সার্ভো? চারটা। DOF মানে degree of freedom — যত জায়গায় আলাদা করে নড়ানো যায়। বেস ঘোরা, কাঁধ, কনুই, গ্রিপার — প্রতিটায় একটা করে সার্ভো।
আর্মের সার্ভোর পাওয়ার কোথা থেকে দেবো? আলাদা 5V সাপ্লাই থেকে — ফোনের চার্জার বা 4টা AA। Uno-র 5V পিন থেকে নয়, আর সাপ্লাইয়ের GND Uno-র GND-র সাথে জুড়তেই হবে।
আর্ম ওঠার সময় কাঁপে কেন? দুই কারণে হয়। পাওয়ার কম হলে সব সার্ভো একসাথে কাঁপে; কাঁধের স্ক্রু ঢিলা হলে শুধু ওই জয়েন্ট কাঁপে আর বডি হেলে। প্রথমটা হলে রেল আলাদা করো, দ্বিতীয়টা হলে স্ক্রু টাইট।
জয়স্টিক ছাড়া চালানো যায়? যায়। সিরিয়াল মনিটরে কোণ পাঠিয়ে, বা কোডে কয়েকটা প্রি-সেট পোজ লিখে — পিক অ্যান্ড প্লেসের ডেমো ওভাবেই হয়। HC-SR04 সেন্সর দিয়ে হাতের দূরত্ব বোঝাইয়ে গ্রিপার খোলা-বন্ধ করানোও একটা মজার ভ্যারিয়েন্ট।
PCA9685 কি চারটা সার্ভোর জন্যও দরকার? না। পিন বাঁচাতে বা সার্ভো আরও বাড়াতে লাগে, চারটার জন্য Uno যথেষ্ট।
টেক্কো থেকে আরও
- লাইন ফলোয়ার রোবট — আর্মের পাশে চাকার রোবটও দরকার হয়, ওটার পুরো বিল্ড ওখানে
- Arduino সিমুলেটর ফ্রি — সার্ভোর কোড হার্ডওয়্যার ছাড়াই চালিয়ে দেখো
সূত্র
- Arduino Servo library reference — arduino.cc