6 DOF Robotic Arm Arduino গাইড: MG996R আর পাওয়ার
৬ জয়েন্টের MG996R আর্মে কত অ্যাম্পিয়ার লাগে, PCA9685 দিয়ে কন্ট্রোল, হর্ন স্ট্রিপ বা সার্ভো কাঁপলে কী করবে — গাইড।
চার জয়েন্টের আর্ম যেখানে শেখা শেষ, 6 DOF robotic arm Arduino সেখান থেকে শুরু হয়। রিস্ট দুই দিকে নড়ে, হাত আসলেই কোণে পৌঁছায়, আর সার্ভোগুলো MG996R ক্লাস — সত্যি টানের কথা। কিন্তু ওই একই কারণে এই আর্মে প্রথম কোডের আগে পাওয়ারের হিসাব আসে: ছয়টা হাই-টর্ক সার্ভো একসাথে বোঝা নিলে কী খরচ করে, সেটা না জানলে বোর্ড রিসেট আর সার্ভো কাঁপার মধ্যে দিন কাটবে। গুগলে 6 DOF robotic arm Arduino code লিখে যারা কোড খোঁজে, তাদের বেশিরভাগই আসলে এই পাওয়ারের প্রশ্নে আটকে আছে।
এই লেখা সেই হিসাবটা আগে করে, তারপর কন্ট্রোলে যায়।
যা যা লাগবে
- ১টা 6 DOF MG996R রোবোটিক আর্ম কিট
- ১টা রিজার্ভ MG996R হাই-টর্ক সার্ভো — কাঁধের সার্ভো মরে গেলে দিন নষ্ট হয় না
- PCA9685 16-চ্যানেল সার্ভো ড্রাইভার
- LM2596 বাক কনভার্টার — 12V থেকে 6V সার্ভো রেল
- 12V 2A অ্যাডাপ্টার — ফাঁকা টেস্টে চলে; লোডের হিসাব নিচে
- ১টা Arduino Uno, জাম্পার তার, পাওয়ার রেলের জন্য কিছু মোটা তার
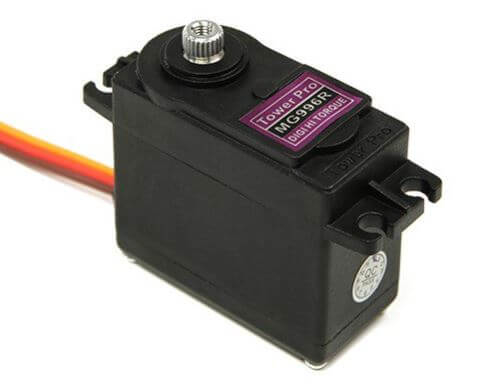
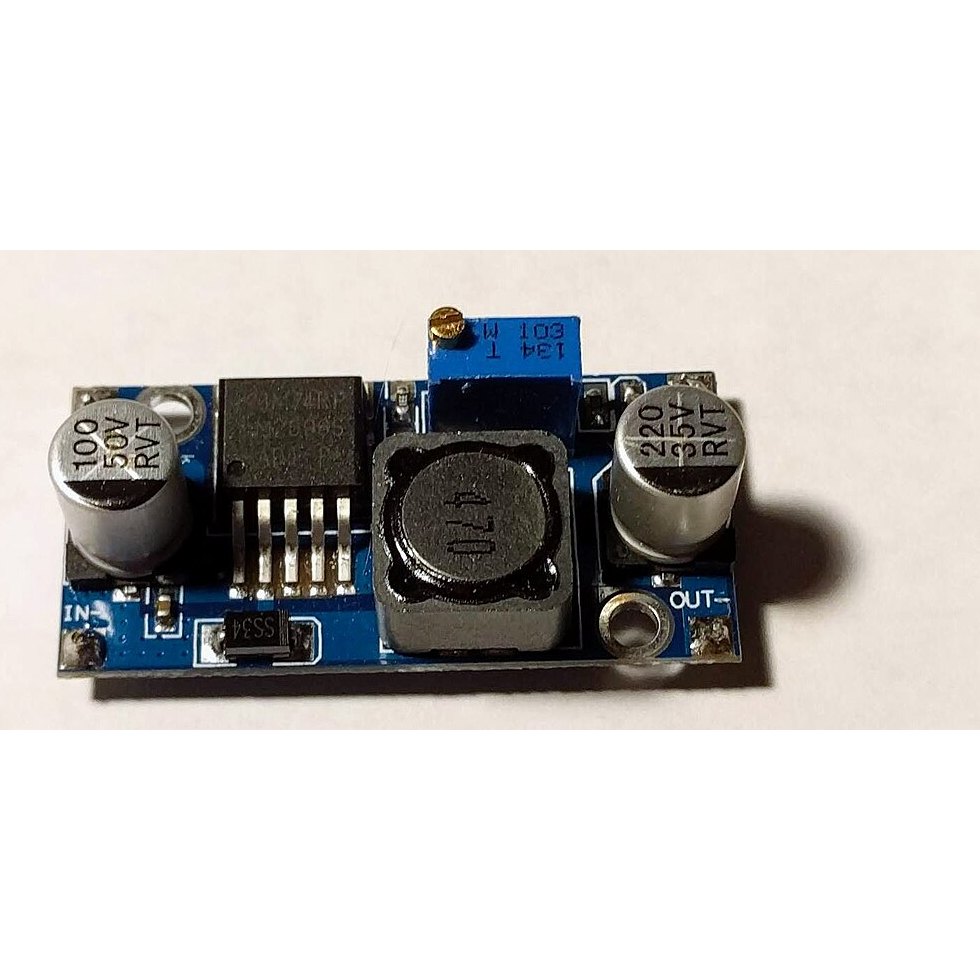

দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।
স্পেসিফিকেশন
| জয়েন্ট | কাজ |
|---|---|
| বেস ঘোরা | পুরো আর্ম বাঁয়ে-ডানে |
| কাঁধ | হাত ওঠা-নামা — সবচেয়ে ভারী কাজ |
| কনুই | হাত ভাঁজ |
| রিস্ট ১ | হাতের মাণিক ওঠা-নামা |
| রিস্ট ২ | হাতের মাণিক ঘোরা |
| গ্রিপার | খোলা-বন্ধ |
| বিষয় | মান |
|---|---|
| সার্ভো | MG996R — মেটাল গিয়ার, VCC 4.8–7.2V |
| টর্ক | ≈9.4 kg·cm @4.8V, ≈11 kg·cm @6V (TowerPro-র রেটিং) |
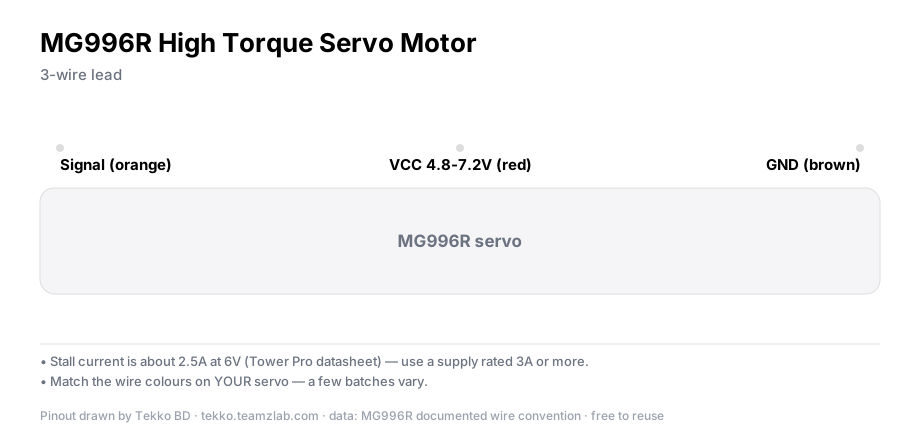
| স্টল কারেন্ট | ≈2.5 A প্রতি সার্ভো |
| কন্ট্রোল | PCA9685, I2C (Uno-তে SDA = A4, SCL = A5) |
| সাপ্লাই | 12V অ্যাডাপ্টার + LM2596 → 6V সার্ভো রেল |
জয়েন্ট চেনা, চ্যানেল সাজানো
কাঁধ আর কনুই সবচেয়ে বোঝা নেয় — ওই দুই জায়গায় সবচেয়ে ভালো সার্ভো যাক, বাকি জায়গায় যেকোনোটা। মেটাল গিয়ার তবু সব জয়েন্টেই দাও; রিস্টে প্লাস্টিক গিয়ার বাঁচানোর চেষ্টা পরে হর্ন স্ট্রিপ হয়ে ফেরত আসে।
জোড়ার আগে প্রতিটা সার্ভোকে চ্যানেল নম্বর দাও — টেপের টুকরায় লিখে বডির কাছে লাগাও: 0=বেস, 1=কাঁধ, 2=কনুই, 3=রিস্ট ওঠা-নামা, 4=রিস্ট ঘোরা, 5=গ্রিপার। জোড়ার আগে হর্নকে 90°-তে এনে বসাও, তাহলে প্রতিটা জয়েন্ট দুই মাথায় সমান যায়।
পাওয়ার: এই আর্মের আসল খরচ
Uno-র USB বা 5V পিন থেকে সার্ভো চালানোর কথা এখানে ভুলে যাও। একটা MG996R চাপে পড়লেই ≈2.5 A — Uno-র পুরো বোর্ড এতে ব্রাউনআউটে যায়।
হিসাবটা মোটামুটি এরকম:
| মুহূর্ত | মোটামুটি টান |
|---|---|
| ফাঁকা সুইপ (৬টা সার্ভো) | ~1.5–2 A |
| পোজ ধরে রাখা (ভারসহ) | ~2–3 A |
| ওঠার সময় দু-একটা চাপে | ~4–5 A বা তার বেশি |
তাই বাস্তব সেটআপ: 12V অ্যাডাপ্টার → LM2596 → আউটপুট 6V-তে সেট → সার্ভো রেল। LM2596-এর পট আগে ঘুরিয়ে মাল্টিমিটারে 6.0V মিলিয়ে নাও, তারপর সার্ভোর তার লাগাও। Uno চলবে USB বা আলাদা সাপ্লাইয়ে; দুই সাপ্লাইয়ের GND এক জায়গায় জুড়তে হবেই। সার্ভো রেলের তার চিকন হলে ভোল্টেজ ওই তারেই পড়ে যায় — এখানে মোটা তার দাও, যত ছোট রুট তত ভালো।
সতর্কতা
এক লোডেই সব সার্ভো স্টলে যেতে পারে — তাই সাপ্লাই অ্যাম্পিয়ার কম হলে ভোল্টেজ পড়ে গিয়ে সব সার্ভো একসাথে কাঁপবে বা আর্ম খাড়া দাঁড়াতেই থেমে যাবে। 2A অ্যাডাপ্টার ফাঁকা টেস্ট আর শেখার জন্য ঠিক; লোড নিয়ে পুরো রিচ চালাতে চাইলে বেশি অ্যাম্পিয়ারের রেল লাগবে। কমন GND ছাড়া সিগন্যাল ওঠেই না — অ্যাডাপ্টারের − আর Uno-র GND অবশ্যই এক জায়গায়।
PCA9685 দিয়ে কন্ট্রোল
ছয়টা সিগন্যাল Uno-র ছয় পিনেও যেতে পারত। কিন্তু diy 6 dof robotic arm with Arduino and PCA9685 ওয়ালা সেটআপ সবাই করে এক কারণে: দুই তারে ছয় চ্যানেল, চ্যানেল নম্বর লেখা থাকে, আর পরে ৮-১২টা সার্ভোতে গেলে কিছুই বদলাতে হয় না।
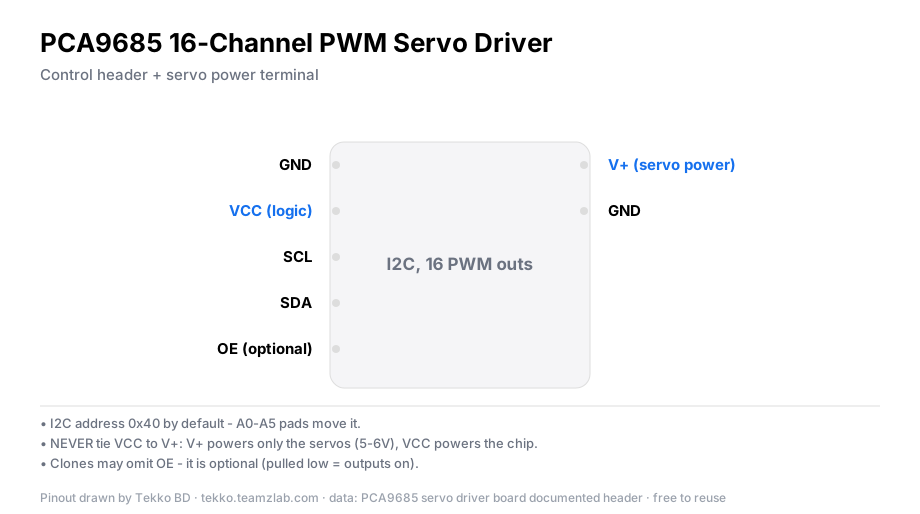
ওয়্যারিং: PCA9685-র VCC → Uno-র 5V (লজিক), GND → GND, SDA → A4, SCL → A5। সার্ভোর VCC আলাদা 6V রেলে। লাইব্রেরি Adafruit PWM Servo Driver:
#include <Wire.h>
#include <Adafruit_PWMServoDriver.h>

Adafruit_PWMServoDriver pwm = Adafruit_PWMServoDriver(0x40);

void setup() {
  pwm.begin();
  pwm.setPWMFreq(50);                 // সার্ভোর সিগন্যাল 50 Hz
}

void loop() {
  pwm.writeMicroseconds(1, 1500);     // চ্যানেল 1 = কাঁধ, মাঝের কোণ
  delay(1000);
  pwm.writeMicroseconds(1, 2200);     // ওঠার দিকে — ক্যালিব্রেট করে মান ঠিক করো
  delay(1000);
  pwm.writeMicroseconds(1, 1500);
  delay(1000);
}
চ্যানেল ম্যাপ এরকম হবে: 0 বেস, 1 কাঁধ, 2 কনুই, 3 রিস্ট ওঠা-নামা, 4 রিস্ট ঘোরা, 5 গ্রিপার। পালসের মান সার্ভোভেদে একটু আলতা করে — তাই প্রতিটা চ্যানেলের দুই মাথার মান হাতে মিলিয়ে নিয়ে তবেই লিমিট বসাও।
এক লাইনে সত্যিটা: 6 dof robotic arm inverse kinematics মানে জয়েন্টের কোণ নয়, হাতের ডানার x-y-z বলা — ওটা একটা আলাদা, বড় টপিক, এই লেখায় আমরা শেখাই না। আগে জয়স্টিকে জয়েন্ট-জয়েন্ট চালিয়ে আর্মটা হাতের মুঠোয় আনো; IK তারপর।
লোড ছাড়া টেস্ট, তারপর অল্প অল্প
প্রথম চালা সবসময় হাত ফাঁকা দিয়ে। প্রতিটা চ্যানেল একা একা সুইপ করাও, টেবিলে নোট করো কোন চ্যানেল কোন জয়েন্ট — না মিললে ম্যাপ ঠিক করো। Uno-র Servo.h দিয়ে একটা সার্ভোকে বোর্ড থেকে আলাদাও টেস্ট করা যায়, সন্দেহ হলে ওটা সবচেয়ে দ্রুত বাদ-দেওয়ার পথ।
তারপর ধীরে: হালকা জিনিস → অর্ধেক রিচ → পুরো রিচ। জোড়ার প্রথম দিনেই ফুল রিচ + ভার দিলে যেটা হয় সেটা হর্ন স্ট্রিপ — হর্নের স্প্লাইন ঘুরে যায়, জয়েন্ট আর কোণ মেনে চলে না। হর্নের স্ক্রু প্রতিটা টেস্টের আগে চেক করো।
যাচাই করুন
ফাঁকা হাতে ছয়টা জয়েন্টই মসৃণ যায়, কাঁধ হালকা লোডে রিসেট ছাড়া ওঠে, LM2596 গরম কিন্তু আঙুল রাখার মতো, আর Uno কোনোদিন রিসেট করে না। এই চারটা মিললে পাওয়ার আর কন্ট্রোল দুটোই ঠিক আছে।
সাধারণ সমস্যা
- সব সার্ভো একসাথে কাঁপে — সাপ্লাই ছোট বা রেলের তার চিকন। বড় অ্যাম্পিয়ারের রেল, মোটা তার, ছোট রুট।
- হর্ন ঘুরে গেল (স্ট্রিপ) — প্লাস্টিক হর্ন + হঠাৎ বেশি রিচ। মেটাল হর্ন বসাও, কোডের রিচ কমাও, স্প্লাইন নতুন দাঁতে আবার বসাও।
- আর্ম পোজ ধরে রাখতে পারে না — হোল্ডিং টর্ক শেষ। লিংকেজ ছোট করো বা ভার কমাও; রিচ বাড়ানো টর্কের শত্রু।
- Uno মাঝপথে রিসেট করে — সার্ভো রেল Uno-র সাথে শেয়ার্ড হয়ে গেছে। রেল আলাদা করো, কমন GND রাখো।
- গ্রিপার দুর্বল — গ্রিপার সার্ভোর ক্যালিব্রেশন লিমিট বা গিয়ারে জ্যাম। লিমিট আবার মিলাও।
- LM2596 বেশি গরম — 12V→6V ড্রপের পুরো কারেন্ট ওর ওপর দিয়ে যায়। হিটসিংক আর বাতাস দেখো, ইনপুট-আউটপুট ভোল্টেজ মেপে রাখো।
প্রশ্নোত্তর
MG996R কত টর্ক দেয়? TowerPro-র রেটিং অনুযায়ী ≈9.4 kg·cm @4.8V আর ≈11 kg·cm @6V — SG90 ক্লাসের পাঁচ গুণেরও বেশি। ব্যাচভেদে আসল মান একটু কম-বেশি হয়, তাই কাঁধ জয়েন্টে রিজার্ভ একটা রেখে চলা ভালো।
৬ সার্ভোর আর্মে কী সাপ্লাই লাগবে? 6V রেল, যেটা এক মুহূর্তে 4–5 A পর্যন্ত দিতে পারে। 12V 2A অ্যাডাপ্টার + LM2596 দিয়ে ফাঁকা টেস্ট আর শেখা হয়; লোড নিয়ে কাজ করতে বেশি অ্যাম্পিয়ারের সাপ্লাই লাগবে। হিসাবের টেবিল ধাপ ২-তে।
সার্ভোর হর্ন কেন স্ট্রিপ করে? হর্ন প্লাস্টিকের, স্প্লাইনের দাঁত ছোট। জয়েন্ট মেকানিক্যাল মাথায় গিয়ে আটকে সার্ভো এখনো ঘুরতে চাইলে দাঁত লাফিয়ে যায় — এটাই স্ট্রিপ। সমাধান মেটাল হর্ন আর কোডে মেকানিক্যাল মাথার আগেই লিমিট।
Uno-র পিন কি ছয় সার্ভোর জন্য যথেষ্ট? পিন হিসেবে হ্যাঁ। কিন্তু PCA9685 নিলে দুই তারে কাজ হয়, চ্যানেল গোছানো থাকে, আর পরে সার্ভো বাড়ালে বদলাতে হয় না — তাই এই আর্মে ওটাই স্বাভাবিক বাছা।
ব্যাটারিতে চালানো যাবে? যাবে — 18650 জোড়া (~7.4V) → LM2596 → 6V রেল। তবে টান বেশি, তাই ভালো সেল আর সঠিক চার্জিং লাগবেই।
টেক্কো থেকে আরও
- 4 DOF আর্মের শুরুর গাইড — জয়স্টিকে জয়েন্ট-জয়েন্ট চালানোর কোড ওখানে বিস্তারিত
- 18650 ব্যাটারি সেফটি গাইড — ব্যাটারিতে চালানোর আগে ওটা পড়ে নাও
- Arduino UNO R3 পিন গাইড — A4/A5-ই I2C, পুরো ম্যাপ ওখানে
সূত্র
- Arduino Servo library reference — arduino.cc
- PCA9685 16-channel PWM controller datasheet — nxp.com