IR Sensor Arduino গাইড: দূরত্ব টিউন আর ফলস ট্রিগার
LM393 ওয়ালা IR অবস্টাকল সেন্সরের আউটপুট লজিক, পট ঘুরিয়ে দূরত্ব টিউন, কালো বস্তু কেন ধরা পড়ে না, রোদে ফলস ট্রিগার — বাংলা গাইড।
রোবট গাড়ি বানিয়ে প্রথম যে বিপদে পড়বে তা হলো সামনের দেয়াল — গাড়ি থামে না, বাড়িয়ে ধাক্কা দেয়। সস্তা সমাধানটা তিন পিনের ছোট বোর্ড: সামনে বস্তু আসলে একটা ডিজিটাল পিনে হ্যাঁ/না বলে দেয়। এই ir sensor arduino সেটআপের গাইডে থাকবে পিন বিন্যাস, পট ঘুরিয়ে দূরত্ব টিউন করা, আউটপুট লজিক আর রোদে-চকচকে জিনিসে ফলস ট্রিগারের ফিক্স।
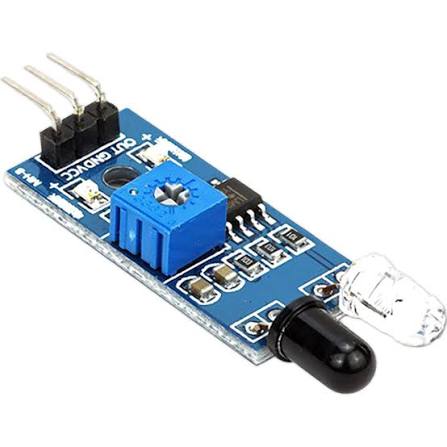
বোর্ডের নাম শুনলে জটিল মনে হয়, ভেতরে দুটো অংশ মাত্র। সামনের দিকে একটা IR LED অদৃশ্য লাল আলো ছোড়ে; বস্তুর গায়ে পড়ে সেই আলো ফিরে এলে পাশের ফটোডায়োড ধরে ফেলে। মাঝখানে LM393 কম্প্যারেটর ফিরতি আলোর শক্তিকে পটে সেট করা থ্রেশহোল্ডের সাথে মিলিয়ে ডিজিটাল আউটপুট দেয়। মানে এটা দূরত্ব মাপে না — শুধু বলে দেয় রেঞ্জের ভেতরে কিছু আছে কি না।
যা যা লাগবে
- ১টা IR অবস্টাকল সেন্সর
- Arduino Uno (বা যেকোনো বোর্ড)
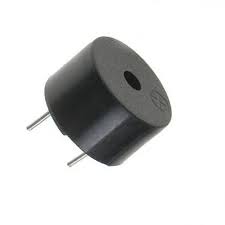
- 5V বাজার — বস্তু পেলে বাজবে
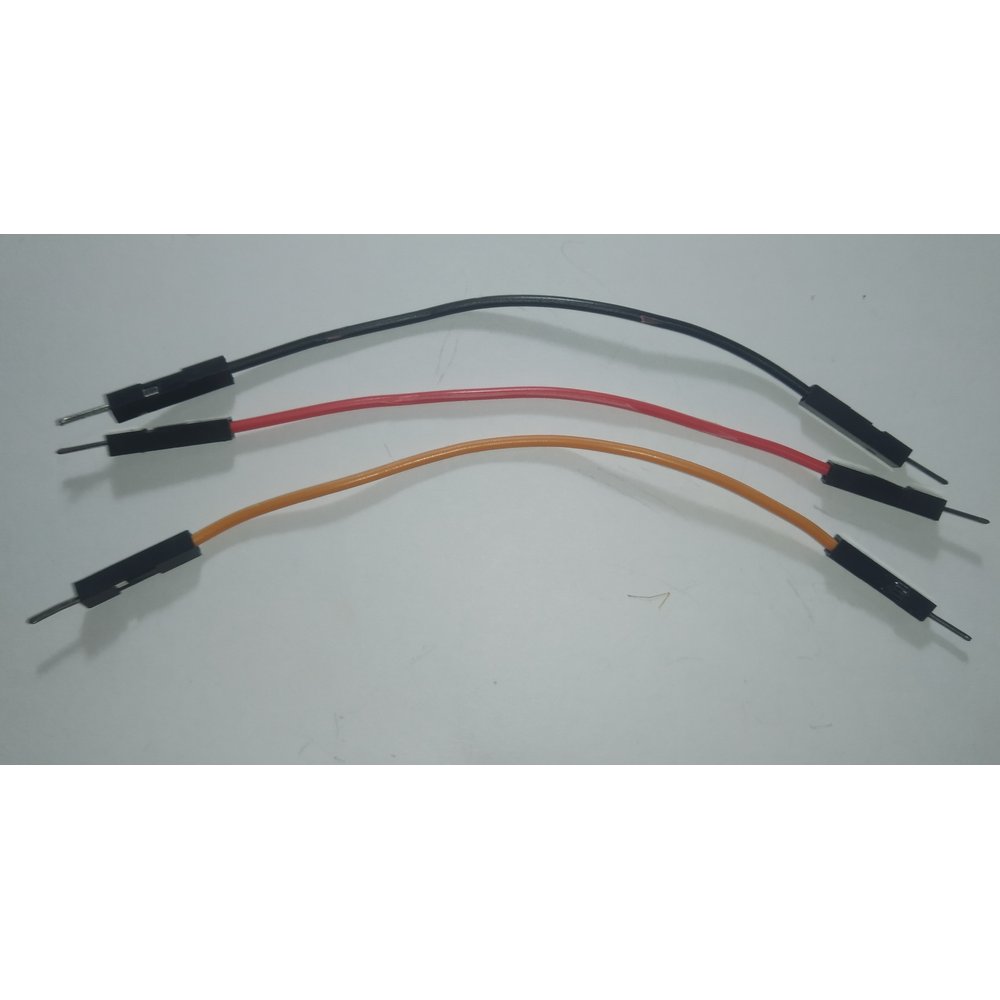
- ফিমেল-মেল জাম্পার তার

দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।
স্পেসিফিকেশন
| বিষয় | মান |
|---|---|
| পিন | ৩টা: VCC, GND, OUT |
| VCC | 3.3–5 V |
| আউটপুট | ডিজিটাল; বেশিরভাগ বোর্ডে active LOW |
| ডিটেকশন রেঞ্জ | পটে টিউনেবল, বোর্ডভেদে ভিন্ন |
| অনবোর্ড | পাওয়ার LED + ডিটেকশন LED |
দূরত্বের সেন্টিমিটার সংখ্যা আমি লিখছি না — সস্তা মডিউলে রেঞ্জ ব্যাচভেদে এত আলাদা যে নিজের বোর্ডে রুলার ধরে মাপাই একমাত্র সৎ উপায়। পরের সেকশনে সেটাই করছি।
IR sensor Arduino পিন আর ওয়্যারিং
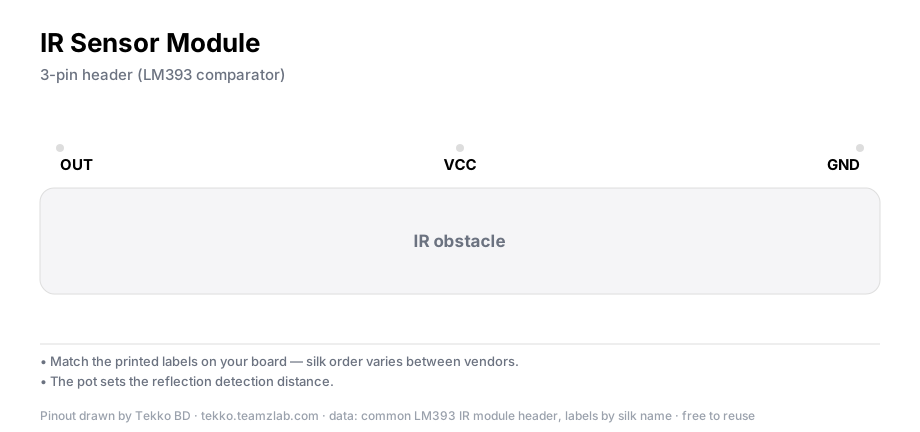
তিন তারই — Uno-র সাথে বসালে এমন:
- OUT → D2
- VCC → 5V
- GND → GND
পট ঘুরিয়ে দূরত্ব টিউন
বোর্ডের নীল বক্সের মাথায় ক্রস-স্লটের ছোট পটটাই দূরত্বের চাবি। ডিটেকশন LED তাকিয়ে তাকিয়ে টিউন করো: বস্তু LED জ্বলে তোলে, সরালে নেভে। রুলার ধরে ট্রিগার হওয়া দূরত্ব মেপে চিহ্নিত করা — এটাই প্রথম টেস্ট, বাজার-কোড তার পরে।
পট এক মাথা ঘোরালে সংবেদনশীলতা সর্বোচ্চ — দূর থেকেও ধরে, কিন্তু ফলস ট্রিগারও তত বাড়ে। ধীরে ধীরে ঘোরাও: যে জায়গায় LED স্থিরভাবে জ্বলে-নেভে, ওই মাঝনাসিটাই কাজের জায়গা।
টিপস
পটের এক পাকের বেশিরভাগই হয়তো একই থ্রেশহোল্ডে ঘুরছে — পরিবর্তনটা ছোট অংশে চাপা থাকে। ছোট ছোট ঘুরিয়ে প্রতিবার হাত দিয়ে দূরত্ব মেপে রাখো, কোন দিকে রেঞ্জ বাড়ে শুরুতেই ধরা পড়বে।
IR sensor Arduino কোড — বাজারসহ প্রথম টেস্ট
const int IR = 2, BUZZ = 3;

void setup() {
  pinMode(IR, INPUT);
  pinMode(BUZZ, OUTPUT);
  Serial.begin(9600);
}

void loop() {
  int state = digitalRead(IR);
  // বেশিরভাগ বোর্ডে বস্তু পেলে OUT LOW যায়
  digitalWrite(BUZZ, state == LOW ? HIGH : LOW);
  Serial.println(state);
  delay(50);
}
সিরিয়াল মনিটরে হাত কাছে আনলে 0, সরালে 1 — এই উল্টোটাই স্বাভাবিক। নিজের বোর্ডে যদি উল্টো দেখো, কোডে শর্তটা উল্টে নাও।
কোথায় লাগে — আর কোথায় না
- অবস্টাকল অ্যাভয়ডিং রোবট, ডাস্টবিনের ঢাকনা, হাত-কাছে ট্রিগার — হ্যাঁ/না বলা যথেষ্ট, এই সেন্সরই সস্তা ও সহজ উত্তর।
- রেখা ফলো করা — সে কাজ পাঁচ চ্যানেলের অ্যারে সেন্সরের; লাইন ফলোয়ার সেন্সর অ্যারের গাইডে ওই বোর্ডের খুঁটিনাটি আছে।
- রেঞ্জ মাপা দরকার হলে — আলট্রাসনিক HC-SR04 সেন্টিমিটার বলে দেয়; রোবটে দুটোই একসাথে চলে।
- রিমোট থেকে সংকেত পড়া — সেটা VS1838B জাতীয় IR রিসিভারের কাজ, এই অবস্টাকল বোর্ডের নয়। দুজনেই "IR" বলে শোনায়, কাজ এক না — একজন আলো পাঠায়, আরেকজন রিমোটের আলো পড়ে।
যাচাই করুন
- হাত সামনে আনলে বোর্ডের ডিটেকশন LED জ্বলে, বাজার বাজে; সরালে দুটোই থামে।
- সিরিয়াল মনিটরে হাত আসা-সরানোর সাথে 0 আর 1 বদলাচ্ছে।
- রুলারে ট্রিগার দূরত্ব মাপা — যে দূরত্বে প্রজেক্ট থামবে, পট সেখানে সেট।
সাধারণ সমস্যা
- কিছু না থাকলেও ট্রিগার করছে — সংবেদনশীলতা সর্বোচ্চ, সাথে জানলার রোদ বা চকচকে টেবিলের রিফ্লেকশন। পট কমাও আর সরাসরি সূর্যের আলো থেকে সেন্সরকে দূরে রাখো।
- কালো বস্তু ধরা পড়ে না — কালো গায়ের IR শোষণ করে ফেলে, ফিরেই আসে না। সাদা বা হালকা রঙের গায়ে সবচেয়ে ভালো ধরে; কালো জিনিস ধরাতেই হলে রেঞ্জ বাড়িয়ে কাছ থেকে কাজ নাও।
- সব দূরত্বে ডিটেক্ট করছে — IR LED আর ফটোডায়োডের মাঝে ছোট বস্তু বা ময়লা জমেছে। পরিষকার করে পট রিসেট করো।
- কয়েকদিন পর রেঞ্জ কমে গেছে — ব্যাটারি স্যাগিং বা পট ড্রিফট। স্থির 5V সাপ্লাই দিয়ে আবার টিউন করো।
- LED জ্বলে কিন্তু কোড শোনে না — আউটপুট লজিক উল্টো ধরেছো। digitalWrite-এর শর্ত আগে digitalRead দিয়ে LOW/HIGH যাচাই করে বসাও।
প্রশ্নোত্তর
IR সেন্সর দূরত্ব কীভাবে ঠিক করবো? পট ঘুরিয়ে, আর হাত দিয়ে ট্রিগার হওয়া দূরত্বটা রুলারে মেপে। LED স্থিরভাবে জ্বলা-নেভাই সেট হওয়ার সংকেত — মাঝনাসিতে থামাই ভালো।
আউটপুট HIGH নাকি LOW? বেশিরভাগ বোর্ডে active LOW — বস্তু পেলে OUT LOW যায়। তবে ব্যাচভেদে উল্টোও হয়, তাই নিজের বোর্ডে সিরিয়াল মনিটরে একবার দেখে নিয়েই কোড লেখো।
কালো বস্তু ধরা পড়ছে না কেন? IR আলো কালো গায়ে শোষিত হয়ে ফেরে না, ফটোডায়োড কিছু পায় না। সাদা বা হালকা সারফেস ব্যবহার করো, নয়তো সেন্সর-বস্তুর দূরত্ব কমাও।
দূরত্ব কত সেন্টিমিটার — এটা কি বলে দেয়? না। এটা শুধু হ্যাঁ/না বলে; সংখ্যা চাইলে HC-SR04 জাতীয় আলট্রাসনিক সেন্সর লাগবে।
রোদে কি চলে? চলে, কিন্তু ফলস ট্রিগার বাড়ে — সূর্যের আলোতেও IR থাকে। ডেমোর দিনে সেন্সরকে ছায়ায় রাখো বা পট একটু কমিয়ে রাখো।
টেক্কো থেকে আরও
- অবস্টাকল অ্যাভয়ডিং রোবট গাইড — এই সেন্সরেরই পূর্ণ প্রজেক্ট, মোটর-ড্রাইভারসহ
- Flame sensor গাইড — একই LM393 + পট প্যাটার্নের আরেক মডিউল, শিখে রাখলে দুটোই সহজ
- Sound sensor মডিউল গাইড — তালি দিলেই ট্রিগার, একই তিন পিনের চেনা ছক
সূত্র
- TI LM393 dual comparator datasheet (ti.com) — বোর্ডের কম্প্যারেটর চিপের আচরণ