KY-040 Rotary Encoder: পিন, ওয়্যারিং আর Arduino
KY-040-এর ৫টা পিন কোনটা কী, CLK/DT/SW কীভাবে কাজ করে, পট-পার্থক্য, ঘুরিয়ে সংখ্যা বাড়ানো-কমানো আর সংখ্যা লাফালে ফিক্স — বাংলা গাইড।
ঘড়ি বা মিউজিক প্লেয়ারের নবটা ঘোরাও — প্রতি ক্লিকে মেনু এক ঘর এগোয়, উল্টো ঘোরালে পিছায়। পটে এই কাজ হয় না: পটের ঘোরা এক মাথায় শেষ, আর কতটা ঘুরলো সেটা গুনে রাখে না। এনকোডার ঘোরে অসীম, আর প্রতিটা ধাপকে গুনে বলে দেয় দিকসহ। Arduino-তে এই নবটার সবচেয়ে চেনা রূপ ky-040 rotary encoder মডিউল — পাঁচ পিন, হাতে ক্লিক-ক্লিক টের পাওয়া ডিটেন্ট, আর ঘুরিয়ে সংখ্যা বাড়ানো-কমানোর সব রকম কাজ।
rotary encoder arduino pinout-এর প্রশ্ন নিয়ে যে-কারো কাছেই যাও, প্রথম বিভ্রান্তি এখানেই: এটা পট নয়, এটা বাটনের মতো সিগন্যাল পাঠায়। পট ঘুরলে ভোল্টেজ ধীরে বদলায়, এনকোডার ঘুরলে পালস আসে। তাই যা পট দিয়ে হতো না — ঘোরা কত ধাপ হলো গোনা, রোবটের চাকার পজিশন জানা — এনকোডার সেসব পারে। এবং ঘোরা কোন দিকে, এটাও।
যা যা লাগবে
- ১টা KY-040 Rotary Encoder মডিউল
- Arduino Uno
- ব্রেডবোর্ড আর জাম্পার তার
- (তুলনার জন্য) 10 kΩ পট বা ট্যাক্টাইল বাটন — পার্থক্যটা হাতে টের পেতে

দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।
স্পেসিফিকেশন
| বিষয় | মান |
|---|---|
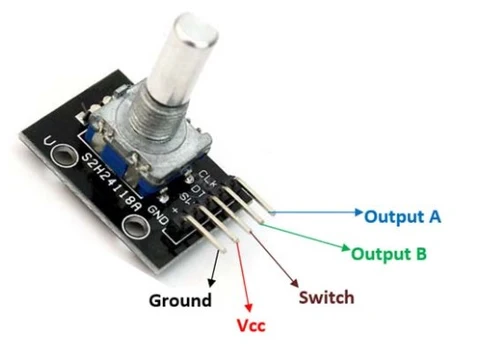
| পিন | ৫টা: CLK, DT, SW, + (VCC), GND |
| ধরন | মেকানিক্যাল কোয়াড্রেচার এনকোডার, ২০ ডিটেন্ট/পূর্ণ ঘোরা |
| ভোল্টেজ | 3.3–5 V — Uno আর ESP32 দুটোতেই লাগে |
| অনবোর্ড | 10 kΩ পুল-আপ; অনেক বোর্ডে RC ফিল্টারও থাকে |
| SW | বিল্ট-ইন পুশ বাটন — ঘুরিয়ে বাছাই, চেপে ওকে |
একটা ইউনিটে পূর্ণ ঘোরায় ২০টা ডিটেন্ট — ক্লিক-ক্লিক গুনে নিজের ইউনিটে মিলিয়ে নিলেই ভালো।
পিন ও ওয়্যারিং
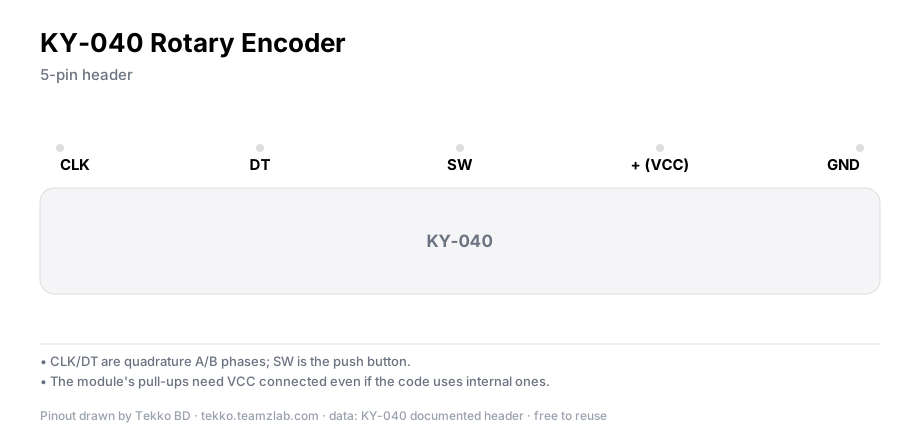
Uno-র সাথে সোজা ছক:
- CLK → D2
- DT → D3
- SW → D4
- + → 5V
- GND → GND
D2 আর D3-ই Uno-র ইন্টারাপ্ট পিন — দ্রুত ঘোরালে পালস মিস না করতে CLK/DT এখানেই রাখো। SW ধরবে D4, কোডে INPUT_PULLUP দিয়ে পড়বে; চাপলে LOW যায়।
নোট
মডিউলের 10 kΩ পুল-আপগুলো VCC থেকে চলে — মানে + পিনে 5V না দিলে CLK/DT/SW ভাসমান থাকে, সিরিয়ালে এলোমেলো সংখ্যা ছোটে। কোডে ইন্টারনাল পুল-আপ ব্যবহার করলেও এই সাপ্লাই লাগবেই।
কোয়াড্রেচার সিগন্যাল — দিক কীভাবে ধরা পড়ে
CLK আর DT দুটো সিগন্যাল ৯০ ডিগ্রি ফেজে অফ-অন হয়। এক ডিটেন্ট ঘোরালে দুজনে মিলে একটা পালস সাইকেল বানায় — কোনটা আগে উঠল সেটাই ঘোরার দিক। দুই সিগন্যাল একসাথে পড়লে দিক আর ধাপ দুটোই হাতে চলে আসে।
কিন্তু এটা মেকানিক্যাল কন্টাক্ট — ধাতুর পাতা ছুঁয়ে-ছুঁয়ে যায়, তাই বাউন্স আসে। এক ক্লিকে তিন-চার পালস দেখানোই এর স্বভাব; ওষুধ হলো ডিবাউন্স, নিচের কোডে আছে।
KY-040 rotary encoder দিয়ে সংখ্যা গোনা
const byte CLK = 2, DT = 3;
volatile int count = 0;

void setup() {
  Serial.begin(115200);
  pinMode(CLK, INPUT_PULLUP);
  pinMode(DT, INPUT_PULLUP);
  attachInterrupt(digitalPinToInterrupt(CLK), turn, FALLING);
}

void turn() {
  static unsigned long last = 0;
  unsigned long now = millis();
  if (now - last < 5) return;   // বাউন্স বাদ — ৫ ms-এর কম ফাঁক উপেক্ষা
  last = now;
  count += digitalRead(DT) == HIGH ? 1 : -1;
  Serial.println(count);
}

void loop() {}
ঘোরাও — সিরিয়াল মনিটরে এক দিকে সংখ্যা বাড়বে, উল্টো দিকে কমবে, আর এক ক্লিক মানে মোটামুটি এক ধাপ। SW পিনটা আলাদা ডিজিটাল পিনে নিয়ে digitalRead দিয়ে পড়ো; চাপলে LOW, আর ২০–৩০ ms ডিবাউন্স দিলে ডবল-চাপের ভুল থাকবে না। ইন্টারাপ্টের বদলে লুপে পড়তে চাইলেও চলে, কিন্তু দ্রুত ঘোরায় পালস মিস হওয়ার ঝুঁকি বাড়ে।
কোথায় লাগে
- মেনু নেভিগেশন, ভলিউম, ঘড়ার সময় সেট — ঘুরিয়ে বাছাই, চেপে নিশ্চিত; এই দুই-ইন-ওয়ানটাই এনকোডারের আসল সুবিধা।
- CNC বা 3D প্রিন্টারের নব — সবার প্যানেলেই এই চেনা ডিটেন্ট।
- সার্ভোর কোণ সেট — ঘোরা গুনে SG90 জাতীয় সার্ভোর কোণ বদলানো শুরুর দারুণ প্রজেক্ট।
- চাকার ঘোরা গোনা — হালকা টেস্টে চলে, তবে সিরিয়াস কাজে এনকোডার-বসানো N20 মোটর ভালো; আঙুল দিয়ে ঘোরানোর নব আর চাকার অ্যাক্সেল এক জিনিস না।
যাচাই করুন
- সিরিয়াল মনিটরে ঘোরানোর দিক অনুযায়ী সংখ্যা বাড়ে-কমে।
- এক ডিটেন্ট এক ধাপ — মাঝে মাঝে ২ ধাপ গেলে সমস্যা সেকশনের বাউন্স দেখো।
- SW চাপলে আলাদা মান (LOW) পড়া যাচ্ছে; ছেড়ে দিলে HIGH।
সাধারণ সমস্যা
- সংখ্যা লাফায়, ধাপ স্কিপ হয় — মেকানিক্যাল বাউন্স। ইন্টারাপ্টে এক পালস একবারই পড়ো, সাথে ছোট ডিবাউন্স (ওপরের কোডের ৫ ms) দাও।
- উল্টো দিকে গুনছে — CLK আর DT উল্টো লাগানো। তারদুটো বদলাও, নয়তো কোডে সাইন উল্টে দাও।
- একদম কিছু হয় না — + পিনে 5V দেওয়া হয়নি; মডিউলের পুল-আপ চলেই VCC থেকে। বেয়ার এনকোডার হলে পুল-আপ রেজিস্টর লাগানো মনে রেখো।
- SW চাপলে গণনা ঝাঁকে — SW নিজেও বাউন্স করে। ২০–৩০ ms ডিবাউন্স দাও।
- লম্বা জাম্পারে এলোমেলো — GND দুর্বল পড়ছে। ছোট তার আর এক ব্রেডবোর্ডে সব বসিয়ে চালাও।
প্রশ্নোত্তর
রোটারি এনকোডার আর পটের পার্থক্য কী? পট ঘুরলে ভোল্টেজ বদলায় আর ঘোরা শেষ মাথায় থামে; এনকোডার পালস দেয়, অসীম ঘোরে, ধাপ গুনে দিকসহ জানায়। ভোল্টেজ চাই পট, গোনা চাই এনকোডার।
KY-040 ঘোরালে সংখ্যা লাফাচ্ছে কেন? মেকানিক্যাল কন্টাক্টের বাউন্স — এক ক্লিকে কয়েকটা পালস। ইন্টারাপ্টে এক পালস একবার পড়া আর ছোট ডিবাউন্সই ওষুধ।
SW পিনের কাজ কী? নবটার ভেতরের পুশ বাটন — ঘুরিয়ে যা বাছলে চেপে ওকে। বাটনের মতোই পড়া যায়, চাপলে LOW।
ESP32-তে লাগানো যাবে? যাবে — মডিউল 3.3–5 V-তে চলে। ESP32-র ইন্টারাপ্ট পিন আলাদা হাতে বেছে নাও, আর লজিক 3.3 V বলে কোডে কিছু বদলাতে হয় না।
পট দিয়ে কি একই কাজ হয় না? ভোল্টেজ পড়ার কাজে পটই ভালো। কিন্তু ঘোরা গোনা, দিক জানা বা শেষ মাথা ছাড়া ঘোরানো — এগুলো পটের ভেতরেই নেই।
টেক্কো থেকে আরও
- N20 এনকোডার মোটর গাইড — চাকার ঘোরা গোনার সিরিয়াস রাস্তা
- SG90 সার্ভো মোটর গাইড — এনকোডারের ঘোরা দিয়ে সার্ভোর কোণ সেট করার জোড়া
- LM393 স্পিড সেন্সর গাইড — ঘোরা মাপার আরেক হাতিয়ার, চাকার সাথে লাগানোই হয়
সূত্র
- KY-040 মডিউলের কমন সাপ্লায়ার ম্যানুয়াল — এই মডিউলের কোনো একক অফিসিয়াল ভেন্ডর ডেটাশিট নেই; ডিটেন্ট আর পালস নিজের ইউনিটে মিলিয়ে নিন
- Arduino ডকুমেন্টেশন (docs.arduino.cc) — ডিজিটাল পিন ও ইন্টারাপ্ট রেফারেন্স