LM393 Speed Sensor গাইড: স্লট থেকে RPM
স্লট-টাইপ অপটিক্যাল স্পিড সেন্সরের পিন ও ওয়্যারিং, ডিস্কের স্লট গুনে RPM বের করা, Arduino interrupt কোডের ভিত, ভুল গণনা ঠিক করার উপায়।
রোবট গাড়ির চাকা আসলে কত দ্রুত ঘুরছে? মোটরের দাগের হিসাব বলে একটা সংখ্যা, বাস্তবে লোডের চাপে সেটা বদলে যায়। বের করার সবচেয়ে সস্তা রাস্তা হলো LM393 speed sensor: U-আকৃতির ফাঁকের ভেতর দিয়ে একটা স্লটেড ডিস্ক ঘুরিয়ে, কাটা পড়া আলোকে পালসে গুনে। এই লেখায় পিন, ওয়্যারিং, RPM-র হিসাব আর গণনা ভুল হলে কোথায় হাত দিতে হবে — সব আছে।
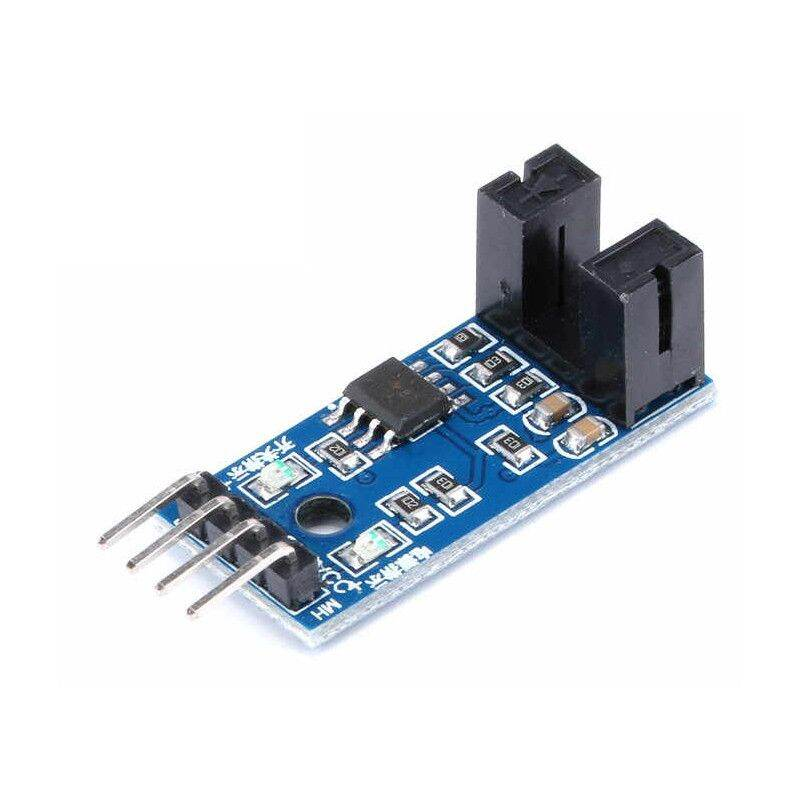
ভেতরে যা হয়: ফাঁকের এক পাশে IR LED, অন্য পাশে ফটোট্রানজিস্টর। ডিস্কের দাঁত ফাঁক দিয়ে গেলে বিম আটকায়, ফাঁকা অংশ গেলে বিম যায়। বোর্ডের LM393 কম্প্যারেটর এই ওঠানামাকে পরিষ্কার স্কয়ার পালস বানিয়ে দেয়, তাই মাইক্রোকন্ট্রোলার সরাসরি গুনতে পারে। সেন্সরের সাথে একটা কালো স্লটেড ডিস্কও দেওয়া থাকে সাধারণত — সেটা মোটরের শ্যাফটেই বসাও।
যা যা লাগবে
- ১টা LM393 অপটিক্যাল স্পিড সেন্সর (গ্রুভ কাপলার মডিউল)
- স্লটেড এনকোডার ডিস্ক (সাধারণত সেন্সরের সাথেই আসে)
- Arduino Uno বা Nano
- যেকোনো DC মোটর বা ফ্যান — শ্যাফটে ডিস্ক বসানো যায় এমন
- ফিমেল-ফিমেল জাম্পার তার ৩টা

দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।
স্পেসিফিকেশন
| বিষয় | মান |
|---|---|
| সাপ্লাই | সাধারণত 3.3–5 V |
| আউটপুট | DO — ডিজিটাল স্কয়ার পালস; অনেক বোর্ডে AO-ও থাকে |
| পালস প্রতি ঘূর্ণন | ডিস্কের স্লট সংখ্যার সমান (প্রচলিত ডিস্কে ২০টা) |
| মাপার ধরন | নন-কন্ট্যাক্ট — মোটরে কোনো ঘষা লাগে না |
| দুর্বলতা | ফাঁকে ধুলা বা তেল জমলে বিম ব্লক হয় |
সাপ্লাই আর ডিস্কের স্লট সংখ্যা মেকারভেদে আলাদা হয় — নিজের সেটে গুনে নেওয়াই নিরাপদ।
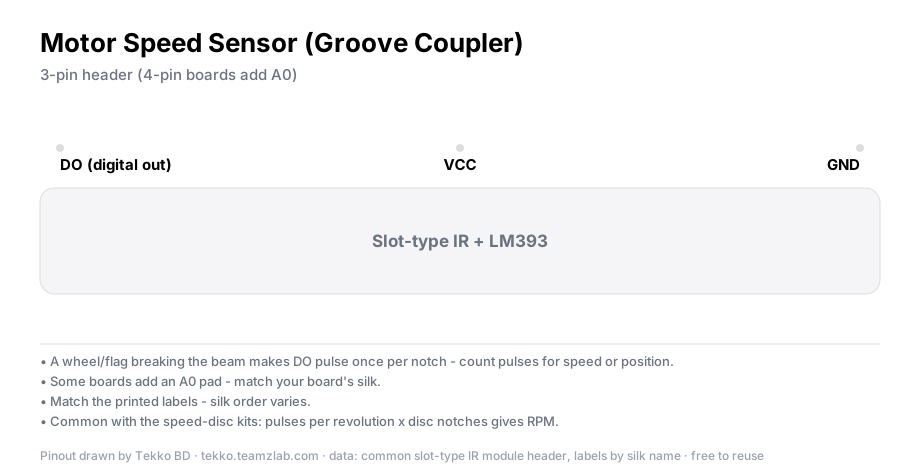
পিন ও ওয়্যারিং
- VCC → Arduino-র 5V
- GND → GND
- DO → D2 (Uno-তে ইন্টারাপ্ট নেওয়া যায় এমন পিন)
DO-তে পালস আসছে কি না কোড লেখার আগেই বেচে নাও: ডিস্ক হাতে ধীরে ঘোরাও, মাল্টিমিটারে DO-র ভোল্টেজ ওঠানামা করবে — নয়তো বোর্ডের LED ব্লিঙ্ক করবে। মোটরের সাপ্লাই আলাদা হলে সব জায়গার GND কমন করতে ভুলো না।
RPM বের করা
ভিতটা এক লাইনে: ১ সেকেন্ডে পালস গুনো → স্লট সংখ্যা দিয়ে ভাগ = ঘূর্ণন প্রতি সেকেন্ডে → × 60 = RPM। প্রতি ঘূর্ণনে স্লট সংখ্যার সমান পালস আসে, তাই:
const int DO_PIN = 2;
const int SLOTS = 20;            // নিজের ডিস্কে গুনে বসাও

volatile unsigned long pulses = 0;
unsigned long lastMs = 0;

void count() {
  pulses++;
}

void setup() {
  Serial.begin(9600);
  pinMode(DO_PIN, INPUT);        // মডিউলে পুল-আপ থাকে; চলে না হলে INPUT_PULLUP দাও
  attachInterrupt(digitalPinToInterrupt(DO_PIN), count, FALLING);
}

void loop() {
  if (millis() - lastMs >= 1000) {
    unsigned long rpm = (pulses / SLOTS) * 60UL;
    Serial.println(rpm);
    pulses = 0;
    lastMs += 1000;
  }
}
FALLING এজ নিলে প্রতি স্লটে এক পালস। CHANGE দিলে উঠা-নামা দুই এজই গুনবে — পালস দ্বিগুণ, তাই ভাগ ২ করতে ভুলো না। ঘূর্ণন খুব ধীর হলে ১ সেকেন্ডের উইন্ডো বড় করো (২০০০ ms), তাহলে সংখ্যা কাঁপবে না।
টিপস
RPM যদি ঠিক সিস্টেম্যাটিক ভুল হয় (দ্বিগুণ বা অর্ধেকের মতো), তাহলে ওয়্যারিং দোষ নয়, ফ্যাক্টর দোষ। এক ঘূর্ণনে আসলে কত পালস আসে সেটা হাতে মেপে (ডিস্ক একবার পুরো ঘোরিয়ে কাউন্ট দেখো) SLOTS-এর মান বসাও।
কোন কাজে
রোবট কারের চাকায় লাগালে আসল স্পিড আর দূরত্ব দুটোই পাওয়া যায় — ওডোমেট্রি। লাইন ফলোয়ার রোবটের সাথে এই সেন্সরটা ভালো জোড়া: লাইন তো ধরছে, সাথে কত দূর গেল সেটাও মাপা। ফ্যান বা যেকোনো শ্যাফটের ট্যাকোমিটারও এই একই কোড। স্টেপার নিয়ে কাজ করলে ড্রাইভার আসলে কত ঘূর্ণন দিচ্ছে সেটা যাচাই করার কাজেও চলে।
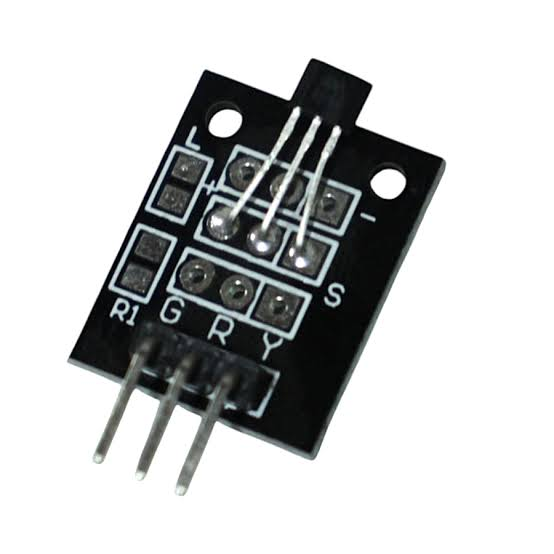
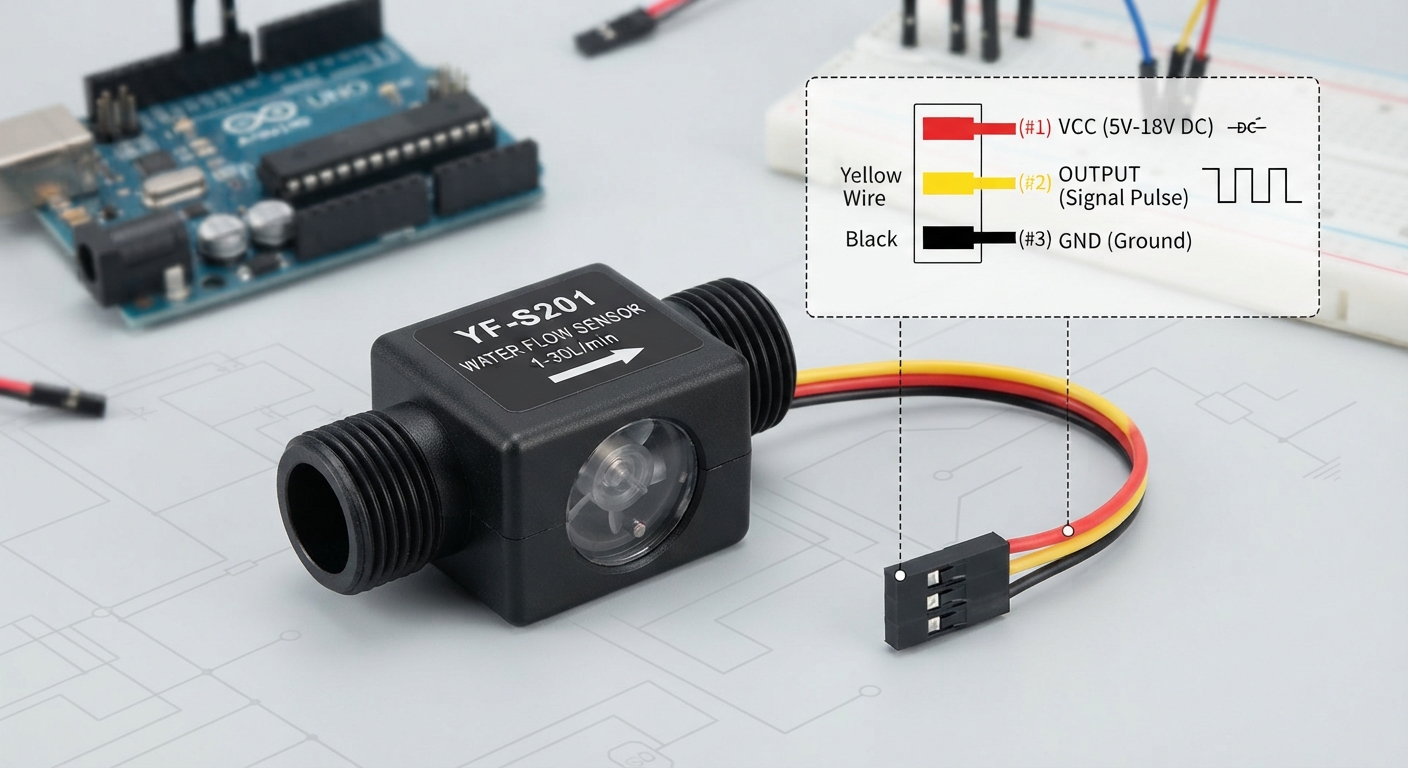
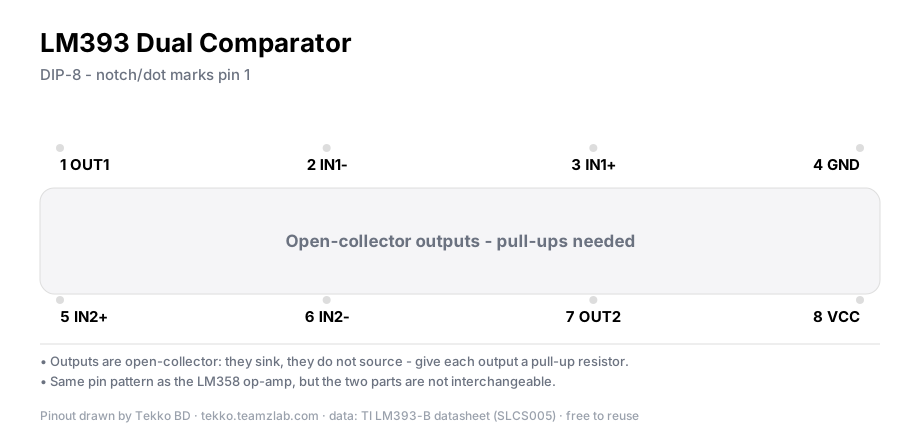
ধুলা-তেল জমা জায়গায় অপটিক্যাল সেন্সর দুর্বল — বিম ঢেকে যায়। তখন ম্যাগনেট-ভিত্তিক SS49E হল সেন্সরের দিকে তাকাও (শ্যাফটে ছোট ম্যাগনেট লাগাতে হয়)। পানির ফ্লো মাপা আবার আলাদা জিনিস; YF-S201 মিটারের ভেতরের টারবাইনই মাপে, এই গ্রুভ সেন্সরের কাজ নয়। আর যারা নিজের বোর্ড বানাও বা মেরামত করো, তাদের জন্য খাঁটি LM393 চিপ আলাদা পাওয়া যায়।
যাচাই করুন
কোড আপলোড করে ডিস্ক হাতে ঘোরাও; Serial Monitor-এ ছোট RPM সংখ্যা আসা চাই (হাতে ঘোরানো মিলিসেকেন্ড-রেঞ্জের, যেমন 30–120)। মোটর চালু করলে সংখ্যা সোজা ওঠবে, আর বন্ধ অবস্থায় রিডিং ঠিক ০ থাকলে বেসলাইন পরিষ্কার। এরপর ব্যাটারি ভোল্টেজ কমিয়ে (বা PWM দিয়ে) মোটর ধীর করো, আর RPM আনুপাতিকভাবে নামছে কি না দেখো — নামলেই হিসাব আসল।
সাধারণ সমস্যা
- DO সবসময় HIGH (বা LOW) — ডিস্ক ফাঁকে ঠিকমতো বসেনি, LED মরা, বা ডিস্কের শুধু ফাঁকা অংশ ফাঁকের সামনে। ডিস্ক হাতে ঘোরিয়ে আউটপুট বদলাচ্ছে কি না দেখো; এটাই প্রথম পরীক্ষা।
- RPM সিস্টেম্যাটিক ভুল — স্লট সংখ্যা ভুল ধরেছো, বা
CHANGEএজে দ্বিগুণ গুনছো। ওপরের টিপসটা দেখো। - গণনা এলোমেলো — ডিস্ক শ্যাফটে টাইট নয়, কাঁপছে; বা সেন্সরের তার মোটরের তারের পাশ দিয়ে গেছে। ডিস্ক টাইট করো, সিগন্যাল তার আলাদা রাস্তায় দাও।
- বড় মোটরের পাশে রিডিং শূন্য — EMI। মোটর আর সেন্সরের সাপ্লাই আলাদা করো, GND কমন রাখো, দুই তারই টুইস্ট করে দাও।
- AO দিয়ে মাপতে গেলে সবসময় ভাসমান — AO-র পুল-ডাউন/পুল-আপ নিজে দিতে হয়। RPM-র কাজে AO দরকারই নেই, পরিষ্কার পালস DO-ই দেয়।
প্রশ্নোত্তর
স্লট সংখ্যা ভুল হলে RPM কেমন হয়? আনুপাতিক ভুল। আসল ২০ স্লটের জায়গায় ১০ লিখলে RPM দ্বিগুণ দেখাবে, ৪০ লিখলে অর্ধেক। সংখ্যা যদি ঠিক কিছু গুণিতকে ভুল লাগে, প্রথম সন্দেহ ডিস্ক আর এজ-মোড।
DO আর AO পিনের পার্থক্য কী? DO কম্প্যারেটরের পরিষ্কার ডিজিটাল আউটপুট — গুনতে এটাই। AO ফটোট্রানজিস্টরের কাঁচা অ্যানালগ মান, পুল-আপ/পুল-ডাউন ছাড়া ব্যবহার করা যায় না। RPM-র কোডে DO-ই রাখো।
ইন্টারাপ্ট কোন পিনে দেবো? Uno/Nano-তে D2 আর D3 — এই দুটোতেই ইন্টারাপ্ট চলে। D2-ই লিখ ভালো, অন্য কাজের পিন প্রচুর খালি থাকে। ESP32-তে প্রায় সব GPIO ইন্টারাপ্ট নেয়।
ধুলায় কাজ করে না কেন? ফাঁকের বিম ঢেকে যায়, ফটোট্রানজিস্টর আলোই পায় না। নরম ব্রাশ দিয়ে ফাঁক পরিষ্কার করো; বারবার এমন জায়গায় লাগবে হলে ম্যাগনেট-ভিত্তিক সেন্সর বানাও।
টেক্কো থেকে আরও
- N20 এনকোডার মোটর গাইড — এনকোডার বিল্ট-ইন মোটর চাইলে
- অবস্টাকল অ্যাভয়ডিং রোবট গাইড — একই রোবটে পরের সেন্সর
- রোবটিক্স ক্যাটাগরি — মোটর, ড্রাইভার, চেসিস এক জায়গায়
সূত্র
- TI LM393-B dual comparator datasheet — ti.com