N20 encoder motor Arduino: পিন আর স্পিড মাপা
N20 এনকোডার গিয়ার মোটরের ৬ পিন কোনটা কী, Arduino-তে স্পিন কাউন্ট কীভাবে পড়বে, লাইন ফলোয়ারে স্পিড কন্ট্রোল — সহজ গাইড।
লাইন ফলোয়ারের গাড়ি সোজা লাইনে বাঁয়ে হেলে চলে, ডান মোটর একটু দুর্বল — এই ঘটনা প্রায় প্রতিটা দল একবার দেখেছে। কারণ সহজ: একই কোডে দুই DC মোটর কখনো হুবহু এক স্পিডে চলে না। ওদের কেউ আসলে জানে না নিজেরা কত দ্রুত ঘুরছে। এনকোডার লাগালে মোটর নিজের ঘোরাকে গুনতে শেখে, আর তখনই n20 encoder motor arduino জুড়ি খেলে — স্পিড আন্দাজে নয়, মেপে কন্ট্রোল করা যায়।
N20 নামটা মোটরের বডির ক্লাস — প্রায় চার সেন্টিমিটার লম্বা ছোট গিয়ার মোটর। সাধারণ N20-এর পেছনে কিছু নেই; এনকোডার ভ্যারিয়েন্টের পেছনে একটা ছোট বোর্ড বসে যায়, ওখান থেকে ছয়টা তার বের হয়। এই ছয় তারের মধ্যেই পুরো খেলা।
যা যা লাগবে
- ১টা N20 এনকোডার গিয়ার মোটর
- Arduino Uno
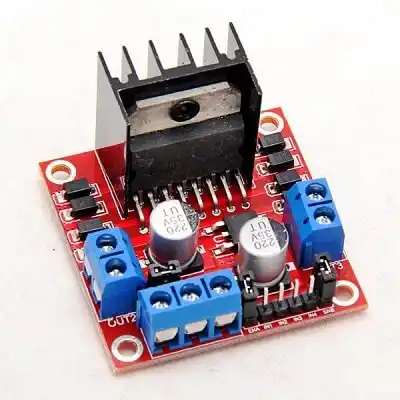
- L298N মোটর ড্রাইভার — মোটরের পাওয়ার এই পথেই যাবে
- F-M জাম্পার তার
- চাকা লাগাতে হলে কাপলিং আর চাকা — N20-এর শ্যাফট ছোট, সাইজ মিলিয়ে নাও

দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।
স্পেসিফিকেশন
| বিষয় | মান |
|---|---|
| মোটর সাপ্লাই | 3–6V ভ্যারিয়েন্ট কমন, 12V-ও পাওয়া যায় |
| এনকোডার সাপ্লাই | 3.3–5V |
| এনকোডার আউটপুট | A, B — দুই চ্যানেল quadrature |
| গিয়ার রেশিও | ভ্যারিয়েন্টে ভ্যারিয়েন্টে আলাদা (1:30…1:298 ক্লাস) |
| তার | মোট ৬টা: মোটর জোড়া + এনকোডার চারটা |
এনকোডারটা আসলে কী করে
মোটরের শ্যাফটের সাথে একটা ছোট চুম্বক ঘোরে, আর বোর্ডের হল সেন্সর ওই চুম্বকের ঘোরাকে পালসে বদলে দেয়। শ্যাফট একটু ঘুরলেই A চ্যানেলে একটা পালস, সামান্য পরে B চ্যানেলে। দুই চ্যানেলের এই কাতার — quadrature — সবচেয়ে দরকারি সুবিধাটা দেয়: পালসের সংখ্যা বলে দেয় কতটা ঘুরেছে, আর কোন চ্যানেল আগে পালস দিলো সেটা বলে দেয় কোন দিকে ঘুরছে।
ফলে স্পিড আর দূরত্ব ওপেন-লুপ নয়। "PWM 180 দিলাম, হয়তো এই স্পিড" — না; "এই সেকেন্ডে ১২০ কাউন্ট, কোডে চেয়েছিলাম ১২০, তাই দুই মোটরেই মিলিয়ে দেব" — এটাই পিডি/পিআইডি কন্ট্রোলের শুরু, আর লাইন ফলোয়ার সোজা চলার মূল রহস্যও ওইটাই।
ছয় তার — কোনটা কী
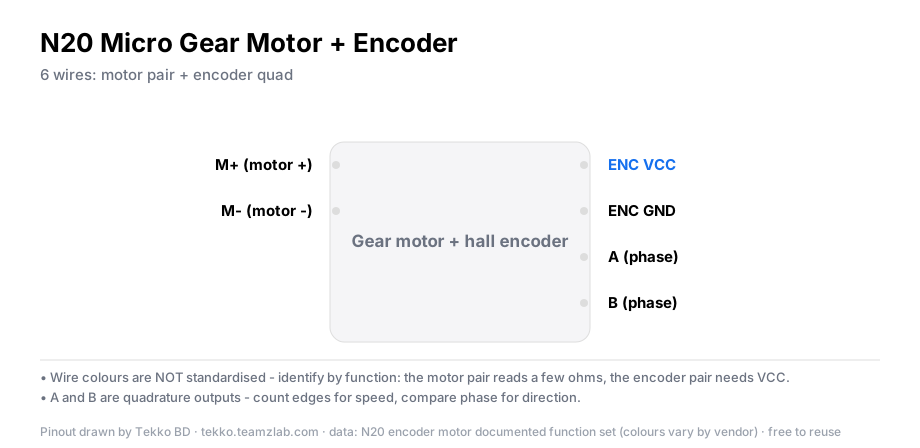
| তার | কাজ | কোথায় যাবে |
|---|---|---|
| M+, M− | মোটর পাওয়ার | ড্রাইভারের আউটপুটে |
| ENC VCC | এনকোডারের সাপ্লাই | Arduino-র 5V (বা 3.3V) |
| ENC GND | এনকোডারের গ্রাউন্ড | Arduino-র GND |
| A | কাউন্ট পালস | D2 (ইন্টারাপ্ট পিন) |
| B | দিক বলার পালস | D4 (সাধারণ ডিজিটাল পিন) |
তারের রং নিয়ে ভরসা করবে না — ভেন্ডরভেদে রং বদলায়। চেনার নিয়ম ফাংশন দিয়ে: মোটর জোড়ার দুই তারের মধ্যে মাল্টিমিটারে কয়েক ওহম দেখাবে, এনকোডারের চার তারে দেখাবে না। বোর্ডের গায়ে ফাংশন প্রিন্ট থাকলে ওটাই সত্যি।
সতর্কতা
M+ আর M− কখনো Arduino-র ডিজিটাল পিনে লাগাবে না। মোটরের কারেন্ট পিনের সীমার অনেক ওপরে, পিন পুড়ে যাবে। মোটর জোড়া সবসময় ড্রাইভারের আউটপুটে — এখানে এটা একমাত্র কঠিন নিয়ম।
ড্রাইভারের সাথে ওয়্যারিং
L298N-এর OUT1/OUT2-এ মোটর জোড়া, স্পিডের জন্য ENA-তে PWM সিগন্যাল, দিকের জন্য IN1/IN2। এনকোডারের VCC/GND বোর্ডের 5V আর GND-তে, আর মোটর সাইডের ব্যাটারির GND-ও Arduino-র GND-এর সাথে কমন করো — এনকোডারের পালস পড়তে গেলে তিন জায়গার গ্রাউন্ড এক হতেই হবে।
দুই মোটর লাগালে A/B মিলিয়ে চারটা সিগন্যাল তার হয়, কিন্তু Uno-র বাহ্যিক ইন্টারাপ্ট মাত্র দুইটা (D2, D3)। শুরুর বেলায় সোজা সমাধান: প্রতি মোটরের শুধু A চ্যানেল ইন্টারাপ্টে, B চ্যানেল সাধারণ ডিজিটাল পিনে। দিক পড়া ঠিকই কাজ করবে। চার চ্যানেল পুরোটা চাইলে pin-change ইন্টারাপ্টের পথ আছে, তবে প্রথম টেস্টে তার দরকার নেই।
প্রথম কাউন্ট পড়া
আগে মোটরের পাওয়ার লাগাও না — হাত দিয়েই শুরু। শ্যাফটের মাথা ধরে ধীরে এক দিকে ঘোরাও, সিরিয়াল মনিটর খোলা রাখো:
volatile long count = 0;

void encoderA() {
  if (digitalRead(4) == HIGH) count++;   // B এর অবস্থাই দিক বলে দেয়
  else count--;
}

void setup() {
  Serial.begin(9600);
  pinMode(2, INPUT_PULLUP);
  pinMode(4, INPUT_PULLUP);
  attachInterrupt(digitalPinToInterrupt(2), encoderA, RISING);
}

void loop() {
  Serial.println(count);
  delay(200);
}
এক দিকে ঘোরালে সংখ্যা বাড়বে, উল্টো ঘোরালে কমবে — এটাই দিক চেনা কাজ করছে বলার প্রমাণ। A আর B একে অন্যের ঠিক পেছনে পেছনে আসছে কি না খেয়াল করো; এক চ্যানেল থেমে থাকলে ওয়্যারিং দেখো।
এবার শ্যাফট এক পূর্ণ ঘোরায় কাউন্ট লিখে রাখো। ওই সংখ্যাটাই তোমার মোটরের প্রতি-শ্যাফট-রেভ কাউন্ট — এরপর চাকার ব্যাস দিয়ে দূরত্বের হিসাবও দাঁড়িয়ে যায়।
যাচাই করুন
এখন ড্রাইভার দিয়ে মোটর চালাও। সিরিয়ালে কাউন্ট দ্রুত বাড়ছে, দিক বদলালে কাউন্টের দিকও বদলাচ্ছে — দুটোই থাকলে এনকোডার পুরো চেইন পাস। এরপর একই PWM-এ দুই মোটরের এক সেকেন্ডের কাউন্ট মিলিয়ে দেখো: সংখ্যার ফারাকটাই তোমার লাইন ফলোয়ারের বাঁকানোর কারণ, আর কোডে সেই ফারাক পূরণ করে দিলেই গাড়ি সোজা।
সাধারণ সমস্যা
- কাউন্ট আসেই না — এনকোডারের VCC খালি, নয়তো A তার ভুল পিনে। ছয় তারের টেবিলের সাথে মিলাও, এনকোডারের VCC/GND আলাদা করে দেখো।
- মাপা দূরত্ব বাস্তবে মেলে না — প্রতি রেভের কাউন্ট ধরে নিয়েছো, মেপে নাওনি। এক শ্যাফট-রেভ হাতে ঘুরিয়ে কাউন্ট পড়ে সেই সংখ্যাই কোডে বসাও।
- মোটর ঘোরে না — M+/M− খোলা, নয়তো সাপ্লাই কারেন্ট দিতে পারছে না। মোটর জোড়া ড্রাইভার দিয়ে চালাও, পিন থেকে নয়।
- স্পিড এলোমেলো দেখায় —
loop()-এ পিন পড়ে গুনছো, পালস মিস হচ্ছে। কাউন্টিং ইন্টারাপ্টে সরাও, এটাই এনকোডার পড়ার সঠিক পথ। - এক চ্যানেল থামা-থামা আসে — ওই তারের জোড়া ঢিলা বা হল সেন্সরের সমস্যা। তার বদলে আবার ঘোরাও; একই চ্যানেলে সমস্যা থাকলে ইউনিট বদলাও।
প্রশ্নোত্তর
N20 মোটরের এনকোডার কী কাজ করে? শ্যাফটের ঘোরা গুনে দেয় — কতটা ঘুরেছে আর কোন দিকে। দুই চ্যানেল A/B এর পালস মিলিয়ে Arduino স্পিড আর দূরত্ব হিসাব করতে পারে, তাই মোটর নিজের আসল RPM জেনে কন্ট্রোল হয়।
N20 এনকোডারের কাউন্ট Arduino-তে কীভাবে পড়বো? A চ্যানেল Uno-র D2-তে, attachInterrupt() দিয়ে প্রতি পালসে কাউন্টার বাড়াও, আর B চ্যানেলের অবস্থা দেখে বাড়ানো-কমানো ঠিক করো। উপরের ধাপ ১-এর কোড হুবহু ওই কাজটাই করে।
N20 কত ভোল্টে চলে? কমন ভ্যারিয়েন্ট 3–6V, 12V ভ্যারিয়েন্টও পাওয়া যায়। কেনার সময় লিস্টিংয়ে ভোল্টেজ আর গিয়ার রেশিও মিলিয়ে নাও — একই N20 নামে ভেতরের গিয়ার অনেক রকম হতে পারে। এনকোডারের সাপ্লাই আলাদা কথা: 3.3–5V।
টেক্কো থেকে আরও
- লাইন ফলোয়ার রোবট — এনকোডারের কাউন্ট কাজে লাগানোর আসল জায়গা
- সায়েন্স প্রজেক্ট আইডিয়া — মোটরের স্পিড মাপা কোন প্রজেক্টে জিতিয়ে তোলে
- স্টেপার মোটর গাইড — ঘোরা গুনে চলা আরেক মোটর পরিবার
সূত্র
- Arduino
attachInterrupt()reference — arduino.cc