NEMA 17 stepper motor Arduino গাইড: A4988 দিয়ে চালানো
NEMA 17-এর 4 তার কোন কয়েল, A4988/DRV8825-এর সাথে ওয়্যারিং, Vref কারেন্ট সেট আর স্টেপ স্কিপ হলে কী করবে — বাস্তব গাইড।
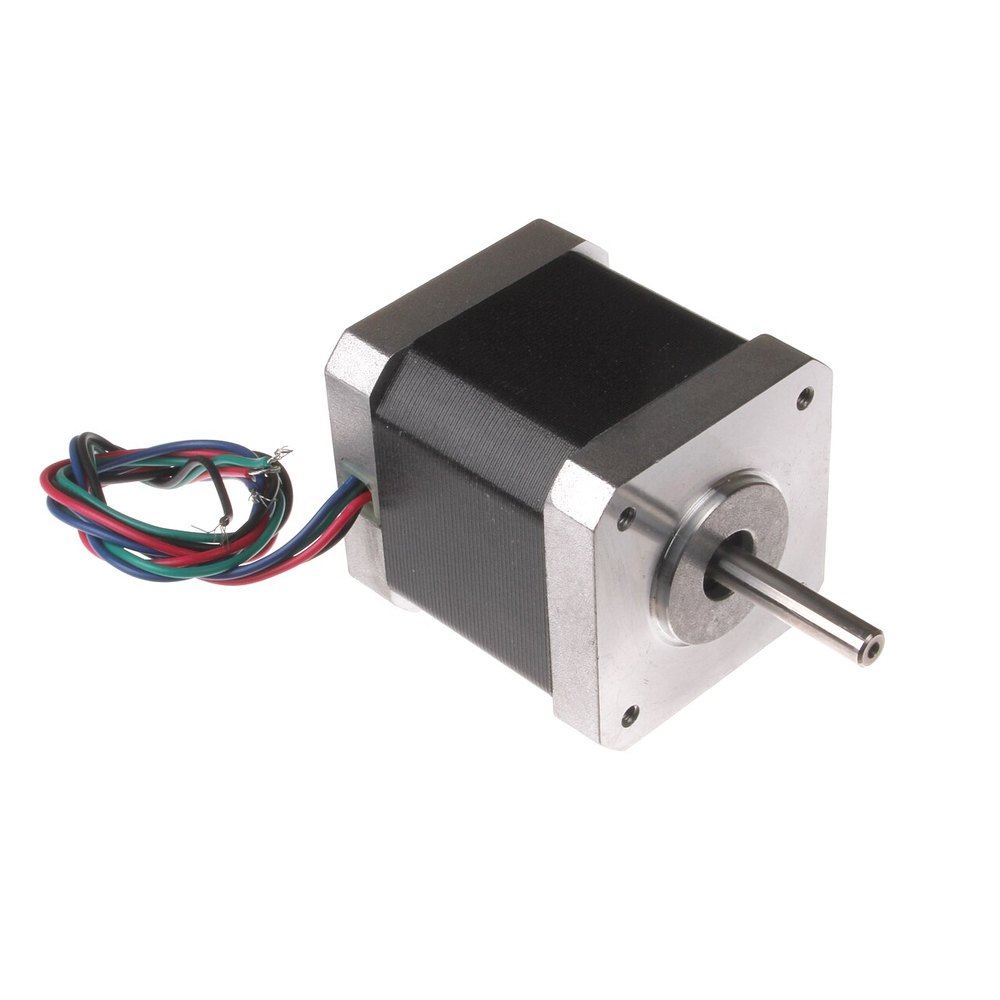
স্টেপার মোটর কীভাবে ধাপে ধাপে ঘোরে, 28BYJ-48 আর ULN2003-এর সেই শুরুর সেটআপ — এইগুলো আমাদের স্টেপার গাইডে আগেই আছে, সেখানে যাও। এই লেখায় ওই পরিবারের বড় ভাইটা: nema 17 stepper motor arduino জুড়ি দিয়ে চালানো — 3D প্রিন্টার, CNC, ক্যামেরা স্লাইডার, যেই যন্ত্রেই নিখুঁত পজিশন চাই, ভেতরে এই মোটরটাই বসে।
নামটা ভুলে যাওয়ার নয়। NEMA মানে মোটরের স্ট্যান্ডার্ড, 17 মানে ফেসপ্লেট 1.7 ইঞ্চি — প্রায় 43 মিলিমিটারের চৌকো। মানে এটা ব্যাস নয়, সামনের পাতার সাইজ; লম্বা কতটুকু বা কয়েল কেমন — সেটা মডেলভেদে বদলায়। তাই দুইটা NEMA 17-এর ওজন আর টর্ক এক নাও হতে পারে।
আরেকটা পার্থক্য আগেই জেনে রাখো: 28BYJ-48 লাগানো থাকত ড্রাইভার বোর্ডের সাথে এক চক্করে; NEMA 17 চায় আলাদা ড্রাইভার (A4988 জাতীয়), আলাদা 12V সাপ্লাই, আর কারেন্ট ঠিক করে দেওয়ার একটা ধাপ। এই ধাপটাই নতুনদের সবচেয়ে আটকায় — নিচে ধাপে ধাপে আছে।
যা যা লাগবে
- ১টা NEMA 17 স্টেপার মোটর
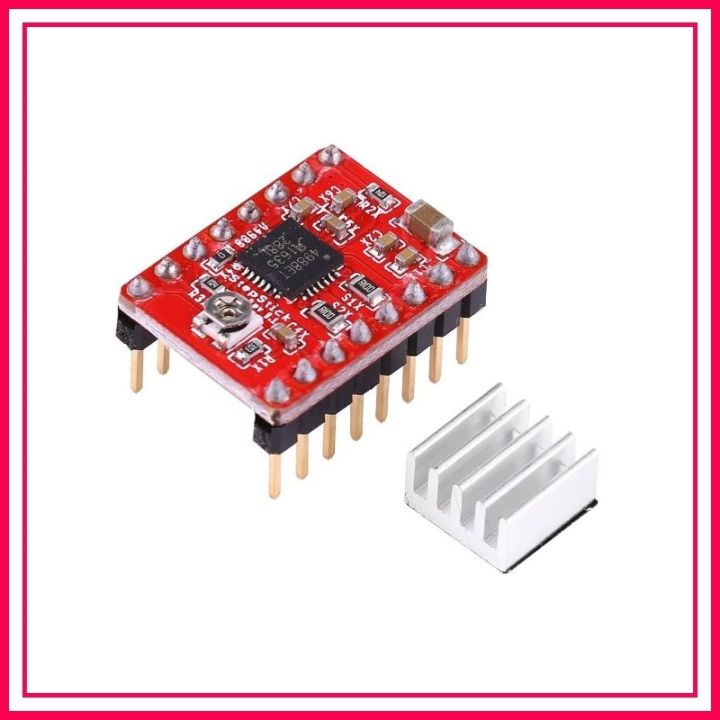
- ১টা A4988 ড্রাইভার — হিটসিংকসহ নাও
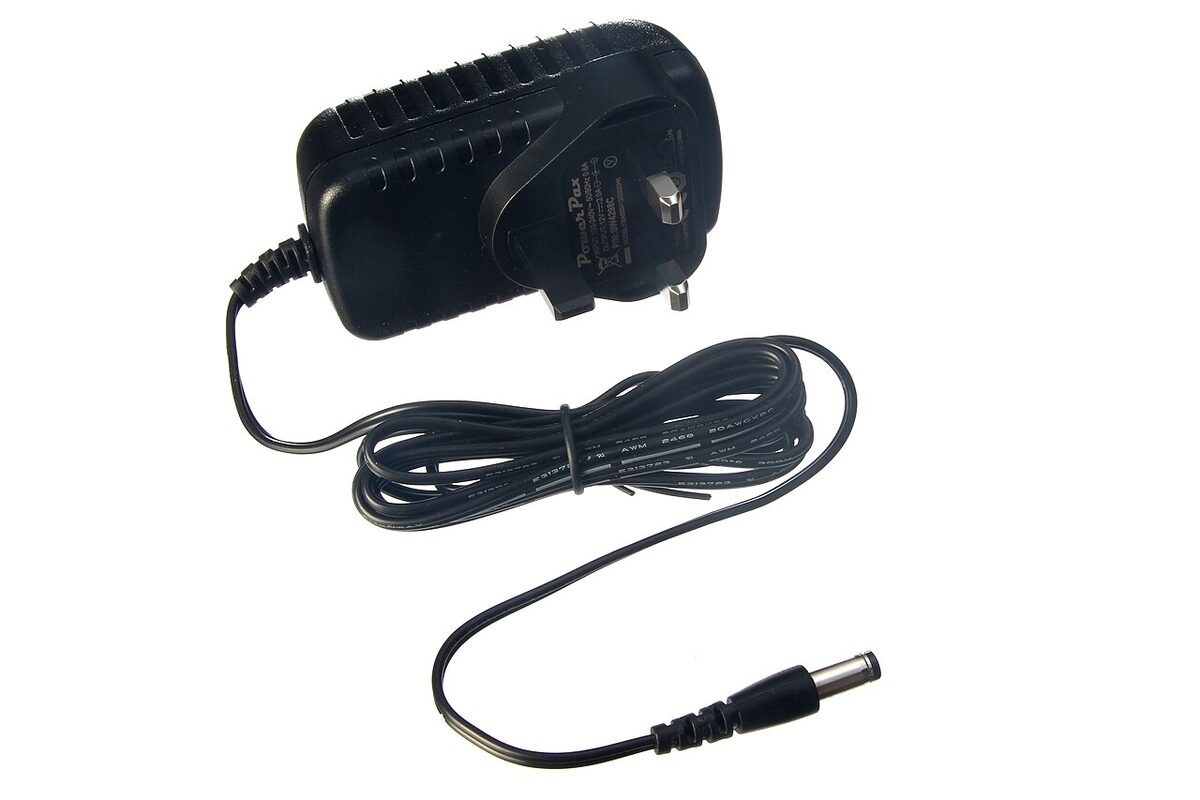
- 12V 2A অ্যাডাপ্টার — মোটর সাইডের পাওয়ার
- Arduino Uno
- মাল্টিমিটার — কয়েল চেনার জন্য

দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।
স্পেসিফিকেশন
| বিষয় | মান |
|---|---|
| ফেসপ্লেট | 1.7 ইঞ্চি ≈ 43 mm চৌকো (নামের উৎস) |
| স্টেপ অ্যাঙ্গেল | সাধারণত 1.8° → এক ঘোরায় 200 ধাপ |
| মাইক্রোস্টেপ | A4988-এ 16x এ 3200 মাইক্রোস্টেপ/রেভ |
| কয়েল | বাইপোলার, ৪ তার (দুই কয়েল) |
| প্রতি ফেজে কারেন্ট | সাধারণত 1 A-র ওপরে |
| মোটর সাপ্লাই | 12V থেকে (A4988 সইতে পারে 8–35V) |
| কোথায় দেখা যায় | 3D প্রিন্টার, CNC, স্লাইডার |
চার তারে দুই কয়েল চেনা
NEMA 17 চার তারের বাইপোলার মোটর: ভেতরে দুইটা আলাদা কয়েল, প্রতিটার দুই মাথা বাইরে। বানানো কোনো নিয়মে তারের রং সাজানো থাকে না — মাল্টিমিটার দিয়েই চেনো। এক কয়েলের দুই তারের মধ্যে রেজিস্ট্যান্স কম দেখাবে (কয়েক ওহম থেকে দশের কাছাকাছি), আর ভুল জোড়ায় — এক তার এক কয়েলের, আরেকটা অন্য কয়েলের — প্রায় খোলা দেখাবে।
চার তার থেকে দুই জোড়া পেয়ে গেলে কাজ শেষ। কোন জোড়া A আর কোনটা B — সেটা এত জরুরি না; নাম বদলালে ঘোরার দিক উল্টে যায়, তার অদলবদল করেই ঠিক হয়ে যায়।
A4988-এর সাথে ওয়্যারিং
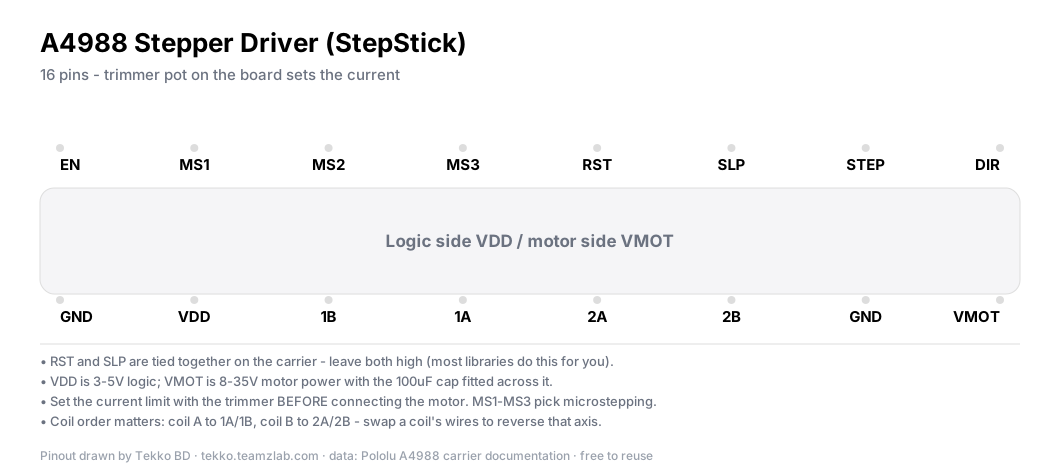
কারেন্ট বোঝার সাথে সাথে একটা জিনিস মনে রাখো — এই ছোট বোর্ডের দুই পাশ দুই জগৎ। এক পাশ VDD: Arduino-র 5V, লজিক। অন্য পাশ VMOT: 12V অ্যাডাপ্টার, মোটরের শক্তি। দুই জগতের কারেন্ট মেশাবে না; দুই জায়গার GND অবশ্য এক জায়গায় জোড়া থাকবে।
- মোটরের কয়েল A → 1A/1B, কয়েল B → 2A/2B
- STEP আর DIR → যেকোনো দুই ডিজিটাল পিন (যেমন D8, D9) — পুরো কন্ট্রোল ওই দুই তারে
- MS1–MS3 → মাইক্রোস্টেপ বাছা (তিনটাই HIGH হলে 16x)
- RST আর SLP → বোর্ডেই জোড়া থাকে, বেশিরভাগ কোডে HIGH রাখার কাজটাও হয়ে যায়
চারটা ড্রাইভার এক বোর্ডে বসানো CNC Shield জাতীয় বোর্ডও বাজারে আছে — 3D প্রিন্টার-ক্লোন বানানোর পথ। এই গাইডের প্রথম সেটআপে একটা A4988-ই যথেষ্ট।
সতর্কতা
Vref সেট করার আগে মোটর লাগাবে না, আর VDD-র জায়গায় 12V দেবে না — লজিক সাইড 3–5V, ওভারে ড্রাইভার মরে যায়। VMOT সাইডে অ্যাডাপ্টারের পাশে 100 µF ক্যাপ জোড়া থাকলে তার লাগিও না: তার খোলার মুহূর্তের স্পাইকই ড্রাইভার শেষ করে দেয়।
কারেন্ট সেট (Vref)
A4988 মোটরকে যত কারেন্ট চায় না, যত বলা হয় তত দেয় — সেই সীমাই বোর্ডের ছোট ট্রিমার পট দিয়ে ঠিক হয়, যাকে ভান্তারা Vref নামে ডাকে। ড্রাইভারে লজিক পাওয়ার দিয়ে ভোল্টমিটারের এক মাথা ট্রিমারে আরেক মাথা GND-তে দিলে রেফারেন্স ভোল্টেজ পড়া যায়, পট ঘুরিয়ে সেটা কমানো-বাড়ানো হয়।
ভোল্টেজ থেকে কারেন্টের হিসাবটা বোর্ডভেদে আলাদা — সেন্স রেজিস্টরের মান কপি ব্র্যান্ডে বদলায়। তাই ফর্মুলা মুখস্থ না করে নিজের বোর্ডের ডকুমেন্টেশন মিলিয়ে নাও, আর শুরুতে রক্ষণশীল থাকো: কম কারেন্টে মোটর দুর্বল চলে, কিন্তু বেশি কারেন্টে ড্রাইভার আর মোটর দুইটাই গরম হয়ে যায়।
প্রথম টেস্ট: 200 ধাপ = এক ঘোরা
1.8° স্টেপ অ্যাঙ্গেলের মোটরে 200 ধাপ দিলে শ্যাফট ঠিক এক পূর্ণ ঘোরা যায় — এইটাই প্রথম যাচাই। মোটর টেবিলে খোলা অবস্থায় টেস্ট করো, কোনো গিয়ার-বেল্টের সাথে জোড়া নয়; জোড়া থাকলে স্কিপের ছায়া প্রথম টেস্টেই এসে পড়বে।
const int STEP_PIN = 8;
const int DIR_PIN  = 9;

void setup() {
  pinMode(STEP_PIN, OUTPUT);
  pinMode(DIR_PIN, OUTPUT);
}

void loop() {
  digitalWrite(DIR_PIN, HIGH);
  for (int i = 0; i < 200; i++) {          // 200 ধাপ = এক পূর্ণ ঘোরা
    digitalWrite(STEP_PIN, HIGH); delayMicroseconds(500);
    digitalWrite(STEP_PIN, LOW);  delayMicroseconds(500);
  }
  delay(1000);
  digitalWrite(DIR_PIN, LOW);
  for (int i = 0; i < 200; i++) {
    digitalWrite(STEP_PIN, HIGH); delayMicroseconds(500);
    digitalWrite(STEP_PIN, LOW);  delayMicroseconds(500);
  }
  delay(1000);
}
টেবিলের ওপর চিহ্ন দিয়ে রেখো: শ্যাফটের মাথার তীরটা এক ঘোরা এগিয়ে ঠিক জায়গায় ফিরবে। এক ঘোরায় 200 ধাপের হিসাব ধরেই পরে মিলিমিটারের হিসাব বসানো যায় — স্লাইডার বা প্রিন্টারের স্ক্রুতে এই হিসাবটাই কাজে লাগে। স্পিড ধীরে বাড়াতে (acceleration) AccelStepper লাইব্রেরি নাও, স্কিপ কমায়।
যাচাই করুন
তিনটা জিনিস মিলাও — শ্যাফট মসৃণ 200 ধাপে এক পূর্ণ ঘোরা যাচ্ছে, DIR উল্টালে ঘোরার দিক উল্টাচ্ছে, আর দুই মিনিট চালানোর পরে ড্রাইভারের হিটসিংক হাতে ধরার মতো গরম (কিন্তু ছুঁতে না পারার মতো নয়)। তিনটাই পাস হলে সেটআপ কাজের মতো।
সাধারণ সমস্যা
- কোনো কাজ না করাও মোটর আর ড্রাইভার দুইটাই গরম — স্টেপার থামা অবস্থাতেও পুরো কারেন্ট টানে, এটা তার চরিত্র। ধীর কাজে কারেন্ট সীমা কমাও, আর দাঁড়িয়ে থাকার সময় লম্বা হলে ড্রাইভারের idle কারেন্টের ব্যবস্থা দেখো।
- লোড লাগালেই ধাপ স্কিপ করে — কারেন্ট সীমা কম পড়ছে বা স্পিড হঠাৎ বেশি চেয়েছো। Vref একটু বাড়াও আর স্পিড ধীরে বাড়াও — হঠাৎ ফুল স্পিড স্টেপারের শত্রু।
- গুনগুম শব্দ করে, ঘোরে না — এক কয়েল খোলা বা দুই কয়েলের তার মিশে গেছে। মাল্টিমিটারে আবার জোড়া চেনো, ড্রাইভারে 1A/1B-2A/2B অর্ডার মিলাও।
- ঘোরার দিক উল্টো — DIR পিনের সিগন্যাল উল্টাও বা এক কয়েলের দুই তার অদলবদল করো — যেকোনো একটাই যথেষ্ট, দুটো একসাথে করলে আবার আগের দিকেই ফিরে আসবে।
- ড্রাইভার গরম হয়ে থেমে যায় — হিটসিংক লাগেনি বা কারেন্ট সীমা বেশি। হিটসিংক বসাও, Vref কমাও; বড় মোটর বা বেশি ভোল্টেজে DRV8825 বা TB6600 ক্লাসের ড্রাইভার দেখো — লিস্টিংয়ে মিলিয়ে নাও।
প্রশ্নোত্তর
NEMA 17 কত ডিগ্রি স্টেপ? কমন ভ্যারিয়েন্টে 1.8° — তাই এক পূর্ণ ঘোরায় 200 ধাপ। 0.9° ভ্যারিয়েন্টও বাজারে আছে (400 ধাপ), কেনার সময় লিস্টিংয়ে মিলিয়ে নাও। মাইক্রোস্টেপিং ধাপগুলোকে আরও ভেঙে দেয়: 16x এ 3200 মাইক্রোস্টেপ।
A4988-এর Vref কীভাবে সেট করবো? লজিক পাওয়ার দিয়ে বোর্ডের ট্রিমার পট ঘুরিয়ে, ভোল্টমিটারে ট্রিমার-থেকে-GND ভোল্টেজ পড়ে সেট করতে হয়। ভোল্টেজ থেকে কারেন্টের হিসাব বোর্ডভেদে আলাদা — নিজের বোর্ডের ডকুমেন্টেশন মিলিয়ে নাও, আর শুরুতে কম কারেন্টেই শুরু করো।
NEMA 17 গরম হয়ে যাচ্ছে কী করবো? আগে দেখো গরমটা কখন — চলার সময় উষ্ণ থাকা স্বাভাবিক, কিন্তু বসে থাকা অবস্থায় ছুঁতে না পারার মতো গরম মানে কারেন্ট সীমা বেশি। Vref কমাও, ড্রাইভারে হিটসিংক দাও, আর লম্বা সময় দাঁড়িয়ে থাকা কাজে idle কারেন্টের ব্যবস্থা করো।
টেক্কো থেকে আরও
- স্টেপার মোটর গাইড — স্টেপার বেসিক আর 28BYJ-48 বনাম A4988-এর তুলনা ওখানেই; শুরু ওখান থেকে
- কোন Arduino বোর্ড কিনবে — Uno-ই যথেষ্ট কি না এই সেটআপের জন্য
- Arduino সিমুলেটর — মোটর হাতে পাওয়ার আগে কোডের লজিক ফ্রিতে চালিয়ে দেখা
সূত্র
- Arduino stepper motors guide — docs.arduino.cc
- Arduino Stepper library reference — arduino.cc