NEMA 23 stepper motor Arduino গাইড: TB6600 দিয়ে ভারী লোড
NEMA 23 কখন লাগে, A4988 কেন ছোট পড়ে যায়, TB6600-এ DIP দিয়ে কারেন্ট-মাইক্রোস্টেপ সেট আর স্টল হলে কী করবে — গাইড।
ছোট স্টেপার দিয়ে ঘড়ির কাঁটা, পর্দা টানা, হালকা স্লাইডার চলে। কিন্তু CNC-র অক্সিস, ভারী ক্যামেরা স্লাইডার বা বড় টেবিল ঘোরাতে গেলে ছোট মোটর মাঝপথে এক-আধ স্টেপ স্কিপ করেই পুরো হিসাব নষ্ট করে দেয়। ওখানেই শুরু হয় NEMA 23 stepper motor Arduino জুটি। English-তে খোঁজা মানুষও প্রায় সবাই 'nema 23 stepper motor tb6600 arduino' লিখে খোঁজে, কারণ এই তিনটা জিনিস আলাদা কিনলেও কাজ করে একসাথে।
NEMA মানে National Electrical Manufacturers Association — মোটরের ফেসপ্লেটের মাপের নিয়ম। NEMA 23 মানে ফেসপ্লেট 2.3 ইঞ্চি, প্রায় 57 mm চৌকো। চেনা NEMA 17 (43 mm)-এর বড় ভাই। স্টেপ অ্যাঙ্গেল একই থাকে, সাধারণত 1.8°। বড় হওয়ার আসল মানে অন্য জায়গায়: টর্ক আর কারেন্ট। এই ক্লাসের মোটর প্রতি ফেজে 2 A ঘরের কারেন্ট চায়, আর ওখানেই ছোট ড্রাইভার ছেড়ে দিতে হয়।
যা যা লাগবে
- ১টা NEMA 23 স্টেপার মোটর
- ১টা TB6600 ড্রাইভার বোর্ড
- 12–24 V সাপ্লাই (নিচে কথাটা আছে)
- Arduino Uno বা যেকোনো বোর্ড
- মোটরের ৪ তারের জন্য স্ক্রু ড্রাইভার, কন্ট্রোলের জন্য ৬–৭টা ফিমেল-ফিমেল জাম্পার

দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।
স্পেসিফিকেশন
| বিষয় | মান |
|---|---|
| ফেসপ্লেট | 2.3 ইঞ্চি ≈ 57 mm চৌকো (NEMA 17 হলো 43 mm) |
| স্টেপ অ্যাঙ্গেল | 1.8°, এক চক্করে 200 ধাপ |
| ঘোরার ধরন | বাইপোলার, ৪ তার: A+ A− B+ B− |
| প্রতি ফেজ কারেন্ট | 2 A ক্লাস (আমাদের মডেলের রেটিং নিচে টেস্ট নোট) |
| সাপ্লাই | 12–24 V ভালো; ভোল্টেজ বাড়লে দ্রুত গতিতেও টর্ক থাকে |
| হোল্ডিং টর্ক | আমাদের ইউনিটে মেপে টেবিলে যোগ করবো |
TB6600 ড্রাইভার Arduino-র সাথে জোড়া
TB6600-এর এক পাশে মোটরের ৪ তারের স্ক্রু টার্মিনাল, আরেক পাশে সাপ্লাই আর কন্ট্রোল। মোটরের চার তারের দুটো জোড়া এক-একটা কয়েল: A+ A− একটা, B+ B− আরেকটা। কোন দুই তার এক কয়েল সেটা না জানলে মাল্টিমিটারে রেজিস্ট্যান্স মেপে নাও — যে জোড়ায় মান দেখাবে, সেটাই এক কয়েল।
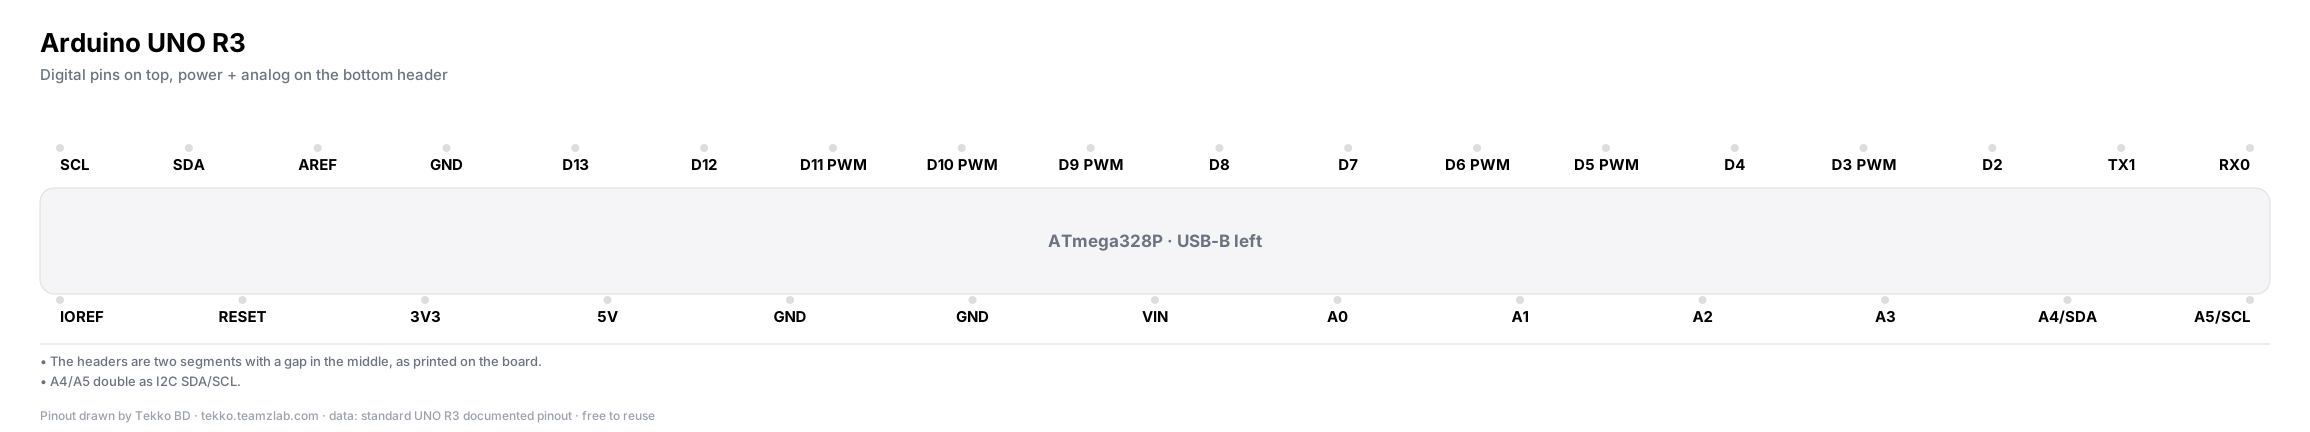
কন্ট্রোল সাইডে তিন জোড়া: PUL (pulse), DIR (direction), ENA (enable)। সবচেয়ে চালাক-চটপট ওয়্যারিং হলো common-anode: PUL+, DIR+, ENA+ এই তিনটা একসাথে Arduino-র 5V-তে দাও। তারপর সিগন্যাল যাবে মাইনাস পাশ দিয়ে: PUL− → পিন 9, DIR− → পিন 8। ENA− খোলা রাখলেই ড্রাইভার চালু থাকে। আর সাপ্লাইয়ের GND, TB6600-এর GND, Arduino-র GND তিনটা কমন করতেই হবে — এই তার না দিলে মোটর শুধু কাঁপবে।
সতর্কতা
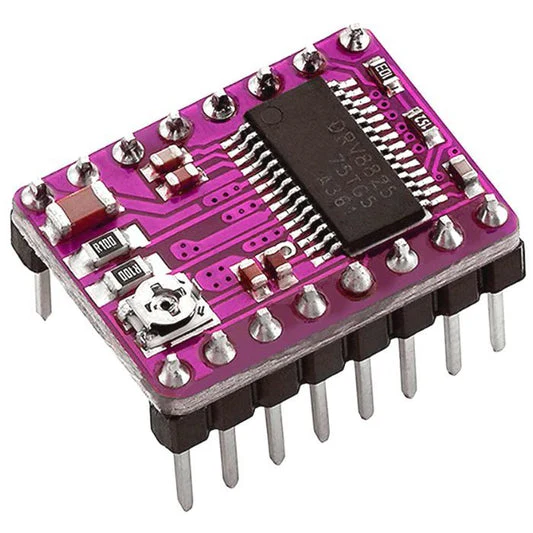
ছোট স্টেপ-স্টিক ড্রাইভার (A4988) এই কারেন্টে গরম হয়ে মরে; DRV8825 একটু সামলায়, তবু হিটসিংক ছাড়া ভারী মোটরে মার্জিন থাকে না। ভারী কাজে TB6600 ক্লাসের ড্রাইভারই নাও। আর চালু অবস্থায় মোটরের তার খোলা বা লাগানো কখনো নয় — স্টেপার ড্রাইভারের ক্লাসিক মৃত্যু এটাই। তার ছোঁতে হলে আগে পাওয়ার কেটে নাও।
DIP সুইচ: কারেন্ট আর মাইক্রোস্টেপ
TB6600 বোর্ডে ছোট লাল DIP সুইচের ব্লক। কোন কম্বিনেশনে কত কারেন্ট, কোনটায় কত মাইক্রোস্টেপ — টেবিলটা বোর্ডের গায়েই ছাপানো থাকে, ওটাই সত্য মানতে হবে (বোর্ডভেদে টেবিল একটু আলাদা হয়)। দুইটা জিনিস সেট করবে:
- কারেন্ট: তোমার মোটরের রেটেড কারেন্টের ওপরে কখনো না। কম দিলে লোডে স্টল করবে, বেশি দিলে মোটর-ড্রাইভার দুটোই গরম। নিশ্চিত না হলে কম করে শুরু করো, প্রয়োজন অনুযায়ী বাড়াও।
- মাইক্রোস্টেপ: 1.8°-এর এক স্টেপকে কত ভাগে ভাগ করে চলবে। 2 করলে এক চক্করে 400 পালস লাগে, 8 করলে 1600। মাইক্রোস্টেপ বাড়ালে চলা মসৃণ আর কম কাঁপাকাঁপি, বদলে কোডে স্টেপ কাউন্ট তার সাথে বাড়ে।
প্রথম চালা: এক চক্কর আগে-পিছে
const int PUL = 9;   // TB6600-র PUL- টার্মিনালে (PUL+ 5V-তে)
const int DIR = 8;   // DIR- টার্মিনালে (DIR+ 5V-তে)

void setup() {
  pinMode(PUL, OUTPUT);
  pinMode(DIR, OUTPUT);
  digitalWrite(PUL, HIGH);   // পালস লাইন শান্ত
  digitalWrite(DIR, LOW);    // এক দিক
}

void stepPulses(int n) {
  for (int i = 0; i < n; i++) {
    digitalWrite(PUL, LOW);      // common-anode-এ নিচে নামাটাই পালস
    delayMicroseconds(300);
    digitalWrite(PUL, HIGH);
    delayMicroseconds(300);
  }
}

void loop() {
  digitalWrite(DIR, LOW);
  stepPulses(400);               // মাইক্রোস্টেপ 2 হলে এক চক্কর
  delay(1000);
  digitalWrite(DIR, HIGH);
  stepPulses(400);               // উল্টো চক্কর
  delay(1000);
}
প্রতিটা পালসে মোটর ঠিক এক মাইক্রোস্টেপ এগোয়। এক চক্কর = 200 ধাপ × মাইক্রোস্টেপ, তাই DIP-এ যা সেট করেছো সেই হিসাবেই 400, 800 বা 1600 লিখবে। পালসের ফাঁক বাড়ালে (delayMicroseconds বড় সংখ্যা) মোটর ধীর হবে। প্রথম টেস্ট করো খালি শ্যাফটে, ধীরে — লোড জুড়ার আগে এক চক্কর আগে-পিছে করাটাই যাচাই।
কোন কাজে এই মোটর
CNC-র অক্সিস, ভারী স্লাইডার, বড় ডিস্প্লে টেবিল ঘোরানো — যেখানে NEMA 17 লোড বেশি হলে স্টেপ স্কিপ করত, সেখানেই এই মোটরের জায়গা। হালকা প্রজেক্টে নামার দরকার নেই: চাকার মোটরের জন্য গিয়ারড DC মোটর, হাত-জোড়ার জন্য সার্ভোই যুক্তিসঙ্গত। নিজের প্রজেক্টে বোর্ডটা কেমন মানাবে সন্দেহ থাকলে নিচের সম্পর্কিত লেখার বোর্ড গাইডটা পড়ে নাও।
যাচাই করুন
- কোড চললে শ্যাফট এক চক্কর ঘুরে এক সেকেন্ড থেমে উল্টো চক্কর দেয়।
- চালু অবস্থায় শ্যাফট হাতে ঘোরাতে চাইলে টান টান আটকে থাকবে — স্টেপারের হোল্ড, এটাই স্বাভাবিক। পাওয়ার অফে শ্যাফট ফ্রি ঘুরবে।
- ঘোরার গতি দুই দিকে একরকম লাগে।
সাধারণ সমস্যা
- দ্রুত ঘুরতেই থেমে যায় (স্টল) — সাপ্লাই ভোল্টেজ কম, দ্রুত গতিতে টর্ক ফুরিয়ে যাচ্ছে। 24 V ক্লাসের সাপ্লাইয়ে যাও।
- মাঝারি স্পিডে কাঁপুনি আর শব্দ — রেজোন্যান্স। মাইক্রোস্টেপ বাড়াও, নয়তো সেই স্পিড এড়িয়ে যাও।
- হাতে সহজে ঘুরে যায়, হোল্ড নেই — ENA অফ হয়ে আছে নয়তো ড্রাইভার ট্রিপ করেছে। ওয়্যারিং আর DIP আবার দেখো।
- ঘোরার হিসাব মিলছে না — DIP-এ যে মাইক্রোস্টেপ ভেবেছিলে সেটা আসলে সেট হয়নি। স্টেপ কাউন্ট নতুন করে হিসাব করো।
- কিছুক্ষণ চলে তারপর থেমে যায় — কারেন্ট বেশি দিয়েছো, তাপে ড্রাইভার ট্রিপ করছে। DIP-এ কারেন্ট কমাও, বোর্ডে বাতাস চলার জায়গা দাও।
প্রশ্নোত্তর
NEMA 23 আর NEMA 17-এর পার্থক্য কী? সংখ্যাটা ফেসপ্লেটের মাপ ইঞ্চিতে: 23 মানে 2.3 ইঞ্চি, 17 মানে 1.7 ইঞ্চি। স্টেপ অ্যাঙ্গেল সাধারণত একই 1.8°। পার্থক্য টর্ক আর কারেন্টে — 23 বেশি টানে, আবার বেশি কারেন্টও চায়, তাই ড্রাইভার বদলাতে হয়।
TB6600-এর DIP দিয়ে কী সেট করবো? দুইটা: প্রতি ফেজে কারেন্ট আর মাইক্রোস্টেপ। কারেন্ট মোটরের রেটিংয়ের ওপরে নয়, মাইক্রোস্টেপ বাড়ালে চলা মসৃণ কিন্তু স্টেপ কাউন্ট বাড়ে। টেবিল বোর্ডের ছাপায়।
12V 2A অ্যাডাপ্টার দিয়ে চালানো যাবে? কারেন্ট DIP-এ বেশ কম রেখে ছোট বেঞ্চ টেস্টে চলবে। আসল কাজে এই মোটর 24 V আর বেশি অ্যাম্পিয়ারের সাপ্লাই চায়; কোন সাপ্লাই পর্যাপ্ত সেটা যাচাই করে প্রোডাক্ট পেজে জুড়ে দেবো।
টেক্কো থেকে আরও
- Arduino Uno R3 গাইড — পালস দেওয়ার বোর্ডটা ভালো করে জানতে
- Arduino Mega 2560 গাইড — একাধিক অক্সিসের CNC-তে পিন কম পড়লে
সূত্র
- Arduino docs: stepper motors বেসিকস — docs.arduino.cc