Smart Car Chassis Arduino গাইড: মোটর আর ব্যাটারি
স্মার্ট কার চেসিস কিটে কী কী থাকে, BO মোটর আর L298N কীভাবে লাগবে, ব্যাটারি কোথায় বসাবে আর এক চাকা স্লো হলে কী করবে — গাইড।
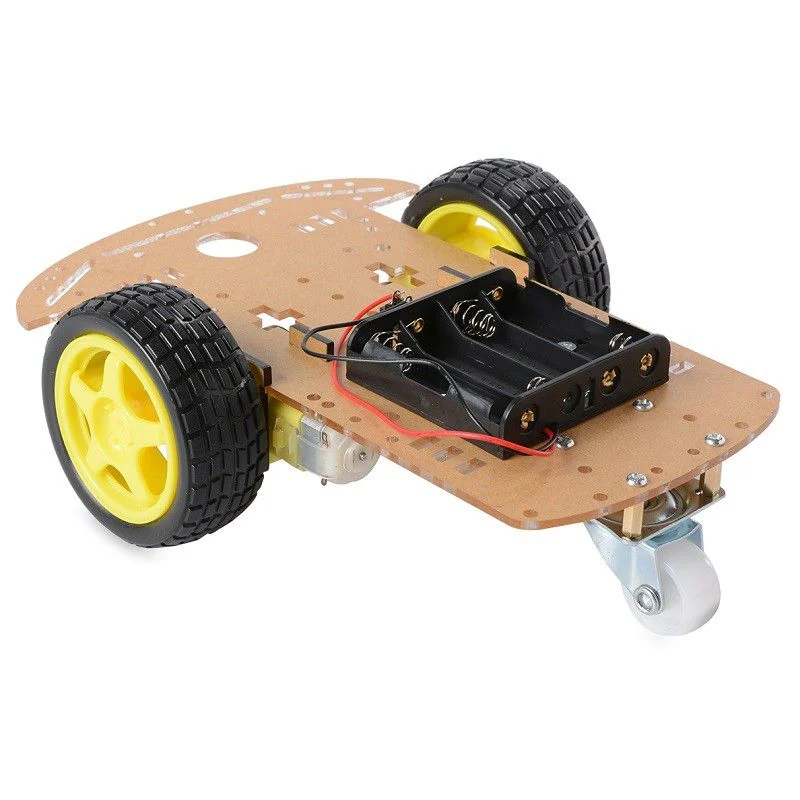
প্লেট, দুটো হলুদ গিয়ারবক্স মোটর, দুটো চাকা, সামনে একটা পিভট কাস্টার — স্কুলের বিজ্ঞান মেলা থেকে লাইন ফলোয়ার, সব চাকার রোবটের ভিত্তি এই চার জিনিসই। এই লেখায় smart car chassis Arduino-র সাথে জোড়ার পুরো রাস্তা আছে: কিটে কী কী আসে, BO মোটর L298N ড্রাইভারে কোথায় লাগে, ব্যাটারি কোথায় বসালে গাড়ি ওলটপালট কম করে। গুগলে smart robot car chassis kit Arduino লিখে যেই সেটআপ সবাই খোঁজে, ওটাই এখানে ধাপে ধাপে।
কোড পরে। আগে মেকানিক্স — কারণ এই কারের সমস্যার অর্ধেকই তার নয়, ঢিলা স্ক্রু আর হেলানো কাস্টার।
যা যা লাগবে
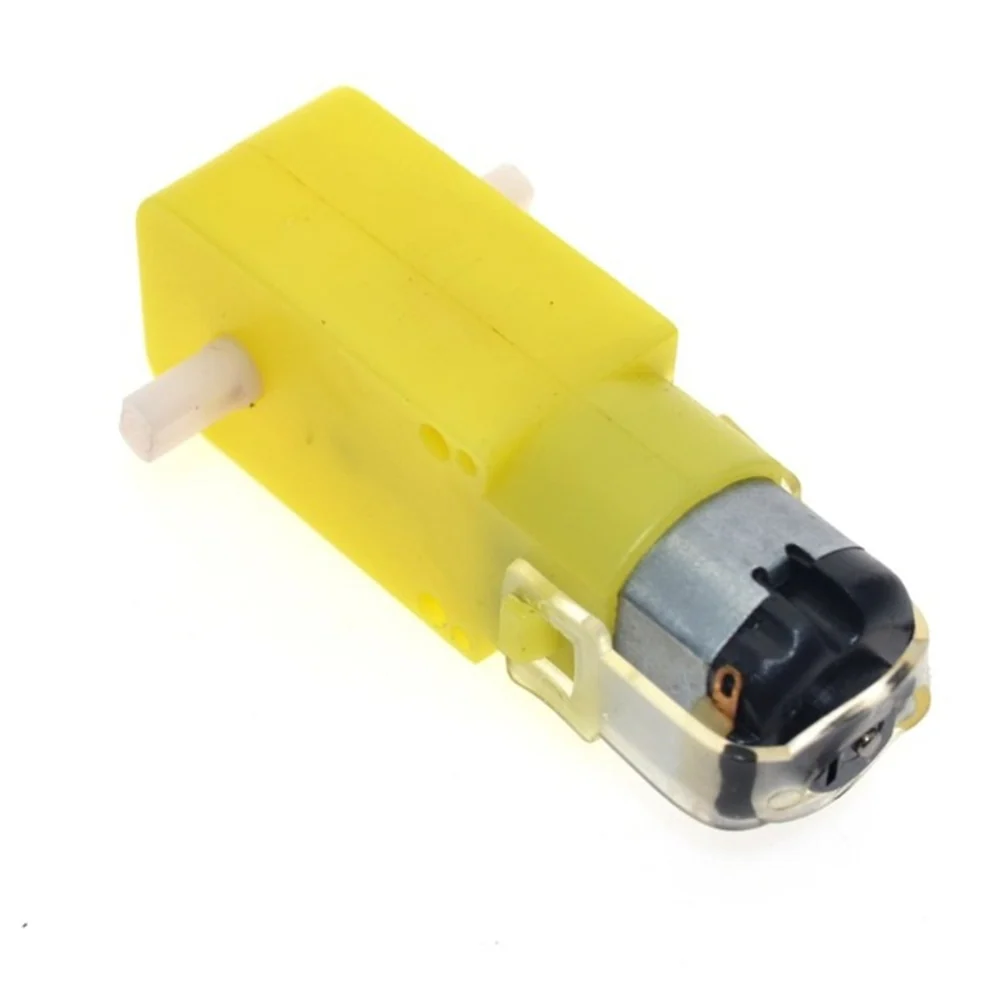
- ১টা স্মার্ট কার চেসিস কিট — প্লেট, মোটর, চাকা, কাস্টারসহ
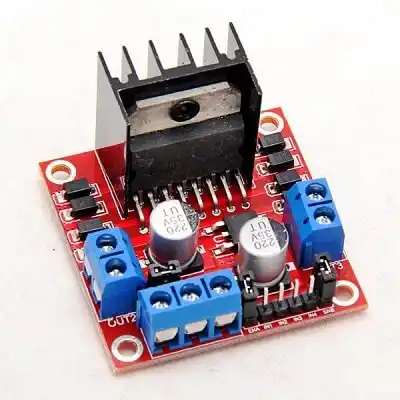
- ১টা L298N মোটর ড্রাইভার
- ১টা Arduino Uno
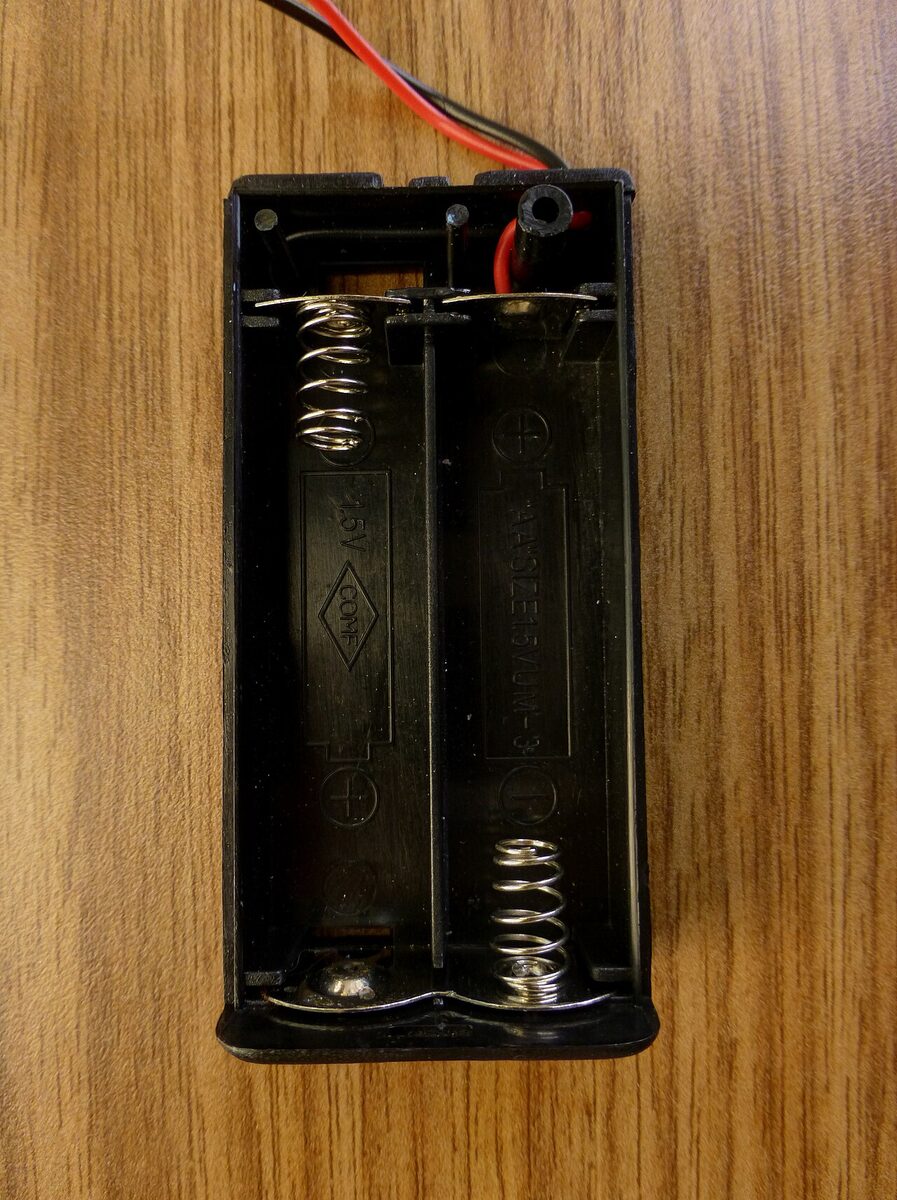
- 4S AA ব্যাটারি হোল্ডার + ৪টা AA ব্যাটারি, বা 18650 জোড়া
- জাম্পার তার, ছোট স্ক্রু-ড্রাইভার, দুই মুখের টেপ

দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।
স্পেসিফিকেশন
| বিষয় | মান |
|---|---|
| ধরন | 2WD — দুই মোটর পেছনে, সামনে কাস্টার |
| মোটর | BO গিয়ার মোটর, 3–6V, মোটামুটি 200 RPM ক্লাস |
| চাকা | 65 mm রাবার |
| প্লেট | হোল গ্রিড — বোর্ড, সেন্সর, ব্যাটারি হোল্ডার বসানো যায় |
| ড্রাইভার | L298N, দুই চ্যানেল |
| মোটরের কারেন্ট | ফাঁকায় একটা মোটর ~100–200 mA, স্টলে বেশি |
2WD আর 4WD-র পার্থক্য এক লাইনে: 4WD-তে চার মোটর, টর্ক বেশি, পাহাড়ি ঢালে ভালো — কিন্তু কারেন্টও প্রায় দ্বিগুণ, ব্যাটারির দিনও দ্বিগুণ দ্রুত শেষ। প্রথম গাড়ির জন্য 2WD যথেষ্ট, ওজনও হালকা।
কিট জোড়া
মোটরের প্লাস্টিক ব্র্যাকেট প্লেটে বসাও, চাকা বসাও, পেছন সাইড তৈরি। সামনের কাস্টার পিভটে লাগবে — মনে রাখো, কাস্টার হেলানো থাকলে গাড়ি সোজা চলবেই না, কোড কিছুই করতে পারবে না। কাস্টারের চাকা মেঝেতে সমান ছুঁয়ে আছে কি না চোখে মিলিয়ে নাও।
ব্যাটারি হোল্ডার প্লেটের নিচে বসাও — ভার নিচে থাকলে গাড়ি ওলটপালট কম করে, তার নিচের ক্লিয়ারেন্সও খাওয়া যায় না।
মোটরের দুই তার হোল্ডারে সোল্ডার না করে প্রেস-ফিট রাখো। পরে দিক উল্টাতে হলে তার বের করে আবার ঢোকানোই যথেষ্ট।
মোটর আর L298N
BO মোটরের দুই তার L298N-এর টার্মিনালে: বাঁয়ের মোটর OUT1/OUT2, ডানের মোটর OUT3/OUT4। ব্যাটারির + − যাবে ড্রাইভারের 12V আর GND টার্মিনালে।
| L298N | কী করে |
|---|---|
| OUT1 / OUT2 | বাঁ মোটর |
| OUT3 / OUT4 | ডান মোটর |
| ENA / ENB | গতি — জাম্পার তুলে এখানে PWM দিতে হয় (Uno-র D5, D6) |
| IN1–IN4 | দিক — Uno-র D8–D11 |
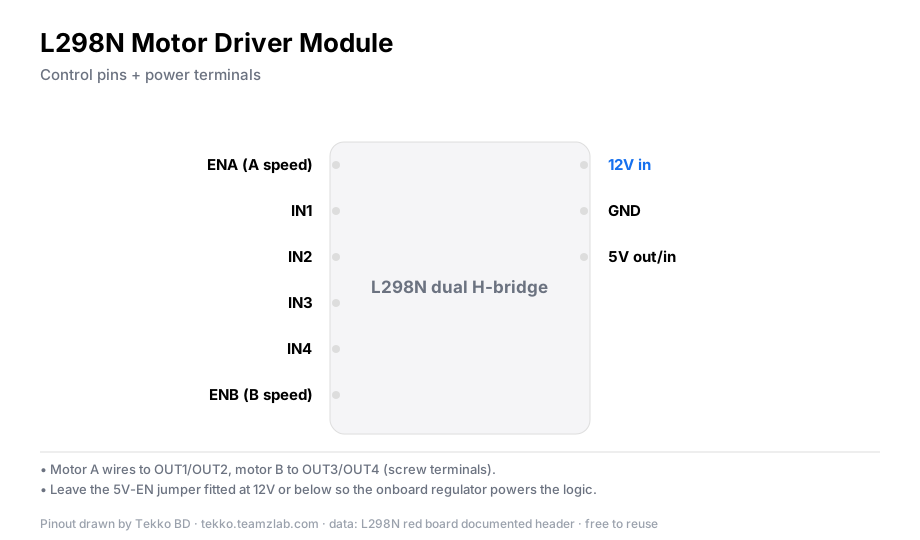
জাম্পারের নিয়মটা মনে রাখো: ENA/ENB-র জাম্পার লাগানো থাকলে মোটর সবসময় ফুল গতিতে। গতি কমাতে চাইলে জাম্পার তুলে ENA/ENB-তে Uno-র PWM পিন দাও।
Uno চালানোর পাওয়ার: L298N-এর অন-বোর্ড 5V রেগুলেটরের জাম্পার বুঝে 5V পিন থেকে Uno চালানো যায়, তবে শুরুর দিনে সবচেয়ে সহজ নিয়মই দাও — Uno-তে USB বা আলাদা চার্জার, আর সবার GND এক জায়গায়। কমন GND না দিলে ড্রাইভারের সিগন্যাল Uno চেনে না।
ব্যাটারি
4টা AA মানে 6V — BO মোটরের জন্য ঠিকঠাক রেল, এবং ওজনও যথেষ্ট নিচে বসে। 18650 দুইটা সিরিজে (7.4V) নিলে স্পিড আরও থাকে, তবে হোল্ডার-সুইচ ঠিকমতো লাগাতে হয়।
মোবাইলের 9V ব্লক ব্যাটারি এই কাজে নয় — ভোল্টেজ লেবেলে বড় দেখালেও মোটরের লোডে এক মিনিটেই পড়ে যায়। এটা এই কাজের সবচেয়ে পরিচিত ব্যর্থ বাছা।
কোডের আগে চাকা তুলে টেস্ট
প্রথম চালা কোডের নয়। চাকা মেঝে থেকে তুলে ব্যাটারি সরাসরি মোটরে ধরো — দুটোই ঘোরে কি না, একটাও কাঁপে কি না দেখো। এরপর L298N লাগিয়ে ফরোয়ার্ড-ব্যাক টেস্ট, তারপর Uno:
const int IN1 = 8, IN2 = 9, IN3 = 10, IN4 = 11;
const int ENA = 5, ENB = 6;

void setup() {
  pinMode(IN1, OUTPUT); pinMode(IN2, OUTPUT);
  pinMode(IN3, OUTPUT); pinMode(IN4, OUTPUT);
}

void forward(int speed) {              // 0–255
  digitalWrite(IN1, HIGH); digitalWrite(IN2, LOW);   // বাঁ আগে
  digitalWrite(IN3, HIGH); digitalWrite(IN4, LOW);   // ডান আগে
  analogWrite(ENA, speed);
  analogWrite(ENB, speed);
}

void backward(int speed) {
  digitalWrite(IN1, LOW); digitalWrite(IN2, HIGH);
  digitalWrite(IN3, LOW); digitalWrite(IN4, HIGH);
  analogWrite(ENA, speed);
  analogWrite(ENB, speed);
}

void loop() {
  forward(180);  delay(2000);
  backward(180); delay(2000);
}
একটা মোটর উল্টো ঘুরলে কোড বদলাবে না — ওই মোটরের দুই তার L298N-এ অদলবদল করে দাও।
স্পিডের হিসাবটাও সহজ: 65 mm চাকার এক ঘোরা ≈ 204 mm, মোটর 200 RPM হলে মোটামুটি 40 মিটার/মিনিট — লাইন ফলোয়ারে সেন্সরের সিদ্ধান্ত নেওয়ার সময় ঠিকঠাক থাকার মতো গতি।
4WD সম্পর্কে এক প্যারা
সার্চে 4wd smart robot car chassis kit Arduino-ও ঠিক এতটাই খোঁজা হয়। 4WD চার মোটরকে দুই চ্যানেলে জোড়া দিয়ে চালায় (বাঁয়ের দুইটা একসাথে, ডানের দুইটা একসাথে), তাই ওয়্যারিং লজিক এই লেখারটাই — শুধু কারেন্টের হিসাব দ্বিগুণ করে নিও, আর ড্রাইভারে দুই মোটর এক টার্মিনাল শেয়ার করালে তারগুলো মোটা রাখো। ঢালু বা ভারী প্রজেক্ট ছাড়া শুরুর গাড়িতে ওটার দরকার হয় না।
যাচাই করুন
চাকা তুলে দুটো মোটরই সমান ঘোরে। মেঝেতে গাড়ি সোজা ২ মিটার চলে, forward আর backward দুই দিকই যায়, speed 100-এ কমে যায়। এই তিনটা মিললে মেকানিক্স, ড্রাইভার, কোড — তিনটাই ঠিক।
সাধারণ সমস্যা
- এক পাশ স্লো — ওই মোটর বা তার দুর্বল, নয়তো ব্যাটারি কম। দুই মোটরের তার L298N-এ অদলবদল করো: সমস্যা মোটরের সাথে সরলে মোটর, জায়গায় থাকলে ড্রাইভারের ওই চ্যানেল বা ব্যাটারি।
- গাড়ি এক দিকে বেঁকে চলে — কাস্টার হেলানো, চাকা মুক্তভাবে ঘুরছে না, বা এক চাকার অক্ষ বাঁকা। মেকানিক্স আগে ঠিক করো, কোডে অফসেট দিয়ে ঢাকতে যেও না।
- মোটর গরম হয়ে বন্ধ — জ্যাম বা ঘষা। চাকা হাতে ঘুরিয়ে দেখো — আটকে ঘুরলে মাউন্ট ঠিক করো, মুক্ত ঘুরলে ব্যাটারি ভোল্টেজ মেপো।
- Uno-র আচরণ অদ্ভুত, সেন্সর জানে না — কমন GND ভুলে গেছো। ড্রাইভার, Uno, ব্যাটারি — তিনটার GND এক জায়গায়।
- চাকা বডি ডেকে ঘষছে — মাউন্টে স্পেসার দাও বা ব্র্যাকেট ঠিক করো; ঘষা চাকা মোটর গরম করে ফেলে।
প্রশ্নোত্তর
চেসিস কিটে কী কী থাকে? প্লেট, গিয়ারবক্সসহ BO মোটর, চাকা, সামনের কাস্টার আর স্ক্রু-সেট। প্লেটের হোল গ্রিডে বোর্ড, সেন্সর, ব্যাটারি হোল্ডার বসানো যায়। কিটে ঠিক কী আসে সেটা প্যাকেটের লিস্টের সাথে মিলিয়ে নাও।
BO মোটর L298N-এ কীভাবে লাগাবো? মোটরের দুই তার এক চ্যানেলের দুই টার্মিনালে — বাঁ মোটর OUT1/OUT2, ডান OUT3/OUT4। ব্যাটারি যাবে 12V ইনপুটে। ENA/ENB-র জাম্পার তুলে পিন দিলে গতি কমানো যায়।
গাড়ি এক দিকে বেঁকে চলে কেন? বেশিরভাগ সময় মেকানিক্যাল — হেলানো কাস্টার, আটকে থাকা এক চাকা, বাঁকা অক্ষ। ওগুলো ঠিক করার আগে কোড দিয়ে ঠেকানোর চেষ্টা করলে ব্যাটারি বেশি খরচ হয় আর সমস্যা থেকেই যায়।
লাইন ফলোয়ারের জন্য এই চেসিস ঠিক? ঠিক — এই প্লেটেরই সবচেয়ে পরিচিত কাজ। সেন্সর সামনে, চাকার অক্ষের আগে বসাও, বাকিটা সেন্সরের গাইডে আছে।
9V ব্লক ব্যাটারিতে চলবে? শুরুতে হয়তো ঘোরে, লোডেই থেমে যাবে। মোটরের জন্য AA বা 18650 নাও।
টেক্কো থেকে আরও
- ট্যাংক ট্র্যাকড রোবট চেসিস গাইড — কার্পেট-ঢালুতে চাকা আটকে গেলে ওই দিকটা দেখো
- বিজ্ঞান প্রজেক্ট আইডিয়া — এই চেসিস দিয়ে যা যা বানানো যায়, তার তালিকা
সূত্র
- মোটর আর কিটের মান সাধারণ রোবটিক্স প্র্যাকটিস অনুযায়ী। নির্দিষ্ট কিটের অংশ তালিকা বা মোটরের datasheet চাইলে WhatsApp-এ বলো।