Tracked Robot Chassis Kit: ট্র্যাক, কারেন্ট আর টার্নিং
ট্র্যাকড চেসিস চাকার গাড়ি থেকে কোথায় আলাদা, স্কিড-স্টিয়ারিং কীভাবে কাজ করে, কারেন্ট বেশি লাগে কেন আর ট্র্যাক খসলে কী করবে — গাইড।
চাকার গাড়ি কার্পেটে প্রথম রাগের সেই মুহূর্ত — সামনের চাকা নাড়ে না, গাড়ি খোঁচা খেয়ে থামে। ট্র্যাক লাগানো রোবট ওই একই মেঝেতে বিনা বাধায় চলে, ছোট ঢালে উঠে, জায়গাতেই ঘুরে যায়। এই লেখায় tracked robot chassis kit জোড়ার পুরো কাজটা আছে: ট্র্যাক কীভাবে লাগাবে, স্কিড-স্টিয়ারিং কোডে ঘোরাবে কীভাবে, আর ট্যাংক রোবট চেসিস চাকার চেয়ে বেশি ব্যাটারি খায় কেন। tank tracked robot chassis নিয়ে যারা খোঁজেন, তাদের সবার আসল প্রশ্ন আসলে কারেন্টের; ওটাই এখানে সবার আগে।
কাঠামোটা ভেতরে ভেতরে চাকার গাড়িরই। বাইরে শুধু চাকার জায়গায় ট্র্যাক, আর সেটাই সব পার্থক্য বানিয়ে দেয়।
যা যা লাগবে
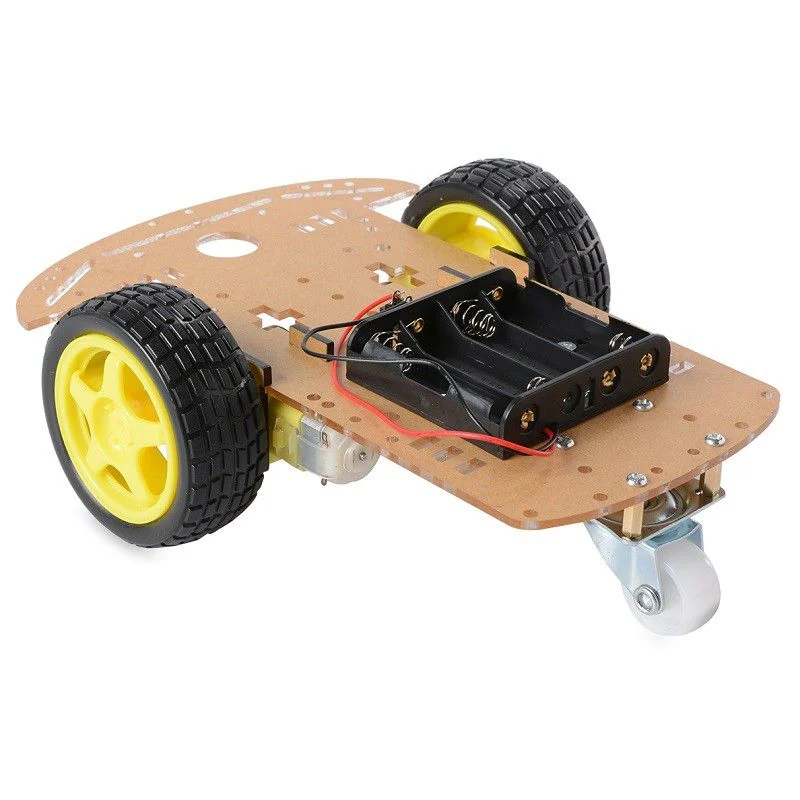
- ১টা ট্যাংক ট্র্যাকড রোবট চেসিস কিট
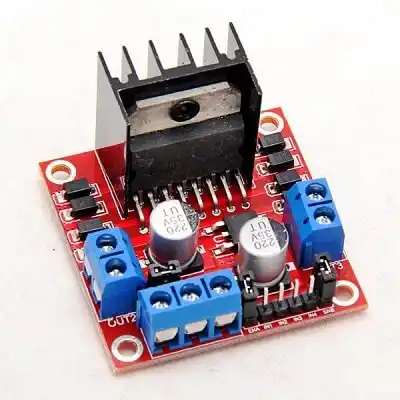
- ১টা L298N মোটর ড্রাইভার
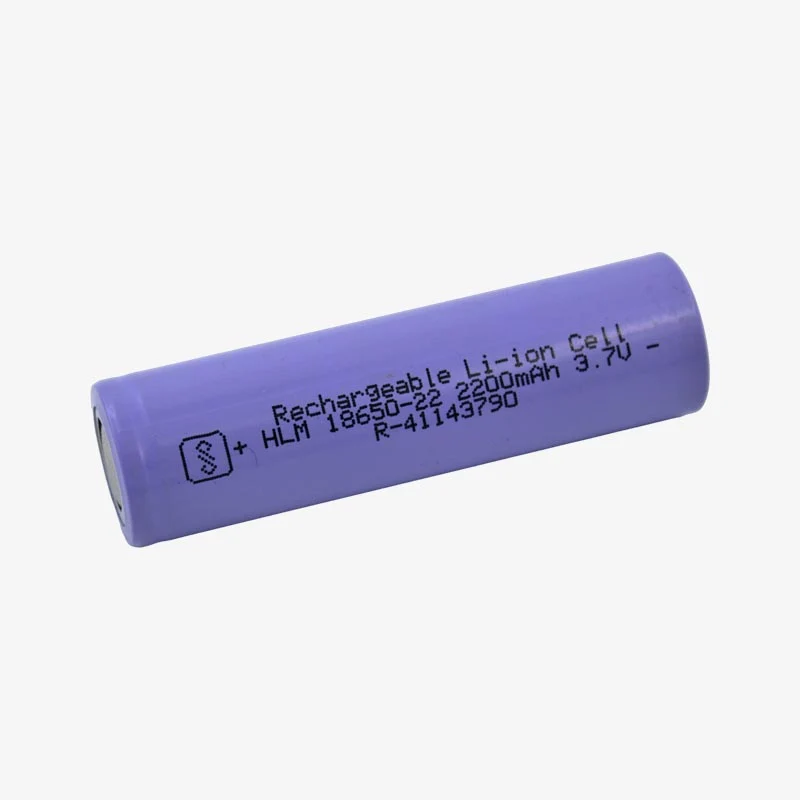
- 18650 ব্যাটারি জোড়া + হোল্ডার, বা ভালো অ্যাডাপ্টার
- ১টা Arduino Uno
- জাম্পার তার, স্ক্রু-ড্রাইভার

দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।
স্পেসিফিকেশন
| বিষয় | ট্র্যাকড | চাকার গাড়ি (2WD) |
|---|---|---|
| ঘোরার নিয়ম | এক সাইড সামনে, আরেক সাইড থামা বা উল্টো — skid steer | মোটরের দিক + কাস্টার |
| স্টিয়ারিং মেকানিজম | নেই | কাস্টার পিভট |
| কার্পেট/নরম মাটি | ভালো ধরে | আটকে যায় |
| কারেন্ট | বেশি — ট্র্যাকে ঘর্ষণ | কম |
| ব্যাটারি | দ্রুত শেষ | ধীরে শেষ |
মনে রাখো — প্রতিটা সাইডের মোটর একসাথে ঘোরে, মাঝে কোনো স্টিয়ারিং লিংকেজ নেই। ডানে ঘোরতে হলে বাঁ সাইড সামনে যায়, ডান সাইড থামে বা পেছনে। এটাই skid steer robot-এর নিয়ম; ট্র্যাক মেঝে ঘেঁষে হাঁটার জন্যই জায়গায় ঘোরা সম্ভব।
ট্র্যাক লাগানো
ট্র্যাক আগে স্প্রকেটের দাঁতে বসাও, তারপর চারপাশ টেনে দাও। টেনশন টেস্ট সহজ: আঙুল দিয়ে ট্র্যাকের মাঝ চেপে ধরো, অর্ধেক সেমির বেশি উঠতে পারবে না। ঢিলা ট্র্যাক চলতে চলতে খসে পড়ে, বেশি টাইট ট্র্যাক মোটরকে মেরে কারেন্ট বাড়ায়।
লাগানোর পর মোটর আর ট্র্যাক হাতে ঘুরিয়ে দেখো — দুই সাইড সমান মসৃণ চলছে কি না, স্প্রকেটের দাঁতে ধুলা-প্লাস্টিকের কুঁড়ি জামা করছে কি না।
ওয়্যারিং: দুই সাইড দুই চ্যানেল
স্মার্ট কারের নিয়মই, শুধু নাম বদল: বাঁয়ের সাইডের সব মোটর L298N-এর OUT1/OUT2-তে, ডানের সাইড OUT3/OUT4-এ। ব্যাটারি 12V টার্মিনালে। ENA/ENB-র জাম্পার তুলে D5/D6 দিলে গতি কমানো যাবে — ট্র্যাকডের টার্নিং সেখানেই লাগে।
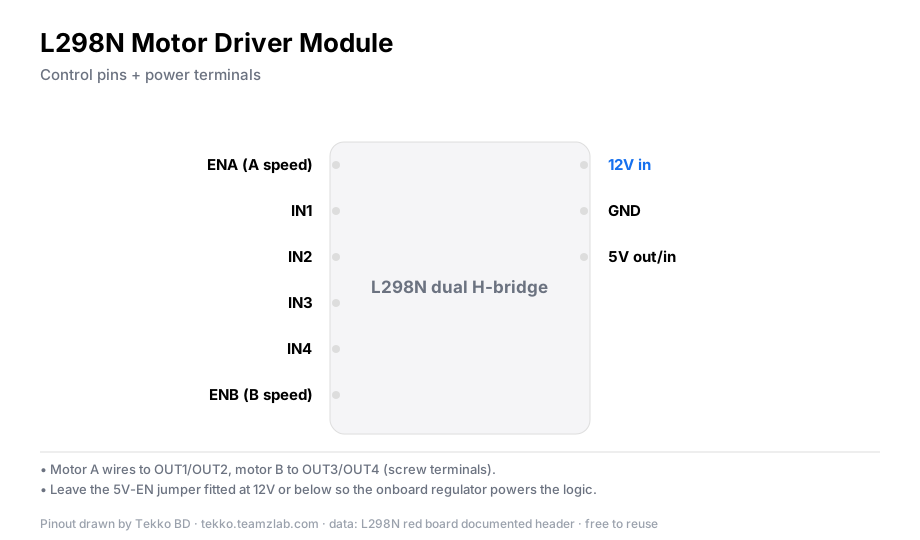
Uno আলাদা চলবে USB বা নিজস্ব সাপ্লাইয়ে, কিন্তু ড্রাইভার আর Uno-র GND এক জায়গায় — কমন GND ছাড়া সিগন্যাল যাবেই না। Uno-র কোন পিনে কী, সন্দেহ হলে আমাদের UNO পিন গাইডের ম্যাপ মিলিয়ে নাও।
সতর্কতা
9V ব্লক ব্যাটারি ট্র্যাকড চেসিস চালাতে পারে না — ট্র্যাকের ঘর্ষণে মোটর যেই মুহূর্তে বোঝা নেয়, ভোল্টেজ পড়ে গিয়ে গাড়ি থেমে যায়। 18650 জোড়া (7.4V) বা ভালো অ্যাডাপ্টার দাও। আর মোটরের রেল Uno-র 5V পিনের সাথে কখনো শেয়ার করো না।
স্কিড-স্টিয়ারিং কোড
ট্র্যাকডের চালনা মানে দুই সাইডে আলাদা স্পিড। ফাঁক যত বড়, ঘোরা তত শার্প — এক সাইড উল্টো দিলেই জায়গাতেই ঘোরা:
const int IN1 = 8, IN2 = 9, IN3 = 10, IN4 = 11;
const int ENA = 5, ENB = 6;

void drive(int left, int right) {          // -255 থেকে 255
  digitalWrite(IN1, left >= 0);  digitalWrite(IN2, left < 0);
  digitalWrite(IN3, right >= 0); digitalWrite(IN4, right < 0);
  analogWrite(ENA, abs(left));
  analogWrite(ENB, abs(right));
}

void loop() {
  drive(180, 180);   // সোজা সামনে
  delay(2000);
  drive(180, 60);    // হালকা ডানে বাঁকা
  delay(1500);
  drive(180, -180);  // জায়গায় ঘোরা — এটাই skid turn
  delay(800);
  drive(0, 0);
  delay(1000);
}
টার্নিং টিউন করার সময় একটা বাস্তবতা মাথায় রাখো: মসৃণ টাইলসে ট্র্যাক সহজে স্লিপ করে, তাই জায়গায় ঘোরা কষ্ট করে — কার্পেটে একই কোড ঝরঝরে ঘোরে। মসৃণ মেঝেতে টার্ন স্পিড বাড়াতে হয়, নয়তো এক সাইড পুরো উল্টো না গিয়ে মাঝপথেই থেমে যায়।
প্রথম চালা
আগে ট্র্যাক খুলে মোটর ফাঁকা টেস্ট — দুই সাইড সমান ঘোরে কি না, একটা মোটরের তার অদলবদল করে দিক মিলাও। তারপর ট্র্যাক লাগিয়ে মেঝেতে: সোজা দুই মিটার, তারপর টার্ন টেস্ট। মোটর ফাঁকায় সমান কিন্তু ট্র্যাক লাগালে এক সাইড পিছিয়ে গেলে টেনশন বা স্প্রকেটে ধুলা, ব্যাটারি নয়।
যাচাই করুন
কার্পেটে সোজা চলে, জায়গাতেই ঘোরে, এক ঘণ্টা চালালেও ট্র্যাক খসে না, আর L298N-এর হিটসিংক গরম হয় কিন্তু আঙুল রাখা যায়। ট্র্যাকডে হিটসিংক গরম হওয়াটা স্বাভাবিক — ভয় পাওয়ার জায়গা তখনই যখন ছুঁতে পারছ না, বা মোটর থেমে যাচ্ছে।
সাধারণ সমস্যা
- ট্র্যাক খসে পড়ে — টেনশন ঢিলা, বা স্প্রকেটে ধুলা জমেছে। ট্র্যাক টাইট করো, দাঁত পরিষ্কার করো।
- জায়গায় ঘোরে না — টার্ন লজিকে এক সাইড পুরো উল্টো যাচ্ছে না, বা মসৃণ মেঝেতে ট্র্যাক স্লিপ করছে। টার্ন স্পিড বাড়াও, মেঝে বদলে টেস্ট করে দেখো।
- ব্যাটারি দ্রুত শেষ — ঘর্ষণেই কারেন্ট বেশি, এটা ট্র্যাকডের স্বভাব। তবু অস্বাভাবিক দ্রুত শেষ হলে টেনশন বেশি টাইট কি না, বিয়ারিং ঘষা কি না দেখো; সেল পুরনো হলে নতুন দাও।
- এক সাইড ডেড — মোটরের তার বা ড্রাইভারের ওই চ্যানেল। দুই সাইডের তার L298N-এ অদলবদল করো: সমস্যা সাইডের সাথে সরলে মোটর/তার, না সরলে চ্যানেল।
- L298N খুব গরম — ট্র্যাকডে স্বাভাবিকের চেয়েও বেশি টান থাকে। ভোল্টেজ মেপো, বাতাস চলা জায়গায় বসাও, তার মোটা করো।
প্রশ্নোত্তর
ট্র্যাক রোবট চাকার রোবট থেকে কীভাবে আলাদা? মেকানিক্সে ঘনিষ্ট, চরিত্রে উল্টো। ট্র্যাক নরম বা অসমান মেঝেতে ভালো ধরে, জায়গাতেই ঘোরে — বিনিময়ে ঘর্ষণে বেশি কারেন্ট খায় আর মসৃণ মেঝেতে ঘোরা কষ্ট করে।
ট্র্যাক রোবট জায়গায় ঘুরে কীভাবে? এক সাইড সামনে, আরেক সাইড উল্টো দিয়ে — drive(180, -180)। এক সাইড থামিয়ে (180, 0) দিলে ঘোরার বৃত্ত বড় হয়। এটাই skid steer; এখানে স্টিয়ারিং হাতুড়ি কিছু নেই।
ট্র্যাক চেসিস বেশি ব্যাটারি খায় কেন? চাকা গড়িয়ে চলে, ট্র্যাক মেঝে ঘেঁষে টেনে চলে — ওই ঘর্ষণের বাড়তি কাজটাই বাড়তি কারেন্ট। সেই জন্যই 9V ব্লক এখানে চলে না, 18650 জোড়া ভালো।
RC দিয়ে দূর থেকে চালানো যাবে? যাবে — Uno-র সাথে Bluetooth বা RF মডিউল বসিয়ে ফোন বা রিমোট থেকে দুই সাইডের স্পিড পাঠালেই হয়। কন্ট্রোলের ফরম্যাট বদলায়, নিচের drive() লজিক একই থাকে।
লাইন ফলোয়ার ট্র্যাকে বানানো যায়? যায়, তবে ট্র্যাকের টার্ন ভারী বলে লাইনের ওপর থেকে ঝাঁকুনি খায়। প্রথম লাইন ফলোয়ার বানালে চাকার চেসিসই সহজ শিক্ষক।
টেক্কো থেকে আরও
- স্মার্ট কার চেসিস গাইড — চাকার সেটআপের হিসাব আর কোড, এই লেখার ভিত্তি
- 18650 ব্যাটারি সেফটি গাইড — ব্যাটারি জোড়া লাগানোর আগে ওটা পড়ো
- Arduino UNO R3 পিন গাইড — কমন GND আর PWM পিনের ম্যাপ
সূত্র
- এই চেসিসের মোটর রেটিং প্রোডাক্ট পেজের সাথে মিলিয়ে নিশ্চিত করা বাকি — নির্দিষ্ট সংখ্যা চাইলে WhatsApp-এ বলো।