BO Motor 100 RPM: স্পেক, চাকা লাগানো আর ড্রাইভার গাইড
BO গিয়ার মোটর 100 RPM কত ভোল্টে চলে, চাকা কীভাবে লাগে, L298N দিয়ে চালানো আর 200 RPM-এর সাথে পার্থক্য — রোবট কারের বাংলা গাইড।
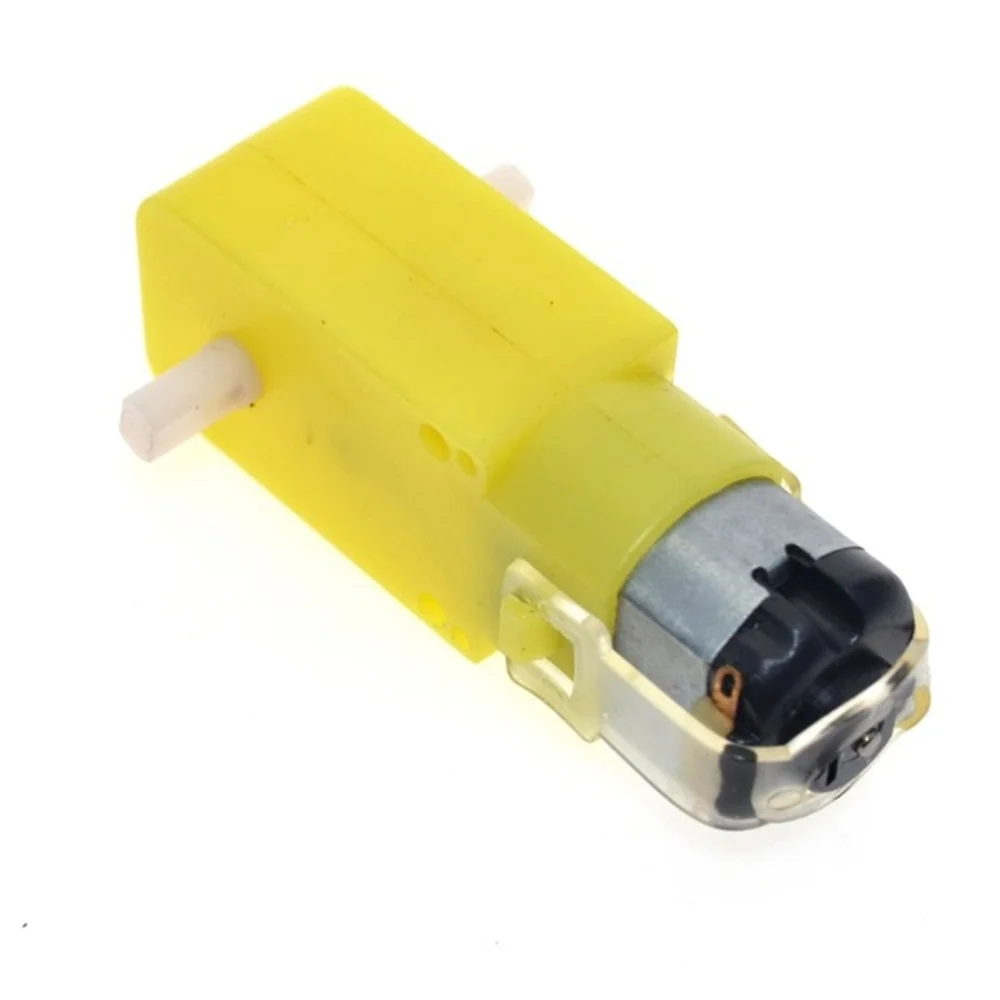
রোবট কার বানানোর প্রথম ধাপে হাতে যে জিনিসটা আসে, সেটা এই হলুদ রঙের ছোট মোটর। দোকানে "BO motor" নামেই চেনা যায়: প্লাস্টিকের হলুদ গিয়ারবক্স, পাশে দুইটা তার, পেছনে স্ক্রু করার দুইটা কান। এই লেখায় BO motor 100 RPM ভার্সনটার স্পেক, চাকা লাগানো, Arduino-র সাথে ওয়্যারিং আর কোন কাজে কোন মোটর — সব এক জায়গায়।
ভেতরে কী আছে? একটা 130-সাইজ DC মোটর, তার সাথে প্লাস্টিকের গিয়ারবক্স। ভেতরের মোটরটা ঘোরে মিনিটে কয়েক হাজারবার — রোবটের চাকার জন্য এত দ্রুত অকেজো। গিয়ার ওই স্পিড কমিয়ে জোর (torque) বাড়ায়। 100 RPM মানে গিয়ার ঘুরিয়ে শ্যাফট মিনিটে ১০০ বার ঘোরে — 6 ভোল্টে, লোড ছাড়া।
শ্যাফট দুই রকমের পাওয়া যায়: single shaft আর dual shaft। dual shaft-এ পেছনের দিকেও একটা শ্যাফট বেরোয়া থাকে — ওখানে স্পিড সেন্সর লাগানো যায়, মোটর আসলে কত দ্রুত ঘুরছে সেটা মাপার জন্য।
যা যা লাগবে
- জোড়ায় দুইটা BO motor 100 RPM — এক গাড়ির দুই চাকায়
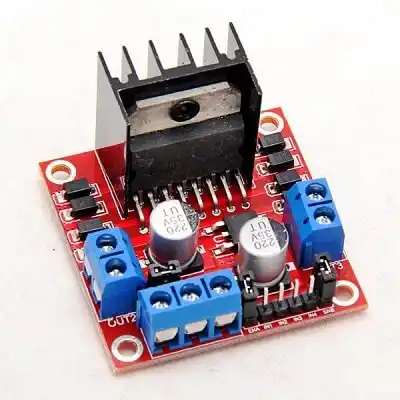
- L298N মোটর ড্রাইভার — একটাতে দুইটা মোটর চলে
- 65 mm রাবার চাকা আর 2WD চেসিস
- 2×18650 ব্যাটারি হোল্ডার — মোটর আলাদা ব্যাটারিতে চলবে
- Arduino Uno বা যেকোনো বোর্ড, জাম্পার তার
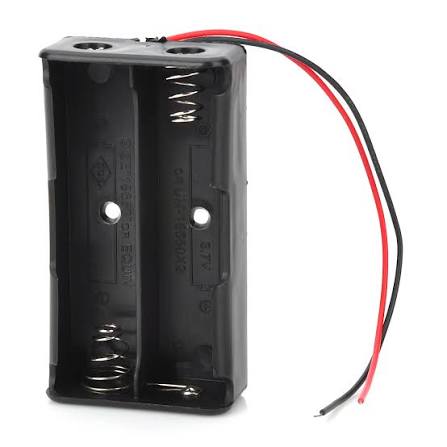
দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।
BO motor 100 RPM স্পেসিফিকেশন
| বিষয় | মান |
|---|---|
| রেট ভোল্টেজ | 3–9 V DC (6 V নমিনাল) |
| গতি | 100 RPM @ 6 V, লোড ছাড়া |
| ফ্রি-রান কারেন্ট | ≈40–100 mA ক্লাস |
| স্টল কারেন্ট | লোডের সাথে বাড়ে — ইউনিটে মাপা মান দরকার |
| শ্যাফট | single বা dual |
| 65 mm চাকায় আসল গতি | ≈0.34 m/s |
শেষ লাইনের হিসাবটা সহজ: চাকার ঘের × RPM ÷ 60। 65 mm চাকার ঘের π×0.065 মিটার, মিনিটে ১০০ ঘুর — সেকেন্ডে প্রায় ০.৩৪ মিটার। লাইন ফলোয়ারে ঠিক এই ধীর গতিটাই সুবিধা: মোড় মিস করলেও গাড়ি পালায় না, কোড ঠিক করার সময় পাওয়া যায়।
কারেন্টের সংখ্যাগুলো কমন লিস্টিং থেকে — ব্র্যান্ডভেদে একটু আদর করে। আর টর্ক এই ক্লাসে মাঝারি: ভারী চেসিসে মোটর স্টল (আটকে ঘুরতে না পারা) করলে গিয়ারের প্লাস্টিক দাঁত খেতে পারে। এই মোটরের সবচেয়ে কমন মৃত্যু ওটাই।
ড্রাইভার ছাড়া চলবে না — কেন
Arduino-র একটা পিন সাধারণত 20 mA-র মতো কারেন্ট দেয়। BO মোটর চলতে শত শত mA চায়। তাই BO motor Arduino-র পিনে সরাসরি লাগানো যায় না — মোটর ঘোরে না, বোর্ডের পিনও পুড়ে যেতে পারে। মাঝখানে ড্রাইভার লাগে: Arduino-র দুর্বল সিগন্যালে চলে, কিন্তু ব্যাটারির বড় কারেন্ট মোটরকে দেয়।
L298N মডিউলের দুই চ্যানেলে দুইটা BO মোটর একসাথে চলে। আরও হালকা বিল্ডে L9110 টাইপের ছোট ড্রাইভারও যথেষ্ট, তবে ওরা কম কারেন্ট নেয়।
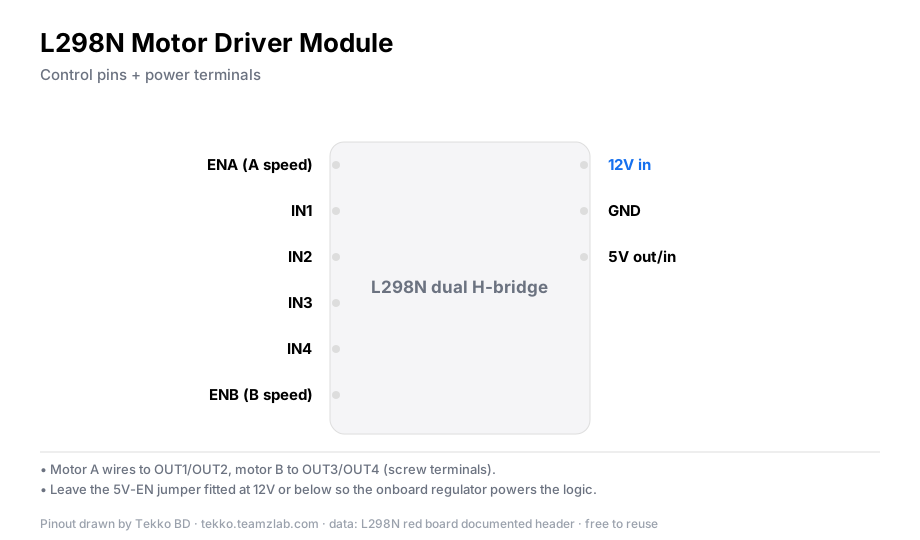
দিক কন্ট্রোল এতটুকুই: একই চ্যানেলের দুই ইনপুট উল্টালে মোটর উল্টো ঘোরে। IN1 HIGH + IN2 LOW = এক দিক, IN1 LOW + IN2 HIGH = অন্য দিক।
ওয়্যারিং
- মোটরের দুই তার → OUT1, OUT2। কোন তার কোথায় গেল — এখনই গুরুত্বপূর্ণ না; উল্টো ঘুরলে পরে সোয়াপ করবে।
- ব্যাটারি হোল্ডারের + → 12V in টার্মিনাল, − → GND।
- Arduino D9 → ENA, D8 → IN1, D7 → IN2।
- ব্যাটারির GND আর Arduino-র GND এক তারে জুড়ে দাও। এটাই সবচেয়ে বেশি ভুল হয় — কমন গ্রাউন্ড ছাড়া মোটর বেপরোয়া ঘোরে, কোড শোনেই না।
- ENA-র জাম্পার খুলে রাখো। জাম্পার লাগানো থাকলে ENA সবসময় ফুল স্পিডে থাকে, PWM দিয়ে স্পিড কমানো যাবে না।
কোড আর প্রথম টেস্ট
const int ENA = 9;   // PWM পিন
const int IN1 = 8;
const int IN2 = 7;

void setup() {
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
}

void loop() {
  digitalWrite(IN1, HIGH);   // এক দিক
  digitalWrite(IN2, LOW);
  analogWrite(ENA, 180);     // মাঝারি স্পিড
  delay(2000);

  digitalWrite(IN1, LOW);    // উল্টো দিক
  digitalWrite(IN2, HIGH);
  analogWrite(ENA, 255);     // পুরো স্পিড
  delay(2000);
}
প্রথম টেস্টের নিয়ম: চাকা বাতাসে। গাড়ি মেঝেতে বসিয়ে নয় — চাকা ঝুলে থাকবে, স্কেচ আপলোড করবে। দুই দিক ঘোরছে কিনা দেখো, তারপর analogWrite-এর মান কমিয়ে-বাড়িয়ে স্পিড বদলাচ্ছে কিনা দেখো। বাতাসে সব ঠিক হলে তবেই মেঝেতে নামাও।
টিপস
দুইটা মোটরের জন্য একইভাবে ENB, IN3, IN4 যোগ করো (যেমন ENB → D10, IN3 → D6, IN4 → D5)। শুরুতে দুই মোটরকে একই সিগন্যাল দিলেই গাড়ি সোজা চলে।
যাচাই করুন
আপলোডের পর চাকা ২ সেকেন্ড এক দিক ঘুরবে, থামবে, তারপর ২ সেকেন্ড উল্টো দিক — মাঝারি স্পিডে শুরু, উল্টো দিকে ফুল স্পিড। analogWrite কমালে ধীর, বাড়ালে দ্রুত — এটা মিললে ওয়্যারিং ঠিক আছে। না মিললে নিচের সমস্যার তালিকায় যাও, বেশিরভাগ কারণ ওখানেই।
কোন কাজে কোনটা — 100 বনাম 200 RPM
| কাজ | কোন মোটর |
|---|---|
| লাইন ফলোয়ার | 100 RPM — ধীর, কন্ট্রোল সহজ |
| সায়েন্স মেলার স্থির ডেমো | 100 RPM |
| ব্লুটুথ কার, খোলা ফ্লোরে দ্রুত ডেমো | 200 RPM |
| ভারী চেসিস | 100 RPM — স্টলের ঝুঁকি কম |
আরেকটা নিয়ম মনে রাখো: এক গাড়ির দুই চাকায় দুই RPM মেশাবে না। মোটর টলারেন্সের কারণে দুইটা "একই" 100 RPM মোটরও হালকা আলাদা গতিতে ঘোরে — আলাদা রেটিং মেশালে গাড়ি বাঁকা চলবেই। জোড়ায় জোড়ায় একই RPM নাও।
সাধারণ সমস্যা
- এক চাকা উল্টো দিকে ঘোরে — ওই মোটরের দুই তার উল্টো বসেছে। OUT টার্মিনালে তার সোয়াপ করো, কোড ছোঁয়ার দরকার নেই।
- মোটর গরম, পোড়া গন্ধ — স্টল হচ্ছে: চাকা কোথাও আটকে ঘুরতে পারছে না। আগে পাওয়ার বন্ধ করো, তারপর চাকা হাতে ঘুরিয়ে ফ্রিকশন চেক করো — আটকে থাকলে মাউন্ট বা চাকা ঠিক করো।
- গতি কমে গেছে — ব্যাটারি দুর্বল। 18650 সেল চার্জ দাও বা বদলাও; 6 ভোল্টের নিচে নামলে RPM পড়তে থাকে।
- কোড ঠিক, তবু বেপরোয়া ঘোরে বা ঘোরে না — কমন GND মিসিং। ব্যাটারির GND আর Arduino-র GND এক তারে জুড়ে দাও।
প্রশ্নোত্তর
BO মোটর কত ভোল্টে চলে? 3–9 V DC রেঞ্জ, 6 V নমিনাল। লিস্টিংয়ের RPM মেলে 6 ভোল্টে। 2×18650-এর 7.4 V দিলে দ্রুত চলে, তবে গরম হতে পারে — শুরুর টেস্ট 6 V-তেই করা ভালো।
BO মোটরে চাকা কীভাবে লাগাবো? শ্যাফট ফ্ল্যাট অংশের দিকে চাকার হাব ঢুকিয়ে হাবের স্ক্রু টাইট করো। ফ্ল্যাট অংশটা স্ক্রুর দিকে থাকলে শ্যাফটে চাকা ঘুরে যায় না, ভালো ধরে।
লাইন ফলোয়ারে 100 RPM নাকি 200 RPM? 100। লাইন ফলোয়ারে মোড় মিস করার প্রধান কারণ অতিরিক্ত স্পিড — 200 RPM গাড়ি মোড়ের আগে থামতে পারে না। ধীর 100 RPM-এ কন্ট্রোল আর ডিবাগ দুটোই সহজ।
টেক্কো থেকে আরও
- BO Motor 200 RPM গাইড — স্পিড বেশি চাইলে ওই ভার্সনের পুরো গাইড
- L298N মোটর ড্রাইভার গাইড — ড্রাইভারের সব পিন, জাম্পার আর কোড
- রোবটিক্স ক্যাটাগরি — মোটর, চাকা, চেসিস এক জায়গায়
সূত্র
- ভোল্টেজ রেঞ্জ, RPM আর কারেন্ট ক্লাস কমন লিস্টিং থেকে — BO মোটরের অফিসিয়াল ডেটাশিট নেই। সংখ্যাগুলো নিজের ইউনিটে মেপে মিলিয়ে নাও।