BO Motor 200 RPM: কোন গাড়িতে দিবে, কীভাবে লাগাবে
200 RPM BO গিয়ার মোটরের ভোল্টেজ-টর্ক, 2WD চেসিসে লাগানো, L298N ওয়্যারিং আর 100 RPM-এর মধ্যে কোন প্রজেক্টে কোনটা — বাংলা গাইড।
রোবট কারের দোকানে একই হলুদ BO মোটর দুই রেটিংয়ে পাওয়া যায়: 100 আর 200। নতুনরা ভাবে বড় সংখ্যাটাই ভালো — তারপর লাইন ফলোয়ার মোড় মিস করে, গাড়ি টেবিল থেকে নেমে পড়ে। এই লেখায় BO motor 200 RPM ভার্সনের গতি কত, কোন গাড়িতে দিবে, আর 2WD চেসিসে কীভাবে বসাবে — সেই সিদ্ধান্তটাই সহজ করব।
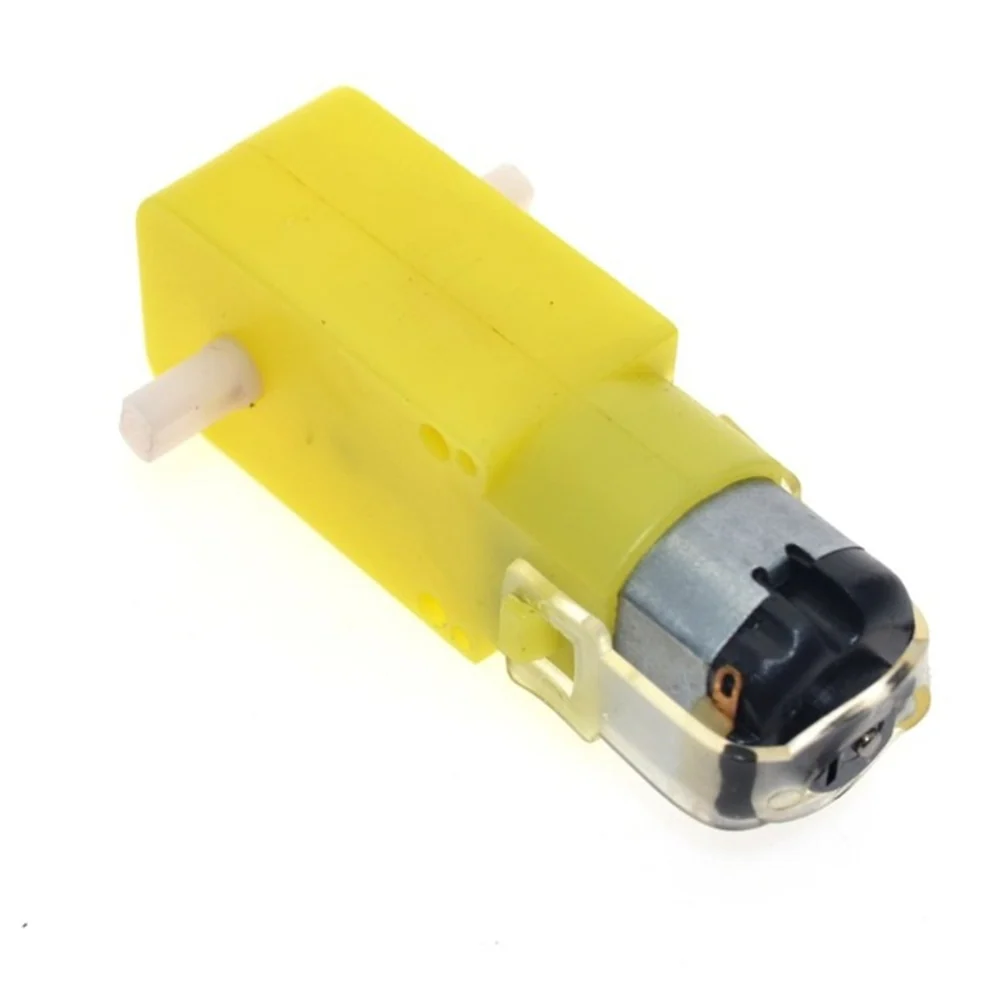
আগে সংখ্যাটা পড়তে শেখো। RPM মানে মিনিটে শ্যাফট কতবার ঘোরে। 200 RPM @ 6 ভোল্ট মানে লোড ছাড়া অবস্থায় শ্যাফট মিনিটে ২০০ ঘুর। ভোল্টেজ কমালে RPM পড়ে যায় — 3–9 V রেঞ্জের মোটর, তাই একই মোটরকে ভোল্ট দিয়ে ধীর-দ্রুত করা যায়।
BO motor 200 RPM স্পেসিফিকেশন
| বিষয় | মান |
|---|---|
| রেট ভোল্টেজ | 3–9 V DC (6 V নমিনাল) |
| গতি | 200 RPM @ 6 V, লোড ছাড়া |
| ফ্রি-রান / স্টল কারেন্ট | ইউনিটে মেপে নিতে হবে |
| শ্যাফট | single বা dual shaft |
| 65 mm চাকায় আসল গতি | ≈0.68 m/s |
0.68 সংখ্যাটা এভাবে আসে: আসল গতি = π × চাকার ডায়ামিটার × RPM ÷ 60। 65 mm চাকায় সেকেন্ডে প্রায় ৭০ সেন্টিমিটর। একই গিয়ারবক্সে 100 RPM ভার্সনের তুলনায় স্পিড দ্বিগুণ, বিনিময়ে জোর (torque) ফিল সাধারণত কম — ভারী গাড়ি বোঝালে এটা কাজে লাগে না, ক্ষতি করে।
dual shaft ভ্যারিয়েন্ট নিলে পেছনের শ্যাফটে LM393 groove স্পিড সেন্সর লাগানো যায় — LM393 স্পিড সেন্সর মডিউল পেছনের শ্যাফটে বসে মোটরের আসল RPM মেপে দেয়। পিডব্যাক-কন্ট্রোল শিখতে চাইলে পরে কাজে লাগবে, প্রথম গাড়িতে লাগে না।
2×18650 হোল্ডারের 7.4 V সরাসরি দিলে গাড়ি উসকো খসকো চলে — কিন্তু মোটর দ্রুত গরম হতে পারে। দিন শেষে হাত দিয়ে টের নিয়ে নাও।
2WD চেসিসে মোটর বসানো
স্মার্ট কার চেসিসে মোটর প্লাস্টিক ক্লিপে বসে, স্ক্রু টাইট করলেই হয়। চাকা শ্যাফটে চাপ দিয়ে বসাও — ফ্ল্যাট অংশ স্ক্রুর দিকে রাখলে ধরে ভালো।
আসল কাজ দুই পাশ আয়নার মতো মেলানো। দুই মোটরের শ্যাফট একই দিকে ঝুঁকে থাকবে — একটা আগে-পেছনে উল্টো বসে গেলে কোড এক রকম দিয়েও এক চাকা উল্টো ঘোরবে, গাড়ি এক জায়গায় ঘুরবে। বসানোর আগে দুই পাশ মিলিয়ে নাও।
সামনের মাঝখানে কাস্টার হুইল বসে — ওটাই চেসিস লেভেল রাখে। উঁচু-নিচু না হলে ড্রাইভ চাকার ট্র্যাকশন যায়, বিস্তারিত কাস্টার হুইলের গাইডে আছে।
L298N ওয়্যারিং আর PWM টেস্ট
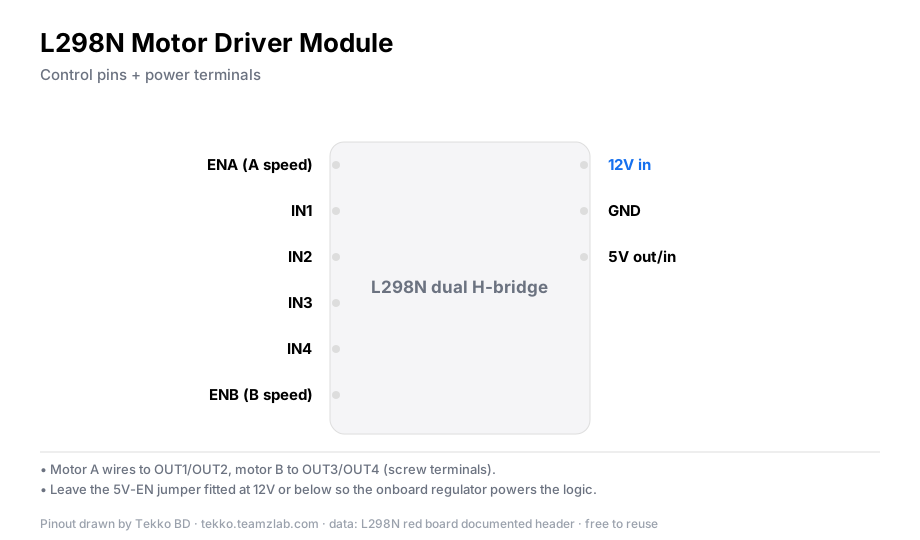
- বাম মোটর → OUT1/OUT2, ডান মোটর → OUT3/OUT4।
- বাম: ENA → D9, IN1 → D8, IN2 → D7। ডান: ENB → D10, IN3 → D6, IN4 → D5।
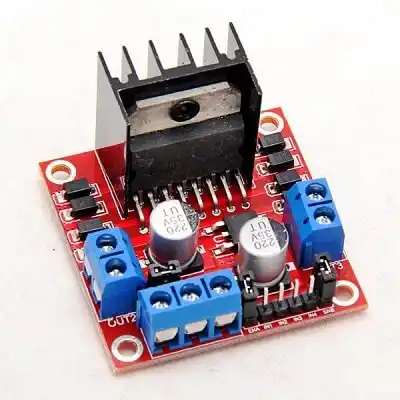
- ব্যাটারি + → 12V in, − → GND; Arduino-র GND-ও একই GND-তে — সব গ্রাউন্ড কমন।
- ENA আর ENB দুই জাম্পারই খুলে দাও, নাহলে PWM স্পিড কাজ করবে না।
- Arduino পিন থেকে মোটর সরাসরি চলে না — BO motor Arduino-র 20 mA বহন করে না, ড্রাইভারই মাঝখানের কাজটা করে।
চাকা বাতাসে রেখে এই স্কেচটা চালাও — দুই মোটর একসাথে শূন্য থেকে পুরো স্পিডে ওঠে:
const int ENA = 9, ENB = 10;
const int IN1 = 8, IN2 = 7, IN3 = 6, IN4 = 5;

void setup() {
  pinMode(IN1, OUTPUT); pinMode(IN2, OUTPUT);
  pinMode(IN3, OUTPUT); pinMode(IN4, OUTPUT);
}

void loop() {
  digitalWrite(IN1, HIGH); digitalWrite(IN2, LOW);   // দুই মোটরই "সামনে"
  digitalWrite(IN3, HIGH); digitalWrite(IN4, LOW);
  for (int s = 0; s <= 255; s += 5) {
    analogWrite(ENA, s); analogWrite(ENB, s);
    delay(30);
  }
  delay(1000);
}
স্পিড বাড়ার সাথে সাথে দুই চাকা ধীরে ধীরে দ্রুত হবে। যদি এক চাকা অন্যটার চেয়ে স্পষ্ট ধীর থাকে, সেটা ওয়্যারিংয়ের দোষ না — মোটর টলারেন্স। সমাধান নিচে।
কোন কাজে কোনটা — 200 বনাম 100 RPM
| কাজ | কোন মোটর |
|---|---|
| ব্লুটুথ কার, খোলা ফ্লোরে দ্রুত ডেমো | 200 RPM |
| লাইন ফলোয়ারের প্রিসিশন | 100 RPM |
| ভারী চেসিস, বোঝা টানা | 100 RPM |
| সায়েন্স মেলার স্থির ডেমো | 100 RPM |
রোবট কারে কত RPM মোটর লাগবে — এর এক লাইনের উত্তর: ফ্লোরে দৌড়াবে তো 200, লাইনের ওপর নিখুঁত চলবে তো 100। দুই মোটরের রেটিং কখনো মেশাবে না; আর দুইটা "একই" 200 RPM মোটরও একটু আদর করে ঘোরে — সেটা মেলাতে হয় PWM দিয়ে: ধীর পাশের analogWrite একটু বাড়িয়ে দুই চাকা সমান করো।
যাচাই করুন
স্কেচ চলার সময় দুই চাকা একসাথে শূন্য থেকে পুরো স্পিডে উঠছে, কোনোটা আটকে স্প্রুক্ট করছে না — এটাই পাস। এরপর IN লজিক উল্টে দুই দিকেই ঘুরিয়ে দেখো। মেঝেতে নামার পর গাড়ি সোজা গেল তো মোটর মেলাও ঠিক।
সাধারণ সমস্যা
- এক পাশ ধীর, গাড়ি বাঁকা যায় — মোটর টলারেন্স। ধীর পাশের
analogWriteমান একটু বাড়িয়ে দুই চাকা মিলাও; একবার মিলিয়ে মানটা কোডে ফিক্স করে রাখো। - চাকা চলতে চলতে খসে পড়ে — শ্যাফটে ময়লা জমেছে বা হাব ঢিলা। শ্যাফট পরিষ্কার করে চাকা আবার বসাও, হাবের স্ক্রু টাইট।
- মোটর গরম হয়ে যাচ্ছে — হয় স্টল (কিছুতে আটকে), নয়তো চেসিসের ওজন বেশি। ওজন কমাও, ভোল্টেজ চেক করো; জ্যাম থাকলে আগে সেটা ছাড়াও।
- ড্রাইভারের হিটসিংক গরম — স্টল কারেন্ট বেশি টানছে। হিটসিংক লাগানো আছে কিনা দেখো, লোড কমাও, আর গাড়ি চালু অবস্থায় আটকে দেবে না।
প্রশ্নোত্তর
200 RPM মোটর কত দ্রুত? 65 mm চাকায় ≈0.68 m/s — সেকেন্ডে প্রায় ৭০ সেন্টিমিটর। ক্লাসরুমের ডেস্ক সাইজে খুব দ্রুত মনে হবে, খোলা ফ্লোরে ভালো লাগবে।
লাইন ফলোয়ারে 200 RPM চলবে? চলবে, কিন্তু শুরুতে কঠিন — মোড়ের আগে প্রতিক্রিয়া জানানোর সময় কম পাওয়া যায়। শেখার প্রথম গাড়িতে 100 RPM নাও, কোড পাকা হলে স্পিড বাড়াও।
BO মোটর দুটো কোন ড্রাইভারে লাগাবো? L298N-এর দুই চ্যানেলেই জোড়া মোটর চলে। ছোট ড্রাইভারও আছে, কিন্তু কারেন্ট কম নেয় — জোড়া 200 RPM মোটরে L298N সবচেয়ে নিরাপদ শুরু।
টেক্কো থেকে আরও
- BO Motor 100 RPM গাইড — ধীর-স্থির ভার্সনের পুরো গাইড
- L298N মোটর ড্রাইভার গাইড — পিন, 5V জাম্পার আর দুই চ্যানেলের কোড
- সিমে ব্লুটুথ কার প্রজেক্ট — এই মোটর-ড্রাইভারের সেটআপ আগে সিমুলেটরে চালিয়ে দেখো
সূত্র
- ভোল্টেজ রেঞ্জ, RPM আর গতির হিসাব কমন লিস্টিং আর চাকার ডায়ামিটার থেকে — BO মোটরের অফিসিয়াল ডেটাশিট নেই। সংখ্যাগুলো নিজের ইউনিটে মেপে মিলিয়ে নাও।
দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।