L298N Motor Driver: পিন, ওয়্যারিং আর Arduino কোড
L298N-এর ENA/IN পিন কোনটা কী, 5V জাম্পার কখন লাগাবে, দুটো DC মোটর কীভাবে চালাবে — পিন ডায়াগ্রামসহ সহজ বাংলা গাইড।
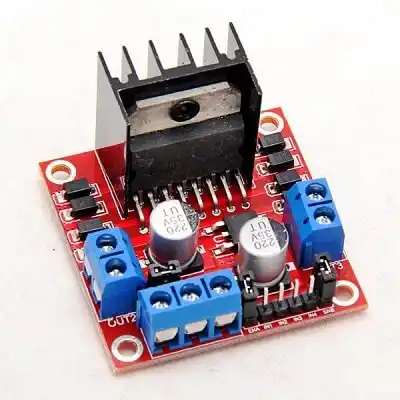
Arduino-র একটা পিন সাধারণত 20 mA-র মতো কারেন্ট দেয়। একটা ছোট DC মোটর চলতে চায় শত শত mA — লোডে আরও বেশি। এই ফারাক মাঝে না রাখলে মোটর পিনে লাগানোই যাবে না। মাঝখানে দাঁড়িয়ে থাকে L298N motor driver — লাল বোর্ড, বড় বড় স্ক্রু টার্মিনাল, পেছনে হিটসিংক। দুইটা DC মোটর (বা একটা স্টেপার) এর দুই দিকে ঘোরায়, দিক আর স্পিড দুটোই কন্ট্রোল করা যায়।
ভেতরে দুইটা H-ব্রিজ। H-ব্রিজের কাজ একটাই: ব্যাটারির কারেন্টকে মোটরের ভেতর দিয়ে ইচ্ছেমতো দিকে উল্টো-সোজা পাঠানো — তাই মোটর দুই দিকে ঘোরে। এই লেখায় L298N-এর পিন, জাম্পারের ফাঁদ, l298n arduino wiring-এর হুবহু পিন বিন্যাস আর চালিয়ে দেওয়ার কোড — সব আছে।
স্পেসিফিকেশন
| বিষয় | মান |
|---|---|
| মোটর সাপ্লাই | 5–35 V |
| লজিক ভোল্টেজ | 5 V |
| চ্যানেল | ২টা, প্রতি ব্রিজে পিক ≈2 A |
| মোটর পায় | সাপ্লাই থেকে ≈1.4–2 V কম |
| অনবোর্ড | 5V রেগুলেটর + জাম্পার |
| টার্মিনাল | 12V in · GND · 5V |
দুইটা জিনিস আগে থেকে জানা ভালো। এক: প্রতি ব্রিজে 2 A পিক রেটিং — কন্টিনিউয়াস তার কম পাওয়া যায়, তাই ভারী মোটরে হিটসিংক গরম হয়। দুই: চিপটা Darlington আউটপুটের, ডেটাশিট অনুযায়ী মোটর সাপ্লাই থেকে প্রায় 1.4–2 V কমই পায় — 12 ভোল্ট দিলেও মোটরে পড়ে প্রায় 10। এটা দোষ না, এই চিপের দামের স্বাভাবিক ব্যাপার।
এই ড্রাইভার ছোট মোটরেও চলে — BO গিয়ার মোটর, এমনকি N20 এনকোডার মোটরের মতো মাইক্রো মোটরও একই পিনে চলে। রোবট কারের জোড়া মোটরে এটাই সবচেয়ে কমন শুরু।
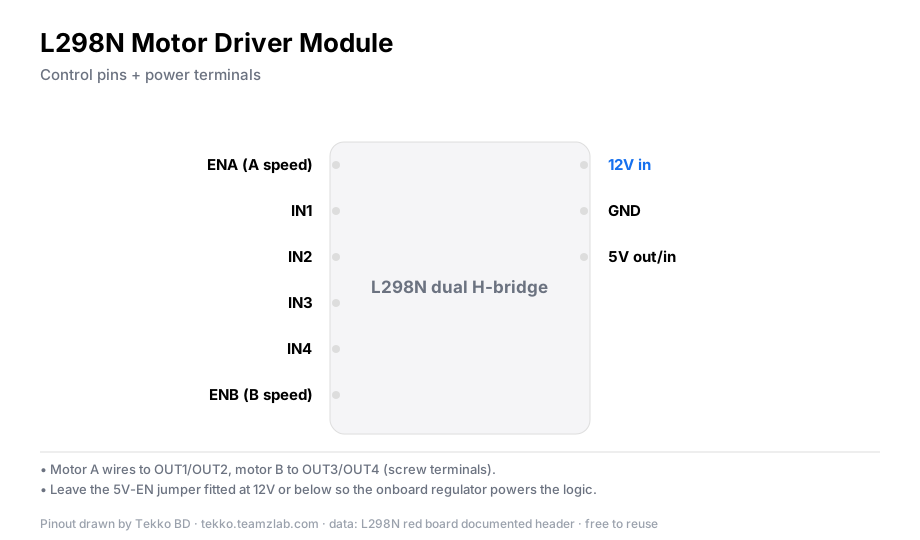
L298N motor driver pinout
| পিন | কাজ |
|---|---|
| ENA, ENB | স্পিড — PWM দিলে গতি কম-বেশি হয় |
| IN1, IN2 | মোটর A-র দিক |
| IN3, IN4 | মোটর B-র দিক |
| OUT1–OUT4 | মোটরের তার (স্ক্রু টার্মিনাল) |
| 12V in, GND, 5V | ব্যাটারি, কমন গ্রাউন্ড, 5V আউট/ইন |
5V জাম্পার — যেটার জন্য সবচেয়ে বেশি আটকায়
বোর্ডের ধারে একটা জাম্পার, 5V-EN লেখা। এর নিয়ম দুইটা:
- মোটর সাপ্লাই 12 ভোল্টের সমান বা কম হলে জাম্পার লাগানো থাকবে। অনবোর্ড রেগুলেটর মোটর সাপ্লাই থেকেই 5 ভোল্ট বানিয়ে চিপের লজিক চালায়। জাম্পার অন থাকলে 5V টার্মিনাল থেকে ছোট লোডও চালানো যায়।
- 12 ভোল্টের উপরে দিলে জাম্পার খুলে দাও, আর 5V টার্মিনালে আলাদা 5 ভোল্ট দাও — নইলে রেগুলেটর গরম হয়ে বোর্ড বন্ধ হয়ে যেতে পারে।
আর ENA/ENB-র ছোট জাম্পার দুইটা লাগানো থাকলে ওই চ্যানেল সবসময় ফুল স্পিডে থাকে — PWM দিয়ে স্পিড কন্ট্রোল করতে চাইলে এগুলো খুলে পিনে সিগন্যাল দিতে হয়।
Arduino-র সাথে কানেকশন
l298n arduino uno সেটআপে টেস্ট করা সবচেয়ে সহজ, কিন্তু যেকোনো বোর্ডে একই নিয়ম:
- ENA → D9, IN1 → D8, IN2 → D7 (মোটর A)
- ENB → D10, IN3 → D6, IN4 → D5 (মোটর B)
- ব্যাটারি হোল্ডারের + → 12V in, − → GND
- Arduino-র GND → মডিউলের GND — এই তারটা পড়ে গেলে কিছুই কাজ করবে না। কমন গ্রাউন্ড না দিলে মোটর বেপরোয়া ঘোরে, কোড শোনেই না।
- জাম্পার: 5V-EN লাগানো থাকবে, ENA/ENB খোলা থাকবে
টিপস
তারের রং ধরে রাখো — যেমন লাল সব GND-র জন্য। ছয়টা সিগন্যাল তারের মধ্যে একটা ভুল ধরলে খোঁজা কঠিন, রঙ মিলিয়ে বসালে বারবার মিলতে হয় না।
কোড আর প্রথম টেস্ট
নিচের l298n arduino code দুই চ্যানেলকে দুই আলাদা স্পিডে চালিয়ে তারপর দুই দিকই উল্টে দেয় — চ্যানেল দুটো সত্যি আলাদা কাজ করছে কিনা, এক রানেই বোঝা যায়:
const int ENA = 9, ENB = 10;      // স্পিড (PWM)
const int IN[] = {8, 7, 6, 5};    // IN1, IN2, IN3, IN4

void setup() {
  for (int i = 0; i < 4; i++) pinMode(IN[i], OUTPUT);
}

void motorA(bool fwd, int spd) {
  digitalWrite(IN[0], fwd ? HIGH : LOW);
  digitalWrite(IN[1], fwd ? LOW : HIGH);
  analogWrite(ENA, spd);
}

void motorB(bool fwd, int spd) {
  digitalWrite(IN[2], fwd ? HIGH : LOW);
  digitalWrite(IN[3], fwd ? LOW : HIGH);
  analogWrite(ENB, spd);
}

void loop() {
  motorA(true, 200);   // A মাঝারি স্পিডে সামনে
  motorB(true, 120);   // B ধীরে সামনে
  delay(2000);
  motorA(false, 200);  // দুজনেই উল্টো দিক
  motorB(false, 120);
  delay(2000);
}
টেস্ট চাকা বাতাসে — গাড়ি মেঝেতে না বসিয়ে প্রথম চালাও। দুই মোটর দুই আলাদা স্পিডে ঘুরছে, দুই সেকেন্ড পর দুই দিকই উল্টে যাচ্ছে — এটা মিললে সব পিন ঠিক। এরপর analogWrite-এর মান কমিয়ে-বাড়িয়ে স্পিড কন্ট্রোল নিজেই মিলিয়ে নাও।
যাচাই করুন
- মোটর A মাঝারি স্পিডে ঘোরে, মোটর B একই দিকে ধীরে — দুই চ্যানেল আলাদা আচরণ করছে।
- ২ সেকেন্ড পর দুটোই উল্টো দিকে — দিক লজিক কাজ করছে।
- যে স্পিড কম সেটায় গুনগুন করে কিন্তু ঘোরে না — স্পিড আরও বাড়াও; কিছু মোটর খুব কম PWM-এ জন্ম নেয় না।
সাধারণ সমস্যা
- মোটর ঘোরে না — আগে জাম্পার দেখো: ENA/ENB জাম্পার লাগা কিন্তু পিনে সিগন্যাল নেই, নয়তো 5V জাম্পারের পজিশন সাপ্লাইয়ের সাথে মেলে না। তারপর কমন GND-র তারটা চেক করো — অর্ধেক কেস ওখানেই।
- মোটর ধীর, ফুল স্পিডেও কম — Darlington ড্রপ আর ব্যাটারি দুই জায়গায় ভোল্টেজ খাচ্ছে। 12 V দিলেও মোটর পায় প্রায় 10 — এটা এই বোর্ডের স্বভাব, বেশি চাইলে সাপ্লাই একটু উঁচু দাও (রেঞ্জের ভেতরে থেকে)।
- ড্রাইভার গরম হয়ে যাচ্ছে — কারেন্ট ওভার। হিটসিংক লাগানো আছে কিনা দেখো, মোটর স্টল করছে কিনা চেক করো, লোড কমাও।
- এক চ্যানেল কাজ করছে না — ওই চ্যানেলের IN লোজিক ভুল হতে পারে (দুই ইনপুটই HIGH বা দুটোই LOW দিচ্ছেন কিনা দেখো)। লজিক ঠিক তবুও না ঘোরালে ব্রিজটা পুড়ে থাকতে পারে — অন্য চ্যানেলে মোটরটা লাগিয়ে টেস্ট করে নিশ্চিত হও।
প্রশ্নোত্তর
L298N কত ভোল্ট নেয়? মোটর সাপ্লাই 5–35 V, লজিক 5 V। 12 ভোল্টের নিচে অনবোর্ড রেগুলেটরই লজিক চালায় — জাম্পার লাগানো রাখো। ওপরে গেলে জাম্পার খুলে আলাদা 5 ভোল্ট দাও।
L298N-এ দুটো মোটর কীভাবে লাগাবো? একটা OUT1/OUT2-তে, আরেকটা OUT3/OUT4-এ। স্পিডের জন্য ENA/ENB, দিকের জন্য IN1–IN4 — দুই মোটর পুরো আলাদা কন্ট্রোল পায়, ওপরের কোডে দুই আলাদা স্পিডেই দেখানো আছে।
L298N গরম হয়ে যাচ্ছে কী করবো? আগে দেখো মোটর স্টল করছে কিনা — আটকে ঘোরা মোটর কারেন্ট কয়েকগুণ টানে। স্টল না থাকলে হিটসিংক লাগাও আর কন্টিনিউয়াস কারেন্ট রেটিংয়ের ভেতরে থাকো। হাত দেওয়ার আগে পাওয়ার বন্ধ করে ঠান্ডা হতে দাও।
স্টেপার মোটরও চালানো যায়? যায় — দুই কয়েল দুই চ্যানেলে। তবে স্টেপারের জন্য ডেডিকেটেড ড্রাইভার (A4988, ULN2003) সহজ আর কম গরম করে।
টেক্কো থেকে আরও
- BO Motor 100 RPM গাইড — এই ড্রাইভারের সবচেয়ে কমন লোড, ধীর-স্থির জোড়া মোটর
- BO Motor 200 RPM গাইড — 2WD চেসিসে জোড়া মোটর বসানোর ধাপ
- সিমে Motor Direction প্রজেক্ট — H-ব্রিজ দিয়ে দিক কন্ট্রোল আগে সিমুলেটরে চালিয়ে দেখো
সূত্র
- ST L298 ডেটাশিট (st.com): ব্রিজ কারেন্ট রেটিং আর Darlington আউটপুটের ভোল্টেজ ড্রপ
- L298N রেড বোর্ডের অনবোর্ড 5V রেগুলেটর ও জাম্পারের আচরণ কমন লিস্টিং অনুযায়ী — নিজের বোর্ডে জাম্পার পজিশন মিলিয়ে নাও

দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।