HMC5883L Arduino গাইড: কম্পাস দিক মাপা
HMC5883L ম্যাগনেটোমিটার দিয়ে দিক কীভাবে বের হয়, I2C ওয়্যারিং, heading কেন ভুল আসে, QMC5883L চিপ চেনার উপায় — পিনসহ গাইড।
মোবাইলের কম্পাস ঘোরালে তীরটা দিক বদলে উত্তর ধরে রাখে — ওর ভেতরে একটা ম্যাগনেটোমিটার চিপ থাকে। রোবট বা নেভিগেশন প্রজেক্টে সেই একই কাজ করে ছোট্ট HMC5883L মডিউল। এই লেখায় hmc5883l arduino-তে লাগিয়ে দিক মাপার পুরো কাজটা আছে: চিপ কীভাবে উত্তর বের করে, heading-এর হিসাব, ক্যালিব্রেশন, আর নতুন কেনা মডিউলের অর্ধেক রিডিং নষ্ট করা সেই ফাঁদটাও: QMC চিপের গল্প।
চিপটা পৃথিবীর চৌম্বক ক্ষেত্র তিন অক্ষে মাপে। X আর Y অক্ষের মান থেকে atan2 দিয়ে হিসাব করলেই heading পাওয়া যায় — উত্তর থেকে কত ডিগ্রি ঘুরে আছো। সমস্যার জায়গাটা হলো মানগুলো ছোট বেশি: পৃথিবীর ক্ষেত্র প্রায় 0.5 gauss; পাশে রাখা একটা মোটর, লোহার লেগ বা চুম্বকের ক্ষেত্র ওর চেয়ে শতগুণ জোরালো হতে পারে। তাই সেন্সর আসলে সবসময় আশপাশের লোহাও মাপে।
যা যা লাগবে
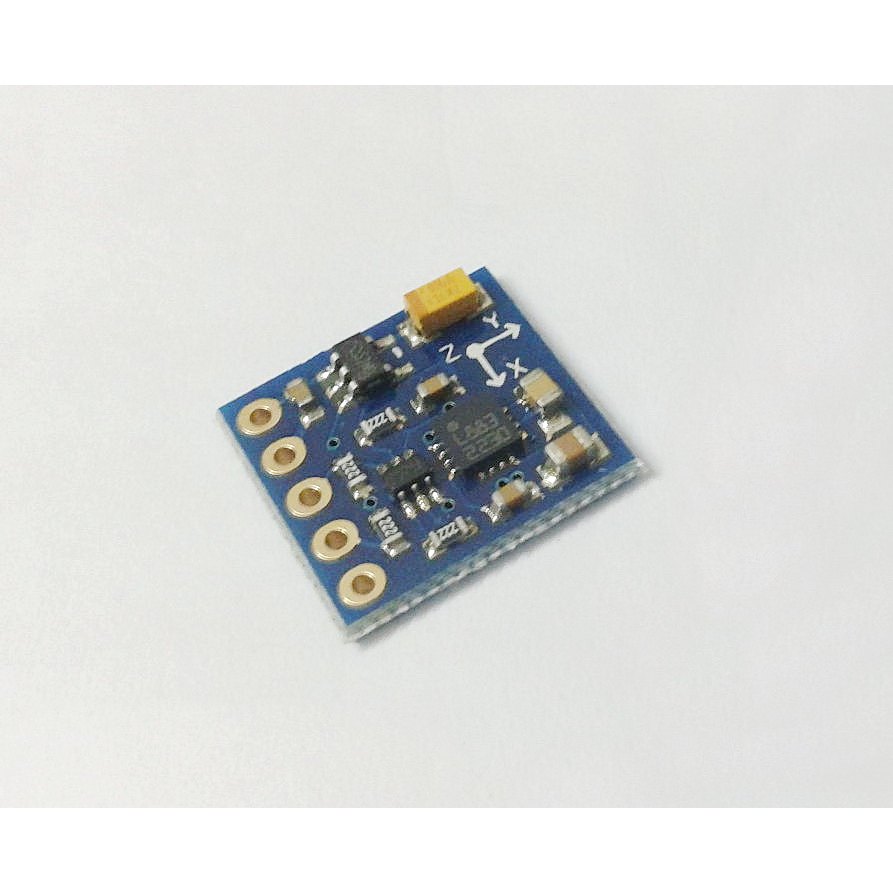
- ১টা HMC5883L 3-Axis Compass Module
- Arduino Uno বা যেকোনো বোর্ড
- ফিমেল-ফিমেল জাম্পার তার
- ঘোরানো টেস্টের জন্য ফাঁকা টেবিল — লোহার লেগ, মোটর, স্পিকার দূরে রেখে

দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।
স্পেসিফিকেশন
| বিষয় | মান |
|---|---|
| সেন্সর | ৩-অক্ষ ডিজিটাল ম্যাগনেটোমিটার |
| রেঞ্জ | ±8 gauss ক্লাস |
| রেজল্যুশন | ~5 milli-gauss ক্লাস |
| I2C অ্যাড্রেস | 0x1E (HMC5883L চিপ হলে) |
| চিপের সাপ্লাই | 2.16–3.6 V — মডিউল বোর্ডে রেগুলেটর/লেভেল শিফট থাকে |
| আউটপুট রেট | ~10–160 Hz ক্লাস |
পিন ও ওয়্যারিং
মডিউলে সাধারণত পাঁচ পিন: VCC, GND, SDA, SCL, DRDY (কিছু বোর্ডে DRDY নেই)। Uno-তে SDA যাবে A4-তে, SCL A5-তে; ESP32-তে GPIO21 আর GPIO22। বোর্ডে রেগুলেটর আর লেভেল শিফট বসানো থাকে বলে 5V ভিসিসি সাধারণত চলে — তবু নিজের মডিউলের সিল্ক একবার দেখে নাও, সন্দেহ থাকলে 3.3V লাইনই নিরাপদ।
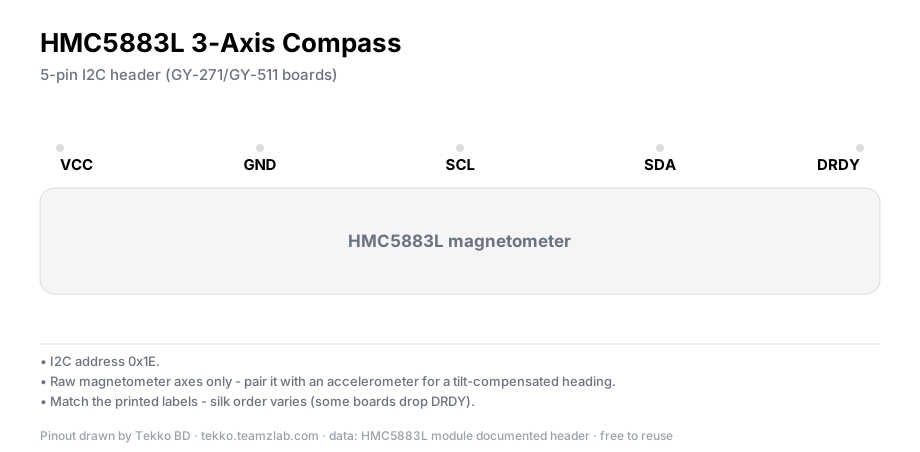
raw রিডিং
Wire দিয়ে চিপকে কন্টিনিউয়াস মোডে রেখে X/Y/Z পড়ি। একটা ছোট বিশেষত্ব মনে রাখো: HMC5883L-এর ডেটা বড়-এন্ডিয়ান — উচ্চ বাইট আগে আসে, বেশিরভাগ সেন্সরের উল্টো। ক্রম ভুল হলে সংখ্যা আজব দেখায়।
#include <Wire.h>

const byte ADDR = 0x1E;

void setup() {
  Wire.begin();
  Serial.begin(9600);
  Wire.beginTransmission(ADDR);
  Wire.write(0x02);              // মোড রেজিস্টার
  Wire.write(0x00);              // কন্টিনিউয়াস মোড
  Wire.endTransmission();
}

void loop() {
  Wire.beginTransmission(ADDR);
  Wire.write(0x03);              // প্রথম ডেটা রেজিস্টার
  Wire.endTransmission(false);
  Wire.requestFrom(ADDR, 6);
  int x = (Wire.read() << 8) | Wire.read();   // MSB আগে
  int y = (Wire.read() << 8) | Wire.read();
  int z = (Wire.read() << 8) | Wire.read();
  Serial.print(x); Serial.print(" ");
  Serial.print(y); Serial.print(" ");
  Serial.println(z);
  delay(100);
}
মডিউল টেবিলে সমতল রেখে বিভিন্ন দিকে ঘোরাও — X, Y-র মান বদলাবে, Z স্থির থাকবে।
heading হিসাব
দিক বের হয় দুই লাইনে:
float heading = atan2(y, x) * 180.0 / PI;
if (heading < 0) heading += 360;   // ০–৩৬০ ডিগ্রিতে আনা
তিনটা জিনিস এখানে ফল দেয়। এক, মডিউল হরাইজন্টাল রাখো — কাত হলে heading ভুল; কাত কম্পেনসেট করতে অ্যাক্সেলেরোমিটারের ডেটা লাগে (MPU-6050 বোর্ডের অ্যাক্সেল এখানে কাজে আসে)। দুই, চৌম্বক বিচ্যুতি (declination): চুম্বকীয় উত্তর আর সত্যিকারের উত্তর এক না, মানটা জায়গাভেদে আলাদা, সত্যিকারের উত্তর চাইলে heading-এ ওই মান যোগ করতে হয়। ঢাকার মতো অক্ষাংশে মানটা ছোট, তবে কোডে বসানোর আগে যাচাই করে নাও। তিন, ক্যালিব্রেশন: প্রতিটা মডিউলের নিজস্ব একটা অফসেট থাকে।
টিপস
সহজ ক্যালিব্রেশন: লোহা-মোটর-ম্যাগনেট দূরে রেখে মডিউলটা সমতলে ধীরে পুরো চক্কর ঘোরাও, আর প্রতি অক্ষের সর্বোচ্চ-সর্বনিম্ন মান নোট করো। পড়া থেকে মাঝখানের অফসেট বিয়োগ করলেই heading নাচা অনেকটা থামে।
যাচাই করুন
ধাপ ২-এর heading প্রিন্ট করে মডিউলটা সমতলে ধীরে এক চক্কর ঘোরাও: মান শূন্য থেকে ৩৬০ পর্যন্ত সজোরে বেড়ে আবার নামবে। মোবাইলের কম্পাস পাশে রেখে দিক মিলিয়ে দেখো — কয়েক ডিগ্রির তফাত স্বাভাবিক, ক্যালিব্রেশন করলে কমবে। মান এক জায়গায় আটকে থাকলে ওয়্যারিং নয়, চিপ-লাইব্রেরির জুটি সন্দেহ করো।
QMC5883L নাকি HMC5883L — চিপ চেনা জরুরি
বাজারের অনেক নতুন "HMC5883L" মডিউলে আসলে অন্য চিপ বসানো: QMC5883L। কাজ মিলে গেলেও চিপ আলাদা — অ্যাড্রেস আলাদা (QMC-র 0x0D, HMC-র 0x1E), লাইব্রেরিও আলাদা। HMC-র লাইব্রেরি দিয়ে QMC মডিউল পড়তে গেলে ফল একটাই: সব রিডিং 0, বা একটা স্থির সংখ্যা।
চিপ শনাক্ত করার সবচেয়ে সহজ রাস্তা I2C স্ক্যানার স্কেচ — বাসে কোন অ্যাড্রেস ওঠে দেখো। 0x1E উঠলে HMC, 0x0D উঠলে QMC; তারপর সেই চিপের লাইব্রেরি নাও। সিল্কের নামে বিশ্বাস করো না; খোলস একই, ভেতরের চিপ বদলে যায়।
কোন কাজে লাগে
- রোবটের দিক হোল্ড — লাইন হারালেও দিক ধরে রাখা; লাইন ফলোয়ার প্রজেক্টের সাথে জোড়া লাগে
- বাইক বা বোটের নেভিগেশন, উইন্ড ভেনের দিক মাপা
- DIY মেটাল ডিটেক্টর — ক্লোজ রেঞ্জে লোহার ক্ষেত্র ধরা পড়ে
- ৯ অক্ষ একসাথে চাইলে MPU9250 — ভেতরেই AK8963 ম্যাগনেটোমিটার, এক বোর্ডে তিন সেন্সর
সাধারণ সমস্যা
- সব রিডিং 0 বা স্থির সংখ্যা — চিপ আর লাইব্রেরি মিলছে না। I2C স্ক্যানারে অ্যাড্রেস দেখে HMC নাকি QMC শনাক্ত করো, সঠিক লাইব্রেরি নাও।
- heading ঘোরালে নাচে — টেবিলের লোহার লেগ, মোটর বা কোনো ম্যাগনেট কাছে। ফাঁকা জায়গায় নিয়ে ঘোরানো ক্যালিব্রেশন চালাও।
- ডিভাইস পাওয়াই যাচ্ছে না — SDA/SCL উল্টো বা অ্যাড্রেস ভুল। ওয়্যারিং মিলাও, স্ক্যানারে অ্যাড্রেস মেলাও।
- কাত করলেই heading ভুল — ম্যাগনেটোমিটার সমতল না থাকলে X/Y-তে অন্য অক্ষের মান ঢুকে যায়। লেভেল রাখো, নয়তো অ্যাক্সেল দিয়ে টিল্ট কম্পেনসেট করো।
প্রশ্নোত্তর
HMC5883L কীভাবে দিক বের করে? পৃথিবীর চৌম্বক ক্ষেত্র তিন অক্ষে মেপে X আর Y-র অনুপাত থেকে atan2 দিয়ে কোণ বের করে — উত্তর থেকে কত ডিগ্রি। এটা চুম্বকীয় উত্তর; সত্যিকারের উত্তরের জন্য declination যোগ করতে হয়।
heading কেন ঘোরালে ভুল আসে? তিন কারণে সাধারণত: আশপাশের লোহা বা মোটরের ক্ষেত্র, মডিউল কাত হওয়া, আর প্রতি ইউনিটের নিজস্ব অফসেট কম্পেনসেট না করা। তিনটাই ঠিক করলে মোবাইলের কম্পাসের কাছাকাছি স্থিরতা আসে।
QMC5883L আর HMC5883L কি এক? না। নাম মিললেও চিপ আলাদা — অ্যাড্রেস 0x0D বনাম 0x1E, লাইব্রেরি আলাদা। মডিউলে কোনটা আছে I2C স্ক্যানারেই মিলিয়ে নাও।
মোটরের কাছে রাখলে কী হয়? মোটরের কয়েল আর ম্যাগনেটের ক্ষেত্র পৃথিবীর ক্ষেত্রের চেয়ে ঢের বেশি জোরালো — রিডিং সেই ক্ষেত্র মাপতে বসবে, দিক বাদ। রোবটে বসালে মোটর থেকে যতটা পারা যায় দূরে, ফোমে বসিয়ে রাখো।
টেক্কো থেকে আরও
- অবস্টাকল এভয়ডিং রোবট গাইড — দিক ধরে রাখার মাঠ
- N20 এনকোডার মোটর গাইড — এনকোডার + কম্পাস = পুরো অবস্থান
- সায়েন্স প্রজেক্ট আইডিয়া — নেভিগেশন প্রজেক্টের ভাবনা
সূত্র
- Honeywell HMC5883L 3-Axis Digital Compass IC ডেটাশিট (Honeywell)
- Arduino Wire (I2C) reference — arduino.cc