MPU6050 জাইরোস্কোপ অ্যাক্সেলেরোমিটার গাইড (GY-521)
MPU6050 দিয়ে টিল্ট আর অ্যাঙ্গেল মাপা, I2C ওয়্যারিং, yaw কেন ড্রিফট করে, ক্যালিব্রেশন আর nothing found on I2C ঠিক করা — বাংলা গাইড।
ফোন ঘোরালে স্ক্রিন ঘুরে যায়, ড্রোন হাওয়ায় সোজা দাঁড়িয়ে থাকে — দুটোর ভেতরে একই জিনিস: একটা IMU চিপ। শখের দুনিয়ায় সেই চিপের সবচেয়ে চেনা নাম MPU6050, আর mpu6050 arduino টিউটোরিয়াল মানেই প্রায় সবসময় ছোট নীল বোর্ডটা, GY-521। এই MPU6050 জাইরোস্কোপ অ্যাক্সেলেরোমিটার গাইড-এ ওয়্যারিং, প্রথম রিডিং, yaw ড্রিফটের রহস্য আর "nothing found on I2C"-এর উত্তর সব একসাথে।
এক চিপে দুই যন্ত্র: ৩-অক্ষ অ্যাক্সেলেরোমিটার আর ৩-অক্ষ জাইরোস্কোপ, মোট 6-DOF (six degrees of freedom)। GY-521 আসলে চিপটার নয়, ছোট মডিউল বোর্ডটার নাম। দুটোর কাজ ভিন্ন। অ্যাক্সেলেরোমিটার বলে দেয় মাইনুস কোনদিকে টানছে — তাই স্থির অবস্থায় টিল্ট (কোনদিকে ঝুঁকে আছে) পড়া যায়। জাইরো মাপে ঘূর্ণনের গতি: কত দ্রুত ঘুরছে। দুটো মিলিয়েই স্থির অ্যাঙ্গেল আসে: অ্যাক্সেল ধীরে ভাসে না, জাইরো ঝাঁকে না, একটার দুর্বলতা আরেকটা ঢেকে দেয়। চিপের ভেতরে DMP নামে একটা ছোট প্রসেসরও আছে, লাইব্রেরি থাকলে কোয়াটারনিয়নের হিসাব ও নিজেই করে দেয়, হাতে atan2 লিখতে হয় না।
যা যা লাগবে
- ১টা GY-521 MPU-6050 মডিউল
- Arduino Uno (বা ESP32)
- ফিমেল-ফিমেল জাম্পার তার ৪টা
- টেবিলের একটা সমতল জায়গা — প্রথম টেস্ট হাতে ধরে না করে বসিয়ে করবে
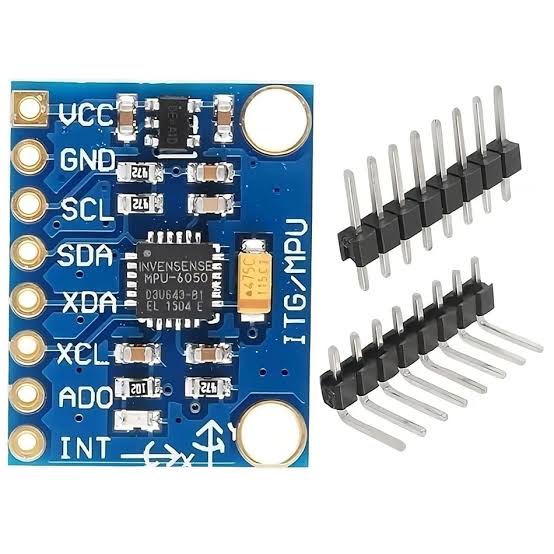
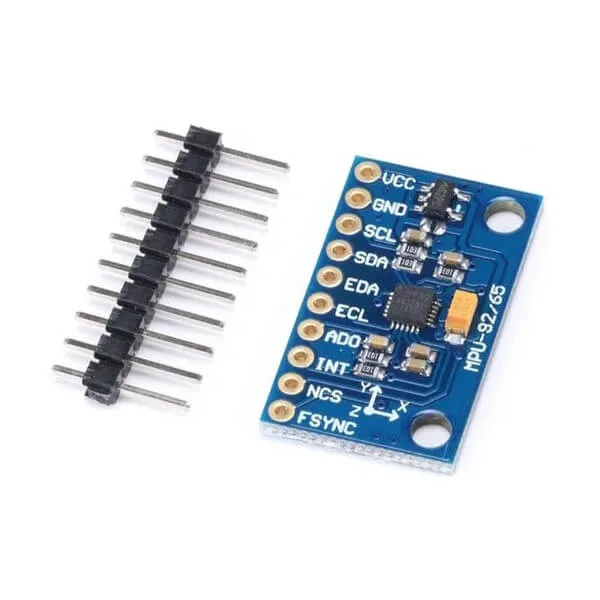

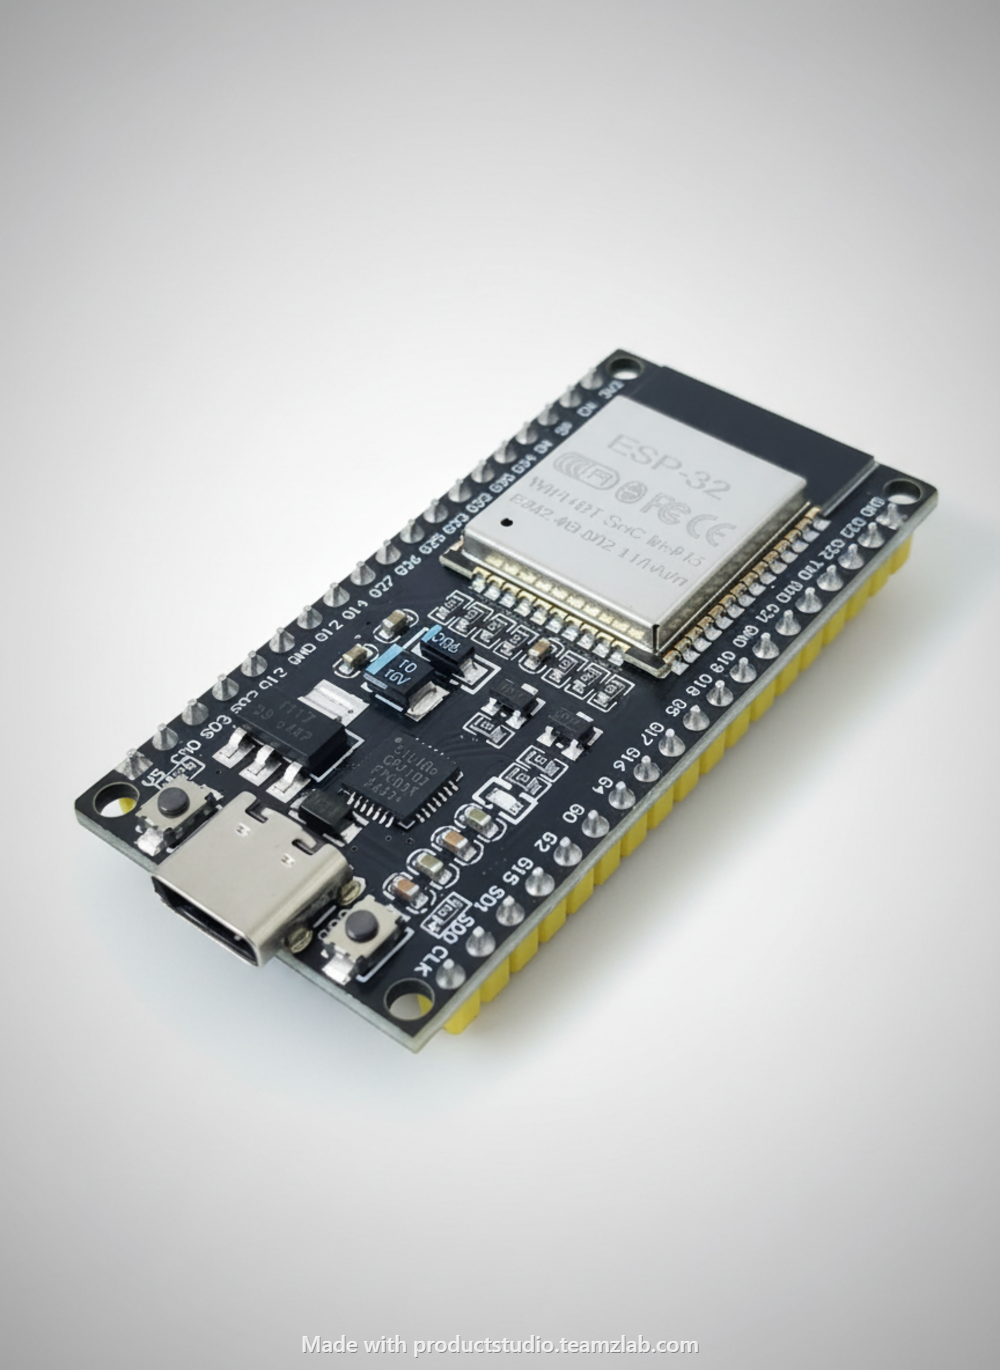
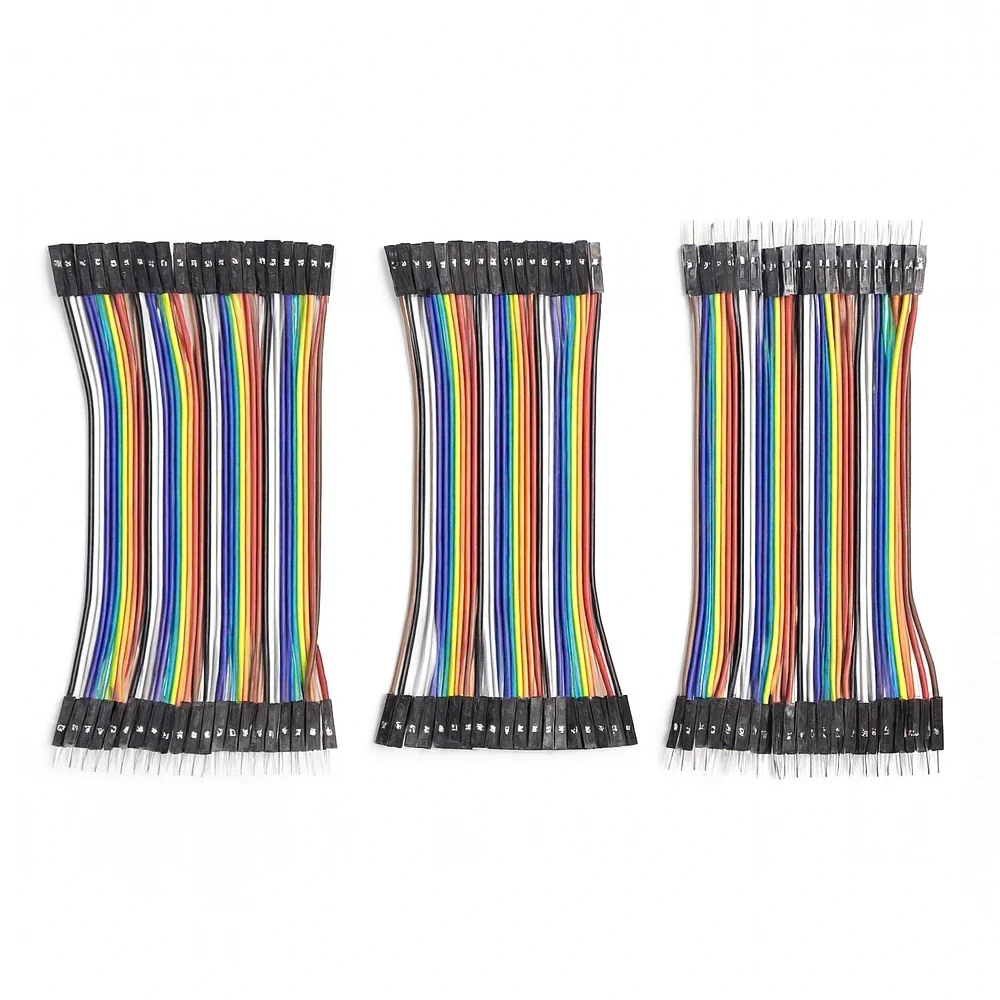
দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।
স্পেসিফিকেশন
| বিষয় | মান |
|---|---|
| চিপ | MPU-6050 (GY-521 = মডিউল বোর্ড) |
| অক্ষ | ৩-অক্ষ অ্যাক্সেল + ৩-অক্ষ জাইরো = 6-DOF |
| I2C অ্যাড্রেস | 0x68 (AD0 → GND) বা 0x69 (AD0 → VCC) |
| অ্যাক্সেল রেঞ্জ | ±2 / ±4 / ±8 / ±16 g (প্রোগ্রামেবল) |
| জাইরো রেঞ্জ | ±250 / 500 / 1000 / 2000 °/s (প্রোগ্রামেবল) |
| মডিউল VCC | 3.3–5V (বোর্ডে রেগুলেটর আর I2C পুল-আপ আছে) |
Uno হোক বা ESP32, মডিউল দুটোতেই সরাসরি লাগে — রেগুলেটরটা 5V খেয়ে চিপকে নিজের ভোল্টেজ দেয়। রেঞ্জ প্রোগ্রামেবল হওয়ার মানে: হালকা টিল্টের কাজে ±2 g নিলে রেজোলিউশন সূক্ষ্ম, শক বা ঘূর্ণনের খেলায় ±16 g নিলে মান কাটে না।
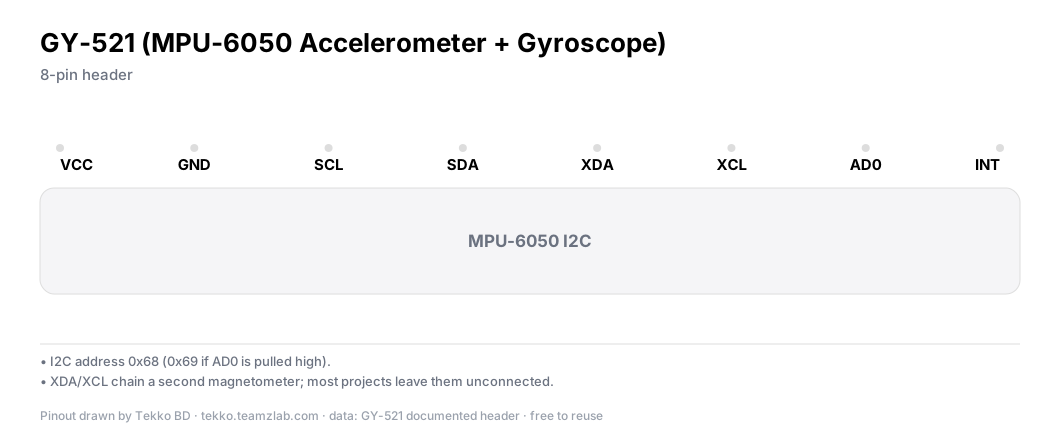
ওয়্যারিং
- VCC → Uno-র 5V
- GND → GND
- SDA → A4 (Uno-র I2C ডেটা)
- SCL → A5 (Uno-র I2C ক্লক)
ESP32-তে ঠিকানা বদলায়: SDA = GPIO 21, SCL = GPIO 22। ভিন্ন পিনে নিতে চাইলে Wire.begin(SDA, SCL) দিয়ে বলে দাও।
AD0 খালি রেখে দিলে অ্যাড্রেস 0x68। একই বাসে দ্বিতীয় MPU6050 লাগাতে হলে ওর AD0 উঁচুতে (VCC) তুলে দাও — অ্যাড্রেস হয়ে যাবে 0x69, দুটো একসাথে চলবে।
ওয়্যারিং সন্দেহজনক মনে হলে আগে I2C স্ক্যানার স্কেচ চালাও — প্রতিটা I2C প্রজেক্টের প্রথম ধাপ এটাই:
#include <Wire.h>

void setup() {
  Serial.begin(9600);
  Wire.begin();
  for (byte a = 8; a < 120; a++) {
    Wire.beginTransmission(a);
    if (Wire.endTransmission() == 0) {
      Serial.print("Device found at 0x");
      Serial.println(a, HEX);
    }
  }
}

void loop() {}
0x68 বা 0x69 ছাপালে তার ঠিক আছে। কিছুই ছাপালে লাইব্রেরির দিকে যাওয়ার আগে তার আবার চেক করো।
লাইব্রেরি আর প্রথম রিডিং
Adafruit MPU6050 লাইব্রেরি নাও (সাথে Adafruit Unified Sensor লাগবেই)। getEvent() এক কলেই accel, gyro, temp তিনটা দেয়:
#include <Adafruit_MPU6050.h>
#include <Adafruit_Sensor.h>

Adafruit_MPU6050 mpu;

void setup() {
  Serial.begin(9600);
  if (!mpu.begin()) {
    Serial.println("MPU6050 not found — অ্যাড্রেস/তার চেক করো");
    while (1) delay(10);
  }
}

void loop() {
  sensors_event_t a, g, temp;
  mpu.getEvent(&a, &g, &temp);
  Serial.print("az="); Serial.print(a.acceleration.z);
  Serial.print("  gx="); Serial.println(g.gyro.x);
  delay(200);
}
প্রথম টেস্ট টেবিলে বসিয়ে: সমতলে শুইয়ে রাখলে az প্রায় +9.8 দেখাবে (1 g-এর সমান) — ওটা মাইনুসের টান। এখন বোর্ডের এক পাশে তিল ঘুরিয়ে দাও, az কমে অন্য অক্ষ বাড়বে, টিল্ট পড়া এভাবেই কাজ করে।
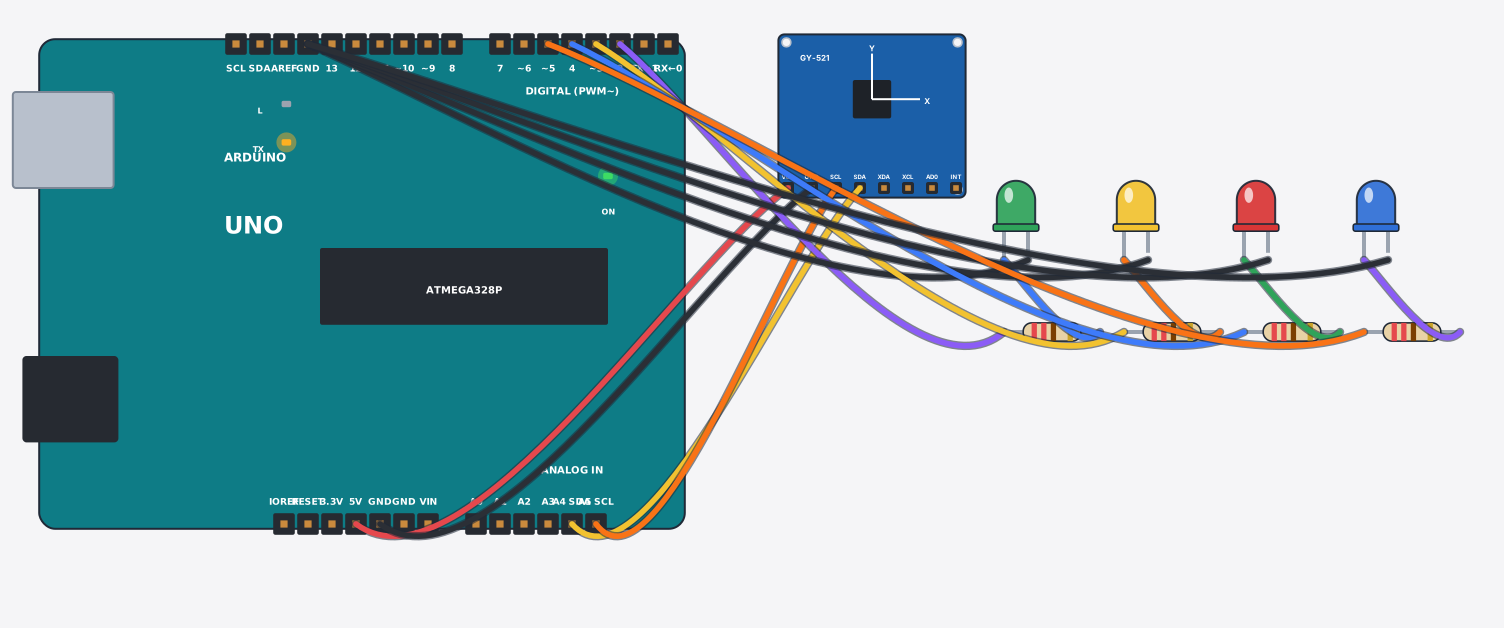
টিল্ট দেখানোর খেলাটা আমাদের mpu6050-tilt প্রজেক্টে সাজানো — চারটা LED টিল্টের দিক জ্বলে, কোড আর সার্কিটের পুরো ওয়াকথ্রু ওখানে।
ক্যালিব্রেশনের অংশটা ছোট কিন্তু জরুরি: মডিউল সম্পূর্ণ স্থির থাকা অবস্থায় জাইরোর তিন অক্ষ কয়েকশো স্যাম্পল পড়ে গড় নাও — ওই বায়াস প্রতিটা রিডিং থেকে বিয়োগ করবে। না করলে অ্যাঙ্গেল ধীরে ধীরে ভেসে যায়, আর তুমি ভাববে সেন্সর খারাপ।
কোন কাজে লাগে
ব্যালান্স রোবট, ড্রোনের ভত্তি ধরা, গেম-মাউস জাতীয় টিল্ট কন্ট্রোলার — ক্লাসিক তিন কাজ। আরেকটা কাজের গল্প কিছুটা আলাদা: ফল ডিটেকশন। দাদু-দাদি হঠাৎ পড়ে গেলে অ্যালার্ম। সায়েন্স ফেয়ারে "ঝুঁকে গেলেই সাউন্ড" ডেমোটা মানুষ মনে রাখে। আমাদের fall-detection প্রজেক্টটা ঠিক এটাই করে।
আরও এক ধাপ চাইলে MPU9250 আছে — একই জিনিসের ৯-অক্ষ ভার্সন, ভেতরে ম্যাগনেটোমিটার (কম্পাস) জুড়ে; বাইরের দিক দরকার হলে ওটা, টিল্ট-অ্যাঙ্গেলের বেশিরভাগ কাজে MPU6050-ই যথেষ্ট।
যাচাই করুন
- I2C স্ক্যানারে 0x68 (বা 0x69) ধরা পড়ে
- টেবিলে শুইয়ে az ≈ 9.8 m/s², বাকি অক্ষ প্রায় শূন্য
- তিল ঘোরালে অক্ষের মান বদলায়, ঘুরিয়ে রাখলে জাইরো শূন্যে থিতিয়ে আসে
- স্থির রাখা অবস্থায় yaw এক মিনিটে কয়েক ডিগ্রির বেশি ভাসছে না (ক্যালিব্রেশনের পরে)
সাধারণ সমস্যা
- স্ক্যানারে কিছুই নেই — SDA/SCL উল্টো বা VCC লাগেনি। আগে তার, তারপর লাইব্রেরি — ক্রমটা উল্টাবে না।
- রিডিং সব -1, বা আটকে থাকে — অ্যাড্রেস ভুল (0x68 নাকি 0x69) বা
begin()ফেল করেছে। রিটার্ন ভ্যালু চেক করে অ্যাড্রেস পাস করো:mpu.begin(0x69)। - yaw ধীরে ধীরে ঘুরে যায় — জাইরো বায়াস ড্রিফট, এটা চিপের জন্মগত চরিত্র, পুরোপুরি ঠিক হয় না। ক্যালিব্রেশনে কমাও, আর যেখানে সম্ভব pitch/roll-কে অ্যাক্সেলের সাথে মিলিয়ে স্থির করো।
- হাতে ধরলে মান ঝাঁকে — হাতের কাঁপুনিই ইনপুট। টেবিলে বসিয়ে টেস্ট করো; প্রজেক্টে দরকার হলে গড় বা ফিল্টার ব্যবহার করো।
- ESP32-তে কাজ করে না — GPIO 21/22 মিলিয়ে নাও; ভিন্ন পিন হলে
Wire.begin(SDA, SCL)লিখে দাও।
প্রশ্নোত্তর
MPU6050 কত ভোল্টে চলে? মডিউল 3.3–5V নেয় — বোর্ডে রেগুলেটর আর পুল-আপ থাকায় Uno-র 5V আর ESP32-র 3.3V দুটোতেই সরাসরি লাগে। ভেতরের চিপ নিজে 3.3V-এর।
yaw কেন ধীরে ধীরে বদলে যায়? জাইরো মাপে গতি, মান জমিয়ে অ্যাঙ্গেল বানায় — বায়াসের সামান্য ভুলও জমতেই থাকে। এটা MPU6050-এর চরিত্র, ত্রুটি না। ক্যালিব্রেশনে কমে; দিকের নিখুঁত মান চাইলে ম্যাগনেটোমিটারসহ MPU9250 লাগবে।
I2C অ্যাড্রেস 0x68 নাকি 0x69? AD0 গ্রাউন্ডে (বা খালি) হলে 0x68 — ডিফল্ট। AD0 ভোল্টেজে তুললে 0x69। সন্দেহ থাকলে স্ক্যানার স্কেচটাই বলে দেবে।
ব্যালান্স রোবটে MPU6050 যথেষ্ট? শিখার রোবটে হ্যাঁ — pitch পড়া আর মোটর ঠিক করার লুপে চলে। সিরিয়াস ড্রোনের স্ট্যাবিলাইজারে হালকা গতি আর কম-নয়েজের চাহিদায় উন্নত IMU নেওয়া হয়। শুরুতে ওটাই মুদ্রা।
টেক্কো থেকে আরও
- 2WD রোবট কার চেসিস — ব্যালান্স রোবটের পায়ের অংশ
- Arduino Nano গাইড — ছোট বোর্ডে IMU খাটানোর মতো জায়গা
- কোন Arduino কিনবে — Uno নাকি ESP32, এই প্রজেক্টে কোনটা
সূত্র
- MPU6050 tilt controller প্রজেক্ট — tekko.teamzlab.com/sim/projects/mpu6050-tilt/
- Adafruit MPU6050 library — github.com/adafruit/Adafruit_MPU6050
কেনার আগে ফ্রি চালিয়ে দেখো
এই প্রজেক্টটা Tekko Sim-এ ব্রাউজারেই চালিয়ে দেখা যায় — কিছু কিনার আগেই।
MPU6050 টিল্ট কন্ট্রোলার (৪টা LED দিক দেখায়) — Sim-এ চালাও