MPU9250 Arduino গাইড: ৯ অক্ষ IMU আর কম্পাস
৯ অক্ষ মানে কী, WHO_AM_I দিয়ে ক্লোন চেক, I2C ওয়্যারিং, ম্যাগনেটোমিটার ক্যালিব্রেশন, I2C আটকে যাওয়া আর হেডিং ঘোরার সমাধান — বাংলা গাইড।
রোবট গাড়ি চলতে চলতে ডানে ঘুরে যায়, অথচ কোডে ভুল নেই। জাইরো দিয়ে দিক ধরে রাখলে কয়েক সেকেন্ড পরপর হেডিং সামান্য সরে যায়, আর সেটাই গাড়িকে ভুল দিকে নিয়ে যায়। এই জায়গাটাতেই mpu9250 arduino প্রজেক্টের আসল লাভ: এই চিপে একটা কম্পাস বসানো, যেটা দিকটা আর্থের চৌম্বক ক্ষেত্র থেকে পড়ে নেয়, তাই ড্রিফট শোষ করে দেয় না।
৯ অক্ষ মানে তিনটা সেন্সর এক চিপে। অ্যাক্সেলেরোমিটার ৩ অক্ষ, বলে দেয় শরীরটা কোন দিকে ঝুঁকে বা ছুটছে। জাইরো ৩ অক্ষ, বলে দেয় কত দ্রুত ঘুরছে। আর ম্যাগনেটোমিটার ৩ অক্ষ (AK8963 নামের আলাদা চিপ, একই মডিউলে), বলে দেয় দিক কোনটা। তিন গুণান ৩, মিলে ৯। MPU6050-এ প্রথম দুটোই আছে, ম্যাগনেটোমিটার নেই। এই লেখায় ওয়্যারিং, ক্লোন চেক, প্রথম রিডিং আর কম্পাস ক্যালিব্রেশন, ধাপে ধাপে আছে।
যা যা লাগবে
- ১টা MPU9250 ৯-অক্ষ IMU মডিউল
- Arduino Uno বা Nano (ESP32-তেও চলে, তার লজিক 3.3 V)
- ফিমেল-ফিমেল জাম্পার তার, ছোট লম্বার
- তুলনা করতে চাইলে পুরনো GY-521 (MPU6050) মডিউল
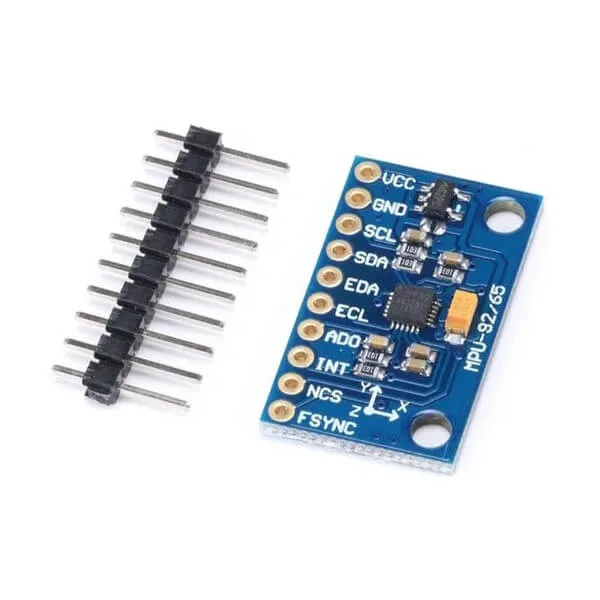
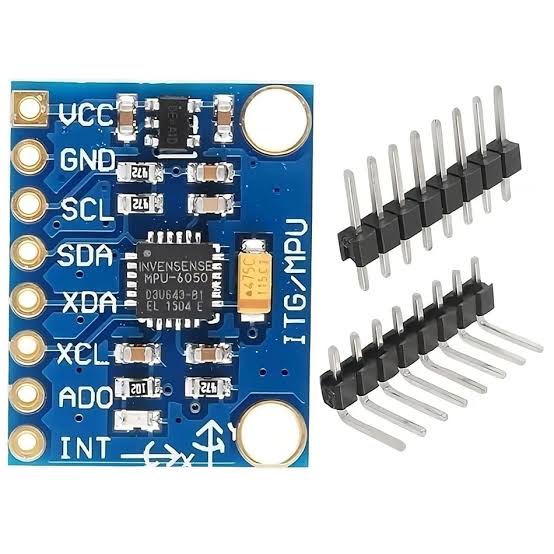

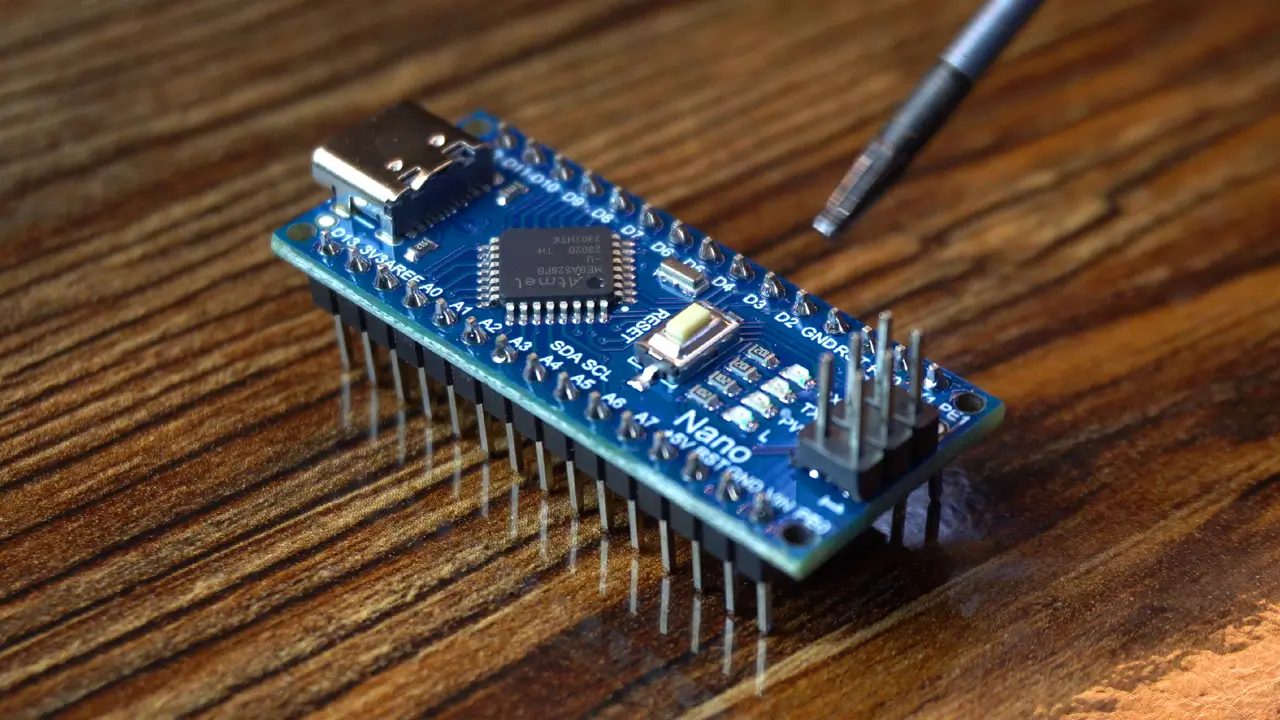
দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।
স্পেসিফিকেশন
| বিষয় | মান |
|---|---|
| অ্যাক্সেলেরোমিটার | ৩ অক্ষ, ±2 থেকে ±16 g পর্যন্ত প্রোগ্রামেবল |
| জাইরো | ৩ অক্ষ, ±250 থেকে ±2000 dps |
| ম্যাগনেটোমিটার | AK8963, ৩ অক্ষ, ±4800 µT পর্যন্ত |
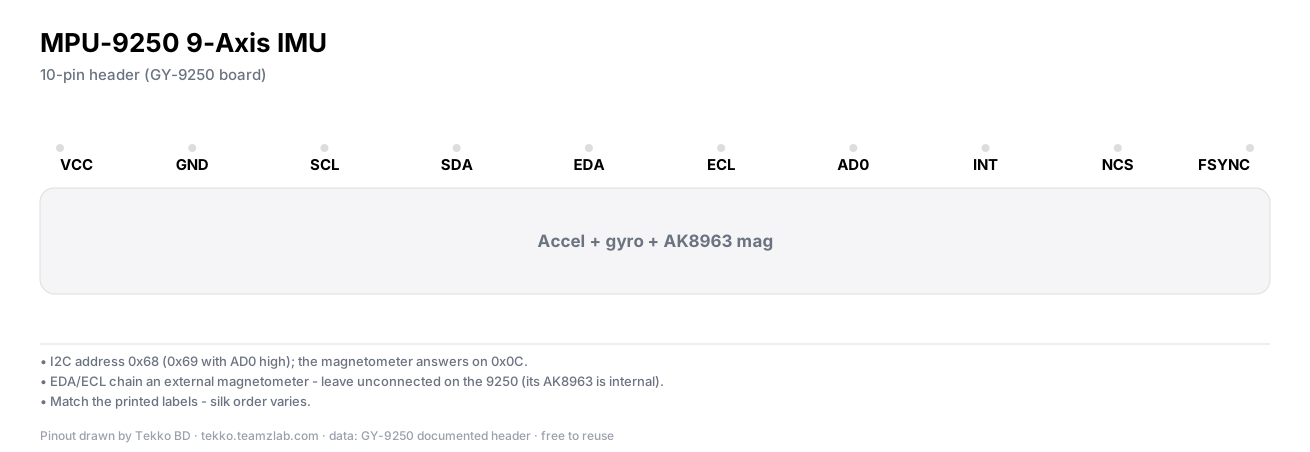
| I2C ঠিকানা | 0x68; AD0 পিন হাই দিলে 0x69 |
| ম্যাগনেটোমিটারের ঠিকানা | আলাদা, 0x0C |
| লজিক | 3.3 V |
| DMP | ডিজিটাল মোশন প্রসেসর, কোয়াটারনিয়ন আউটপুট দেয় (লাইব্রেরিভেদে) |
নোট
মডিউলের চিপটা 3.3 V লজিকের। বাজারের GY বোর্ডে সাধারণত রেগুলেটর লাগানো থাকে, তাই Uno-র 5V VCC চলে যায়। তবে কিছু ক্লোন বোর্ডে VCC সরাসরি চিপে যেতে পারে। লিস্টিংয়ের বোর্ডে রেগুলেটর আছে কি না মিলিয়ে নিতে হবে।
MPU6050 থেকে আলাদা কোথায়
GY-521 নামে যে মডিউলটা প্রায় সবাই প্রথম কেনে, সেটার চিপ MPU6050। সেখানে অ্যাক্সেল আর জাইরো আছে, ম্যাগনেটোমিটার নেই। ফল: দিক মাপতে গেলে জাইরোর সংখ্যা সময়ের সাথে যোগ হয়ে হেডিং বানাতে হয়, আর প্রতি সেকেন্ডে সামান্য ভুল যোগ হতেই থাকে। এক মিনিট পরে হেডিং কয়েক ডিগ্রি, দশ মিনিট পরে বেচারা অন্য দিকে তাকিয়ে।
MPU9250-তে ম্যাগনেটোমিটার কম্পাসের মতো দিকটা সরাসরি বলে দেয়, তাই হেডিং পকেটের মোবাইলের উত্তর-মেরুর মতো থিতিয়ে থাকে। ঝুঁকে যাওয়া মাপার কাজে দুটোই চলে, কিন্তু দিক ধরে রাখার কাজে ৯-অক্ষের জিত।
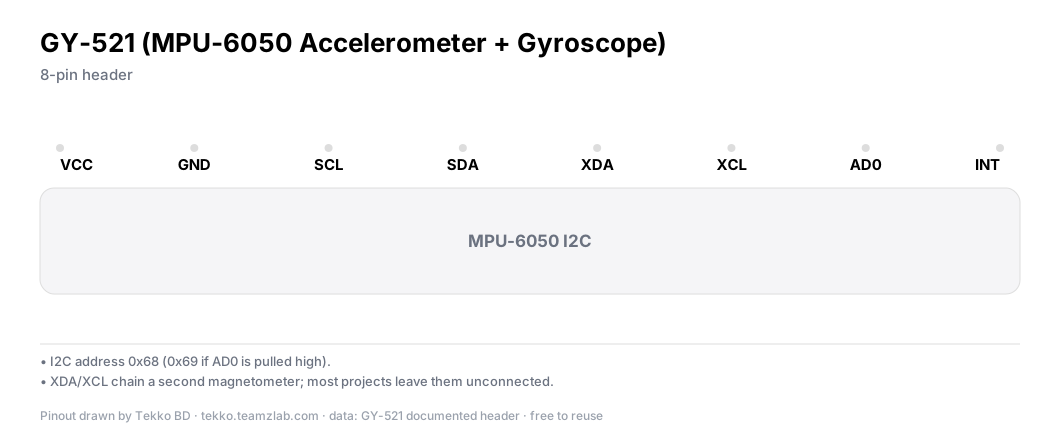
I2C ওয়্যারিং
Uno-তে চার তারই লাগে:
| মডিউল পিন | Uno পিন |
|---|---|
| VCC | 5V |
| GND | GND |
| SCL | A5 |
| SDA | A4 |
NCS আর FSYNC খোলা থাকবে, I2C মোডে ওগুলো লাগে না। বোর্ডে পুল-আপ রেজিস্টর সাধারণত লাগানোই থাকে, আলাদা লাগবে না। তার ছোট রাখো, এক হাতের মধ্যে। ব্রেডবোর্ডে লম্বা লম্বা তার টানলে I2C সিগন্যাল দুর্বল হয়ে আটকে যায়; দূরে সেন্সর লাগতেই হলে নিজের 4.7 kΩ পুল-আপ বসাতে হতে পারে। Nano-তেও ঠিকানা এক: SDA হলে A4, SCL হলে A5।
WHO_AM_I দিয়ে চিপ চেক
সিরিয়াস কোডে যাওয়ার আগে এক রেজিস্টার পড়ে নাও। WHO_AM_I রেজিস্টার (ঠিকানা 0x75) আসল MPU9250-তে 0x71 ফেরত দেয়।
#include <Wire.h>

void setup() {
  Wire.begin();               // Uno: SDA=A4, SCL=A5
  Serial.begin(9600);

  Wire.beginTransmission(0x68);
  Wire.write(0x75);           // WHO_AM_I রেজিস্টার
  Wire.endTransmission(false);
  Wire.requestFrom(0x68, 1);
  Serial.print("WHO_AM_I: 0x");
  Serial.println(Wire.read(), HEX);
}

void loop() {}
আউটপুট 0x71 এলে আসল চিপ। বাজারে বেশ কিছু বোর্ডে 0x70 বা 0x48 আসে, মানে ভেতরে অন্য কিছু বসানো। ক্লোন মানেই ফেলনা নয়, অনেকটাই ঠিকঠাক কাজ করে। শুধু লাইব্রেরি চেনা চিপের সাথে মিলিয়ে নিতে হয়, যেমন bolderflight-এর mpu9250 লাইব্রেরি ক্লোন-বান্ধব। পুরো ডেটা (অ্যাক্সেল, জাইরো, ম্যাগ, DMP) পড়ার কোড নিজে লেখা কষ্টকর, ওই লাইব্রেরিই নাও।
প্রথম রিডিং যাচাই
লাইব্রেরি বসিয়ে প্রথম কাজ, সেন্সর সত্যি বলছে কি না দেখা। মডিউলটা টেবিলে সমান শুইয়ে দাও। অ্যাক্সেলে Z অক্ষে ±1 g এর কাছাকাছি দেখাবে, X আর Y প্রায় শূন্য। জাইরো তিন অক্ষই স্থির অবস্থায় শূন্যের গা ঘেঁষে থাকবে, তবে শূন্যে পুরোপুরি বসে নয়। শুরুর কয়েক সেকেন্ড স্থির রেখে গড় নিয়ে সেই বিয়াসটা কোডে কাটো। এটুকু মিললে সেন্সর বাঁচা।
ম্যাগনেটোমিটার ক্যালিব্রেশন
কম্পাসের সংখ্যা ক্যালিব্রেশন ছাড়া ব্যবহারযোগ্যই নয়, এখানেই বেশিরভাগ মানুষ আটকায়। নিয়মটা সহজ:
- বোর্ড হাতে নিয়ে আকাশে আট দিকে (প্রতি দিকের মুখে) ধীরে ঘোরাও, মোটামুটি আধা মিনিট।
- ঘোরার সময় প্রতি অক্ষের সবচেয়ে বড় আর ছোট মান জমাও, মিন আর ম্যাক্স।
- মাঝখানের বিন্দুটা অফসেট, মিন-ম্যাক্সের ফারাক স্কেল। কোডে সেই অফসেট বাদ দিয়ে পরিষ্কার ম্যাগ ডেটা পাও।
এরপর হেডিং বের করা এক লাইনের হিসাব: হেডিং = atan2(my, mx)। ঝুঁকে-যাওয়া ঠিক করে দিক একদম গোটা করতে চাইলে অ্যাক্সেল ডেটা দিয়ে tilt compensation যোগ করো, সেটা লাইব্রেরির উদাহরণে আছে।
টিপস
ম্যাগনেট, মোটর, স্পিকার, স্টিলের টেবিলের কাছে ম্যাগ পড়া নষ্ট হয়। ক্যালিব্রেট আর টেস্ট, দুটোই মোটর-দূরে কাঠের টেবিলে করো। রোবট গাড়িতে বসালে চাকার মোটর থেকে যত পারা যায় দূরে বসাও।
যাচাই করুন
সমান টেবিলে Z অক্ষে 1 g, বাকি দুই অক্ষ শূন্যের কাছে। মডিউল ঘড়ির কাঁটার দিকে ৯০ ডিগ্রি ঘোরালে হেডিং প্রায় ৯০ ডিগ্রি বাড়বে, আবার ফিরিয়ে দিলে কমবে। এই দুটো মিললে I2C, চিপ আর কম্পাস তিনটাই ঠিক।
সাধারণ সমস্যা
- WHO_AM_I অমিল, ম্যাগ ডেটা শূন্য বা স্থির — বোর্ডে আসলে MPU6500 বসানো হতে পারে, যেটা ৬-অক্ষ, কম্পাস নেই। ম্যাগ তোমার কাজের মেরুদণ্ড হলে সেন্সর বদলাও।
- I2C বার বার আটকে যায় — লম্বা বা খারাপ তার, পুল-আপ নেই, নয়তো 5 V লজিক চিপে জোর করে ঢোকানো। তার ছোট করো, রেগুলেটর নেই এমন বোর্ডে 3.3 V দাও।
- অ্যাক্সেলে ধ্রুব অফসেট — লেভেল সারফেসে ক্যালিব্রেশন চালিয়ে অফসেট রেজিস্টারে বসাও, লাইব্রেরির উদাহরণে ফাংশন তৈরি।
- হেডিং ধীরে ধীরে ঘুরে যায় — ম্যাগ ক্যালিব্রেশন হয়নি, বা ধাতু-মোটরের কাছে। আট দিকে ঘুরিয়ে আবার ক্যালিব্রেট করো।
- জাইরো একটু একটু সরে — জাইরো-বিয়াস, স্থির অবস্থায় শুরুর কয়েক সেকেন্ডের গড় বাদ দাও। পুরোপুরি শূন্য কোনোদিনও হয় না, ওটা চাওয়াই ঠিক নয়।
প্রশ্নোত্তর
MPU9250 আর MPU6050-এর পার্থক্য কী? ম্যাগনেটোমিটার। MPU6050 ৬-অক্ষ (অ্যাক্সেল+জাইরো), MPU9250 ৯-অক্ষ, সাথে AK8963 কম্পাস। ঝুঁকা মাপতে দুটোই চলে, দিক ধরে রাখতে MPU9250।
WHO_AM_I 0x71 না দেখালে কী করবো? ভেতরে ভিন্ন চিপ। 0x70 বা 0x48 এলে ক্লোন-বান্ধব লাইব্রেরি দিয়ে টেস্ট করো, অনেকটাই কাজ করে। ম্যাগনেটোমিটারের ডেটা একেবারে শূন্য থাকলে চিপটা কম্পাসহীন, সেই বোর্ড বদলানোই ভালো।
হেডিং এলোমেলো ঘোরে কেন? ম্যাগনেটোমিটার ক্যালিব্রেট হয়নি, নয়তো সেন্সরের চারপাশে চৌম্বক বা ধাতু। মোটর-স্পিকার দূরে রেখে আট দিকে ঘুরিয়ে নতুন করে ক্যালিব্রেট করো।
কোন পিনে I2C লাগাবো? Uno বা Nano-তে SDA → A4, SCL → A5। ESP32-তে ডিফল্ট SDA 21, SCL 22। VCC, GND ছাড়া আর কিছুই লাগে না, NCS-FSYNC খোলা।
টেক্কো থেকে আরও
- Obstacle avoiding রোবটের গাইড — IMU ছাড়াই বাধা এড়ানোর সহজ রাস্তা
- N20 এনকোডার মোটরের গাইড — এনকোডার আর IMU মিলিয়ে নিখুঁত চালনা
- DHT11 সেন্সরের গাইড — আরেকটা বহুল ব্যবহৃত সেন্সর, সমান ধাপে ধাপে ব্যাখ্যা
সূত্র
- bolderflight mpu9250 Arduino লাইব্রেরি — github.com
- InvenSense/TDK MPU-9250 Product Specification (PS-MPU-9250A-01) — invensense.tdk.com