Arduino photointerrupter গাইড: বিম কেটে গতি ও গণনা
স্লটে চলা অদৃশ্য বিম — ফটোইন্টারাপ্টারের পিন, ওয়্যারিং, DO-AO পড়া, পালস গুনে RPM বের করা আর সবচেয়ে কমন ভুলগুলোর সমাধান।
চাকার স্পিড মাপতে গিয়ে ঘুরন্ত চাকায় সেন্সর ছুঁয়ে দেওয়ার কোনো দরকার নেই — চাকার ধারে একটা স্লটেড ডিস্ক বসিয়ে স্লটের মধ্য দিয়ে যেতে দিলেই কাজ হয়ে যায়। এই ছোট ইউ-আকৃতির বোর্ডটাই ফটোইন্টারাপ্টার, ইংরেজি খোঁজায় মানুষ লেখে arduino photointerrupter বা slotted optocoupler। চিপ বিম কেটে দিলে আউটপুট একবার ফ্লিপ করে, হাত ছোঁয়ার দরকারই নেই। এই লেখায় পিন, ওয়্যারিং, পালস গুনে RPM আর কমন ভুলগুলো।
কাজের ধরনটা সোজা। ইউ-এর এক পাশে ছোট একটা IR LED (940 nm ক্লাস), অন্য পাশে ফটোট্রানজিস্টর। মাঝের স্লট ফাঁকা থাকলে বিম পৌঁছায়, কিছু ঢুকে বিম কেটে দিলে ফটোট্রানজিস্টর পড়ে যায়। মডিউলের LM393 চিপ সেই বদলকে পরিষ্কার ডিজিটাল এজ বানিয়ে দেয় — পালস গোনার জন্য ঠিক এই পরিষ্কার এজই দরকার।
যা যা লাগবে
- ১টা ফটোইন্টারাপ্টার সেন্সর মডিউল
- Arduino Uno বা যেকোনো বোর্ড
- টেস্টের জন্য কার্ডবোর্ডের স্লট-ডিস্ক
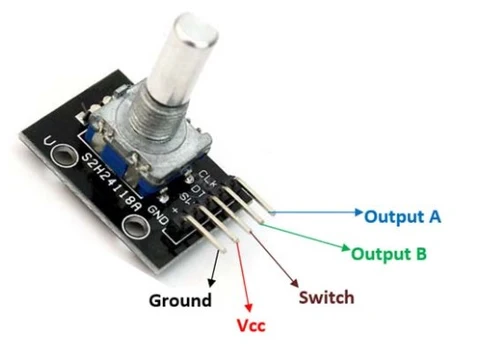
- চাকার স্পিডের হিসাব মেলাতে চাইলে এনকোডার-সহ N20 মোটর বা KY-040 রোটারি এনকোডার

দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।
স্পেসিফিকেশন
| বিষয় | মান |
|---|---|
| সাপ্লাই | 3.3–5V ক্লাস, লো কারেন্ট |
| বিম | IR LED (940 nm ক্লাস) → ফটোট্রানজিস্টর |
| স্লটের ফাঁক | কয়েক মিমি — ব্লেড/ফ্ল্যাগ ঢুকবে কি না আগে মিলিয়ে নাও |
| আউটপুট | A0 অ্যানালগ + D0 ডিজিটাল; কিছু বোর্ডে শুধু D0 |
| কম্প্যারেটর | LM393 — পরিষ্কার ডিজিটাল এজ |
ওয়্যারিং আর পোলারিটি যাচাই
পিন সাধারণত তিন-চারটা: VCC, GND, D0 (আর থাকলে A0)। D0 যাবে Uno-র D2 বা D3-তে — এই দুটো ইন্টারাপ্ট পিন, পরের ধাপের জন্য জরুরি।
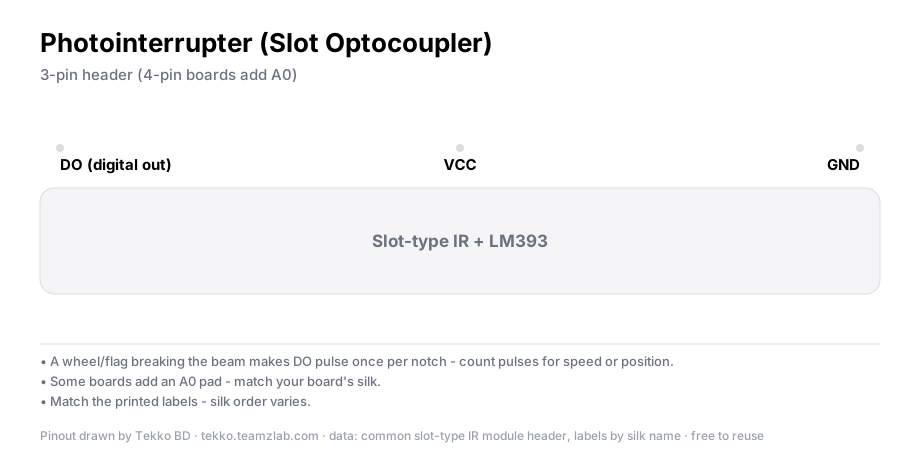
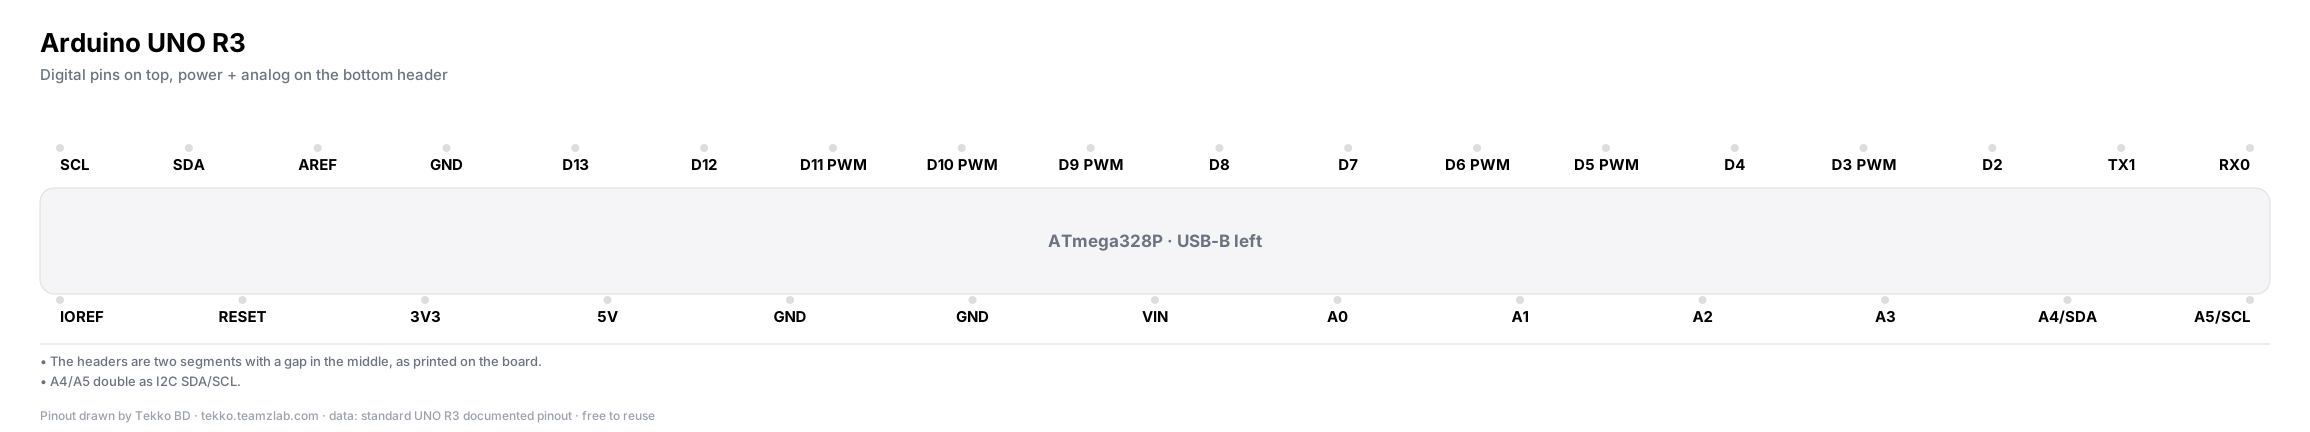
একটা ব্যাপার আগে মিলিয়ে নাও: বিম খোলা থাকলে আউটপুট HIGH না LOW — মডিউলভেদে উল্টো হয়। এই ছোট কোডটা দাও, আঙুল স্লটে ঢুকিয়ে সিরিয়াল মনিটরে দিকটা দেখো:
const byte pinDO = 2;

void setup() {
  Serial.begin(9600);
  pinMode(pinDO, INPUT_PULLUP);
}

void loop() {
  Serial.println(digitalRead(pinDO));
  delay(200);
}
আঙুল ঢুকলে মান বদলালেই সেন্সর জীবন্ত, আর তোমার ইউনিটে কোন দিকটা কী, সেটাও জানা গেল। লম্বা তারে ইন্টারাপ্ট ব্যবহার করলে পুল-আপ চালু রাখো।
পালস গুনে RPM বের করা
হিসাবের নিয়ম একটাই:
নোট
RPM = 60 × পালস সংখ্যা ÷ (স্লট সংখ্যা × সেকেন্ড) ডিস্কে ২০টা স্লট থাকলে এক ঘূর্ণনে ২০টা পালস। এক সেকেন্ডে ২০০ পালস গেলে RPM = 60 × 200 ÷ 20 = 600।
গোনাটা polling দিয়ে করলে দ্রুত ঘূর্ণনে পালস মিস হয় — ইন্টারাপ্ট নাও। প্রথম টেস্টের সেরা জিনিসটা হলো চাকার কিনারে কার্ডবোর্ডের স্লট-ডিস্ক: কাঁচি দিয়ে দাঁত-দাঁত কেটে স্লট বানাও, স্লট গুনে রাখো, আঙুল দিয়ে ঘুরিয়ে সংখ্যা দেখো।
const byte pinDO = 2;
const byte SLOTS = 20;            // ডিস্কে স্লট কয়টা, গুনে বসাও
volatile unsigned long pulses = 0;

void hit() {
  pulses++;                       // এক এজে একবারই গোনা
}

void setup() {
  Serial.begin(9600);
  pinMode(pinDO, INPUT_PULLUP);
  attachInterrupt(digitalPinToInterrupt(pinDO), hit, FALLING);
}

void loop() {
  pulses = 0;
  delay(1000);                    // ১ সেকেন্ডের জানালা
  unsigned long rpm = pulses * 60UL / SLOTS;
  Serial.print(pulses);
  Serial.print(" pulses, ~");
  Serial.print(rpm);
  Serial.println(" RPM");
}
RISING বা FALLING — দুই এজে নয়, একটাতেই গোনো। দুটোতে গুনলে প্রতি ব্লকে দুই কাউন্ট পড়বে।
কোন কাজে
এক সেন্সরে চার কাজ:
- ফ্যানের RPM মাপা — ব্লেড একটা একটা করে বিম কাটবে
- রোবট চাকার স্পিড আর ঘোরা দূরত্ব — লাইন ফলোয়ারের চাকায় লাগিয়ে জমা পালস থেকেই দূরত্ব বের হয়
- কনভেয়ারে গুটি-বল গোনা — প্রতিটা জিনিস স্লটের ভেতর দিয়ে গেলে এক পালস
- দরজার বিম-অ্যালার্ম — বিম কাটলেই বাজার
পাশে রেখে তুলনা করো: KY-040 রোটারি এনকোডার হলো ঘুরিয়ে-লেখা ইনপুটের জন্য (নব ঘোরালে কতটা ঘুরলো), N20 এনকোডার মোটর ভেতর থেকেই স্পিড দেয়। ফটোইন্টারাপ্টার তার বাইরের জিনিস — যেকোনো চলমান জিনিসের সাথে লাগানো যায়।
যাচাই করুন
আঙুল স্লটে ঢুকিয়ে-বের করে সিরিয়ালে মান ফ্লিপ করছে কি না দেখো (ধাপ ১)। এরপর স্লট-ডিস্ক ধীরে ঘুরিয়ে প্রতি স্লটে ঠিক এক পালস আসছে কি না মেলাও — ডিস্কের এক পূর্ণ ঘূর্ণন শেষে পালস সংখ্যা আর স্লট সংখ্যা মিলে গেলেই RPM-এর ভিত্তি ঠিক।
সাধারণ সমস্যা
- মান সবসময় একই — স্লটে ধুলো জমে বিম আটকে গেছে, বা বিম-কাউন্টারে কিছু বসে আছে। স্লট পরিষ্কার করো। এখনো একই থাকলে DO-নাকি-A0 পিন গুলিয়েছ, মিলাও।
- RPM ভুল আসে — দুই জায়গায় ভুল হয়: ডিস্কের স্লট সংখ্যা ভুল ধরেছ, বা polling করছ (দ্রুত ঘূর্ণনে পালস মিস)। স্লট গুনে কোডে ঠিক করো, attachInterrupt নাও।
- এক ব্লকে দুই কাউন্ট — ডিস্কের ধার চূর্ণ হলে এক স্লটে দুই এজ পড়ে। একটাতেই (RISING বা FALLING) কাউন্ট করো।
- দূরে সরালে কাজ করে না — বিম-ফ্ল্যাগ স্লটের ভেতরে ঢুকছে না। এই সেন্সরের রেঞ্জ স্লটের ওই কয়েক মিমিই; মেকানিক্স ঠিক করে ফ্ল্যাগ স্লটের মাঝে বসাও।
প্রশ্নোত্তর
ফটোইন্টারাপ্টার কীভাবে কাজ করে? স্লটের এক পাশে IR LED, অন্য পাশে ফটোট্রানজিস্টর। মাঝে বিম চলে; কিছু বিম কাটলে ফটোট্রানজিস্টরের মান বদলায়, LM393 সেটাকে ডিজিটাল এজ বানিয়ে D0-তে ছাড়ে।
RPM কীভাবে বের করবে? RPM = 60 × পালস ÷ (স্লট সংখ্যা × সেকেন্ড)। স্লট সংখ্যা ডিস্ক মেপে বসাও, পালস গুনতে ইন্টারাপ্ট নাও।
DO আর AO পিনের পার্থক্য কী? DO হলো LM393-র তোলা পরিষ্কার ডিজিটাল আউটপুট — পালস গোনার জন্য এটাই। AO হলো কম্প্যারেটরের আগের কাঁচা অ্যানালগ মান; বিমের ভেতরে কতটা আলো পড়ছে সেটার মেজাজ দেখায়।
কেন মান সবসময় একই থাকে? বিম আটকে আছে বা ভুল পিন পড়ছ। স্লট পরিষ্কার করে আঙুল ঢুকিয়ে মান বদলায় কি না আগে দেখো, তারপর পিন মিলাও।
টেক্কো থেকে আরও
- N20 এনকোডার মোটর গাইড — ভেতর-থেকে-স্পিড দেওয়া মোটরের পাল্টা পথ
- লাইন ফলোয়ার লার্নিং কিট গাইড — চাকার পালস দূরত্ব বানিয়ে দেয়
- 2WD রোবট কার চেসিস গাইড — চাকা-মোটর-সেন্সর বসানোর ভিত
সূত্র
- Slot-type IR optocoupler module datasheet — 940 nm ক্লাস এমিটার, LM393 কম্প্যারেটর
- Arduino
attachInterrupt()reference — arduino.cc