TB6600 stepper motor driver Arduino গাইড: DIP আর NEMA 17
TB6600-এর DIP সুইচে কারেন্ট আর মাইক্রোস্টেপ সেট, NEMA 17-এর সাথে ওয়্যারিং, PUL/DIR/ENA কানেকশন — A4988 আর ULN2003 থেকে পার্থক্য সহ গাইড।
28BYJ-48 জুটি হালকা পয়েন্টার ঘোরায়, কিন্তু ক্যামেরা স্লাইডার টানতে গেলেই গলা ছোট পড়ে যায়। CNC, এনগ্রেভার, এক্সট্রুডার আর রোবট আর্মের মতো ভারী কাজের জগতে মোটর হয় NEMA 17, আর ড্রাইভার হয় TB6600 stepper motor driver Arduino জুটির এই অ্যালুমিনিয়াম বডির বোর্ডটা — A4988-র চেয়ে বেশি কারেন্ট, ড্রাইভারের ভেতরে অপটোকাপলার, সেটিং করা যায় DIP সুইচে। এখানে DIP-এ কারেন্ট আর মাইক্রোস্টেপ সেট করা, কয়েল চেনা, ওয়্যারিং আর প্রথম ঘোরা।
এক লাইনে কেন এই বোর্ড: ছোট ড্রাইভারদের চিপ নিজেই পাগলামিতে গরম হয়ে যায়, তোমার পিনের নয়েজ সরাসরি পৌঁছে যায়। TB6600 বড় হিটসিংক বডিতে চিপ ঢুকিয়ে রাখে, আর ইনপুটগুলো অপটোকাপলারের ভেতর দিয়ে যায় — লজিক সাইড আর পাওয়ার সাইড বিদ্যুতে আলাদা। তাই বোর্ডটা পিনের নয়েজে এত সহজে ছলচে না।
যা যা লাগবে
- ১টা TB6600 স্টেপার ড্রাইভার
- ১টা NEMA 17 স্টেপার মোটর
- মোটরের সাপ্লাই: 12–24V অ্যাডাপ্টার (বোর্ড সাধারণত 9–42V রেঞ্জ নেয় — নিজের বোর্ডের সিল্ক মিলাও)
- Arduino Uno বা যেকোনো বোর্ড + জাম্পার তার
- কয়েল চেনার জন্য মাল্টিমিটার
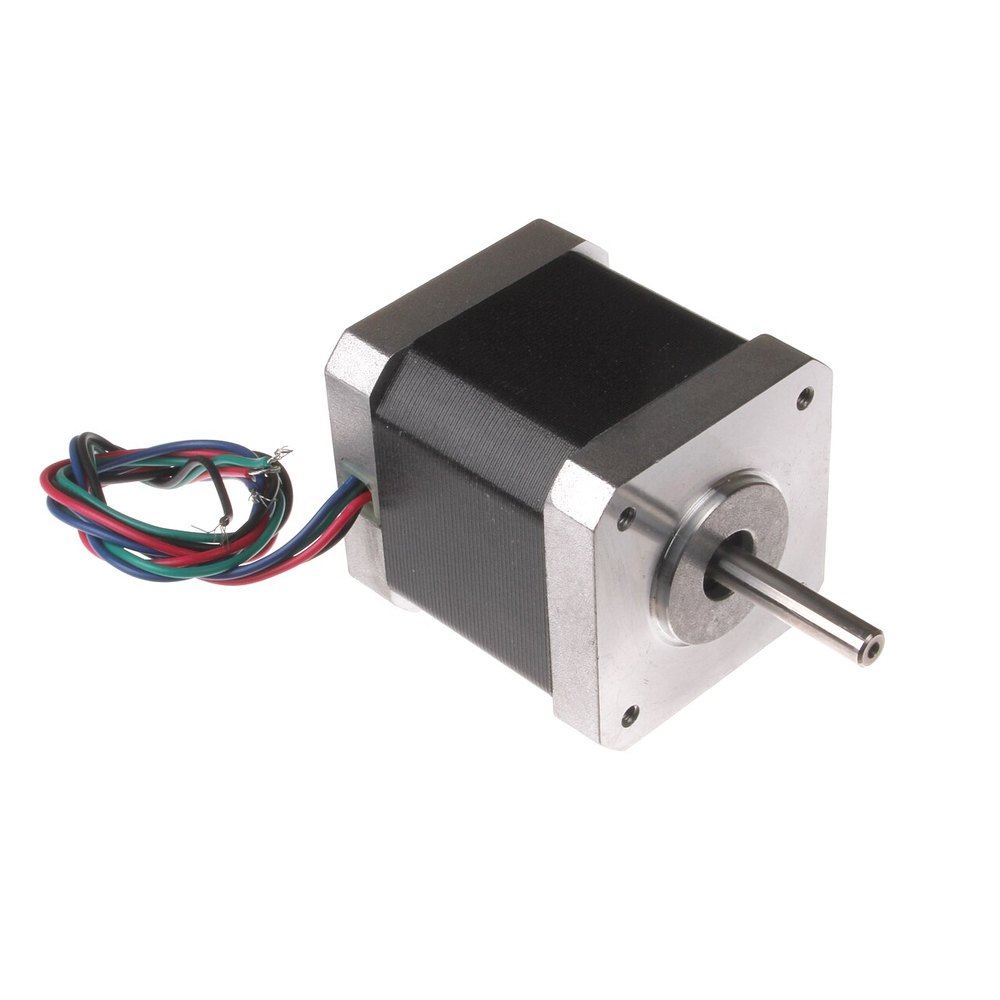

দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।
স্পেসিফিকেশন
| বিষয় | মান |
|---|---|
| মোটর সাপ্লাই | 9–42V DC ক্লাস |
| কারেন্ট | DIP দিয়ে ~0.5–4A ধাপে (কমন বোর্ডে) |
| মাইক্রোস্টেপ | 1/1 থেকে 1/32 পর্যন্ত DIP-এ (কমন বোর্ডে) |
| ইনপুট | PUL, DIR, ENA — অপটোকাপলারের ভেতর দিয়ে |
| মোটর কানেক্টর | A+, A-, B+, B- |
DIP সুইচে কারেন্ট আর মাইক্রোস্টেপ
নিয়মটা এক লাইনে: ড্রাইভারের কারেন্ট মোটরের রেটেড কারেন্টের কাছাকাছি রাখো। রেটেডের চেয়ে বেশি দিলে মোটর আর ড্রাইভার দুটোই গরম হয়, কম দিলে টর্ক পড়ে ধাপ হারায়। NEMA 17-এর বডির গায়ে লেখা মানটা (সাধারণত 1–1.7A ক্লাস) ওই লক্ষ্য।
A4988-র মতো Vref পট সাধারণ TB6600 বোর্ডে নেই — মানে মিটার দিয়ে ভোল্টেজ মাপার পালা নেই, কারেন্ট সেট হয় DIP দিয়ে। সাধারণ বোর্ডে এক গুচ্ছ সুইচ কারেন্ট ঠিক করে, আরেক গুচ্ছ মাইক্রোস্টেপ ডিভিজন। কোন সুইচ কোন মান, সেটা বোর্ডের গায়ে ছাপা টেবিলই একমাত্র সত্য; ইন্টারনেটের ছবির টেবিল তোমার বোর্ডের না হতে পারে। ছাপা টেবিল মিলিয়ে সেট করো, খাতায় লিখে রাখো।
টিপস
স্পিড বাড়ালে টর্ক কমে — রেট করা কারেন্টেই হারানো ধাপ শুরু হলে স্পিড নামাও, কারেন্ট নয়। শুরুর টেস্টে ধীর স্পিডেই থাকো।
কয়েল জোড়া চেনা
মোটরের চার তার দুই কয়েলের জোড়া, কিন্তু কোন জোড়া কোনটা, রং ভরসার জায়গা না। মাল্টিমিটার রেজিস্ট্যান্স মোডে জোড়া মিলাও: যে দুই তারের মধ্যে কম রেজিস্ট্যান্স (কয়েক Ω) দেখায়, তারাই এক কয়েল — ওরাই A+ আর A-। বাকি জোড়া B+ আর B-। সংযোগ বোর্ডের স্ক্রু টার্মিনালে ঢুকিয়ে শক্ত করে বন্ধ করো।
Arduino-র সাথে ওয়্যারিং
কমন-অ্যানোড স্টাইল সবচেয়ে কমন: PUL+, DIR+, ENA+ তিনটাকে একসাথে জুড়ে Uno-র 5V-তে দাও। তারপর:
- PUL- → ডিজিটাল পিন 8 (এখানেই স্টেপ পালস যাবে)
- DIR- → ডিজিটাল পিন 7 (দিক)
- ENA- → ডিজিটাল পিন 4 (চালু-বন্ধ; না চালাতে চাইলে এটা সরাসরি GND-তেও দেওয়া যায়)
মোটরের সাপ্লাই আলাদা অ্যাডাপ্টার থেকে বোর্ডের VCC/GND-তে — Arduino-র 5V নয়। আর ভুলে যাওয়ার সর্বশেষ জায়গাটা: অ্যাডাপ্টারের GND আর Arduino-র GND একসাথে জোড়ো করা। কমন GND না থাকলে পালস ওই বোর্ডে পৌঁছাবেই না।
নোট
চালু অবস্থায় বোর্ডের অ্যালুমিনিয়াম বডি গরম হওয়া স্বভাবের ব্যাপার, মানেই নষ্ট না। তবু মাপ বা ছুঁয়ে দেখার কাজের আগে মোটর সাপ্লাই বন্ধ করে ঠান্ডা হতে দাও; ধাপ ২-এর কয়েল চেনার কাজটাও পাওয়ার বন্ধ অবস্থায়ই করো।
কোড দিয়ে প্রথম ঘোরা
PUL/DIR ইন্টারফেসের জন্য AccelStepper লাইব্রেরির DRIVER মোডই রাস্তা (Library Manager-এ নামাও)। Arduino-র বিল্ট-ইন Stepper লাইব্রেরি সরাসরি কয়েল চালানোর বোর্ডের জন্য — এই বোর্ডে না।
#include <AccelStepper.h>
AccelStepper stepper(AccelStepper::DRIVER, 8, 7);   // PUL, DIR

void setup() {
  stepper.setMaxSpeed(400);      // ধাপ/সেকেন্ড
  stepper.setAcceleration(200);
}

void loop() {
  stepper.moveTo(6400);          // 1/32 মোডে 6400 ধাপ = এক পুরো ঘোরা
  stepper.runToPosition();
  delay(500);
  stepper.moveTo(0);
  stepper.runToPosition();
}
হিসাবটা রেখে দাও: NEMA 17 = ঘোরায় 200 স্টেপ। মাইক্রোস্টেপ 1/32 সেট থাকলে এক ঘোরা মানে 200 × 32 = 6400 ধাপ। DIP-এ ডিভিজন বদলালে এই সংখ্যাও বদলাবে — ঘুরে যাওয়া দূরত্ব এক রাখতে চাইলে কোডের মান তদনুসারে ভাগ করো।
ছোট কাজের পাল্লাটাও জেনে রাখো: হালকা ডেমো-ঘোরার জন্য A4988 যথেষ্ট, আর 28BYJ-48 ক্লাসের ছোট জুটির জন্য ULN2003 ড্রাইভার বোর্ডের গাইড আমাদের আছেই — TB6600 তখনই দরকার যখন জোর আর ধারাবাহিকতা দুটোই চাই।
যাচাই করুন
পাওয়ার দিলে মোটর এক পুরো ঘোরা এক দিকে ঘুরবে, আধা সেকেন্ড থেমে উল্টো দিকে ফিরবে। ঘোরাটা মসৃণ, দুই দিকই ঘোরে, আর এক ঘোরায় ঘোরানো হিসাবের 6400 ধাপের সাথে মিলছে — তিনটাই ঠিক থাকলে সেটআপ শেষ। মোটর কাঁপছে কিন্তু ঘুরছে না? নিচের তালিকার প্রথম লাইনটা দেখো।
সাধারণ সমস্যা
- মোটর শুধু কাঁপে, ঘোরে না — কয়েল জোড়া ভুল বা একটা তার খোলা। মাল্টিমিটারে রেজিস্ট্যান্স মিলিয়ে A+/A- আবার বসাও।
- ঘুরছে, কিন্তু ধাপ হারায় — কারেন্ট কম বা স্পিড বেশি। DIP-এ কারেন্ট বাড়াও বা ধীরে শুরু করো; গরম হয়ে গেলে থামাও।
- ড্রাইভার গরম — কারেন্ট সেট মোটরের রেটেডের চেয়ে বেশি, বা হিটসিংকে বাতাস নেই। রেটে নামাও, বোর্ডকে বাতাস দাও।
- এক দিক ঘুরছে না — DIR তার বা 5V কমন ভুল পিনে। অপটোকাপলারের ইনপুটে 5V কমনটা ঠিক করো, তার বসাও।
প্রশ্নোত্তর
TB6600-এ কারেন্ট কীভাবে সেট করবো? DIP সুইচ দিয়ে, বোর্ডের গায়ে ছাপা টেবিল মিলিয়ে। লক্ষ্য: মোটরের বডিতে লেখা রেটেড কারেন্টের কাছাকাছি। এখানে Vref পট মাপার দরকার নেই — সেটা A4988-র পদ্ধতি।
TB6600 কোন ভোল্টেজে চলে? মোটর সাপ্লাই সাধারণ বোর্ডে 9–42V DC রেঞ্জে — 12–24V অ্যাডাপ্টারেই বেশিরভাগ প্রজেক্ট চলে। নিজের বোর্ডের সিল্কস্ক্রিনের রেঞ্জই আসল; এবং বোর্ডের 5V লজিক ইনপুট আর মোটর সাপ্লাই আলাদা জিনিস।
NEMA 17-এর সাথে TB6600 লাগাবো কীভাবে? মাল্টিমিটারে কম রেজিস্ট্যান্সের জোড়া বের করে দুই কয়েল A+/A- আর B+/B-তে, তারপর PUL/DIR/ENA তিনটা Arduino-র পিনে। সম্পূর্ণ ওয়্যারিং ওপরের ধাপ ৩-এ আছে।
টেক্কো থেকে আরও
- NEMA 17 স্টেপার মোটর গাইড — এই জুড়ির অন্য অর্ধ, মোটরের নিজের গল্প
- NEMA 23 স্টেপার গাইড — আরও ভারী কাজের পরের ধাপ
- মডিউল ক্যাটাগরি — ড্রাইভার, মোটর, কাপলিং এক জায়গায়
সূত্র
- Arduino Stepper লাইব্রেরি রেফারেন্স — arduino.cc (সরাসরি-কয়েল বোর্ডের জন্য; PUL/DIR বোর্ডে AccelStepper DRIVER মোড)