দুই জয়স্টিকে চলা ৪-DOF রোবোটিক আর্ম4-DOF robotic arm controlled by two joysticks
সার্কিট ডায়াগ্রাম · Circuit diagram
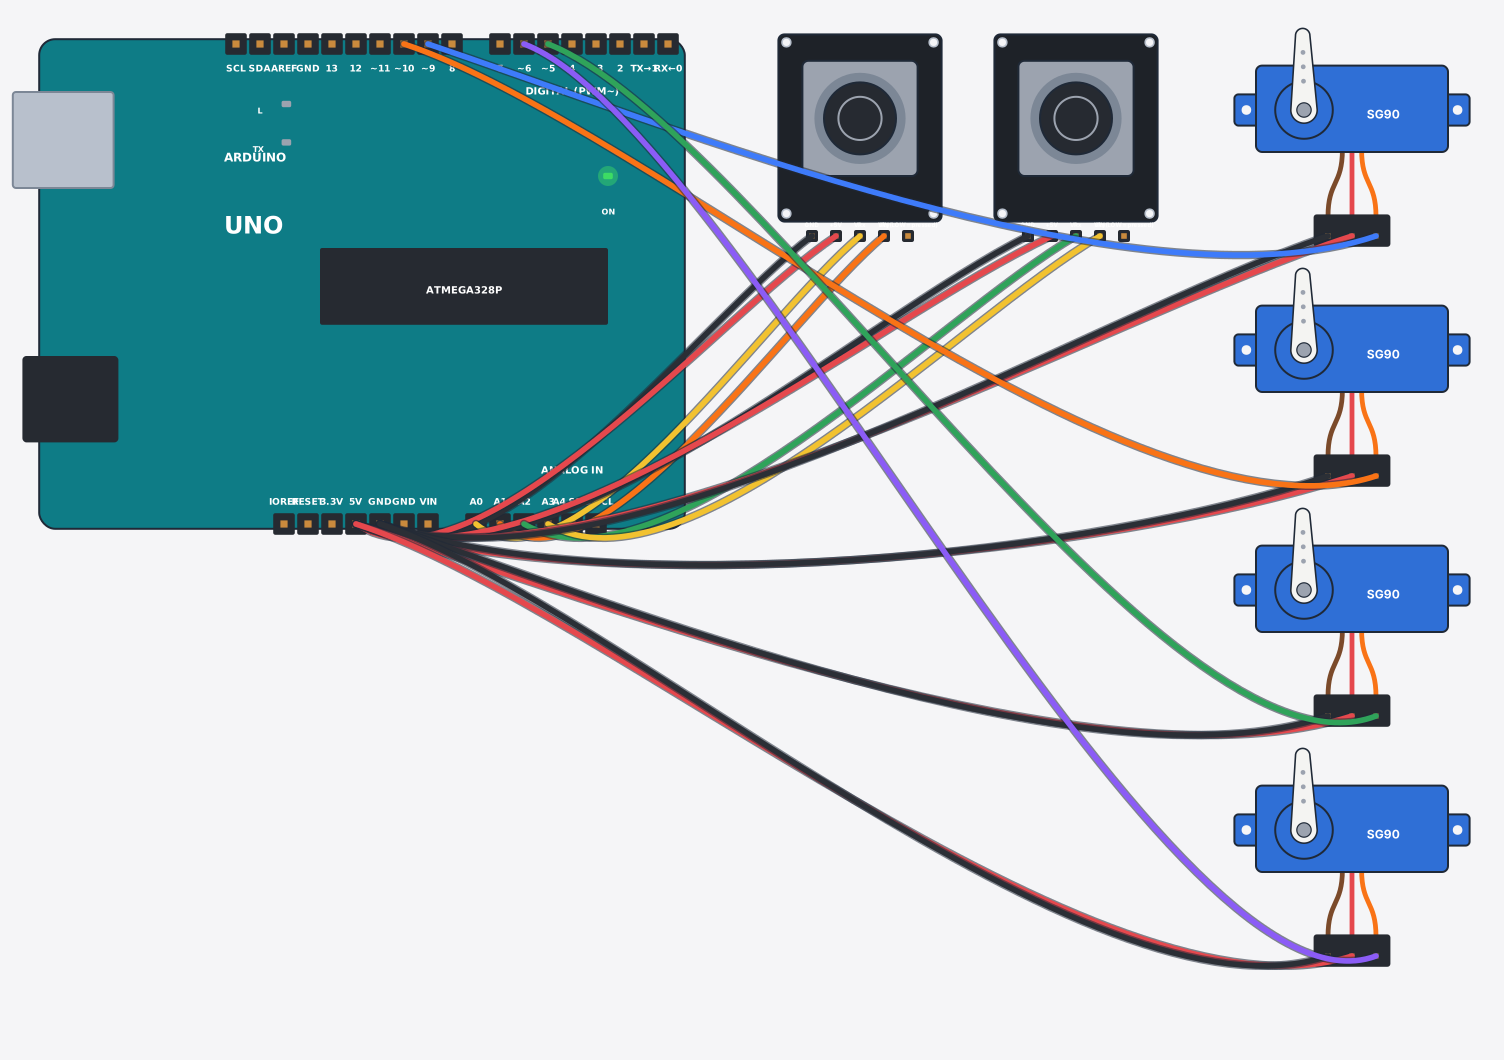
যা যা লাগবে · Parts you need
- 1 × Arduino Uno Arduino Uno
- 2 × Joystick (KY-023) জয়স্টিক (KY-023)
- 4 × Servo motor (SG90) সার্ভো মোটর (SG90)
- 20 × Jumper wires জাম্পার তার
সব part একসাথে · All parts in one box: robotic arm kit 4 dof acrylic
তার লাগানো · Wiring
| Joystick (KY-023) GND | → | Arduino Uno GND |
| Joystick (KY-023) +5V | → | Arduino Uno 5V |
| Joystick (KY-023) VRx | → | Arduino Uno A0 |
| Joystick (KY-023) VRy | → | Arduino Uno A1 |
| Joystick (KY-023) GND | → | Arduino Uno GND |
| Joystick (KY-023) +5V | → | Arduino Uno 5V |
| Joystick (KY-023) VRx | → | Arduino Uno A2 |
| Joystick (KY-023) VRy | → | Arduino Uno A3 |
| Servo motor (SG90) VCC | → | Arduino Uno 5V |
| Servo motor (SG90) GND | → | Arduino Uno GND |
| Servo motor (SG90) SIG | → | Arduino Uno D9 |
| Servo motor (SG90) VCC | → | Arduino Uno 5V |
| Servo motor (SG90) GND | → | Arduino Uno GND |
| Servo motor (SG90) SIG | → | Arduino Uno D10 |
| Servo motor (SG90) VCC | → | Arduino Uno 5V |
| Servo motor (SG90) GND | → | Arduino Uno GND |
| Servo motor (SG90) SIG | → | Arduino Uno D5 |
| Servo motor (SG90) VCC | → | Arduino Uno 5V |
| Servo motor (SG90) GND | → | Arduino Uno GND |
| Servo motor (SG90) SIG | → | Arduino Uno D6 |
Code (Arduino C++)
#include <Servo.h>
// A 4-DOF arm: base, shoulder, elbow and gripper, each a servo.
// Two joysticks give four axes; analogRead 0-1023 is mapped to 0-180 degrees.
// Move the joysticks in the simulator and the servos follow.
Servo base, shoulder, elbow, grip;

void setup() {
  base.attach(9);
  shoulder.attach(10);
  elbow.attach(5);
  grip.attach(6);
  Serial.begin(9600);
}

void loop() {
  base.write(map(analogRead(A0), 0, 1023, 0, 180));
  shoulder.write(map(analogRead(A1), 0, 1023, 0, 180));
  elbow.write(map(analogRead(A2), 0, 1023, 0, 180));
  grip.write(map(analogRead(A3), 0, 1023, 0, 180));
  delay(50);
}
আরো project · More projects
- ওজন মাপার স্কেল: লোড সেল + HX711 (tare ও গ্রাম)Weight scale: load cell + HX711 (tare and grams)
- MPU6050 টিল্ট কন্ট্রোলার (৪টা LED দিক দেখায়)MPU6050 tilt controller (4 LEDs show the direction)
- এনার্জি মনিটর: LCD তে V, I ও power (ACS712)Energy monitor: real V, I and power on an LCD (ACS712)
- স্টেপার মোটর 28BYJ-48: ULN2003 দিয়ে নিখুঁত ঘোরাStepper motor 28BYJ-48: exact turns with the ULN2003