L293D Motor Driver: পিন, ওয়্যারিং আর L298N পার্থক্য
L293D-র পিন কোনটা কী, 600 mA চ্যানেলে কোন মোটর চলে, VCC আর VSS গুলিয়ে ফেলার ভুল, মোটর দুর্বল লাগলে কী করবে — পিন ডায়াগ্রামসহ গাইড।
Arduino-র একটা পিন সাধারণত 20 mA-র মতো কারেন্ট দেয়। ছোট BO মোটর চলতে শত শত mA চায়। মাঝখানে দাঁড়িয়ে না থাকলে মোটর বোর্ডের পিনেই লাগিয়ে ফেলতে হয় — যা কখনোই করা যায় না। সেই মাঝখানের চেনা মুখ l293d motor driver — একটা চিপে দুইটা H-ব্রিজ, দুটো DC মোটর দুই দিকে ঘোরায়, একটা স্টেপারও চালিয়ে ফেলে। এই লেখায় l293d motor driver pin diagram সহ পিন বিন্যাস, Arduino কানেকশন, আর সবার আগে জিজ্ঞেস করা L298N-পার্থক্য — সব এক জায়গায়।
H-ব্রিজের কাজ একটাই: ব্যাটারির কারেন্টকে মোটরের ভেতর দিয়ে ইচ্ছেমতো দিকে উল্টো-সোজা পাঠানো, তাই মোটর দুই দিকে ঘোরে। কন্ট্রোল দুই স্তরে ভাগ করা — IN পিনে লজিক দিলে দিক, EN পিনে PWM দিলে স্পিড। দুটো আলাদা আলাদা হাতল, একসাথে ঘুরিয়ে সামনে-পিছনে স্পিড কন্ট্রোলই রোবট গাড়ির পুরো চালনা।
যা যা লাগবে
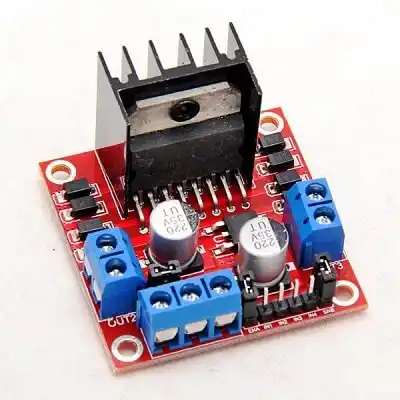
- ১টা L293D Motor Driver মডিউল
- ২টা BO গিয়ার মোটর (বা N20 জাতীয় ছোট মোটর)
- Arduino Uno
- মোটরের জন্য আলাদা সাপ্লাই — ব্যাটারি হোল্ডার বা অ্যাডাপ্টার
- জাম্পার তার

দাম বদলাতে পারে; সর্বশেষ দাম টেক্কোতে দেখো।
স্পেসিফিকেশন
| বিষয় | মান |
|---|---|
| মোটর সাপ্লাই — VS (VCC2) | 4.5–36 V |
| লজিক সাপ্লাই — VSS (VCC1) | 5 V |
| চ্যানেল প্রতি কারেন্ট | 600 mA কন্টিনিউয়াস, পিক 1.2 A (নন-রিপিটিটিভ) |
| ফ্লাইব্যাক ডায়োড | বিল্ট-ইন — নামের 'D'-ই সেটা, আলাদা লাগে না |
| প্যাকেজ | DIP-16, হিটসিংক প্যাড নেই |
'D' অক্ষরটা ছোট কথা না — L298N-এ মোটরের ফিরতি ধাক্কা (flyback) সামলাতে আলাদা ডায়োড লাগে, L293D-তে সেগুলো চিপের ভেতরেই। তবে এই আরামের বিনিময়ে কারেন্ট সীমা কম — সেই হিসাব নিচের তুলনায়।
L293D motor driver পিন ডায়াগ্রাম
চিপ হিসেবে DIP-16-এর পিন ছক এমন (ডেটাশিট অনুযায়ী):
| পিন | নাম | কাজ |
|---|---|---|
| 1 | EN1,2 | মোটর A চালু + PWM স্পিড |
| 2, 7 | 1A, 2A | মোটর A-র দিকের ইনপুট |
| 3, 6 | 1Y, 2Y | মোটর A-র তার |
| 4, 5, 12, 13 | GND | গ্রাউন্ড — এই ৪টাই তাপ ছড়ায় |
| 8 | VCC2 (VS) | মোটর সাপ্লাই |
| 9 | EN3,4 | মোটর B চালু + PWM স্পিড |
| 10, 15 | 3A, 4A | মোটর B-র দিকের ইনপুট |
| 11, 14 | 3Y, 4Y | মোটর B-র তার |
| 16 | VCC1 (VSS) | 5 V লজিক সাপ্লাই |
শুরুর সবচেয়ে কমন ভুল এই ছকের শেষ দুই লাইনে: VSS মানে 5 V লজিক, VS মানে মোটর ভোল্টেজ। দুটো গুলিয়ে 9V VSS-এ ঢেলে দিলে চিপ নিয়ম মানে না, আর VSS ফাঁকা থাকলে কিছুই জাগে না। আর GND-র ৪টা পিন সবগুলোই লাগানো থাকে — এগুলোই চিপের তাপ ছড়ানোর একমাত্র পথ।
মডিউল হলে পিন-পিন মেলাতে হয় না: টার্মিনালগুলোর সিল্কে মোটর A, মোটর B, মোটর পাওয়ার, GND আর 5V/লজিক লেখা থাকে — নিজের বোর্ডের সিল্ক মিলিয়ে নাও, লেখার নাম ব্র্যান্ডভেদে একটু আলাদা হয়।
Arduino-র সাথে কানেকশন
- EN1 → D9 (PWM), IN1 → D8, IN2 → D7 — মোটর A
- EN2 → D10 (PWM), IN3 → D6, IN4 → D5 — মোটর B
- মোটর সাপ্লাই (যেমন ৬V ব্যাটারি) → মডিউলের মোটর-পাওয়ার টার্মিনাল
- 5V → মডিউলের লজিক টার্মিনাল (Arduino থেকেই নেওয়া যায়)
- ব্যাটারির GND আর Arduino-র GND একসাথে — এই তারটা পড়ে গেলে মোটর বেপরোয়া ঘোরে, কোড শোনেই না
সতর্কতা
মোটর Arduino-র 5V পিন থেকে চালাবে না। মোটর চালু-বন্ধে কারেন্ট হঠাৎ টানে, ভোল্টেজ নেমে বোর্ড ব্রাউনআউটে রিসেট হয় — প্রজেক্ট মাঝপথে এলোমেলো ব্যবহার করবে। মোটরের জন্য আলাদা সাপ্লাই দাও, আর দুই সাইডের GND কমন করো।
কোড আর প্রথম টেস্ট
const int EN1 = 9, IN1 = 8, IN2 = 7;

void setup() {
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
}

void loop() {
  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, LOW);
  for (int s = 0; s <= 255; s += 5) {   // স্পিড ধীরে ঊর্ধ্বমুখী
    analogWrite(EN1, s);
    delay(30);
  }
  delay(800);
  digitalWrite(IN1, LOW);
  digitalWrite(IN2, HIGH);              // উল্টো দিক
  analogWrite(EN1, 180);
  delay(1200);
}
প্রথম টেস্ট চাকা বাতাসে — গাড়ি মেঝেতে না বসিয়ে। মোটর ধীরে জাগিয়ে ফুল স্পিডে যাবে, তারপর উল্টো দিকে ঘুরবে। EN-এর মান 0→255 বদলালে স্পিড ওঠানামা করছে দেখলে পুরো চেইন — কোড, ড্রাইভার, মোটর — কাজ করছে বোঝা গেল।
L293D বনাম L298N — কোনটা কিনবে
| বিষয় | L293D | L298N |
|---|---|---|
| চ্যানেল প্রতি কারেন্ট | 600 mA কন্টিনিউয়াস | ~2 A পিক, হিটসিংকসহ |
| ফ্লাইব্যাক ডায়োড | বিল্ট-ইন | রেড বোর্ডে লাগানো, খোলা চিপে নেই |
| ঠিক কাজ | BO/N20 ছোট মোটর, হালকা লোড | বড় মোটর, পাম্প, ভারী চাকা |
| ভোল্টেজ ড্রপ | দুজনেই Darlington আউটপুট — মোটর সাপ্লাই থেকে প্রায় 1.4–2.6 V কম পায় | একই |
দুটোর আউটপুটই Darlington জাতীয়, তাই মোটর কখনো সাপ্লাইয়ের পুরো ভোল্টেজ পায় না — 9V দিলে মোটরে পড়ে 6.5–7.5 V-এর মতো। দোষ না, এই দামের চিপের স্বভাব। ছোট রোবট গাড়ির BO মোটরে L293D যথেষ্ট; পাম্প বা ভারী চাকা টানতে গেলে L298N। L298N-এর পিন আর জাম্পারের খুঁটিনাটি আমাদের L298N গাইডে আছে। স্টেপারের কথা উঠলে তবে A4988 আরও সহজ রাস্তা — সেই তুলনা সম্পর্কিত লেখায় আছে।
যাচাই করুন
- মোটর দুই দিকে ঘোরে — IN1/IN2 উল্টে দিক উল্টাচ্ছে।
- EN-এর PWM মান কম-বেশি করলে স্পিড ওঠানামা করছে।
- মাল্টিমিটারে VSS পিনে 5 V আসছে — না থাকলে কিছুই জাগবে না, এটা প্রথম মাপা।
সাধারণ সমস্যা
- মোটর ধীর, ফুল স্পিডেও কম — Darlington ড্রপ আর কম সাপ্লাই মিলে ভোল্টেজ খাচ্ছে। 9V দিলে মোটর পায় ~6.5–7.5 V — মাপে দেখাও, তারপর রেঞ্জের ভেতরে সাপ্লাই একটু উঁচু দাও।
- এক দিক ঘোরে না — ওই চ্যানেলের IN লজিক ভুল বা EN লো। জাম্পার আর তার চেক করো, দুই ইনপুট একসাথে HIGH-LOW মিলিয়ে দেখো।
- চিপ বা মডিউল গরম — লোড 600 mA ছাড়িয়ে গেছে। L298N-এ সরাও, নয়তো লোড কমাও; স্টল হওয়া মোটর কারেন্ট কয়েকগুণ টানে।
- কিছুই চলে না — VSS-এ 5 V আসছে কি না মাপো; তারপর কমন গ্রাউন্ড — অর্ধেক কেস ওখানেই।
- Arduino মাঝপথে রিসেট হয় — মোটর বোর্ডের 5V থেকেই টানছে। আলাদা মোটর সাপ্লাই দাও, GND কমন রেখে।
প্রশ্নোত্তর
L293D কত কারেন্ট নেয়? চ্যানেল প্রতি 600 mA কন্টিনিউয়াস, পিক 1.2 A — নন-রিপিটিটিভ, মানে মুহূর্তের ধাক্কা সহ্য করে, এই লোডে টানাটানি চলবে না।
L293D না L298N কোনটা লাগবো? BO বা N20 জাতীয় ছোট মোটরে L293D — সস্তা, ডায়োড বিল্ট-ইন। বড় মোটর, পাম্প, ভারী চাকায় L298N — 2 A-র কাছাকাছি কারেন্ট আর হিটসিংক ওর কাজ।
L293D-তে মোটর ধীর চলছে কী করবো? আগে মাপো: মোটর সাপ্লাই কত, মোটরে পড়ছে কত। ড্রপের হিসাব ধরে সাপ্লাই উঁচু দাও (4.5–36 V রেঞ্জে), আর EN-এ সত্যিই PWM যাচ্ছে কি না দেখো।
স্টেপার মোটরও চালানো যায়? যায় — দুই কয়েল দুই চ্যানেলে। তবে 28BYJ-48 জাতীয় স্টেপারে ULN2003 বা A4988 সহজ আর কম গরম করে।
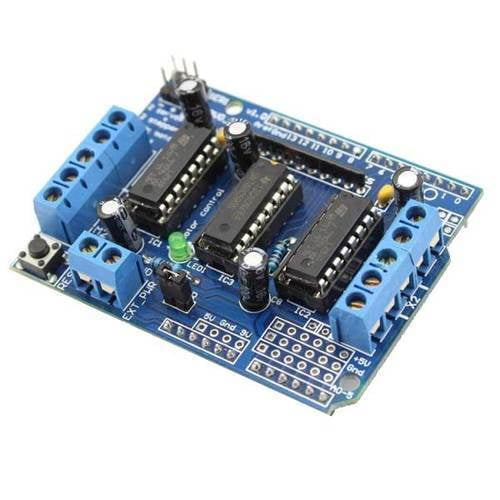
শিল্ড আর এই মডিউল এক জিনিস? না। l293d motor driver shield Arduino-র উপর বসে, পিন একটুকুও নেয় না — সে আলাদা প্রোডাক্ট। আমাদের লিস্টিংটা মডিউল: তার দিয়ে জুড়ানো যায়, যেকোনো বোর্ডে।
টেক্কো থেকে আরও
- BO Motor 200 RPM গাইড — এই ড্রাইভারের সবচেয়ে কমন লোড, ধীর-স্থির জোড়া মোটর
- N20 এনকোডার মোটর গাইড — 600 mA-র ভেতরে থাকা মাইক্রো মোটর, স্পিড-পজিশন পড়াও যায়
- 2WD রোবট কার চেসিস গাইড — দুই মোটরের গাড়ি বানানোর ভিত
সূত্র
- ST L293D datasheet (st.com) — চ্যানেল কারেন্ট রেটিং, DIP-16 পিন বিন্যাস, বিল্ট-ইন ফ্লাইব্যাক ডায়োড
কেনার আগে ফ্রি চালিয়ে দেখো
এই প্রজেক্টটা Tekko Sim-এ ব্রাউজারেই চালিয়ে দেখা যায় — কিছু কিনার আগেই।
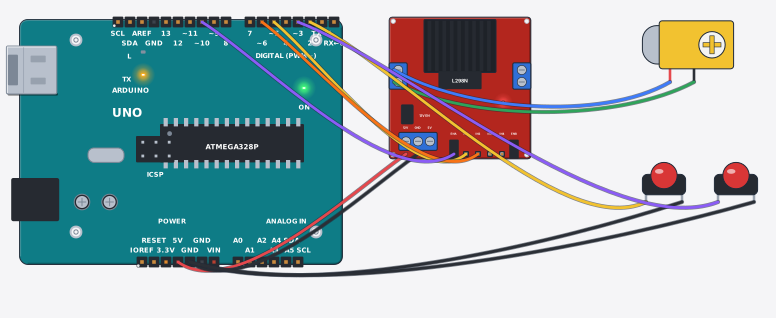
এল২৯৮এন দিয়ে মোটরের দিক কন্ট্রোল — সামনে পিছনে — Sim-এ চালাও